 ×
Dari kamera pengawas dan perangkat rumah pintar hingga pencitraan otomotif, inspeksi industri, endoskopi medis, dan visi robot, sistem kamera memiliki satu persyaratan yang tampak sederhana namun menipu: warna yang mereka tangkap harus sesuai dengan apa yang dilihat manusia.
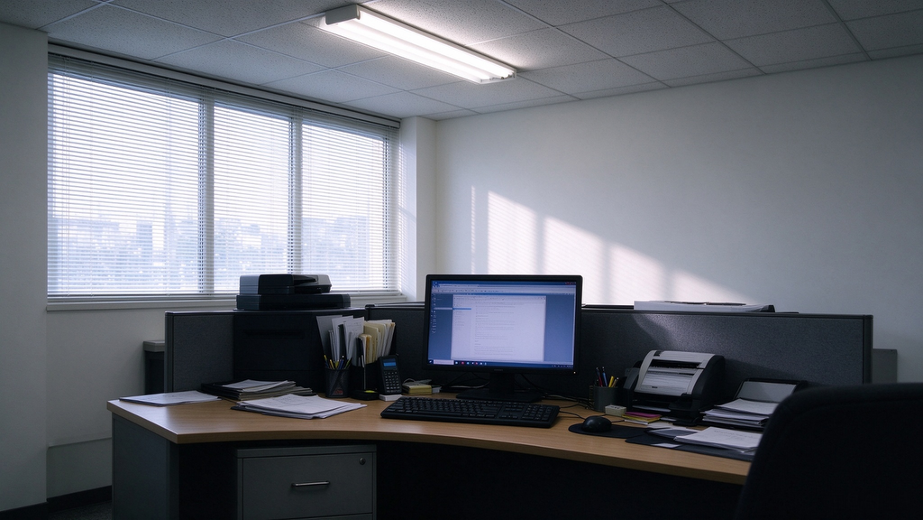
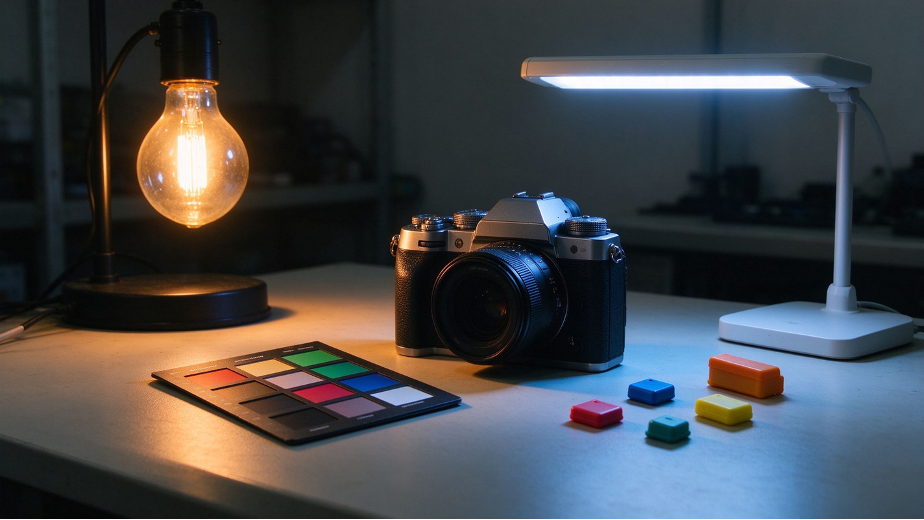
Pencahayaan sehari-hari membuat hal itu sulit. Di kantor, cahaya siang dari jendela bercampur dengan pencahayaan neon. Di pusat perbelanjaan, lampu langit-langit dingin tumpang tindih dengan lampu pajangan hangat. Di garasi parkir, LED putih dan lampu natrium kuning menerangi pemandangan yang sama. Lingkungan biasa ini termasuk yang paling sulit bagi kamera dalam mereproduksi warna secara akurat. Pencahayaan campuran umum terjadi di instalasi nyata, di mana sumber cahaya seragam tunggal relatif jarang.
Artikel ini menjelaskan mengapa kamera menghasilkan rona warna di bawah pencahayaan campuran, bagaimana insinyur menyesuaikan dan menguji kondisi tersebut, serta bagaimana mereka menjaga konsistensi kinerja warna dalam produksi. Dalam aplikasi yang menggunakan warna untuk pengambilan keputusan, reproduksi akurat merupakan suatu persyaratan fungsional.
Warna yang dirasakan bergantung pada interaksi antara sumber cahaya, cara suatu objek memantulkan cahaya, dan pengamat—baik itu manusia maupun kamera.
Ketika cahaya mengenai suatu objek, permukaannya memantulkan beberapa panjang gelombang lebih kuat daripada yang lain. Cahaya yang dipantulkan tersebut masuk ke lensa kamera, lalu diambil sampelnya oleh susunan filter warna (CFA) pada sensor gambar dalam saluran merah, hijau, dan biru. Selanjutnya, prosesor sinyal gambar (ISP) menerapkan operasi seperti demosaicing, penyeimbangan putih, koreksi warna, dan pengkodean gamma untuk menghasilkan gambar yang Anda lihat di layar.
Langkah-langkah pemrosesan ini mengandalkan asumsi-asumsi mengenai pencahayaan. Pencahayaan campuran menantang asumsi-asumsi tersebut dalam tiga cara.
1. Suhu warna yang berbeda. Penglihatan manusia beradaptasi terhadap pencahayaan dan cenderung mempersepsikan benda putih sebagai putih dalam berbagai kondisi pencahayaan. Kamera memperkirakan titik putih secara algoritmik. Ketika LED hangat 2700 K dan cahaya siang dingin 6500 K menerangi bagian-bagian berbeda dari pemandangan yang sama, satu pengaturan white balance global dapat menetralkan satu area namun meninggalkan warna dominan di area lain.
2. Distribusi daya spektral yang berbeda. Lampu pijar menghasilkan spektrum kontinu. Lampu fluoresen dan LED dapat memiliki puncak sempit serta celah dalam spektrum tampak. Dua sumber cahaya dapat memiliki temperatur warna berkorelasi yang sama namun menerangi suatu benda dengan kombinasi panjang gelombang yang berbeda. Saat komposisi cahaya berubah di seluruh pemandangan, spektrum yang dipantulkan oleh benda tersebut pun ikut berubah.
3. Fliker dan variasi antar-frame. Pencahayaan yang digerakkan oleh sumber listrik utama dapat berkedip, dan ketidaksesuaian antara waktu eksposur dengan modulasi cahaya dapat menyebabkan pita-pita terlihat. Lampu yang sudah tua serta pengatur kecerahan bermodulasi lebar pulsa (PWM) juga dapat menyebabkan variasi kecerahan atau warna di antar bingkai.
Akibatnya, kulit bisa tampak kehijauan atau kemerahan, dinding putih tampak bernada, warna produk tidak akurat, atau perbedaan warna terlihat jelas pada kertas dan kain. Kesalahan-kesalahan ini penting ketika warna digunakan untuk penilaian medis, pemilahan industri, inspeksi kualitas, atau fotografi pameran.
Empat bagian dalam pipa kamera menentukan cara kamera mereproduksi warna di bawah pencahayaan campuran.
1. Penyeimbang putih otomatis (AWB). AWB memperkirakan sumber pencahayaan di adegan dan menyesuaikan penguatan saluran merah serta biru agar permukaan netral tampak tanpa nada warna. Satu set penguatan tunggal memiliki kemampuan terbatas untuk mengoreksi area yang disinari oleh sumber berbeda.
2. Matriks koreksi warna (CCM). Setelah penyeimbangan putih, kamera masih perlu memperbaiki cara merender masing-masing warna. Respons spektral sensor Bayer berbeda dari respons penglihatan manusia. Matriks 3 × 3 memetakan respons RGB sensor ke ruang warna target. Sistem kamera sering kali melakukan kalibrasi terpisah untuk matriks-matriks tersebut berdasarkan sumber cahaya yang berbeda.
3. Gamma dan pemetaan nada. Pengkodean gamma memetakan data gambar linear ke sinyal nonlinier. Bersama dengan pemetaan nada, hal ini memengaruhi cara nada tengah dirender serta tampilan warna-warna jenuh.
4. Ruang warna dan tabel pencarian. Kamera memetakan warna ke ruang keluaran seperti sRGB atau Display P3. Jika diperlukan koreksi nonlinier yang lebih halus, tabel pencarian tiga dimensi (3D LUT) dapat menyesuaikan warna melebihi kemampuan matriks biasa.
Sebuah jalur pemrosesan yang disetel menggunakan satu set parameter global menerapkan koreksi yang sama di seluruh bingkai. Jika sebuah jendela menerangi satu sisi ruangan dan LED hangat menerangi sisi lainnya, kedua wilayah tersebut dapat memerlukan koreksi yang berbeda.
Sensor gambar dan CFA. Evaluasi respons spektral RGB sensor di bawah pencahayaan representatif selama pemilihan komponen. Periksa apakah sumber cahaya tertentu menyebabkan satu saluran jenuh atau saluran lainnya menghasilkan sinyal terlalu lemah untuk koreksi yang andal.
Filter optis dan penolakan inframerah. Cahaya inframerah di luar spektrum tampak dapat berkontribusi pada sinyal RGB dan mengubah warna yang direkam kamera. Filter pemotong inframerah yang dipilih secara tepat dapat membantu mengurangi dominasi warna merah yang tidak diinginkan, khususnya pada adegan dengan komponen inframerah yang signifikan.
Kontrol flicker dan rentang dinamis lebar. Sinkronkan waktu eksposur dengan modulasi sumber cahaya bila memungkinkan. Evaluasi pengaturan HDR atau rentang dinamis lebar (WDR) untuk adegan yang memiliki wilayah terang dan gelap sekaligus. Pengelolaan banding dan variasi eksposur memberikan citra yang lebih stabil bagi pipa warna untuk diproses.
Keseimbangan putih regional atau multi-illuminant. Kelompokkan area-area dengan karakteristik pencahayaan yang serupa, perkirakan illuminant di setiap wilayah, lalu terapkan penguatan lokal. Haluskan transisi antarwilayah agar koreksi tidak menciptakan batas-batas yang terlihat.
Interpolasi antar matriks koreksi warna. Kalibrasi CCM pada beberapa suhu warna referensi. Ketika suhu warna yang diperkirakan berada di antara dua titik kalibrasi, lakukan interpolasi antar matriks terkait guna menghindari perubahan mendadak dalam reproduksi warna.
Sempurnakan hasil dengan LUT 3D. Gunakan LUT 3D untuk memperbaiki kesalahan warna nonlinier sisa setelah koreksi awal. Pendekatan ini berguna dalam aplikasi di mana warna kulit atau warna produk memerlukan kontrol yang sangat presisi.
Tingkatkan estimasi illuminant. Statistik skala abu-abu dan model estimasi illuminant berbasis pembelajaran dapat membantu memperkirakan kontribusi relatif berbagai sumber cahaya serta memberikan masukan yang lebih baik bagi algoritma koreksi.
Reproduksi pencahayaan campuran di laboratorium. Gunakan ruang uji cahaya (light booth) atau area uji terkendali dengan sumber cahaya yang dapat disesuaikan secara independen. Tiru kombinasi seperti cahaya siang hari dan cahaya neon atau LED dingin dan hangat. Gunakan sumber cahaya standar seperti D65 dan D50 sebagai acuan.
Ukur warna dan periksa nada netral. Ambil target warna standar berpatch 24, seperti X-Rite ColorChecker, serta target abu-abu (grayscale) di bawah setiap kombinasi pencahayaan. Hitung perbedaan warna menggunakan metrik seperti CIEDE2000 (ΔE₀₀). Sempurnakan matriks koreksi warna (CCM) dan lookup table (LUT) hingga hasil pengukuran berada dalam batas penerimaan proyek.
Periksa konsistensi di seluruh batch produksi. Integrasikan parameter kalibrasi yang telah disetujui ke dalam proses produksi. Gunakan pengambilan sampel otomatis untuk memeriksa perbedaan warna, penyimpangan keseimbangan putih, serta konsistensi respons di seluruh batch. Pemeriksaan ini membantu menentukan apakah modul produksi mampu mereproduksi kinerja sampel yang telah disetujui.
Akurasi warna di bawah pencahayaan campuran bergantung pada keputusan yang diambil dalam pemilihan sensor, desain modul, pengembangan driver, penyetelan ISP, integrasi sistem, dan kalibrasi produksi. Masalah warna yang terlihat pada citra akhir dapat muncul dari mana saja sepanjang rantai tersebut.
Kami merancang dan memproduksi modul kamera serta mainboard. Berdasarkan aplikasi yang dimaksud, kami dapat mengevaluasi pilihan sensor, memilih lensa dan filter optik, serta mendesain modul sesuai dengan persyaratan mekanis perangkat.
Pekerjaan pengembangan driver kami mencakup porting driver sensor, debugging tingkat register, serta pengujian stabilitas di seluruh rentang persyaratan pencahayaan, suhu, dan laju frame proyek. Kami juga menyetel ISP untuk aplikasi yang dituju, termasuk keseimbangan putih otomatis, matriks koreksi warna, LUT 3D, reduksi noise, serta HDR atau WDR. Kriteria penerimaan citra pelanggan menjadi panduan utama dalam pekerjaan tersebut.
Tim yang sama dapat menangani proyek mulai dari analisis kebutuhan dan pemilihan komponen hingga pembuatan prototipe, penyesuaian citra, produksi, serta pemeriksaan konsistensi. Jika Anda memiliki lingkungan pencahayaan target atau masalah warna pada sistem yang sudah ada, silakan bagikan kebutuhan atau contoh citra Anda kepada kami di [email protected].
 Berita Terkini
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN