 ×
Turvallisuuskameroiden ja älykkäiden kotilaitteiden lisäksi autojen kuvantamiseen, teolliseen tarkastukseen, lääketieteelliseen endoskopiaan ja robottinäköön käytettävissä kamerajärjestelmissä on yhteinen, vaikutelmaltaan yksinkertainen vaatimus: kameroiden tallentamien värien tulisi vastata sitä, mitä ihmiset näkevät.
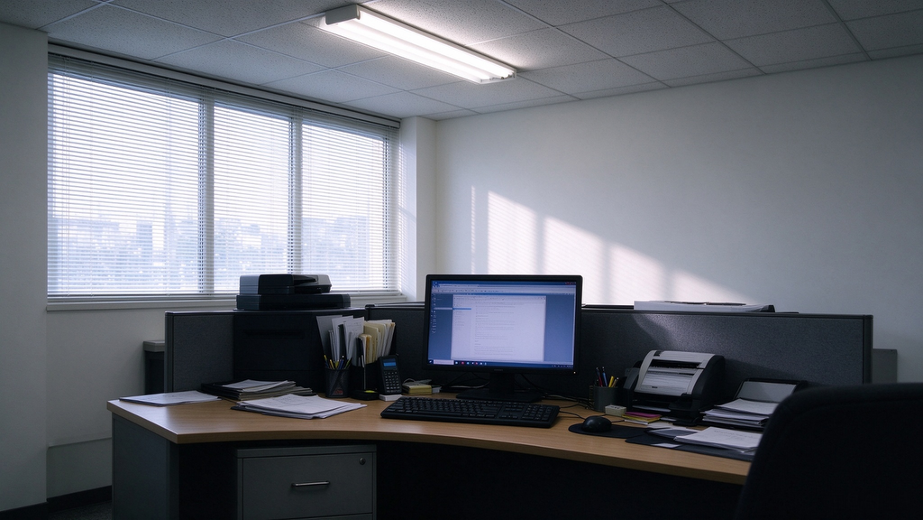
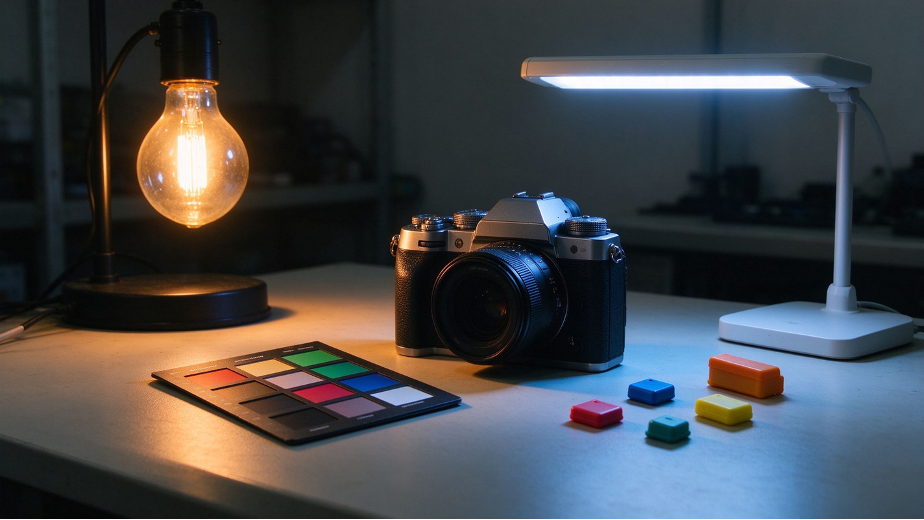
Arkipäivän valaistus tekee tästä haastavan tehtävän. Toimistossa ikkunasta tuleva päivänvalo sekoittuu fluoresoivaan valaistukseen. Ostoskeskuksessa viileät kattovalot päällekkäin lämpimän näyttövalaistuksen kanssa. Parkkipihassa valkoiset LED-valot ja keltainen natriumlamppu valaisevat samaa kohteen. Nämä tavallisesti esiintyvät ympäristöt kuuluvat kameroiden vaikeimmin tarkasti toistettaviin tilanteisiin. Sekalaiset valaistusolosuhteet ovat yleisiä todellisissa asennuksissa, joissa yksityinen, yhtenäinen valonlähde on suhteellisen harvinainen.
Tässä artikkelissa selitetään, miksi kamerat tuottavat värivirheitä sekalaisten valaistusolosuhteiden alla, miten insinöörit säätävät ja testaavat näitä olosuhteita sekä miten he pitävät värinsuorituksen yhtenäisenä tuotannossa. Sovelluksissa, joissa väriä käytetään päätösten tekoon, tarkka värintoisto on toiminnallinen vaatimus.
Koettu väri riippuu valonlähteen, kohteen valon heijastustavan ja havainnoijan välisestä vuorovaikutuksesta, olipa havainnoija ihminen tai kamera.
Kun valo osuu kappaleeseen, pinta heijastaa joitakin aallonpituuksia voimakkaammin kuin muita. Heijastunut valo saavuttaa kameran linssin, ja kuvantunnistimen värisuodatinarray (CFA) ottaa siitä näytteitä punaisessa, vihreässä ja sinisessä kanavassa. Kuvasignaaliprosessori (ISP) suorittaa sitten toimenpiteitä, kuten demosaicingia, valkosovitusta, värikorjausta ja gammakoodausta, jotta tuotetaan ruudulla näkyvä kuva.
Nämä käsittelyvaiheet perustuvat oletuksiin valaistuksesta. Sekaisvalaistus kyseenalaistaa nämä oletukset kolmella tavalla.
1. Erilaiset värilämpötilat. Ihmisen näkö sopeutuu valaistukseen ja yleensä havaitsee valkoisia kohteita valkoisina eri valaistusolosuhteissa. Kamera arvioi valkoisen pisteen algoritmisesti. Kun lämpimät 2700 K:n LED-valot ja viileät 6500 K:n päivänvalot valaisevat saman kuvan eri osia, yksi yleinen valkoistasapainoasetus voi neutraloida yhden alueen, mutta jättää toiseen värimuodon.
2. Erilaiset spektrin tehojakaumat. Hehkulamput tuottavat jatkuvan spektrin. Fluorescenttilamput ja LED-lamput voivat olla kapeita huippuja ja aukkoja näkyvällä spektrillä. Kaksi valonlähdevoi olla saman korrelatun värislämpötilan, vaikka ne valaisisivat kohdetta eri aallonpituuden yhdistelmillä. Kun valon sekoitus muuttuu kuvan eri osissa, myös kohteen heijastama spektri muuttuu.
3. Vilkkuminen ja kehysten välinen vaihtelu. Verkkovirralla toimivat valaisimet voivat vilkkua, ja valon modulaation ja kuvauksen ajoituksen välinen epäsointu voi aiheuttaa näkyviä palkkeja.
Tuloksena voi olla vihreä tai punertava sävy iholle, väritetyt valkoiset seinät, epätarkat tuotteen värit tai näkyvät värierot paperissa ja kankaassa. Nämä virheet ovat merkityksellisiä, kun väriä käytetään lääketieteellisessä arvioinnissa, teollisessa lajittelussa, laadun tarkastuksessa tai näyttövalokuvauksessa.
Kameran pipelinea muovaavat neljä osaa, jotka vaikuttavat siihen, miten se tuottaa värejä sekamittaisessa valaistuksessa.
1. Automaattinen valkosovitus (AWB). AWB arvioi kohteen valaistuslähteen ja säätää punaisen ja sinisen kanavan vahvistusta siten, että neutraalit pinnat näyttävät ilman värinimeä. Yksi vahvistusarvojoukko kykenee korjaamaan vain rajallisesti alueita, joita valaistaan eri lähteillä.
2. Värikorjausmatriisi (CCM). Valkotasapainon jälkeen kameraa on edelleen säädettävä sen värityksen korjaamiseksi. Bayer-anturin spektraalinen vastaus eroaa ihmisen näkökyvyn spektraalisesta vastauksesta. 3 × 3 -matriisi kuvaa anturin RGB-vastausta kohti tavoitteellista väriavaruutta. Kamerajärjestelmät kalibroivat usein erilliset matriisit eri valaistusolosuhteita varten.
3. Gammakorjaus ja tonikartoitus. Gammakoodaus kuvaa lineaariset kuvadata tiedot epälineaariseksi signaaliksi. Yhdessä tonikartoituksen kanssa se vaikuttaa keskivärien renderöintiin ja kyllästettyjen värien ulkonäköön.
4. Väriavaruudet ja hakutaulukot. Kamera kuvaa värin tulostusavaruuteen, kuten sRGB:hen tai Display P3:een. Jos tarvitaan tarkempaa epälineaarista korjausta, kolmiulotteinen hakutaulukko (3D LUT) voi säätää värejä laajemmin kuin matriisi kykenee.
Yhden joukon globaalien parametrien avulla säädetyssä käsittelyputkessa sama korjaus sovelletaan koko kuvan alueelle. Jos ikkuna valaisee huoneen toista puolta ja lämpimät LED-valot toista puolta, nämä kaksi aluetta voivat vaatia erilaisia korjauksia.
Kuvakennon ja väriyhteensovitusmatriisin (CFA) ominaisuudet. Arvioi kuvakennon RGB-spektraalista vastetta edustavassa valaistuksessa komponenttien valinnan yhteydessä. Tarkista, aiheuttavatko tietyt valonlähteet yhden kanavan ylikuormittumisen tai toisen kanavan liian heikon signaalin luotettavaa korjausta varten.
Optiset suodattimet ja infrapunavalon estäminen. Näkyvän valon ulkopuolinen infrapunavalosäteily voi vaikuttaa RGB-signaaliin ja muuttaa kameran tallentamia värejä. Oikein valittu infrapunasuodatin voi vähentää epätoivottavia punaisia sävyjä, erityisesti tilanteissa, joissa infrapunavalosäteily on merkittävä.
Välkynnän hallinta ja laaja dynaaminen alue. Sovita valotusaika mahdollisimman tarkasti valonlähteiden modulaatioon. Arvioi HDR- tai laajaa dynaamista aluetta (WDR) käyttäviä asetuksia tilanteissa, joissa kuvassa on sekä kirkkaita että tummia alueita. Välkynnän ja valotusvaihtelun hallinta antaa värinkäsittelypiirille vakuummaan lähtökuvan.
Alueellinen tai monilähteinen valkosävytasoitus. Ryhmitä alueet, joilla on samankaltaiset valaistusominaisuudet, arvioi valaistuslähteen ominaisuudet kussakin alueessa ja sovella paikallisesti säädetyjä vahvistusarvoja. Tasaa siirtymät alueiden välillä, jotta korjaus ei aiheuta näkyviä rajaviivoja.
Interpoloi värikorjausmatriisien välillä. Kalibroi värikorjausmatriisit useissa viitereferenssivärilämpötiloissa. Kun arvioitu värilämpötila sijaitsee kahden kalibrointipisteen välissä, interpoloi vastaavien matriisien välillä, jotta värintuotto ei muutu äkkinäisesti.
Tarkenna tulos 3D-LUT:lla. Käytä 3D-LUT:ta korjaamaan jäljelle jääneitä epälineaarisia värivirheitä alkuperäisen korjauksen jälkeen. Tämä voi olla hyödyllistä sovelluksissa, joissa ihonvärit tai tuotteiden värit vaativat erityisen tarkkaa säätöä.
Paranna valaistuslähteen arviointia. Harmaasävytilastot ja oppineet valaistuslähteen arviointimallit voivat auttaa arvioimaan eri lähteiden suhteellista osuutta ja tarjota parempia syötteitä korjausalgoritmille.
Tuo laboratoriossa sekamittaiset valaistusolosuhteet. Käytä valokoputetta tai hallittua testialuetta riippumattomasti säädettävillä valonlähteillä. Toimi näin esimerkiksi päivänvalon ja loisteputken valaistuksen tai kylmien ja lämpimien LED-valojen yhdistelmien kanssa. Käytä viitevalaistuksina standardivalaistuksia, kuten D65 ja D50.
Mitaa värit ja tarkista neutraalit sävyt. Ota standardinen 24-alueinen väritarkistustaulu, kuten X-Rite ColorChecker, ja harmaasävytarkistustaulu jokaisen valaistusyhdistelmän alla. Laske värierot metriikan avulla, kuten CIEDE2000 (ΔE₀₀). Tarkenna värikorjausmatriiseja (CCM) ja värimuunnostaulukoita (LUT) kunnes mittaukset ovat projektin hyväksyntärajojen sisällä.
Tarkista yhtenäisyys tuotantoserioiden välillä. Ota hyväksytyt kalibrointiparametrit tuotantoprosessiin. Käytä automatisoitua otantaa värieron, valkoisen tasapainon poikkeaman ja vastauksen yhtenäisyyden tarkistamiseen eri tuotantoserioissa. Nämä tarkistukset auttavat selvittämään, toimivatko tuotantomoduulit samalla tavoin kuin hyväksytty näyte.
Värintarkkuus sekaisessa valaistuksessa riippuu päätöksistä, jotka tehdään sensorivalinnan, moduulisuunnittelun, ajurikehityksen, ISP:n säädön, järjestelmäintegraation ja tuotantokalibroinnin aikana. Väriongelma, joka näkyy lopullisessa kuvassa, voi juurtua mihin tahansa tästä ketjusta.
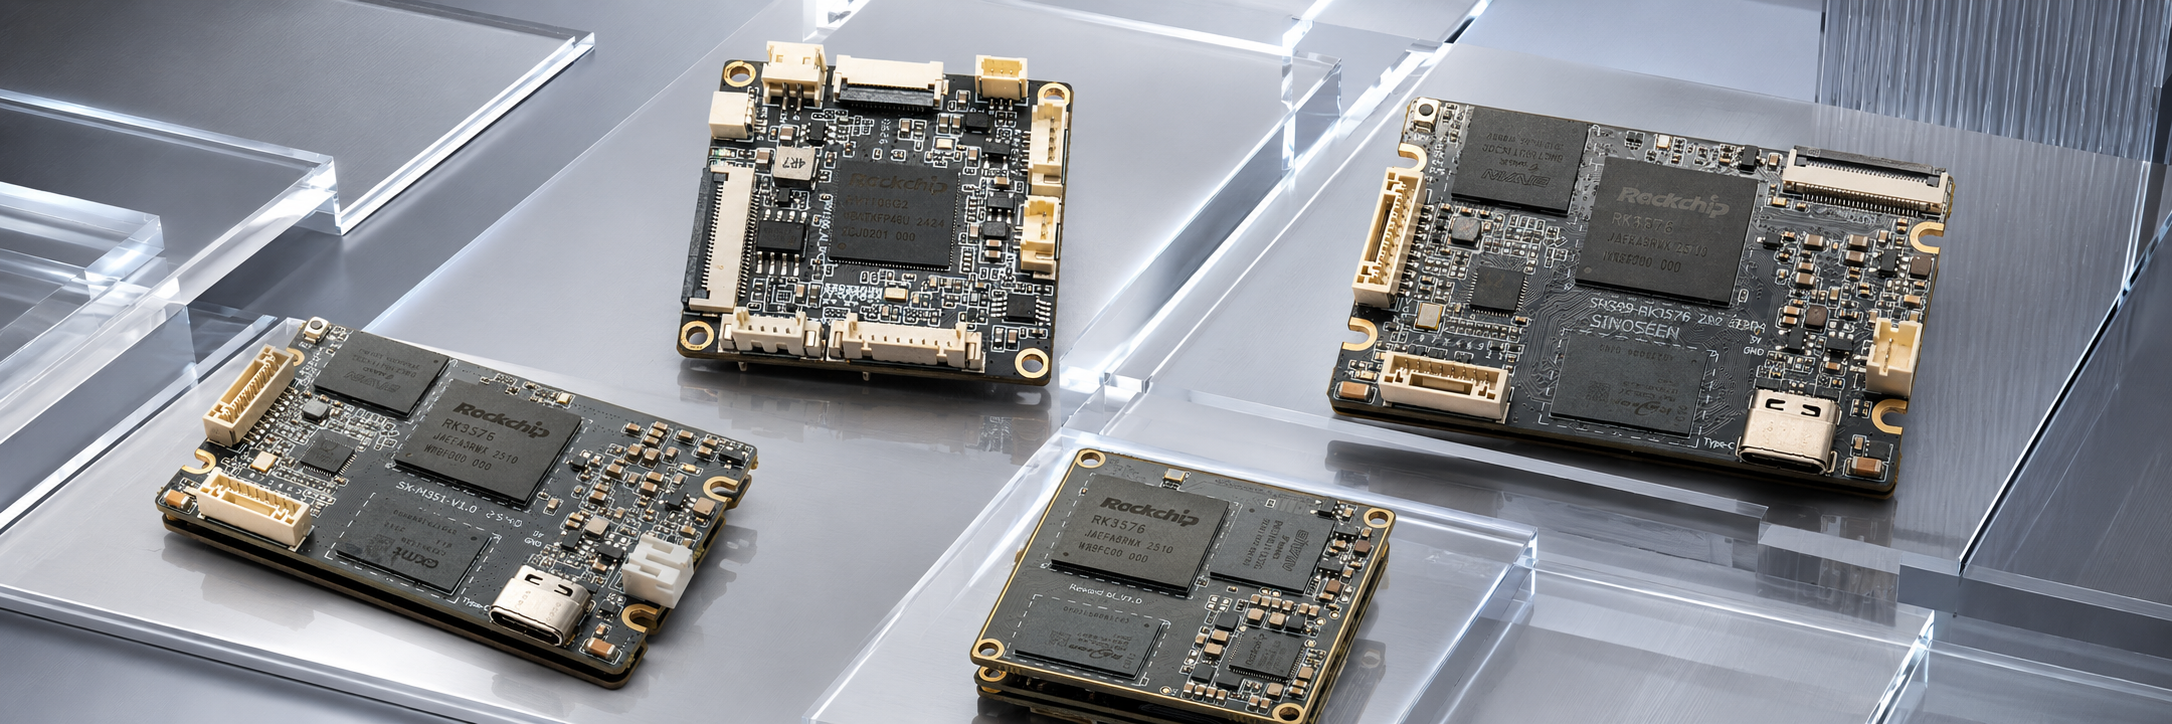
Suunnittelemme ja valmistamme kameramoduuleja ja pääpiirilevyjä. Sovelluksen perusteella voimme arvioida sensorivaihtoehtoja, valita linssit ja optiset suodattimet sekä suunnitella moduulin laitteen mekaanisten vaatimusten mukaisesti.
Ajurikehitystyömme kattaa sensoriajuren siirron, rekisteritasoiset virheenkorjaukset ja vakauskokeet projektin valaistus-, lämpötila- ja kuvataajuusvaatimusten mukaisesti. Säädämme myös ISP:tä tarkoitettuun sovellukseen, mukaan lukien automaattinen valkosovitus, värikorjausmatriisit, 3D LUT:t, kohinasuppressio sekä HDR tai WDR. Asiakkaan kuvahyväksyntäkriteerit ohjaavat tätä työtä.
Sama tiimi voi hoitaa projektin vaatimusten ja komponenttivalintojen vaiheesta prototyypin valmistukseen, kuvan säätöön, tuotantoon ja yhtenäisyystarkistuksiin asti. Jos sinulla on tietty valaistusympäristö tai väriongelma olemassa olevassa järjestelmässä, lähetä vaatimukset tai esimerkkikuvat sähköpostitse osoitteeseen [email protected].
 Uusimmat uutiset
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN