Fra sikkerhetskameraer og smarte hjemmeenheter til bilbilder, industriell inspeksjon, medisinsk endoskopi og robotvisjon deler kammersystemer et tilsynelatende enkelt krav: fargene de fanger inn, må stemme overens med det mennesker ser.
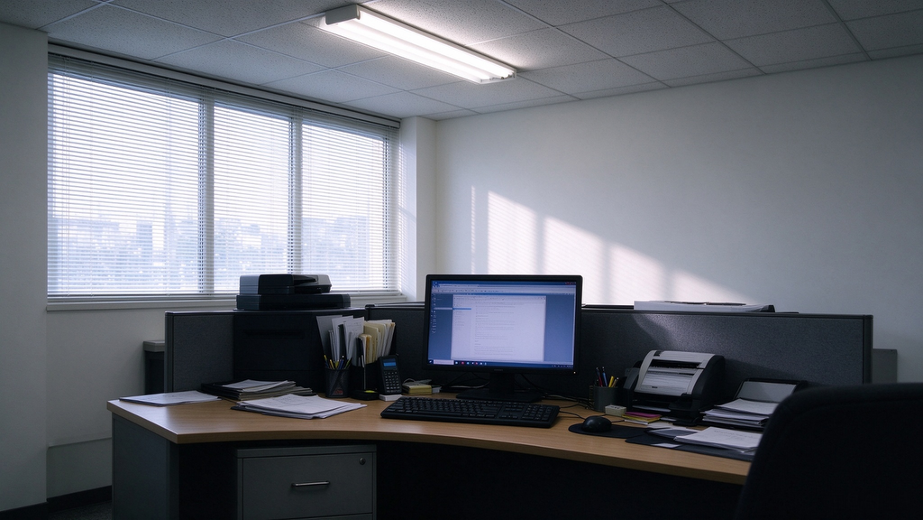
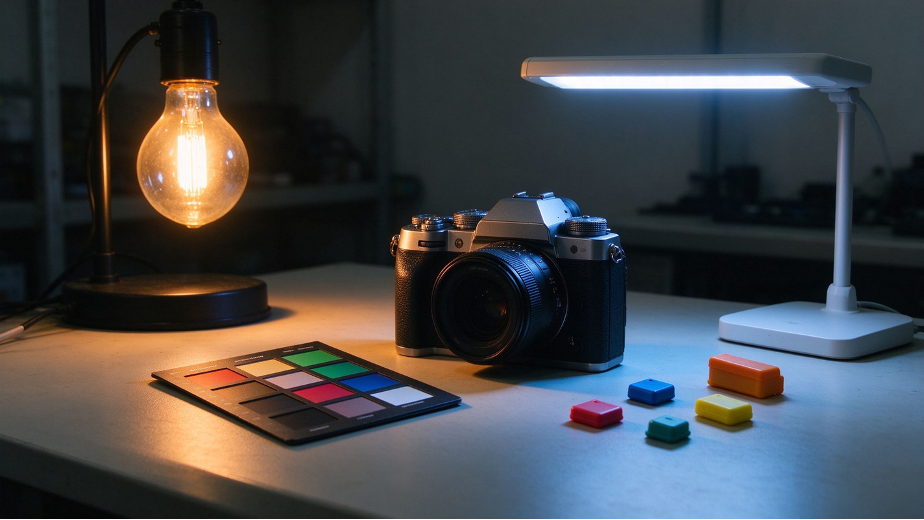
Vanlig belysning gjør dette vanskelig. I et kontor blandes dagslys fra et vindu med fluorescerende belysning. I et kjøpesenter overlapper kalde taklyster seg med varme utstillinglyser. I en parkeringsgarasje illuminerer hvite LED-lyser og gule natriumlamper samme motiv. Disse vanlige miljøene er blant de mest utfordrende for kameraer når det gjelder nøyaktig fargereproduksjon. Blandet belysning er vanlig i reelle installasjoner, der en enkelt, jevn lyskilde er relativt sjelden.
Denne artikkelen forklarer hvorfor kameraer produserer fargeforskyvninger under blandet belysning, hvordan ingeniører justerer og tester for slike forhold, og hvordan de sikrer konsekvent fargeytelse i produksjonen. I applikasjoner der farge brukes til å ta beslutninger, er nøyaktig reproduksjon et funksjonelt krav.
Oppfattet farge avhenger av samspillet mellom lyskilden, måten et objekt reflekterer lys og observatøren – enten en person eller en kamera.
Når lys treffer et objekt, reflekterer overflaten noen bølgelengder sterkt enn andre. Det reflekterte lyset går inn i kameralinset, og fargefiltermatrisen (CFA) på bildebrikken sampler det i røde, grønne og blå kanaler. Bildesignalbehandleren (ISP) utfører deretter operasjoner som demosaicing, hvitbalanse, fargekorreksjon og gamma-koding for å produsere bildet du ser på en skjerm.
Disse behandlingsstegene bygger på antakelser om belysningen. Blandet belysning utsetter disse antakelsene for utfordringer på tre måter.
1. Forskjellige fargetemperaturer. Menneskets syn tilpasser seg belysningen og tenderer til å oppfatte hvite objekter som hvite under et bredt spekter av lysforhold. En kameraestimerer et hvitpunkt algoritmisk. Når varme 2700 K-LED-lys og kalde 6500 K-dagslyskilder illuminerer ulike deler av samme scene, kan én global hvitbalansinnstilling nøytralisere én område, mens et fargetone forblir i et annet.
2. Forskjellige spektrale effektdistribusjoner. Glødelamper produserer et kontinuerlig spekter. Fluorescerende lamper og LED-lys kan ha smale toppunkter og hull i det synlige spekteret. To lyskilder kan ha samme korrelerte fargetemperatur, men likevel illuminere et objekt med ulike kombinasjoner av bølgelengder. Ettersom blandingen av lys endrer seg over scenen, endrer også spekteret som reflekteres av dette objektet seg.
3. Flimmer og variasjon fra ramme til ramme. Strømdrevne lyskilder kan blinke, og en feiljustering mellom eksponeringstidspunktet og lysmodulasjonen kan føre til synlige bånd. Aldrende lamper og PWM-dimmere (pulsbredde-modulasjonsdimmere) kan også føre til variasjoner i lysstyrke eller farge mellom bilder.
Resultatet kan være en grønlig eller rødlig fargetone på hud, fargete hvite vegger, unøyaktige produktfarger eller synlige fargeforskjeller på papir og tekstil. Disse feilene er viktige når farge brukes til medisinsk vurdering, industriell sortering, kvalitetskontroll eller utstillingsfotografering.
Fire deler av kamerapipelineen påvirker hvordan den gjenproduserer farger under blandet belysning.
1. Automatisk hvitbalanse (AWB). AWB anslår scenens belysningskilde og justerer forsterkningen i rødt og blått kanal for å gjengi nøytrale flater uten fargetone. Et enkelt sett med forsterkningsverdier har begrenset evne til å rette opp områder som er belyst av ulike kilder.
2. Fargekorreksjonsmatrise (CCM). Etter hvitbalansering må en kamera fortsatt rette på hvordan det gjengir enkelte farger. Den spektrale responsen til en Bayer-sensor er annerledes enn den menneskelige syns respons. En 3 × 3-matrise avbilder sensorens RGB-respons mot et målfargetområde. Kamasystemer kalibrerer ofte separate matriser for ulike belysningsforhold.
3. Gamma og toneavbildning. Gamma-koding avbilder lineære bilddata til et ikke-lineært signal. Sammen med toneavbildning påvirker den hvordan midtfarger gjenformidles og hvordan mettede farger vises.
4. Fargetområder og oppslagstabeller. Kameraet avbilder farger til et utdatert fargetområde, som for eksempel sRGB eller Display P3. Hvor finere ikke-lineær korreksjon kreves, kan en tredimensjonal oppslagstabell (3D LUT) justere farger utover det en matrise kan oppnå.
En rørledning som er tilpasset med ett sett globale parametre, anvender samme korreksjon over hele bildet. Hvis et vindu lyser opp den ene siden av et rom og varme LED-lyskilder lyser opp den andre siden, kan de to områdene kreve ulike korreksjoner.
Bildebrikke og CFA. Vurder RGB-spektralresponsen til bildesensoren under representativ belysning under komponentvalg. Sjekk om spesielle lyskilder fører til at én kanal mettes eller at en annen kanal får for lite signal til pålitelig korreksjon.
Optiske filtre og infrarødavvisning. Infrarødt lys utenfor det synlige spekteret kan bidra til RGB-signalet og endre fargene som en kamera registrerer. Et riktig valgt infrarødfilter kan redusere uønskede røde nyanser, spesielt i scener med betydelig infrarød komponent.
Flimmerkontroll og bred dynamisk rekkevidde. Synkroniser eksponeringstid med modulasjonen til lyskildene der det er mulig. Vurder HDR- eller bred dynamisk rekkevidde (WDR)-innstillinger for scener med både lyse og mørke områder. Å håndtere banding og eksponeringsvariasjon gir fargepipelinen et mer stabilt bilde å arbeide med.
Regional eller fler-lyskilde hvitbalanse. Grupper områder med lignende belysningskarakteristika, estimer lyskilden i hver region og bruk lokale forsterkninger. Jevn ut overgangene mellom områdene slik at korreksjonen ikke skaper synlige grenser.
Interpoler mellom fargekorreksjonsmatriser. Kalibrer fargekorreksjonsmatriser (CCM) ved flere referansefargetemperaturer. Når den estimerte fargetemperaturen ligger mellom to kalibreringspunkter, interpoler mellom de tilsvarende matrisene for å unngå plutselige endringer i fargergivelse.
Forbedre resultatet med en 3D LUT. Bruk en 3D LUT til å rette opp gjenværende ikke-lineære fargefeil etter den første korreksjonen. Dette kan være nyttig i applikasjoner der hudtoner eller produktfarger krever spesielt nøyaktig kontroll.
Forbedre estimatet av lyskilden. Gråtone-statistikker og maskinlærte modeller for lyskildeestimering kan hjelpe til å estimere den relative bidraget fra ulike kilder og gi bedre inndata til korreksjonsalgoritmen.
Gjenskape blandet belysning i laboratoriet. Bruk en lysboks eller et kontrollert testområde med uavhengig justerbare lyskilder. Gjenskap kombinasjoner som daglys og fluorescerende lys, eller kalde og varme LED-lyskilder. Bruk standardlyskilder som D65 og D50 som referanser.
Mål farger og sjekk nøytrale toner. Ta bilde av et standard 24-fargepanel, for eksempel en X-Rite ColorChecker, og et gråskalapanel under hver belysningskombinasjon. Beregn fargedifferenser ved hjelp av en metrikk som CIEDE2000 (ΔE₀₀). Forbedre CCM-ene og LUT-ene til målingene ligger innenfor prosjektets akseptgrenser.
Sjekk konsekvens over produksjonsbatcher. Integrer godkjente kalibreringsparametre i produksjonsprosessen. Bruk automatisk utvalg for å sjekke fargedifferanse, avvik i hvitbalanse og responskonsekvens over batcher. Disse sjekkene hjelper til å fastslå om produktionsmoduler gjengir ytelsen til den godkjente prøven.
Nøyaktigheten til fargene under blandet belysning avhenger av beslutninger som tas ved valg av sensor, moduldesign, drivertilpasning, ISP-tilpasning, systemintegrering og kalibrering i produksjon. Et fargeproblem som er synlig på det endelige bildet kan ha sin opprinnelse et sted langs denne kjeden.
Vi designer og produserer kameramoduler og hovedkort. Avhengig av anvendelsen kan vi vurdere ulike sensoralternativer, velge linser og optiske filtre, og designe modulen i henhold til enhetens mekaniske krav.
Vårt arbeid med drivertilpasning omfatter portering av sensordrivere, feilsøking på register-nivå og stabilitetstesting for hele prosjektets krav til belysning, temperatur og bildefrekvens. Vi tilpasser også ISP-en for den aktuelle anvendelsen, inkludert automatisk hvitbalanse, fargekorreksjonsmatriser, 3D-LUT-er, støyredusering samt HDR eller WDR. Kundens akseptkriterier for bilder styrer dette arbeidet.
Det samme laget kan føre prosjektet fra krav og komponentvalg gjennom prototyping, bildeinnstilling, produksjon og konsekvenssjekker. Hvis du har et mållysforhold eller et fargeproblem i et eksisterende system, del gjerne kravene eller eksempelbilder med oss på [email protected].
 Siste nytt
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN