Од камера за сигурносну опрему и паметних кућних уређаја до сликања аутомобила, индустријске инспекције, медицинске ендоскопије и роботизованог вида, системи камера имају једно једноставан захтев. Боје које снимају треба да одговарају ономе што људи виде.
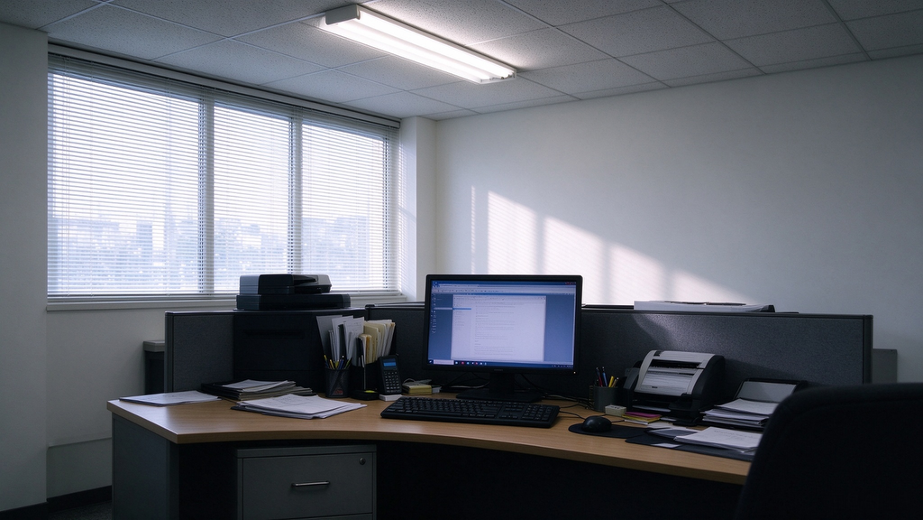
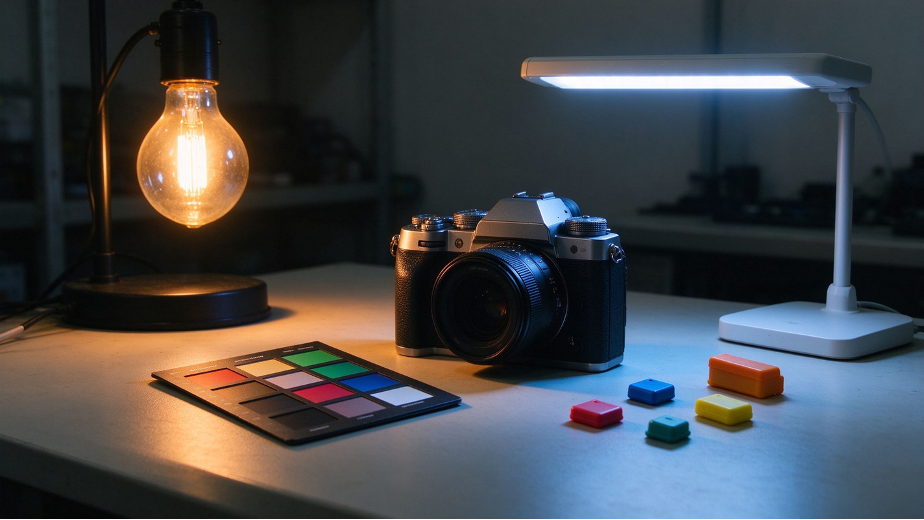
Свакодневно осветљење то отежава. У канцеларији се дневна светлост из прозора меша са флуоресцентним осветљењем. У трговачком центру хладна светила на плафону преклапају се са топлим осветљењем. У паркиншкој гаражи, беле ЛЕД лампе и жуте натријумске лампе осветљавају исту сцену. Ова обична окружења су међу најтежим за да камера прецизно репродукује. Мешано осветљење је уобичајено у стварним инсталацијама, где је један јединствени извор светлости релативно ретко.
Овај чланак објашњава зашто фотоапарати стварају боје под мешаним осветљењем, како инжењери подешавају и тестирају за ове услове и како одржавају доследан перформанс боја у производњи. У апликацијама које користе боју за доношење одлука, прецизна репродукција је функционални захтев.
Перцептивна боја зависи од интеракције између извора светлости, начина на који објекат одражава светлост и посматрача, било да је тај посматрач особа или камера.
Када светлост удари у објекат, површина одражава неке таласне дужине јаче од других. Одражана светлост улази у објектив камере, а масив филтера боја (CFA) на сензору слике узима узорке у црвеним, зеленим и плавим каналима. Процесор слика (ИСП) затим примењује операције као што су демозајковање, баланс белог, корекција боја и гама кодирање како би произвели слику коју видите на екрану.
Ови кораци обраде ослањају се на претпоставке о осветљењу. Миксно осветљење оспорава те претпоставке на три начина.
1. Различите температуре боје. Човеково видљење се прилагођава осветљењу и има тенденцију да беле објекте доживљава као беле у различитим условима осветљења. Камера процењује белу тачку алгоритамски. Када топле 2700 К ЛЕД-е и хладна 6500 К дневна светлост осветљавају различите делове исте сцене, једно глобално подешавање равнотеже беле боје може неутралисати једно подручје док оставља боју у другом.
2. Различите спектралне расподеле снаге. Инканденццијске лампе производе континуиран спектар. Флуоресцентне лампе и ЛЕД-ови могу имати уско врхове и празнине у видљивом спектру. Два извора могу имати исту корелисану температуру боје док осветљавају објекат са различитим комбинацијама таласних дужина. Како се мешавина светлости мења на сцени, тако се мења и спектар који одражава тај објекат.
3. Фликер и варијација од кадра до кадра. Осветљење које се управља главним уређајем може трепетити, а несогласност између времена излагања и модулације светлости може изазвати видљиве опсеге. Старије лампе и димер за модулацију пулсне ширине (ПВМ) такође могу узроковати да се сјај или боја разликују између оквира.
Резултат може бити зеленокасни или црвеникав одлив на кожи, бјели тане на зидовима, нетачне боје производа или видљиве разлике у боји папира и тканине. Ове грешке су важне када се боја користи за медицинску процену, индустријску сортирање, инспекцију квалитета или фотографију изложбе.
Четири дела камере одређују како она репродукује боју под мешаним осветљењем.
1. Автоматски баланс беле боје (AWB). АВБ процењује осветљење сцене и прилагођава црвени и плави канал за израду неутралних површина без боје. Једини сет добитака има ограничену способност да исправи регионе осветљене различитим изворима.
2. Матрица за корекцију боје (ЦЦМ). Након баланса беле боје, камера још увек мора да исправи како приказује појединачне боје. Спектрални одговор Бајер сензора се разликује од људског вида. 3 × 3 матрица мапира РГБ одговор сензора према циљном цветном простору. Камеране често калибрирају одвојене матрице за различите осветљаваче.
3. Гама и тонографско мапирање. Гама кодирање мапира линеарне податке о слици на нелинеарни сигнал. Заједно са мапирањем тона, она утиче на то како се средњи тонови приказују и како се појављују насићене боје.
4. Бојеве простора и табеле за претрагу. Камера мапира боју у излазни простор као што су sRGB или Display P3. Тамо где је потребна финија нелинеарна корекција, тродимензионална табела за претрагу (3Д ЛУТ) може да прилагоди боје изван онога што матрица може постићи.
Пипелине подешен са једним скупом глобалних параметара примењује исту корекцију широм кадра. Ако прозор осветљава једну страну просторије, а топле ЛЕД светле другу, две регије могу захтевати различите корекције.
Сензор слике и ЦФА. Процењује се спектрални одговор сензора на РГБ у репрезентативном осветљењу током избора компоненте. Проверите да ли одређени извори узрокују засићеност једног канала или остављају други са превише малим сигналом за поуздану корекцију.
Оптички филтери и инфрацрвена одбацива. Инфрацрвена светлост изван видљивог спектра може допринети RGB сигналу и променити боје које камера снима. Правилно одабрани инфрацрвени филтер за резање може помоћи у смањењу нежељених црвених одливки, посебно у сцени са значајном инфрацрвеном компонентом.
Контрола трепцања и широк динамички опсег. Координирајте време излагања са модулацијом извора светлости кад је то могуће. Проценити поставке ХДР или широког динамичког опсега (ВДР) за сцене са светлим и тамним деловима. Управљање лентама и варијацијом експозиције даје црној цеви стабилну слику за рад.
Регионални или мулти-облачавајући баланс беле боје. Групирајте области са сличним карактеристикама осветљења, процените осветљавач у свакој регији и примените локалне добитке. Угладити прелазе између региона тако да корекција не ствара видљиве границе.
Интерполирајте између матрица за корекцију боја. Калибрирајте ЦЦМ на неколико референтних температура боја. Када процењена температура боје пада између две тачке калибрације, интерполирајте између одговарајућих матрица како бисте избегли изненадне промене у приказивању боје.
Упредите резултат 3Д ЛУТ-ом. Користите 3Д ЛУТ за исправљање остатака нелинеарних грешки боје након почетне корекције. Ово може помоћи у апликацијама у којима тоне коже или боје производа захтевају посебно строгу контролу.
Побољшајте осветљење. Статистике сиве скале и модели процене осветљења који су научени могу помоћи у процјени релативног доприноса различитих извора и пружити боље улазе за алгоритам корекције.
Репродуцирајте мешано осветљење у лабораторији. Користите светлостну кабину или контролисану пробно-област са независно регулисаним изворима. Поново креирајте комбинације као што су дневна светлост и флуоресцентно светло или хладне и топле ЛЕД-е. Употребите стандардне осветљиваче као што су Д65 и Д50 као референце.
Измерите боју и проверите неутралне тоне. Захватити стандардну 24-пач црној циљу, као што је Х-Рит ЦолорЦхекер, и сиве скале циља под сваком комбинацијом осветљења. Разлика у боји се израчунава помоћу метрике као што је CIEDE2000 (ΔE00). Упремајте ЦЦМ и ЛУТ све док мерења не буду у оквиру дозвољених граница пројекта.
Проверите конзистенцију у производним серијама. У производњу се укључе одобрени параметри калибрације. Употребити аутоматизовано узоркање за проверу разлике у боји, одступања од баланса белих боја и конзистенције одговора у свим серијама. Ове проверке помажу да се утврди да ли производње модула репродукују перформансе одобреног узорка.
Тачност боје под мешаним осветљењем зависи од одлука које се доносе у селекцији сензора, дизајну модула, развоју драйвера, подешавању ИСП-а, интеграцији система и калибрацији производње. Цветна проблема видљива на финалној слици може да настане било где дуж ланца.
Дизајнирамо и производимо модуле и маинборда камера. На основу апликације, можемо проценити опције сензора, одабрати сочиве и оптичке филтере и дизајнирати модул око механичких захтева уређаја.
Наш рад на развоју драйвера обухвата преношење сензорских драйвера, дебагирање на нивоу регистра и тестирање стабилности преко пројекта светла, температуре и захтјева брзине кадра. Такође подешавамо ИСП за намењену апликацију, укључујући аутоматски баланс беле боје, матрице за корекцију боја, 3Д ЛУТ-е, смањење буке и ХДР или ВДР. Критеријуми прихватања слике клијента воде тај рад.
Исти тим може да спроведе пројекат од захтева и избора компоненти кроз прототип, подешавање слике, производњу и проверу конзистенције. Ако имате циљно окружење осветљења или проблем са бојом у постојећем систему, поделите своје захтеве или примере слика са нама на [email protected].
 Топла вест
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN