Fra sikkerhedskameraer og intelligente hjemmeenheder til bilbilleder, industrielle inspektioner, medicinsk endoskopi og robotvision deler kamera-systemer et foruroligende simpelt krav: De farver, de optager, skal matche det, som mennesker ser.
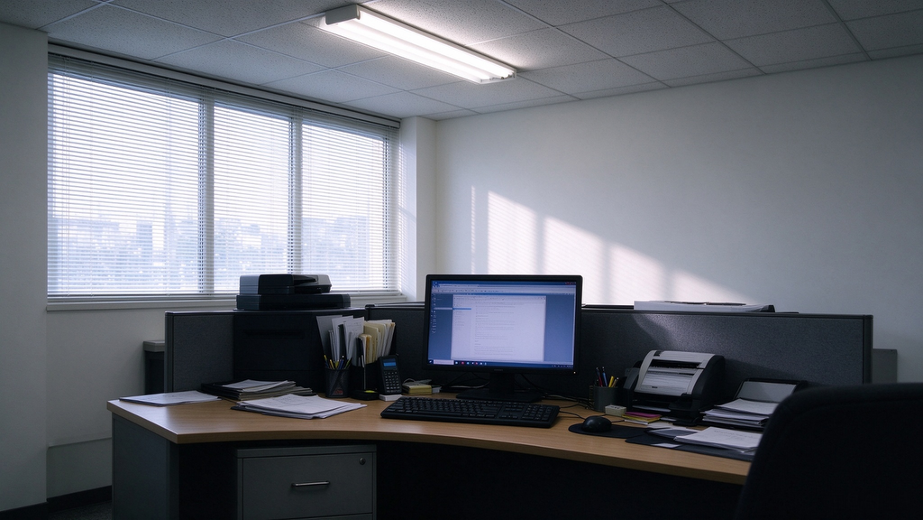
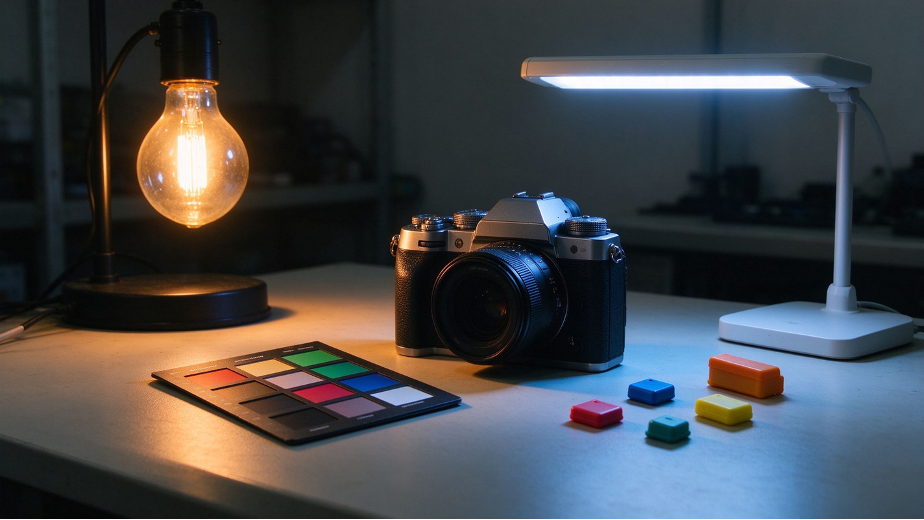
Almindelig belysning gør det svært. I et kontor blandes dagslys fra et vindue med fluorescerende belysning. I et indkøbscenter overlapper kølige loftslamper sig med varme udstillingslamper. I en parkeringsgarage belyses den samme scene af hvide LED-lamper og gule natriumlamper. Disse almindelige miljøer er blandt de sværeste for kameraer at genskabe præcist. Blandet belysning er almindelig i reelle installationer, hvor én enkelt ensartet lyskilde er relativt sjælden.
I denne artikel forklares, hvorfor kameraer frembringer farveaftryk under blandet belysning, hvordan ingeniører justerer og tester for disse forhold samt hvordan de sikrer konsekvent farvepræstation i produktionen. I applikationer, hvor farve bruges til at træffe beslutninger, er præcis genskabelse et funktionskrav.
Den opfattede farve afhænger af interaktionen mellem lyskilden, den måde, hvorpå et objekt reflekterer lys, og observatøren – uanset om observatøren er en person eller en kamera.
Når lys rammer et objekt, reflekterer overfladen nogle bølgelængder mere intensivt end andre. Det reflekterede lys trænger ind i kamerats linse, og farvefilterarrangementet (CFA) på billedsensoren prøver det i røde, grønne og blå kanaler. Billedsignalbehandleren (ISP) udfører derefter operationer såsom demosaicing, hvidafbalancering, farvekorrektion og gamma-kodning for at frembringe det billede, du ser på en skærm.
Disse behandlingsprocesser bygger på antagelser om belysningen. Blandet belysning udfordrer disse antagelser på tre måder.
1. Forskellige farvetemperaturer. Menneskets syn tilpasser sig belysning og har en tendens til at opfatte hvide genstande som hvide under en række forskellige belysningsforhold. En kameraestimerer et hvidpunkt algoritmisk. Når varme 2700 K-LED’er og kolde 6500 K-dagslys belyser forskellige dele af den samme scene, kan én global indstilling af hvidbalance neutralisere én område, mens der stadig er en farveafvigelse i et andet.
2. Forskellige spektrale effektfordelinger. Glødelamper producerer et kontinuert spektrum. Fluorescerende lamper og LED’er kan have smalle toppe og huller i det synlige spektrum. To lyskilder kan have samme korrelerede farvetemperatur, men alligevel belyse et objekt med forskellige kombinationer af bølgelængder. Når blandingen af lys ændrer sig over scenen, ændres også spektret, der reflekteres fra det pågældende objekt.
3. Flimren og variation fra frame til frame. Strømforsynet belysning kan blinke, og en uoverensstemmelse mellem eksponeringstidspunktet og lysets modulation kan forårsage synlige bånd. Ældede lamper og PWM-dæmpere kan også medføre variationer i lysstyrke eller farve mellem enkeltbilleder.
Resultatet kan være en grønlig eller rødlig farvetone på hud, farvede hvide vægge, unøjagtige produktfarver eller synlige farveforskelle på papir og stof. Disse fejl er afgørende, når farve bruges til medicinsk vurdering, industrielt sortering, kvalitetsinspektion eller udstillingsfotografering.
Fire dele af kameraets pipeline påvirker, hvordan det genskaber farver under blandet belysning.
1. Automatisk hvidbalance (AWB). AWB estimerer scenens belysningskilde og justerer gevinsten for de røde og blå kanaler for at gengive neutrale overflader uden farveforvridning. Et enkelt sæt gevinster har begrænset evne til at rette områder, der er belyst af forskellige kilder.
2. Farvekorrektionsmatrix (CCM). Efter hvidafbalancering skal en kamera stadig korrigere, hvordan det gengiver enkelte farver. Det spektrale respons af en Bayer-føler adskiller sig fra det menneskelige syns. En 3 × 3-matrix afbilder følerens RGB-respons mod et målfarverum. Kamera-systemer kalibrerer ofte separate matricer til forskellige belysningsforhold.
3. Gamma og tone-mapping. Gamma-kodning afbilder lineære billeddata til et ikke-lineært signal. Sammen med tone-mapping påvirker det, hvordan midtonefarver gengives og hvordan mættede farver fremstår.
4. Farverum og opslags-tabeller. Kameraet afbilder farver i et output-farverum som f.eks. sRGB eller Display P3. Hvor mere præcis ikke-lineær korrektion er nødvendig, kan en tredimensionel opslags-tabel (3D LUT) justere farver ud over det, en matrix kan opnå.
En pipeline, der er afstemt med én sæt globale parametre, anvender den samme korrektion på hele billedet. Hvis et vindue lyser den ene side af et rum, og varme LED-lygter lyser den anden side, kan de to områder kræve forskellige korrektioner.
Billedsensor og CFA. Evaluer sensorens RGB-spektrale respons under repræsentativ belysning i forbindelse med komponentvalg. Tjek, om bestemte lyskilder får én kanal til at blive overbelyst eller efterlader en anden med for lidt signal til pålidelig korrektion.
Optiske filtre og infrarød afvisning. Infrarødt lys uden for det synlige spektrum kan bidrage til RGB-signalet og ændre de farver, som en kamera optager. Et korrekt valgt infrarødt afskærmningsfilter kan hjælpe med at reducere uønskede røde farvetoner, især i scener med en betydelig infrarød komponent.
Flikkerkontrol og bred dynamisk rækkevidde. Juster eksponeringstidspunktet i takt med modulationen af lyskilderne, hvor det er muligt. Evaluer HDR- eller bred dynamisk rækkevidde (WDR)-indstillinger for scener med både lyse og mørke områder. At håndtere bånddannelse og eksponeringsvariation giver farvepipeline’en et mere stabilt billede at arbejde med.
Regional eller multi-illumination hvidbalance. Grupper områder med lignende belysningskarakteristika, estimer belysningskilden i hver region og anvend lokale forstærkninger. Udjævn overgangene mellem regioner, så korrektionen ikke skaber synlige grænser.
Interpolér mellem farvekorrektionsmatricer. Kalibrér CCM’er ved flere referencefarvetemperaturer. Når den estimerede farvetemperatur ligger mellem to kalibreringspunkter, interpolér mellem de tilsvarende matricer for at undgå pludselige ændringer i farvegengivelsen.
Forbedr resultatet med en 3D LUT. Brug en 3D LUT til at rette resterende ikke-lineære farvefejl efter den første korrektion. Dette kan være nyttigt i applikationer, hvor hudtoner eller produktfarver kræver særlig præcis kontrol.
Forbedr belysningskildeestimationen. Gråtonestatistikker og maskinlærte belysningskildeestimationsmodeller kan hjælpe med at estimere den relative bidrag fra forskellige kilder og give bedre input til korrektionsalgoritmen.
Gengive blandede lysforhold i laboratoriet. Brug en lysboks eller et kontrolleret testområde med uafhængigt justerbare lyskilder. Genopret kombinationer såsom dagslys og fluorescerende lys eller kølige og varme LED-lyskilder. Brug standardbelysningskilder såsom D65 og D50 som referencer.
Mål farver og tjek neutrale nuancer. Optag et standard 24-farvepatch-mål, såsom en X-Rite ColorChecker, og et gråskala-mål under hver lyskombination. Beregn farveforskelle ved hjælp af en metrik såsom CIEDE2000 (ΔE₀₀). Forbedr CCM’erne og LUT’erne, indtil målingerne falder inden for projektets acceptgrænser.
Tjek konsistens på tværs af produktionspartier. Integrer de godkendte kalibreringsparametre i produktionsprocessen. Brug automatisk stikprøvetagning til at tjekke farveforskel, hvidbalanceafvigelse og responskonsistens på tværs af partier. Disse kontroller hjælper med at fastslå, om produktionsmodulerne gengiver ydeevnen fra det godkendte prøveeksemplar.
Farvepræcision under blandet belysning afhænger af beslutninger, der træffes ved valg af sensor, moduldesign, driverudvikling, ISP-afstemning, systemintegration og produktionskalibrering. Et farveproblem, der er synligt på det endelige billede, kan have sin oprindelse et sted langs denne kæde.
Vi designer og fremstiller kameramoduler og hovedkort. Ud fra anvendelsen kan vi vurdere sensorvalg, vælge linser og optiske filtre samt designe modulet i overensstemmelse med enhedens mekaniske krav.
Vores driverudviklingsarbejde omfatter portering af sensordrivere, registreringsniveau-fejlfinding og stabilitetstestning i forhold til projektets krav til belysning, temperatur og billedfrekvens. Vi afstemmer også ISP’en til den tilsigtede anvendelse, herunder automatisk hvidbalance, farrekorrigeringsmatricer, 3D-LUT’er, støjdæmpning samt HDR eller WDR. Klientens krav til billedgodkendelse styrer dette arbejde.
Det samme team kan føre projektet fra krav og komponentvalg gennem prototyping, billedjustering, produktion og konsistenskontroller. Hvis du har et mållysforhold eller et farveproblem i et eksisterende system, del venligst dine krav eller eksempelbilleder med os på [email protected].
 Seneste nyheder
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN