 ×
ממערכת מצלמות אבטחה ומכשירי בית חכם ועד לראיית רכב, בדיקות תעשייתיות, אנדוסקופיה רפואית וראיית רובוטים – למערכות המצלמה יש דרישה פשוטה למראה, אך מסוכנת. הצבעים שהן קולטות צריכים להתאים למה שאדם רואה.
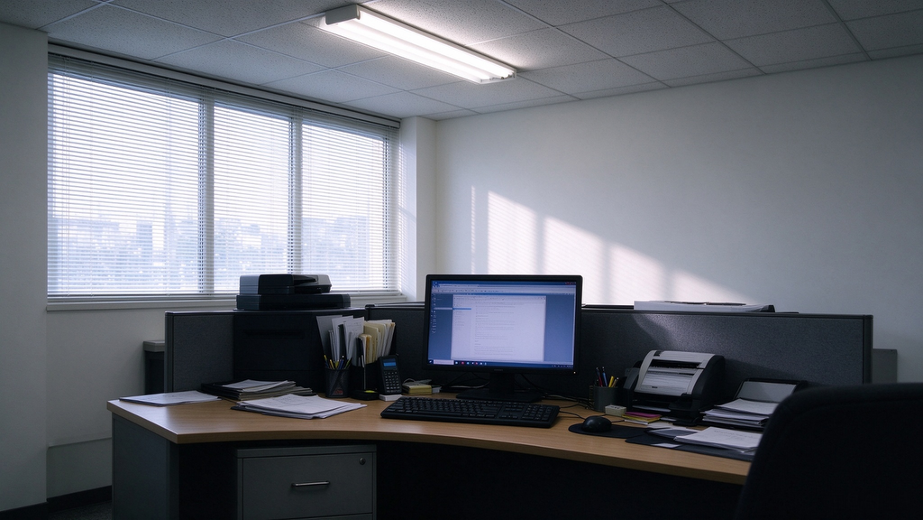
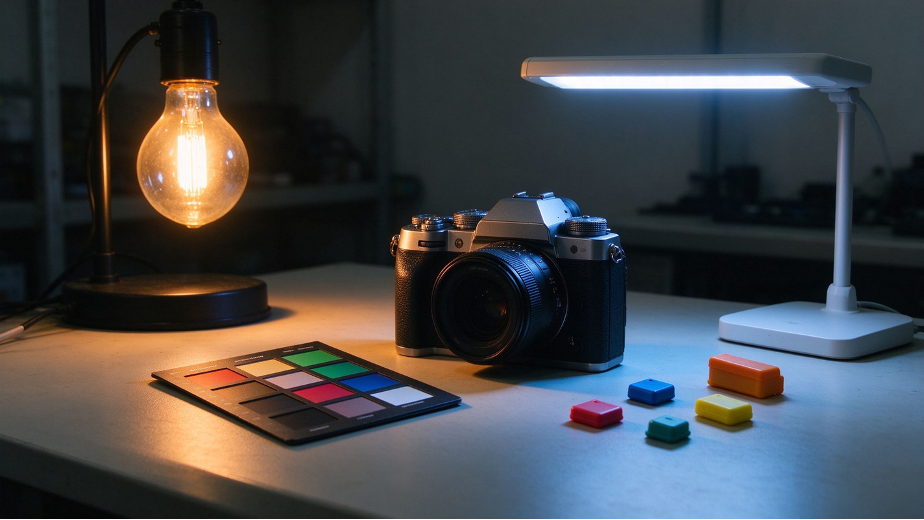
תאורת יומיום הופכת את זה לקשה. באולם משרדים, אור היום מהחלון מתערבב עם תאורת פלורסנט. במתחם קניות, נורות תקרה קרירות מתערבבות עם תאורת תצוגה חמה. בגראז' לרכב, נורות LED לבנות ולמפסות נתרן צהובות מאירות את אותו הנוף. סביבות רגילות אלו הן מבין הקשות ביותר למערכות מצלמה לשחזר באופן מדויק. תאורה מעורבת היא נפוצה בהתקנות אמיתיות, כאשר מקור אור אחיד הוא נדיר יחסית.
מאמר זה מסביר מדוע מצלמות מייצרות עיוותי צבע בתאורה מעורבת, כיצד מהנדסים מכווננים ובוחנים את התנאים האלה, וכיצד הם שומרים על ביצועי הצבעים באופן עקבי בייצור. ביישומים שבהם משתמשים בצבע כדי לקבל החלטות, שחזור מדויק הוא דרישה פונקציונלית.
הצבע המורגש תלוי באינטראקציה בין מקור האור, האופן שבו האובייקט מחזיר אור, והצופה – אם זה אדם או מצלמה.
כשהאור פוגע באובייקט, המשטח מחזיר אורך גלים מסוימים בחוזקה רבה יותר מאחרים. האור המוחזר נכנס לאוביקטיב של המצלמה, ומערך מסנני הצבע (CFA) על חיישן התמונה דוגם אותו בערוצים אדום, ירוק וכחול. מעבד אותות התמונה (ISP) מבצע אחר כך פעולות כגון דמוסאייקינג, איזון לבן, תקנת צבע וקידוד גמא כדי לייצר את התמונה שאותה אתה רואה על המסך.
שלבים עיבודיים אלו מסתמכים על הנחות לגבי התאורה. תאורה מעורבת מערערת את ההנחות הללו בשלוש דרכים.
1. טמפרטורות צבעיות שונות. הראייה האנושית מתאימה לאור ונטה לתפוס עצמים לבנים כלבנים בטווח רחב של תנאי תאורה. מצלמה מעריכה את נקודת הלבן באופן אלגוריתמי. כאשר נורות LED חמות (2700 K) ונורת יומם קרות (6500 K) מאירות אזורים שונים באותה תצוגה, הגדרת איזון לבן אחת כללית יכולה לנטרלize אזור אחד אך להשאיר עיוות צבעי באיזור אחר.
2. התפלגויות שונות של עוצמת הספקטרום. נורות גלגלן מייצרות ספקטרום רציף. נורות פלואורסצנטיות ו-LED עלולות להכיל שיאים צרים ופערים בספקטרום הנראה. שתי מקורות אור עלולים להציג את אותה טמפרטורת צבע מתואמת, אך לאירח עצם עם שילובים שונים של אורכי גל. ככל שהרכב האור משתנה לאורך התצוגה, כך גם הספקטרום המוחזר מהעצם.
3. רעד ושינוי מסגרת למסגרת. תאורת רשת חשמל עלולה לערער, והתאמת לא נכונה בין זמן החשיפה להתנודדות האור עלולה לגרום לקווים נראים. נורות מזדקנות ומכבים המבוססים על שיטת PWM (Pulse-Width Modulation) עלולים גם הם לגרום לשינוי בהבהוב או בצבע בין פריימים.
התוצאה עשויה להיות גוון ירקרק או אדמדם על העור, קירות לבנים עם גוון, צבעי מוצרים לא מדויקים, או הבדלים צבעוניים נראים בกระטוע ובבד. טעויות אלו חשובות במיוחד כאשר הצבע משמש להערכה רפואית, מיון תעשייתי, בקרת איכות או צילום תצוגות.
ארבעה חלקים במערכת המצלמה קובעים כיצד היא משחזרת צבע בתאורה מעורבת.
1. איזון אוטומטי של הלבן (AWB) AWB מעריך את מקור האור בסצנה ומعدل את הגישות של ערוצי האדום והכחול כדי להציג משטחים נייטרליים ללא גוון צבעי. סט אחד של גישות יש לו יכולת מוגבלת לתיקון אזורים המוארין על ידי מקורות אור שונים.
2. מטריצת התיקון הצבעוני (CCM) לאחר איזון הלבן, המצלמה עדיין צריכה לתקן את האופן שבו היא מציגה כל צבע בנפרד. התגובה הספקטרלית של חיישן בייר שונה מהתגובה הספקטרלית של הראייה האנושית. מטריצה בגודל 3 × 3 ממפה את תגובת ה-RGB של החיישן למרחב צבעי יעד.
3. גמא ומערכת התאמת הטון. קידוד גמא ממפה נתונים דמויי תמונה ליניאריים לסיגנל לא ליניארי. יחד עם התאמת הטון, הוא משפיע על הצגה של טונים בינוניים ועל המראה של צבעים רוויים.
4. מרחבי צבע והטבלאות להחלפה. המצלמה ממפה צבע למרחב פלט כגון sRGB או Display P3. כאשר נדרשת תקינה לא ליניארית מדויקת יותר, טבלת הוראות תלת־ממדית (3D LUT) יכולה להתאים צבעים מעבר למה שמטאציה מסוג זה יכולה להשיג.
צינור עיבוד שמתוקנן באמצעות קבוצה אחת של פרמטרים גלובליים מיישם את אותה תקינה בכל הרמז. אם חלון מאיר צד אחד של החדר ונורות LED חמות מאירות את הצד השני, שני האזורים עשויים לדרוש תיקונים שונים.
חיישן תמונה ומערכת סינון צבעי (CFA) להעריך את התגובה הספקטרלית של החיישן ל-RGB בתנאי תאורה מייצגים בשלב בחירת הרכיבים. לבדוק האם מקורות מסוימים גורמים לרוויה של ערוץ אחד או להשאיר ערוץ אחר עם אות חלש מדי כדי לאפשר תיקון מהימן.
מסננים אופטיים ודחיית קרינה תת-אדומה קרינה תת-אדומה מחוץ לתחום הנראה עלולה לתרום לאות ה-RGB ולשנות את הצבעים שמכAMERA רושמת. מסנן חיתוך תת-אדום נבחר כראוי יכול לסייע בהפחתת עיוותי אדום לא רצויים, במיוחד במشاهد הכוללות רכיב תת-אדום משמעותי.
שליטה ברעידה (flicker) וטווח דינמי רחב להתאם את זמן החשיפה להתנודדות מקורות התאורה ככל האפשר. להעריך הגדרות טווח דינמי רחב (WDR) או טווח דינמי גבוה (HDR) לمشاهדים הכוללים אזורים בהירים וכהים בו זמנית. ניהול רצועות (banding) ושינויי חשיפה מעניק לקו עיבוד הצבע תמונה יציבה יותר.
איזון לבן אזורי או מרובה-מאירים. לצרף אזורים עם מאפייני הארה דומים, לאמוד את המקור המאיר בכל אזור ולהחיל הגנות מקומיות. להחליק את המעברים בין האזורים כדי שהתקנה לא תיצור גבולות נראים.
לפרוס בין מטריצות התיקון הצבעוני. לבצע קליברציה של מטריצות התיקון הצבעוני (CCM) במספר טמפרטורות צבע ייחוס. כאשר טמפרטורת הצבע המוערכת נופלת בין שתי נקודות קליברציה, לבצע פריסה בין המטריצות המתאימות כדי למנוע שינויים פתאומיים בתיאור הצבע.
לשפר את התוצאה בעזרת טבלת חיפוש תלת־ממדית (3D LUT). להשתמש בטבלת חיפוש תלת־ממדית (3D LUT) לתיקון שגיאות צבע לא ליניאריות שנותרו לאחר התיקון הראשוני. זה יכול לסייע ביישומים שבהם דרוש שליטה מדויקת במיוחד על גווני עור או צבעי מוצרים.
לשפר את אומדן המקור המאיר. סטטיסטיקות של סקאלת הגוונים האפורים ומודלים למידה אוטומטית לאומדן המקור המאיר יכולים לסייע באומדן התרומה היחסית של מקורות שונים ולספק קלטים טובים יותר לאלגוריתם התיקון.
לשכפל תאורת מעורבת במעבדה. להשתמש באולם תאורה או באזור בדיקה מבוקר עם מקורות אור שניתנים להתאמה באופן עצמאי. לשכפל שילובים כגון אור יום ואור פלואורסצנטי או דיודות פולטות אור קרות וחמות. להשתמש במגבים תקניים של תאורה כגון D65 ו-D50 כמרגעים.
למדוד צבע ולבדוק גוונים נייטרליים. לצלם מטרה תקנית של 24 פטשים צבעוניים, כגון X-Rite ColorChecker, ומטרת סדרת אפורים תחת כל שילוב תאורה. לחשב את הבדלים בצבע באמצעות מדד כגון CIEDE2000 (ΔE₀₀). לדייק את מטריצות התאמה לצבע (CCMs) ואת טבלאות הערכים (LUTs) עד שהמדידות יכנסו בתוך גבולי הקבלה של הפרויקט.
לבדוק עקביות בין מגרעות ייצור. לשלב את פרמטרי ההתקנה שאושרו בתהליך הייצור. להשתמש במדידות דגימה אוטומטיות כדי לבדוק את הבדל הצבע, את סטיית האיזון הלבן ואת עקביות התגובה בין מגרעות. בדיקות אלו עוזרות לקבוע אם מודולים בייצור משכפלים את הביצועים של הדגם שאושר.
הדיוק בצבעים באור מעורב תלוי בהחלטות שננקטות בבחירת החיישן, בעיצוב המודול, בפיתוח הדרייבר, באיזון תהליך עיבוד התמונות (ISP), באינטגרציה מערכתית ובכיול ייצור. בעיה בצבעים הנראית בתמונה הסופית יכולה להיווצר בכל נקודה לאורך שרשרת זו.
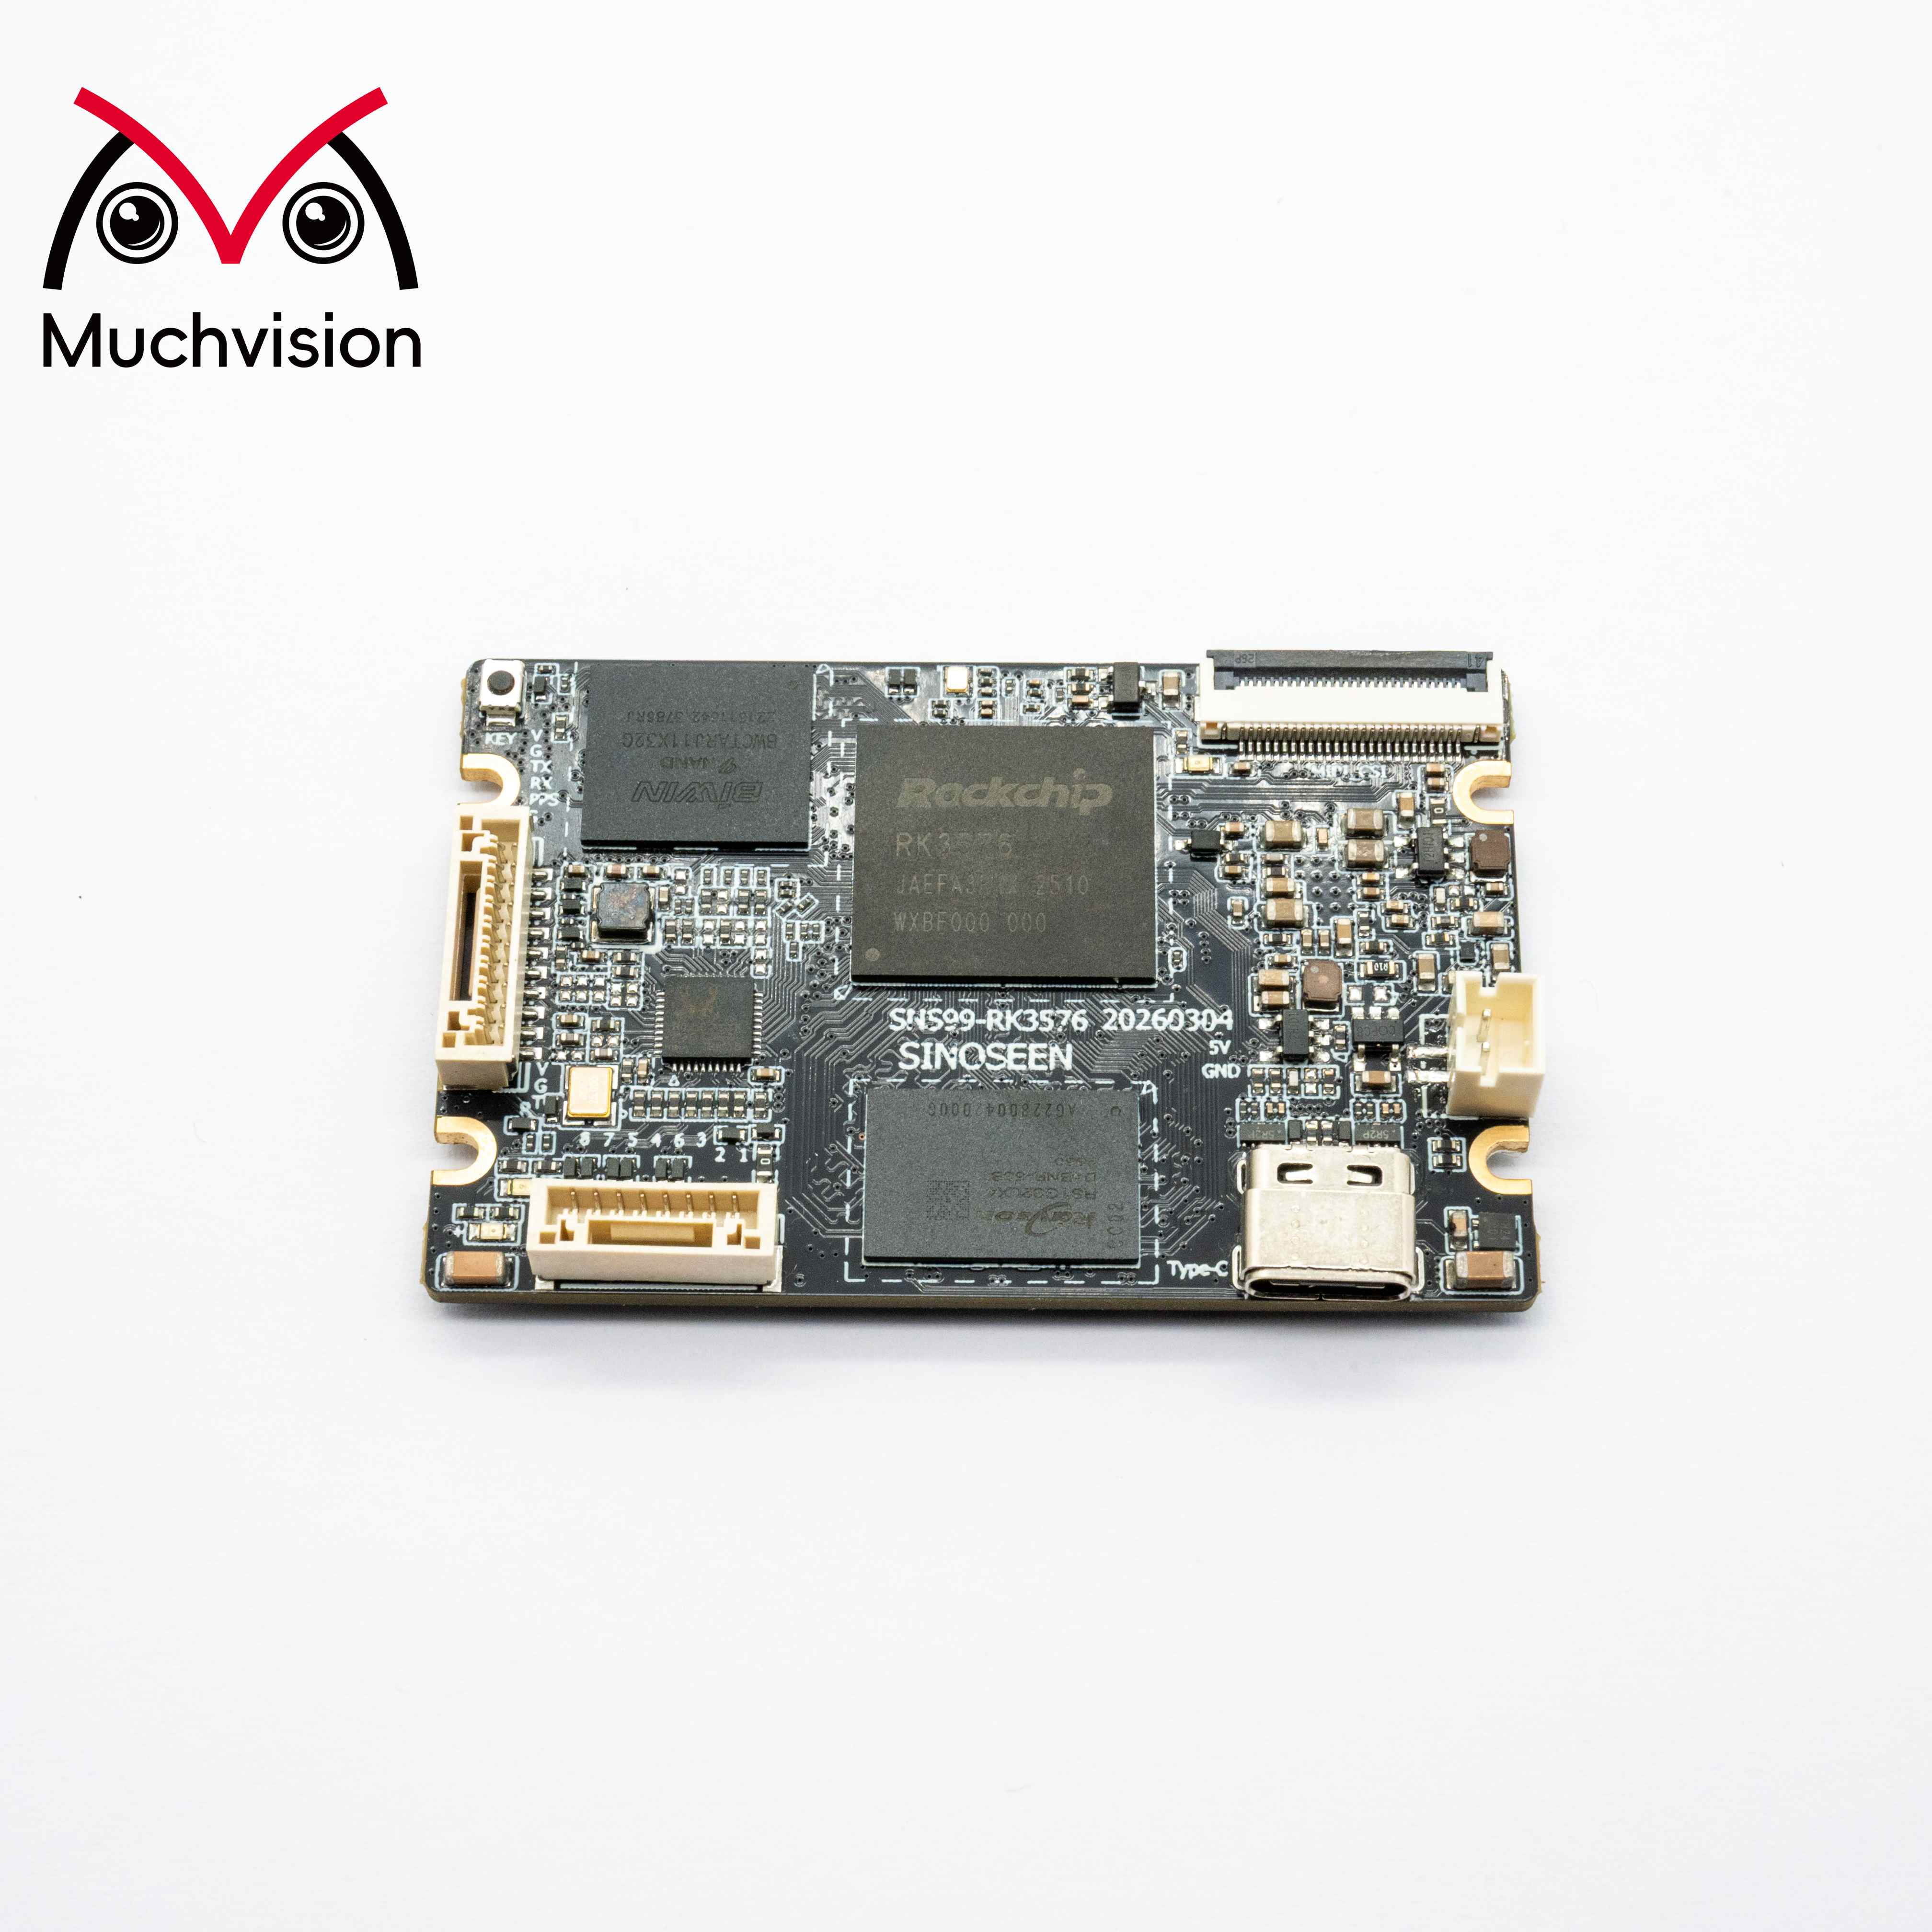
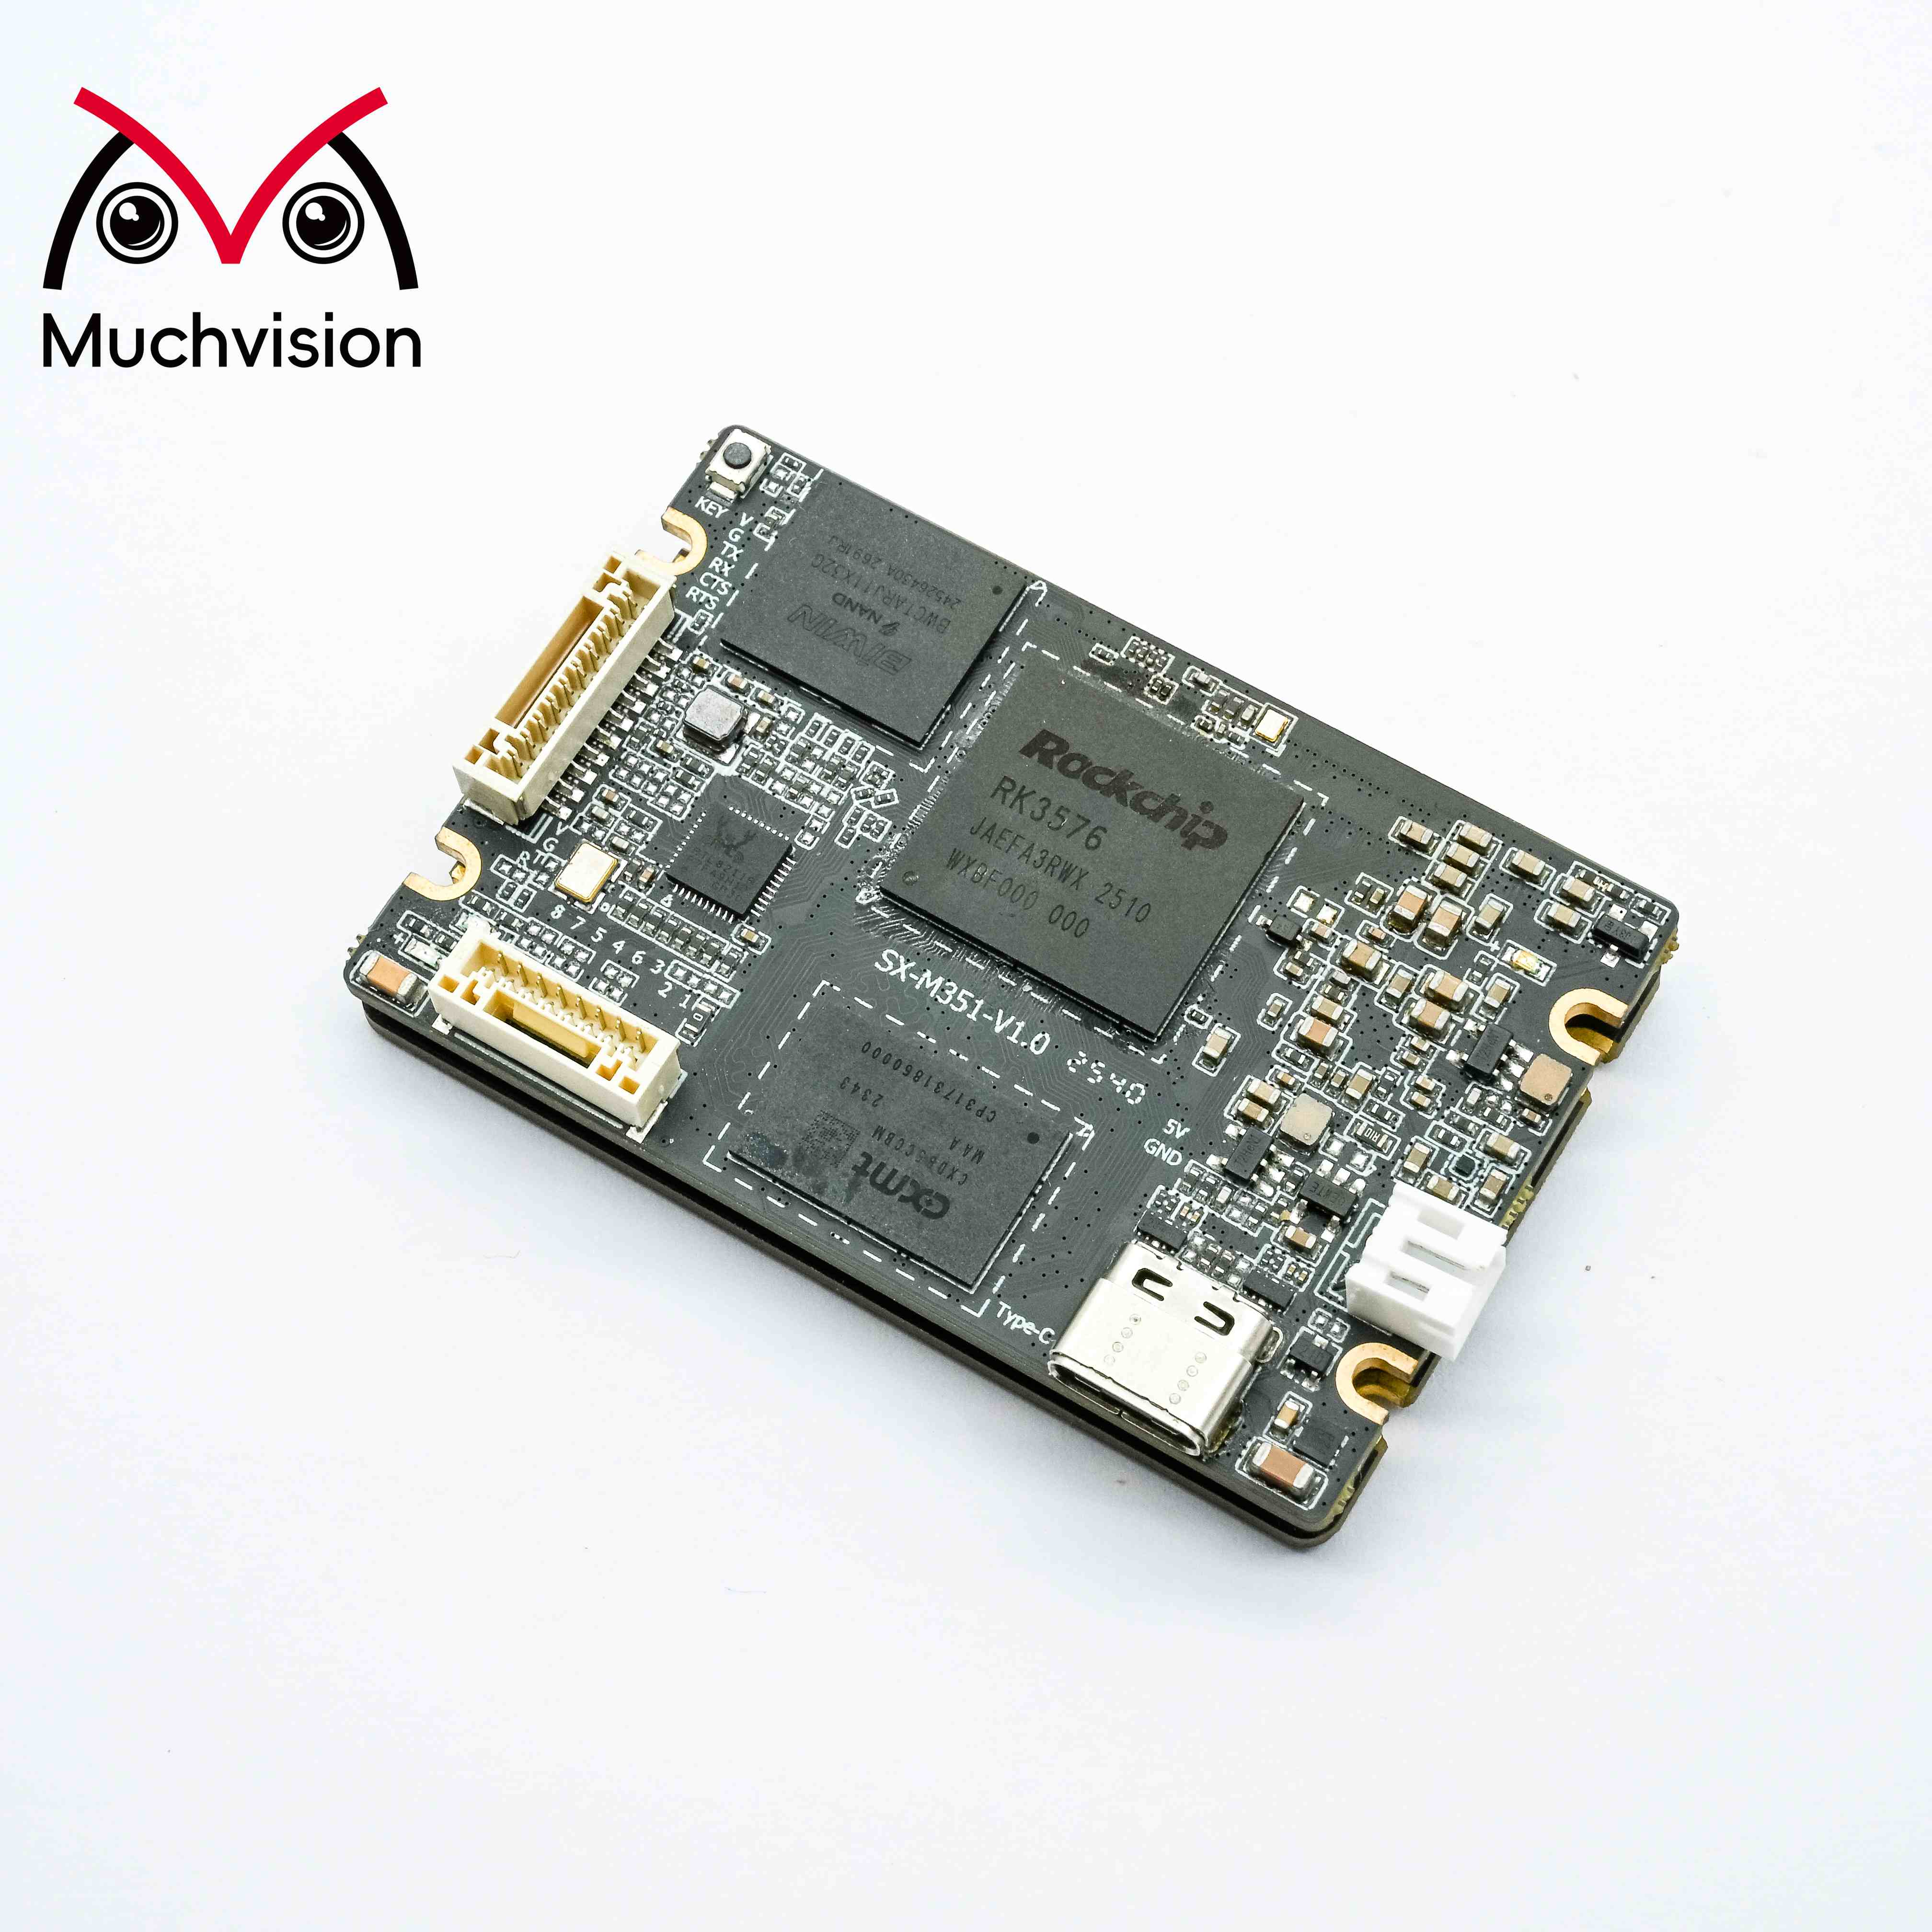
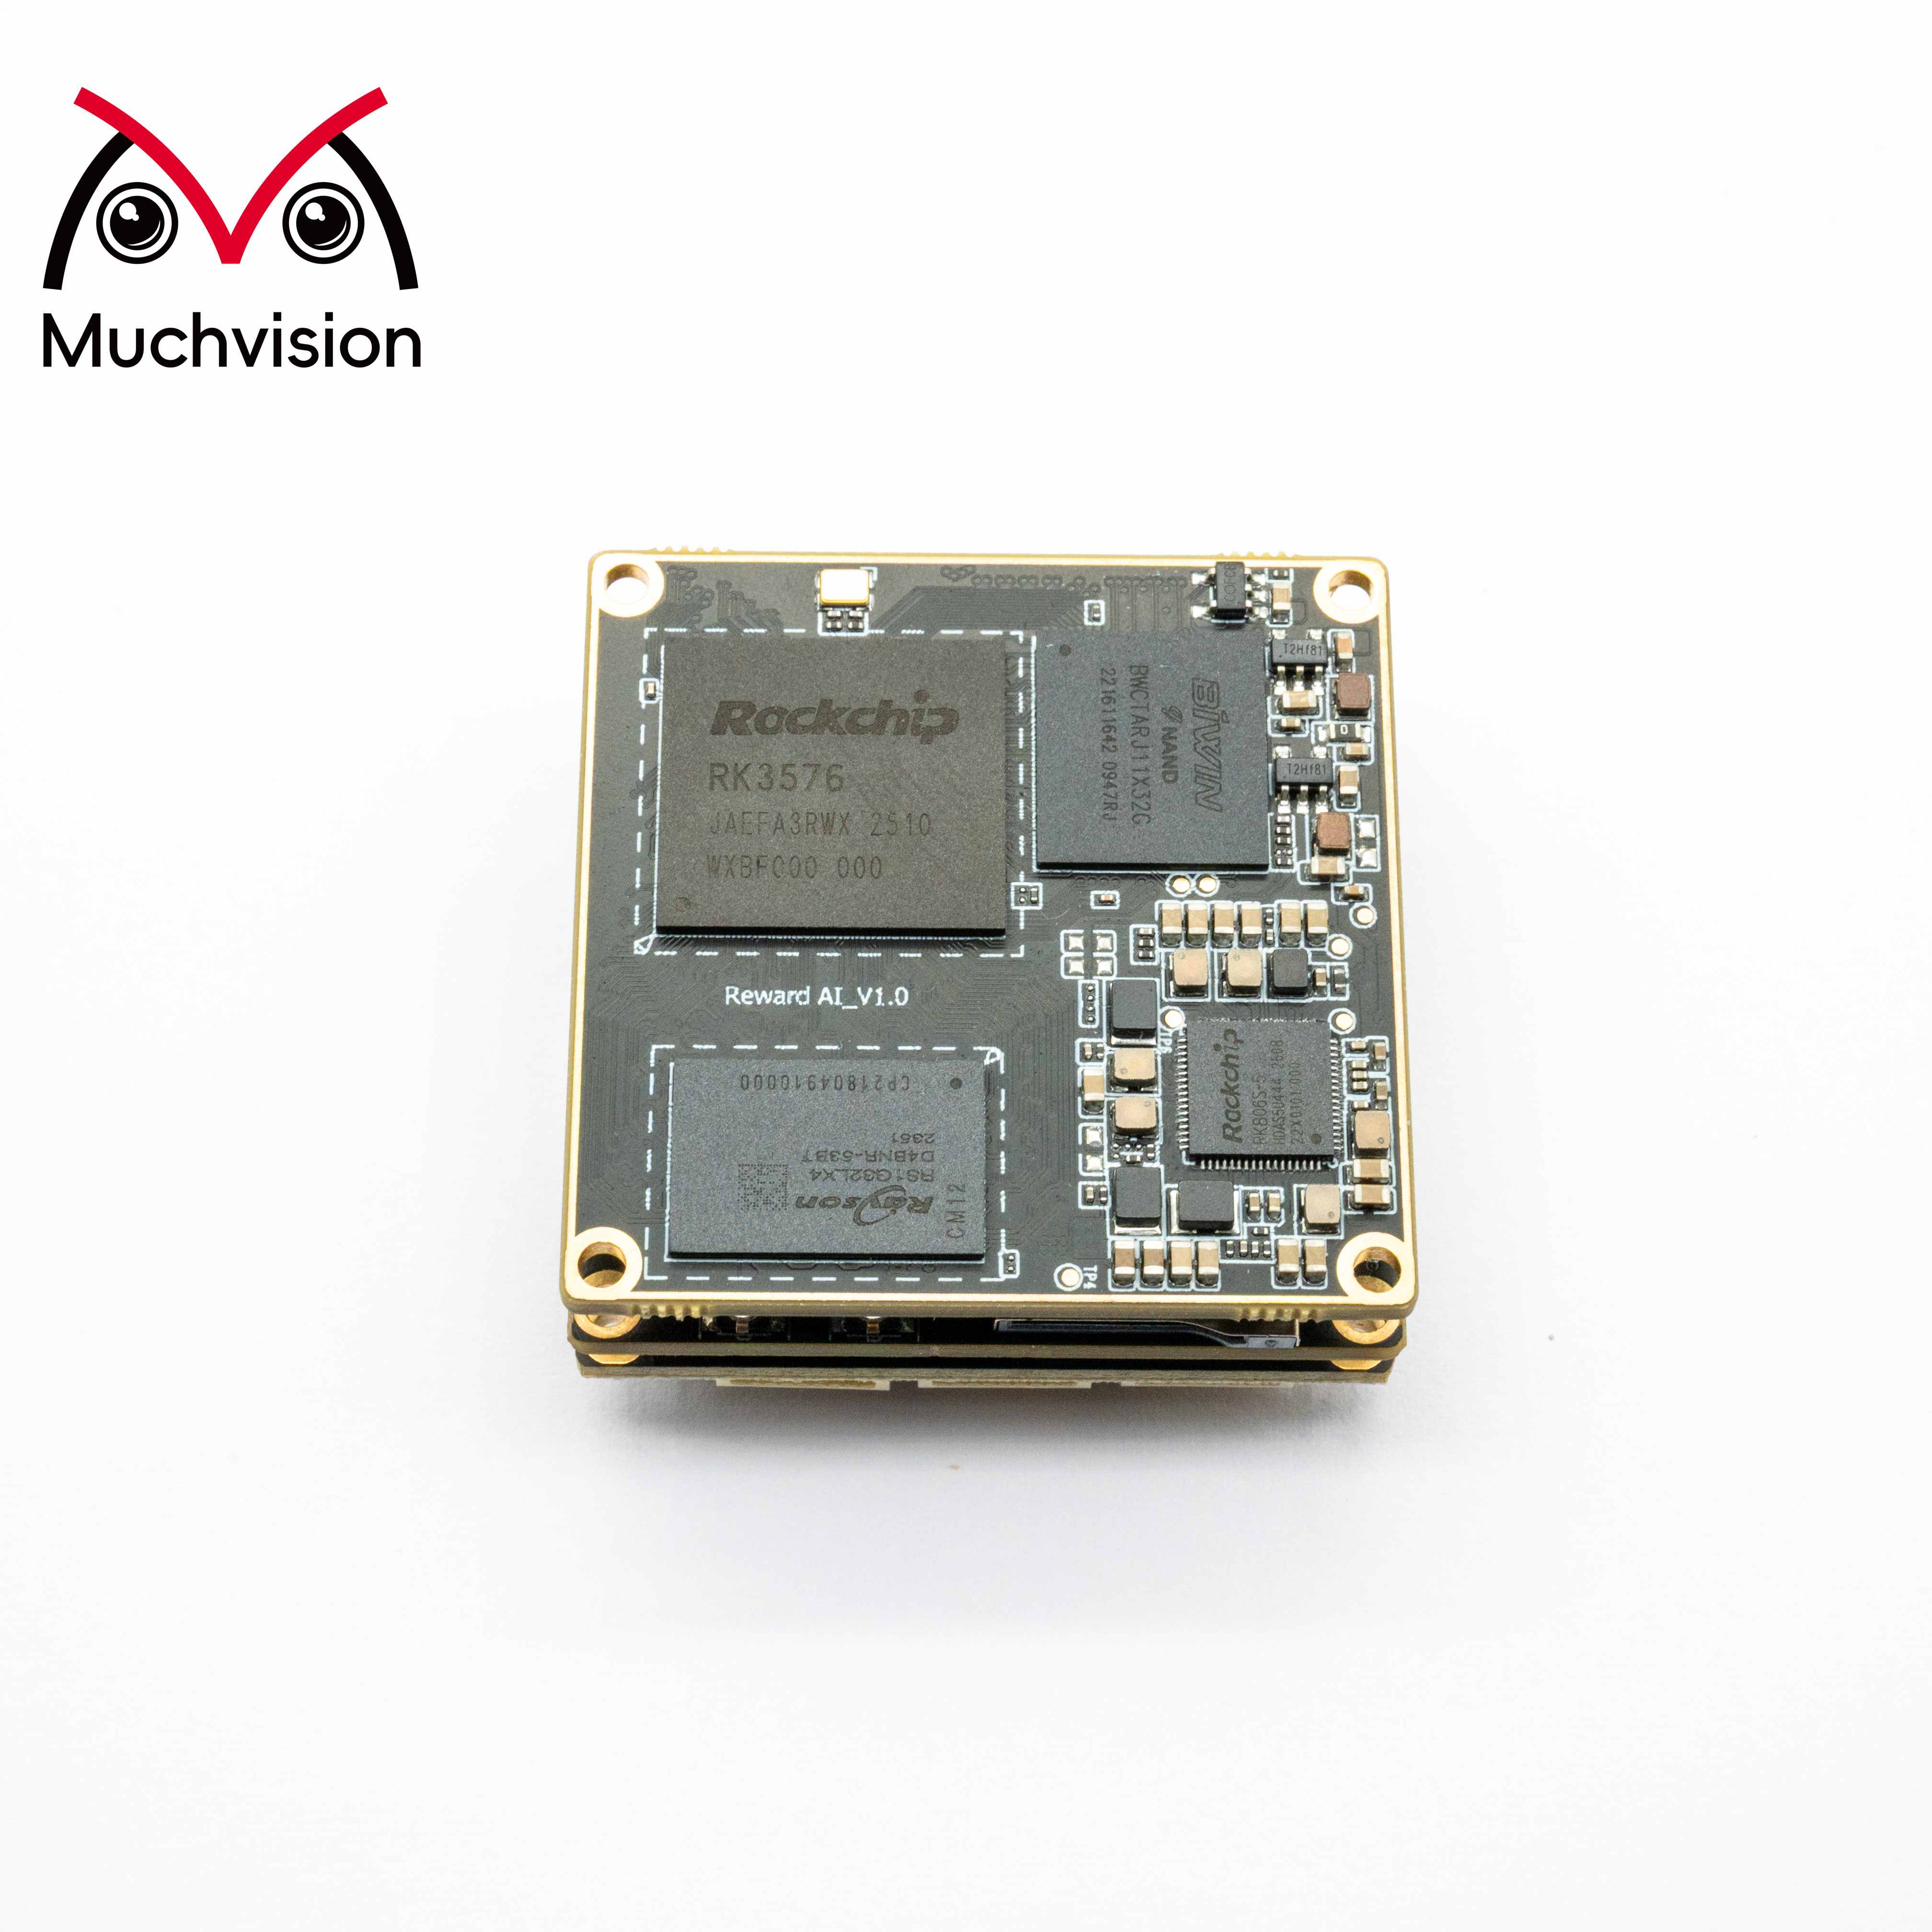
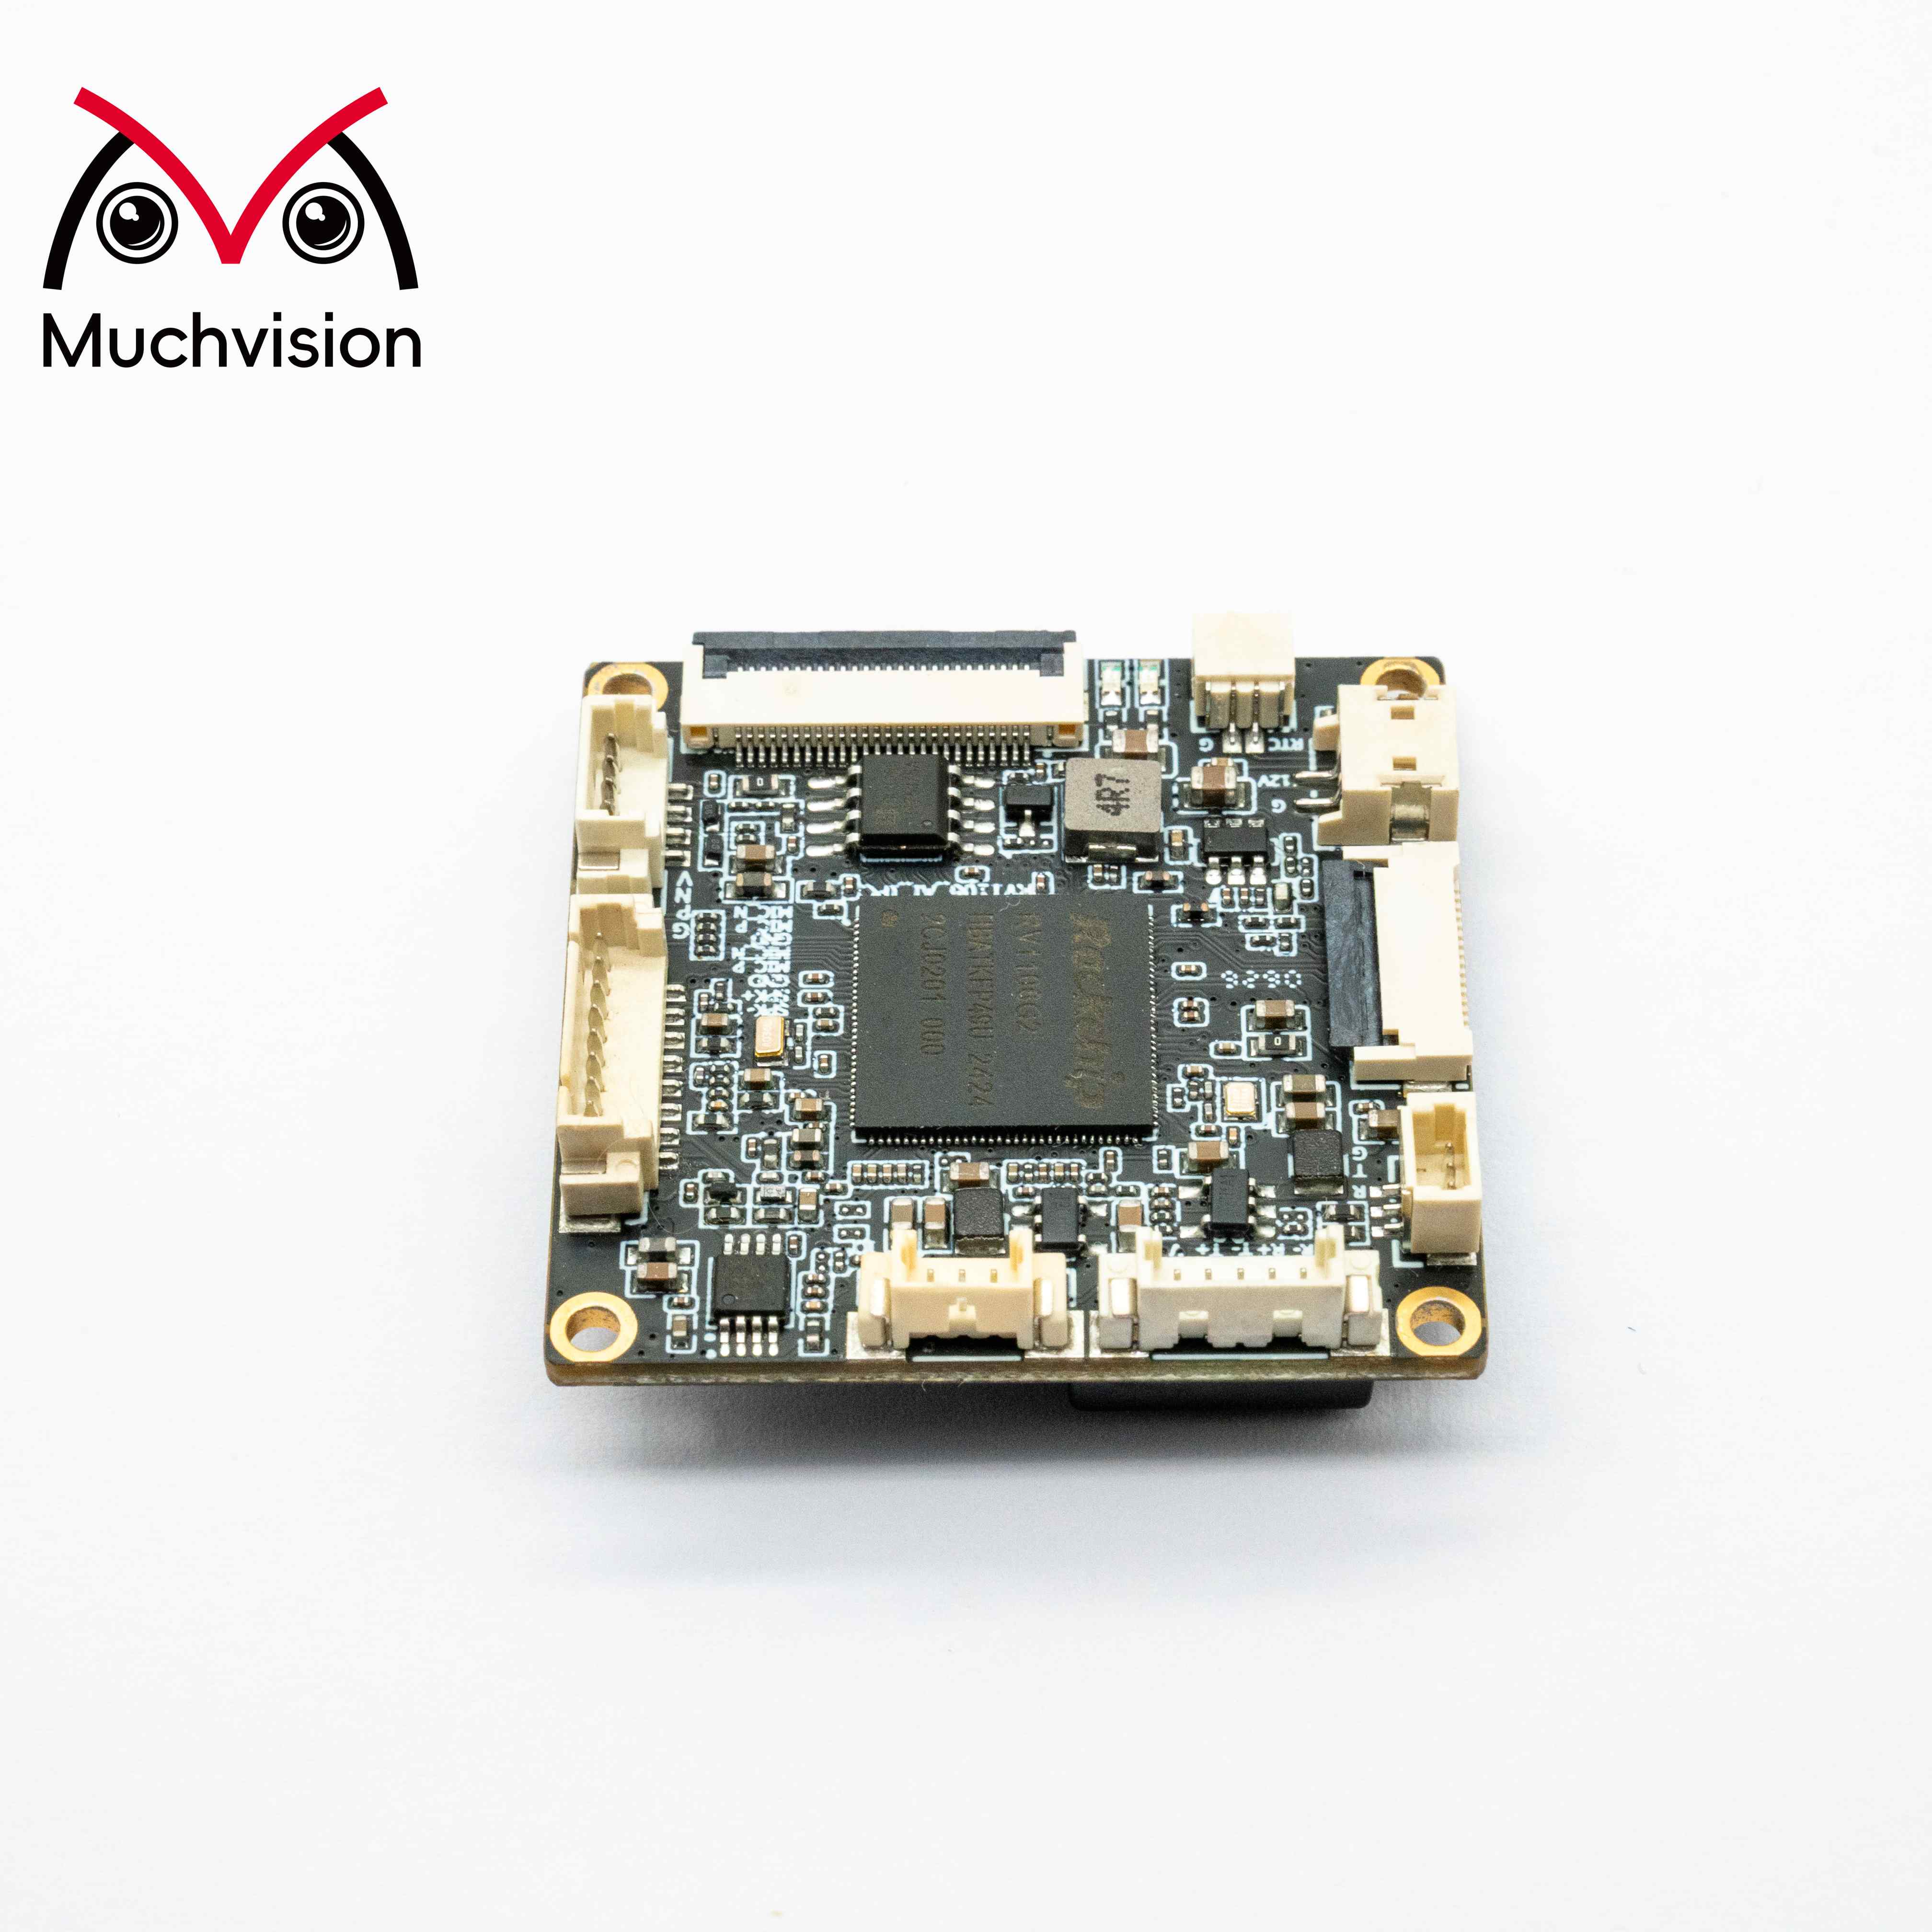
אנחנו מעצבים ומייצרים מודולי מצלמה ולוחות אמא. בהתאם ליישום, אנחנו יכולים להעריך אפשרויות של חיישנים, לבחור עדשות ומסנני אופטיקה ולעצב את המודול בהתאם לדרישות המכניות של המכשיר.
עבודת פיתוח הדרייברים שלנו כוללת העברת דרייברים לחיישנים, ניפוי באגים ברמת הרשומות, ובדיקות יציבות עבור דרישות האור, הטמפרטורה וקצב הפריימים של הפרויקט. בנוסף, אנו מאזנים את תהליך עיבוד התמונות (ISP) ליישום המתוכנן, כולל מאזן לבן אוטומטי, מטריצות תיקון צבע, טבלאות חיפוש תלת־ממדיות (3D LUTs), הפחתת רעש, ו- HDR או WDR. קריטריוני קבלת התמונה של הלקוח מדריכים את העבודה הזו.
אותו צוות יכול לנהל את הפרויקט מהדרישות ובחר רכיבים דרך יצירת פרוטוטיפ, התאמת תמונה, ייצור ובדיקות עקביות. אם יש לכם סביבת תאורה יעד או בעיה בצבע במערכת קיימת, שיתפו את הדרישות או דוגמי התמונות שלכם איתנו ב[email protected].
 חדשות חמות
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN