 ×
De câmeras de segurança e dispositivos inteligentes para residências até sistemas de imagem automotiva, inspeção industrial, endoscopia médica e visão robótica, os sistemas de câmera compartilham um requisito aparentemente simples: as cores que capturam devem corresponder ao que as pessoas veem.
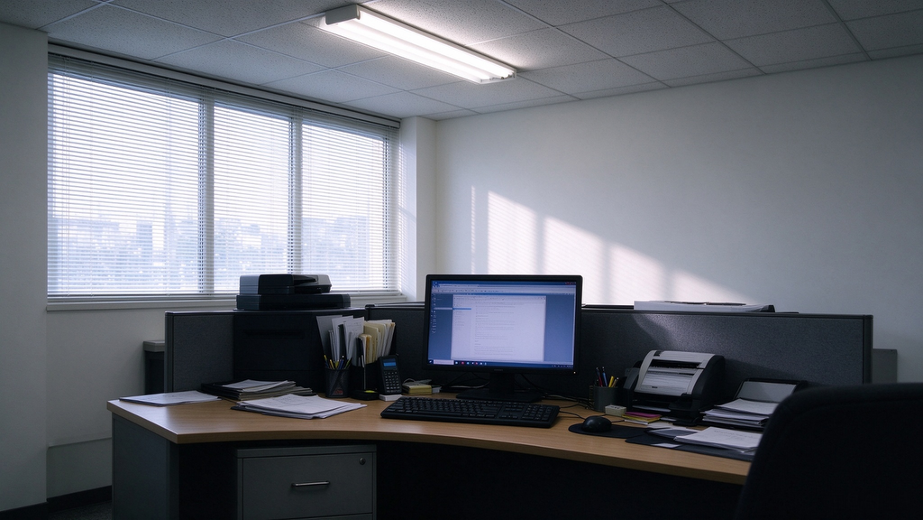
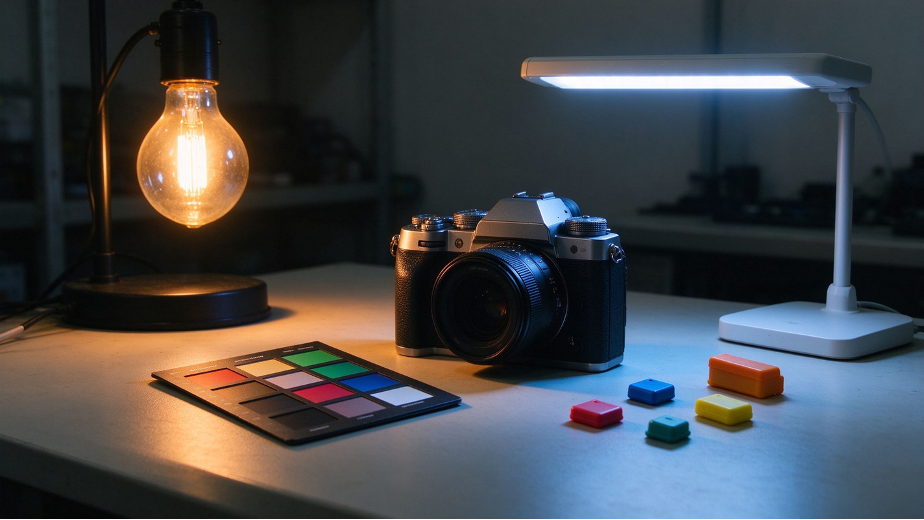
A iluminação cotidiana torna isso difícil. Em um escritório, a luz natural proveniente de uma janela mistura-se à iluminação fluorescente. Em um shopping center, as lâmpadas frias do teto sobrepõem-se às luzes quentes de exibição. Em uma garagem de estacionamento, LEDs brancos e lâmpadas de sódio amarelas iluminam a mesma cena. Esses ambientes comuns estão entre os mais desafiadores para que as câmeras reproduzam com precisão. A iluminação mista é frequente em instalações reais, onde uma única fonte de luz uniforme é relativamente rara.
Este artigo explica por que as câmeras produzem tons de cor sob iluminação mista, como os engenheiros ajustam e testam essas condições e como mantêm o desempenho de cor consistente na produção. Em aplicações que utilizam a cor para tomada de decisões, a reprodução precisa constitui um requisito funcional.
A cor percebida depende da interação entre a fonte de luz, a forma como um objeto reflete a luz e o observador, seja uma pessoa ou uma câmera.
Quando a luz incide sobre um objeto, a superfície reflete alguns comprimentos de onda mais intensamente do que outros. A luz refletida entra na lente da câmera, e a matriz de filtros de cor (CFA) no sensor de imagem a amostra nos canais vermelho, verde e azul. O processador de sinal de imagem (ISP) então aplica operações como dessubamostragem, balanceamento de brancos, correção de cor e codificação gama para produzir a imagem que você vê em uma tela.
Essas etapas de processamento baseiam-se em suposições sobre a iluminação. A iluminação mista desafia essas suposições de três maneiras.
1. Diferentes temperaturas de cor. A visão humana adapta-se à iluminação e tende a perceber objetos brancos como brancos em uma variedade de condições de iluminação. Uma câmera estima o ponto branco algoritmicamente. Quando LEDs quentes de 2700 K e luz do dia fria de 6500 K iluminam diferentes partes da mesma cena, um único ajuste global de balanço de brancos pode neutralizar uma área enquanto deixa um viés de cor em outra.
2. Diferentes distribuições de potência espectral. Lâmpadas incandescentes produzem um espectro contínuo. Lâmpadas fluorescentes e LEDs podem apresentar picos estreitos e lacunas no espectro visível. Duas fontes podem ter a mesma temperatura de cor correlacionada, mas iluminar um objeto com combinações diferentes de comprimentos de onda. À medida que a mistura de luz muda ao longo da cena, também muda o espectro refletido por esse objeto.
3. Cintilação e variação quadro a quadro. A iluminação alimentada pela rede elétrica pode cintilar, e uma incompatibilidade entre o tempo de exposição e a modulação da luz pode causar faixas visíveis.
O resultado pode ser um tom esverdeado ou avermelhado na pele, paredes brancas com coloração, cores imprecisas de produtos ou diferenças de cor visíveis em papel e tecido. Esses erros são relevantes quando a cor é utilizada em avaliações médicas, classificação industrial, inspeção de qualidade ou fotografia de exposições.
Quatro partes do fluxo da câmera determinam como ela reproduz a cor sob iluminação mista.
1. Balanceamento automático de brancos (AWB). O AWB estima o iluminante da cena e ajusta os ganhos dos canais vermelho e azul para renderizar superfícies neutras sem tonalidade de cor. Um único conjunto de ganhos tem capacidade limitada de corrigir regiões iluminadas por fontes diferentes.
2. Matriz de correção de cor (CCM). Após o balanceamento de brancos, uma câmera ainda precisa corrigir a forma como renderiza cores individuais. A resposta espectral de um sensor Bayer difere daquela da visão humana. Uma matriz 3 × 3 mapeia a resposta RGB do sensor para um espaço de cores-alvo. Sistemas de câmera frequentemente calibram matrizes separadas para diferentes fontes de iluminação.
3. Gamma e mapeamento de tons. A codificação gamma mapeia dados de imagem lineares para um sinal não linear. Juntamente com o mapeamento de tons, ela afeta a forma como os tons médios são renderizados e como as cores saturadas aparecem.
4. Espaços de cores e tabelas de consulta. A câmera mapeia as cores para um espaço de saída, como sRGB ou Display P3. Quando é necessária uma correção não linear mais refinada, uma tabela de consulta tridimensional (3D LUT) pode ajustar cores além do que uma matriz consegue alcançar.
Um fluxo de processamento ajustado com um conjunto de parâmetros globais aplica a mesma correção em todo o quadro. Se uma janela iluminar um lado de um cômodo e LEDs quentes iluminarem o outro, as duas regiões podem exigir correções diferentes.
Sensor de imagem e matriz de filtros coloridos (CFA). Avaliar a resposta espectral RGB do sensor sob iluminação representativa durante a seleção dos componentes. Verificar se determinadas fontes causam saturação em um canal ou deixam outro com sinal insuficiente para correção confiável.
Filtros ópticos e rejeição de infravermelho. A luz infravermelha fora do espectro visível pode contribuir para o sinal RGB e alterar as cores registradas por uma câmera. Um filtro corta-infravermelho adequadamente selecionado pode ajudar a reduzir tons vermelhos indesejados, especialmente em cenas com componente infravermelho significativo.
Controle de cintilação e ampla faixa dinâmica. Sincronizar o tempo de exposição com a modulação das fontes de luz, sempre que possível. Avaliar configurações HDR ou de ampla faixa dinâmica (WDR) para cenas com regiões tanto claras quanto escuras. Gerenciar bandas e variações de exposição fornece à pipeline de cor uma imagem mais estável para processamento.
Balanço de brancos regional ou com múltiplas fontes de iluminação. Agrupar áreas com características de iluminação semelhantes, estimar a fonte de iluminação em cada região e aplicar ganhos locais. Suavizar as transições entre regiões para que a correção não crie limites visíveis.
Interpolar entre matrizes de correção de cor. Calibrar matrizes de correção de cor (CCM) em várias temperaturas de cor de referência. Quando a temperatura de cor estimada cair entre dois pontos de calibração, interpolar entre as matrizes correspondentes para evitar mudanças abruptas na renderização de cores.
Refinar o resultado com uma LUT 3D. Usar uma LUT 3D para corrigir erros de cor não lineares residuais após a correção inicial. Isso pode ser útil em aplicações nas quais tons de pele ou cores de produtos exigem controle especialmente rigoroso.
Aprimorar a estimativa da fonte de iluminação. Estatísticas de escala de cinza e modelos aprendidos de estimativa de fonte de iluminação podem ajudar a estimar a contribuição relativa de diferentes fontes e fornecer entradas melhores para o algoritmo de correção.
Reproduzir iluminação mista no laboratório. Utilizar uma cabine de luz ou uma área de teste controlada com fontes ajustáveis independentemente. Recriar combinações como luz do dia e luz fluorescente ou LEDs frios e quentes. Utilizar iluminantes-padrão, tais como D65 e D50, como referências.
Medir a cor e verificar tons neutros. Capturar um alvo de cores padrão de 24 tons, tal como o X-Rite ColorChecker, e um alvo de escala de cinzas sob cada combinação de iluminação. Calcular as diferenças de cor utilizando uma métrica tal como CIEDE2000 (ΔE₀₀). Refinar as matrizes de correção de cor (CCMs) e as tabelas de consulta (LUTs) até que as medições fiquem dentro dos limites de aceitação do projeto.
Verificar a consistência entre lotes de produção. Incorporar os parâmetros de calibração aprovados no processo produtivo. Utilizar amostragem automatizada para verificar a diferença de cor, o desvio do balanço de brancos e a consistência da resposta entre lotes. Esses testes ajudam a determinar se os módulos produzidos reproduzem o desempenho da amostra aprovada.
A precisão de cor sob iluminação mista depende de decisões tomadas em toda a cadeia: seleção do sensor, projeto do módulo, desenvolvimento do driver, ajuste do ISP, integração do sistema e calibração na produção. Um problema de cor visível na imagem final pode ter origem em qualquer ponto dessa cadeia.
Projetamos e fabricamos módulos de câmera e placas-mãe. Com base na aplicação, podemos avaliar opções de sensores, selecionar lentes e filtros ópticos, e projetar o módulo conforme os requisitos mecânicos do dispositivo.
Nosso trabalho de desenvolvimento de drivers abrange a portabilidade do driver do sensor, depuração em nível de registradores e testes de estabilidade sob os requisitos de iluminação, temperatura e taxa de quadros do projeto. Também ajustamos o ISP para a aplicação pretendida, incluindo balanço de brancos automático, matrizes de correção de cor, LUTs 3D, redução de ruído e HDR ou WDR. Os critérios de aceitação de imagem definidos pelo cliente orientam esse trabalho.
A mesma equipe pode conduzir o projeto desde a definição de requisitos e seleção de componentes até a prototipagem, ajuste de imagem, produção e verificações de consistência. Se você tiver um ambiente de iluminação-alvo ou um problema de cor em um sistema existente, compartilhe seus requisitos ou imagens de amostra conosco em [email protected].
 Notícias Quentes
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN