
RK3576 is een processor van Rockchip voor industriële visie, slimme beveiliging en AI-visieterminals. Deze integreert een ISP V3.9-beeldsignaalprocessor (ondersteuning tot 16 MP) en drie MIPI CSI-2-ontvangermodules (twee D-PHY V2.0-modules en één C/D-PHY-module). Elke D-PHY-lane ondersteunt een maximale snelheid van 4,5 Gbps, elk C-PHY-trio ondersteunt 2,5 Gsps en elke CSI-poort ondersteunt vier virtuele kanalen.
De RK3576-cameraoplossing is gebaseerd op het Linux Media-framework en het V4L2-subdev-subapparaatmodel. Het volledige gegevenspad is: beeldsensor → MIPI CSI-ontvangercontroller → VICAP-videocapture-eenheid → ISP V3.9. De sensor functioneert als een onafhankelijk subapparaat en werkt samen met MIPI CSI, VICAP en de ISP om een complete beeldacquisitiepijplijn te vormen.
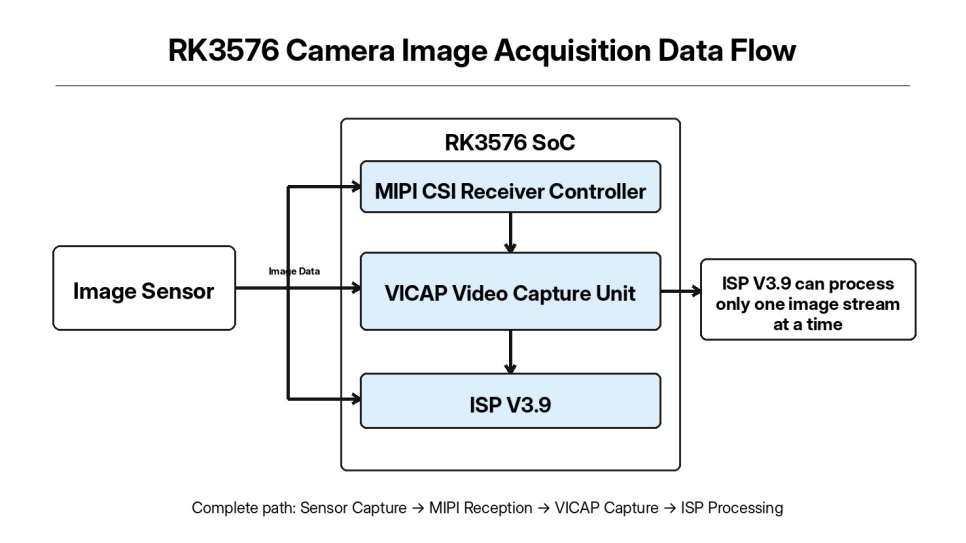
Hoewel de RK3576 drie MIPI CSI-ontvangstkanalen biedt en VICAP meerdere beeldstromen gelijktijdig kan ontvangen, is ISP V3.9 hardwarematig een enkelkanaalsysteem en kan het ISP-algoritme slechts één beeldstroom tegelijk verwerken.
Tijdens projectdebugging kunnen problemen optreden zoals abnormale I2C-communicatie, een onstabiele MIPI-koppeling of een mislukte opzet van de Media-pipeline, wat uiteindelijk voorkomt dat het eerste beeldframe wordt uitgevoerd. Dit artikel beschrijft een volledige debugaanpak vanuit een technische implementatieperspectief en kan dienen als referentie voor embedded vision-debugging.
Bij het debuggen van stuurprogramma's zijn de meeste problemen die we tegenkomen niet het gevolg van de stuurprogrammacode zelf, maar van lagenproblemen zoals hardwarebedrading, voedingvolgorde of ontbrekende kernelconfiguratie. Daarom dient de onderliggende hardware en de kernelomgeving eerst te worden gecontroleerd en geverifieerd voordat u begint met de ontwikkeling van een sensorstuurprogramma.
Belangrijke hardwarecontroles omvatten de voedingsspanningen van de sensor, de I2C-bus, de MIPI-differentiële verbindingen en de GPIO-pinnen voor reset- en voedingsregeling.
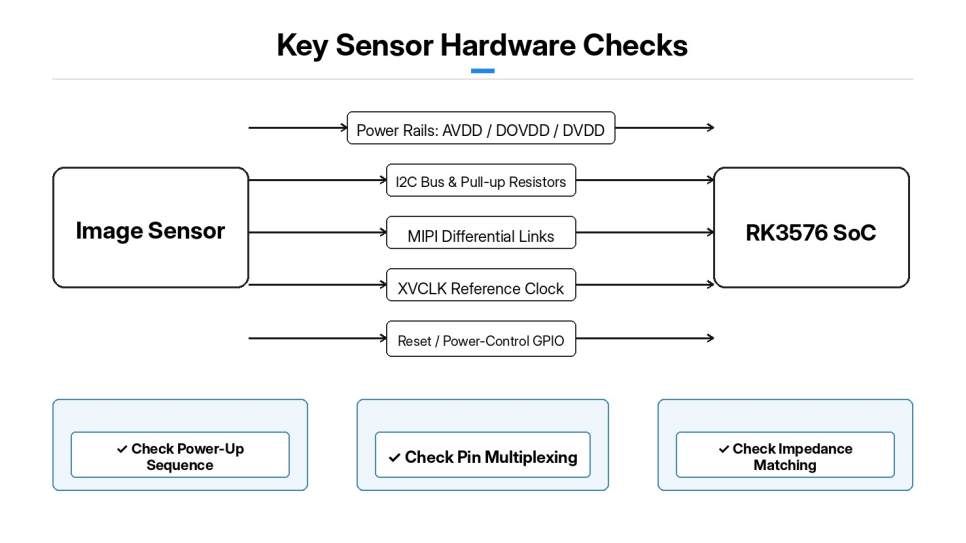
De inschakelvolgorde van de sensor is een van de meest kritieke aspecten bij het debuggen. Meerdere voedingsspanningen, zoals AVDD, DOVDD en DVDD, moeten strikt de door de sensor opgegeven inschakelvolgorde volgen. Te grote afwijkingen in de voedingsspanning of een onjuiste inschakel- of uitschakeltiming kunnen direct leiden tot I2C-communicatieproblemen en abnormaal sensorgedrag.
I2C-bus: Controleer de pin-multiplexconfiguratie en het slave-adres van de sensor, en bevestig dat de I2C-aftrekkweerstanden correct zijn gemonteerd.
MIPI: Bevestig het CSI-kanaal dat door de hardware wordt gebruikt, het aantal MIPI-lanes en de impedantieaanpassing op de differentiële signaallijnen. Bevestig ook of de sensorreferentieklok (XVCLK) die vanaf de RK3576 wordt uitgevoerd, correct functioneert.
Reset-/uitschakelingsbesturingspinnen: Bepaal de actieve-logica (actief hoog/actief laag) en zorg ervoor dat de GPIO-configuratie overeenkomt met het schema.
Kernelconfiguratie: Controleer de kernelopties voor het Media-subsysteem, V4L2-subapparaten, MIPI-CSI-controller- en PHY-stuurprogramma’s, VICAP en ISP V3.9. Als een vereist onderdeel niet in de kernel is ingebouwd of als module is gebouwd maar onjuist wordt geladen, kan de Media-pijplijn de camera-hardware niet identificeren. Nadat de kernel is gebouwd en geflashed, controleer je eerst de laadstatus van elk stuurprogrammamodule. Bestudeer het dmesg-log en bevestig dat er geen fouten optreden, zoals ontbrekende modules of initialisatiefouten.
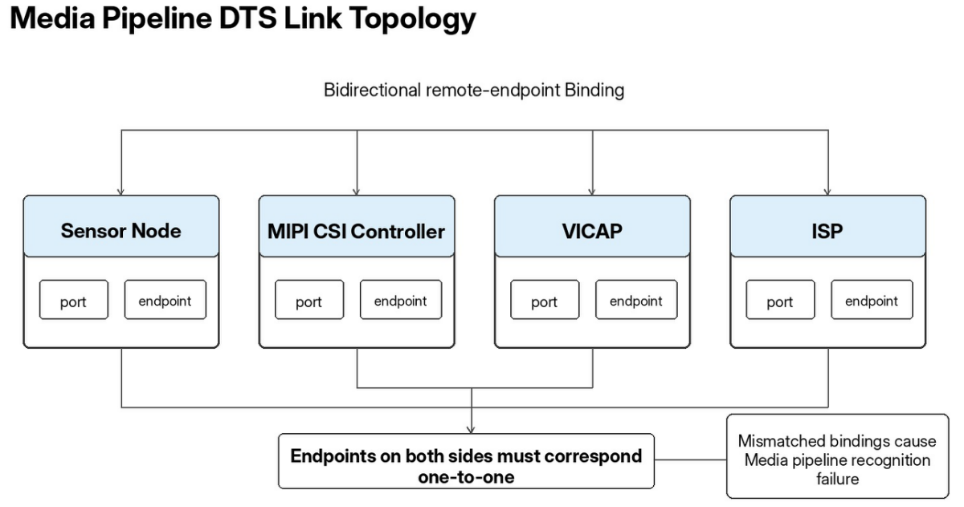
RK3576-camera-apparaatboom: Deze beschrijft de hardwarebronnen en maakt gebruik van poort- en eindpuntknopen om de koppelingen in de beeldpijplijn te definiëren tussen de sensor, MIPI CSI, VICAP en ISP.
De sensorknoop is gekoppeld aan de bijbehorende I2C-busnode en definieert het I2C-slaveadres, de resetpin, de stroomuit-schakelpin en de referentieklok van de sensor. Eigenschappen kunnen worden geconfigureerd om de initialisatie van de sensor uit te stellen totdat de CSI PHY-hardware gereed is, waardoor tijdsgerelateerde racevoorwaarden door een niet-klaarstaande PHY worden voorkomen. Het eindpunt binnen de poort van de sensorknoop wijst naar de MIPI CSI-ingang en specificeert het aantal MIPI-datalijnen.
De MIPI CSI-controllerknooppunt bevat twee poorten: de ingang is verbonden met de beeldsensor en de uitgang is verbonden met de VICAP-eenheid. VICAP stuurt vervolgens beelddata door naar ISP V3.9. Let op: eindpunten moeten elkaar wederzijds verwijzen, en de remote-endpoint-eigenschappen aan beide uiteinden moeten één-op-één overeenkomen. Als de wederzijdse koppeling niet klopt, kan het Media-framework het volledige datapad niet herkennen. Nadat u de DTS hebt gewijzigd, gecompileerd en geflashed, controleert u eerst het dmesg-log om te bevestigen dat alle apparaatknooppunten zich in een normale staat bevinden en dat er geen aanhoudende deferred-probe-fouten optreden. Herhaalde deferred probing wijst meestal op een onjuiste GPIO-, klok- of stroombronconfiguratie.
De sensorstuurprogramma voor het RK3576-platform is gebaseerd op het V4L2-subdev-framework. Het sensorstuurprogramma maakt geen /dev/video-knooppunt aan; het bestaat uitsluitend als een media-subapparaat-entiteit. De belangrijkste verantwoordelijkheden omvatten configuratie van sensorregisters, stroom- en resetbeheer, configuratie van beeldformaten en besturing van streamstart/stop.
Het stuurprogramma is hoofdzakelijk onderverdeeld in vijf modules: I2C-probe, stroom/resetbeheer, modusregister-tabellen, pad-formaatconfiguratie en besturing van streamstart/stop.
Tijdens de onderzoeksfase van de bestuurder wordt de sensorchip-ID via I2C gelezen om te verifiëren dat de chip correct wordt herkend. Als het lezen van de ID mislukt, kan het probleemoplossingsproces direct gericht worden op hardwarefouten met betrekking tot I2C, voeding en reset. De voedings-/resetfuncties implementeren de volledige sensor-opstart- en -afsluitsequentie: tijdens het opstarten wordt elk voedingskanaal achtereenvolgens ingeschakeld, wordt de resetpin gedurende de gespecificeerde vertraging geactiveerd, waarna de reset wordt vrijgegeven en de sensor tijd wordt geboden om intern te stabiliseren. De afsluitsequentie voert de omgekeerde bewerkingen uit.
De modusregister-tabellen slaan complete sensorregisterconfiguraties op voor verschillende resoluties, beeldfrequenties en MIPI-snelheden. Wanneer de bovenliggende laag de opnameparameters wijzigt, schrijft de stuurprogramma de bijbehorende volledige registerreeks. De pad-formaatinterface configureert het media-busbeeldformaat, dat strikt overeen moet komen met het Bayer-formaat dat door de sensor wordt uitgevoerd (zoals BGGR of RGGB). Een onjuiste configuratie veroorzaakt direct kleurfouten in het beeld. De stream-besturingsinterface gebruikt stream_on om registeropdrachten te schrijven die de MIPI-beelduitvoer van de sensor inschakelen, terwijl stream_off de beeldtransmissie stopt. Nadat de stuurprogramma is geïmplementeerd, worden boubopties toegevoegd aan de kernel-Kconfig en het Makefile, zodat de stuurprogramma ofwel in de kernel kan worden ingebouwd ofwel als ladbaar kernelmodule kan worden gecompileerd.
Het wordt niet aanbevolen om onmiddellijk een afbeelding op te nemen. Gebruik een gestapelde probleemoplossingsaanpak in drie stadia: bevestig dat de stuurprogrammavoorziening (driver probe) slaagt → controleer of de Media-pijplijn volledig is verbonden → neem ruwe afbeeldingen op met V4L2.
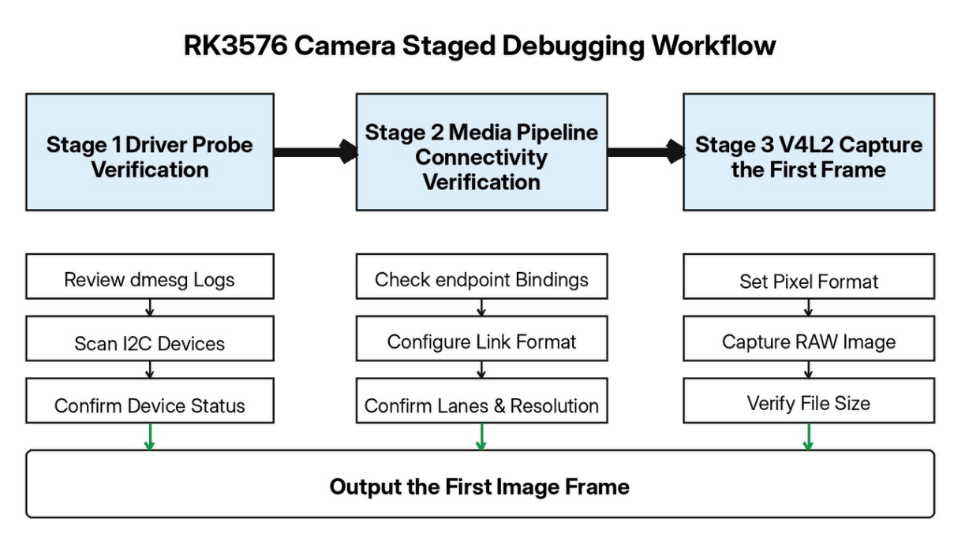
Na het opstarten van het systeem bekijkt u de uitvoer van 'dmesg' en zoekt u naar logboekberichten die door het sensorstuurprogramma zijn afgedrukt. Gebruik 'i2cdetect' om de bijbehorende I2C-bus te scannen en bevestig of het slave-adres van de sensor wordt gedetecteerd.
Gebruik media-ctl om de lijst met mediapparatuurentiteiten te bekijken. Onder normale omstandigheden moeten subapparaatentiteiten zoals sensor, mipi_csi, vicap en isp39 zichtbaar zijn, waarbij elke padpoort correct wordt herkend.
Tijdens het debuggen kan media-ctl handmatig worden gebruikt om de volledige pijplijn te configureren: stel koppelingen tussen entiteiten in en stel het beeldformaat, de resolutie en de lane-configuratie in voor elke subapparaatfase. Fouten van media-ctl worden meestal veroorzaakt door een aantal lanes, een media-bus-formaat of een resolutieparameter die de hardwarecapaciteiten van de sensor overschrijdt. Een succesvolle media-ctl-configuratie geeft aan dat het softwarepad van de sensor naar de ISP is opgezet.
VICAP/ISP genereert de /dev/video-knooppunt, wat fungeert als het toegangspunt in de gebruikersruimte voor beeldopname. Gebruik v4l2-ctl om het beeldpixelformaat in te stellen, één frame op te nemen via mmap en de Bayer-RAW-gegevens op te slaan. Als de grootte van het gegenereerde RAW-bestand overeenkomt met de theoretische verwachting, is het eerste beeldframe met succes opgenomen. Het RAW-bestand kan vervolgens worden bekeken met een professionele beeldanalysetool om het oorspronkelijke Bayer-beeld te inspecteren.
We beschikken over een volwassen RK3576-oplossing en professionele vaardigheden op het gebied van maatwerkontwikkeling, hardwareaanpassing en implementatie voor massaproductie. Voor verschillende beeldsensoren en eisen op het gebied van resolutie en beeldfrequentie kunnen we hardwarerevisies, stuurprogrammabugfixing en optimalisatie van het volledige systeem leveren om aangepaste projecten op efficiënte wijze te ondersteunen in industriële visie, slimme beveiliging, AI-visieterminals en andere toepassingen. Neem contact met ons op via [email protected].
 Actueel nieuws
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN







