 ×

RK3576 ist ein Prozessor von Rockchip für industrielle Bildverarbeitung, intelligente Sicherheitssysteme und KI-basierte Bildverarbeitungsterminals. Er integriert einen ISP V3.9-Bildsignalprozessor (mit Unterstützung bis zu 16 MP) und drei MIPI CSI-2-Empfänger-Module (zwei D-PHY V2.0-Module und ein C/D-PHY-Modul). Jeder D-PHY-Lane unterstützt eine maximale Übertragungsrate von 4,5 Gbps, jedes C-PHY-Trio unterstützt 2,5 Gsps, und jeder CSI-Anschluss unterstützt vier virtuelle Kanäle.
Die RK3576-Kamera-Lösung basiert auf dem Linux-Media-Framework und dem V4L2-subdev-Subdevice-Modell. Der vollständige Datenpfad lautet: Bildsensor → MIPI-CSI-Empfängersteuerung → VICAP-Videoeinheit → ISP V3.9. Der Sensor fungiert als eigenständiges Subdevice und arbeitet gemeinsam mit MIPI CSI, VICAP und dem ISP zu einer kompletten Bildaufnahmepipeline zusammen.
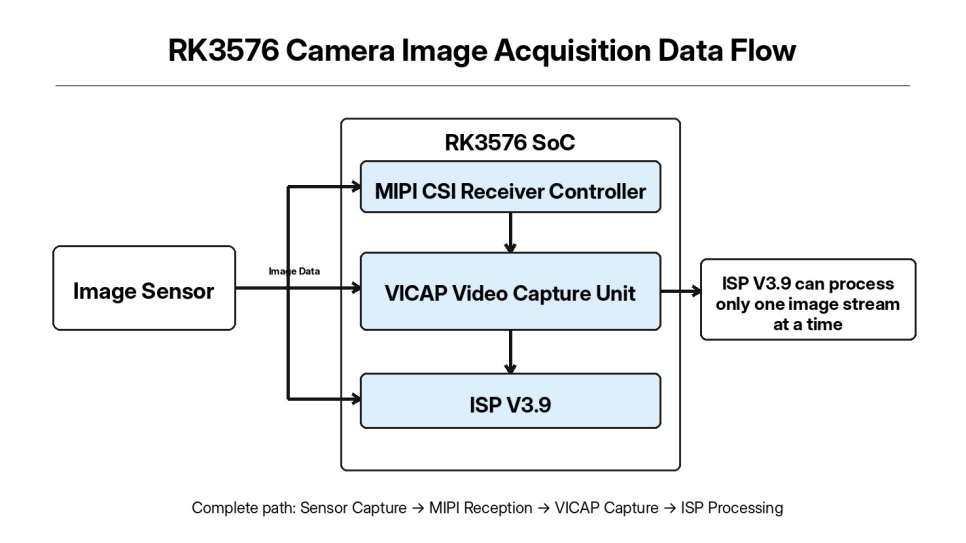
Obwohl der RK3576 drei MIPI-CSI-Empfangskanäle bereitstellt und VICAP mehrere Bildströme gleichzeitig empfangen kann, ist der ISP V3.9 eine Ein-Kanal-Hardware und kann den ISP-Algorithmus nur für einen einzigen Bildstrom gleichzeitig ausführen.
Während der Projekt-Debugging-Phase können Probleme wie eine fehlerhafte I2C-Kommunikation, eine instabile MIPI-Verbindung oder ein Fehlschlagen beim Aufbau der Media-Pipeline auftreten, was letztlich verhindert, dass der erste Bildrahmen ausgegeben wird. Dieser Artikel beschreibt aus Sicht der technischen Implementierung einen vollständigen Debugging-Ansatz und kann als Referenz für das Debugging eingebetteter Vision-Systeme dienen.
Bei der Treiber-Debugging-Arbeit werden die meisten Probleme, auf die wir stoßen, nicht durch den Treiber-Code selbst verursacht, sondern durch Low-Level-Probleme wie Hardware-Verkabelung, Einschaltsequenzierung oder fehlende Kernel-Konfiguration. Daher sollten vor Beginn der Sensor-Treiber-Entwicklung zunächst die zugrundeliegende Hardware und die Kernel-Umgebung überprüft und verifiziert werden.
Wichtige Hardware-Prüfungen umfassen die Sensor-Stromversorgungsschienen, den I2C-Bus, die MIPI-Differenzialverbindungen sowie die GPIO-Pins für Reset- und Stromsteuerung.
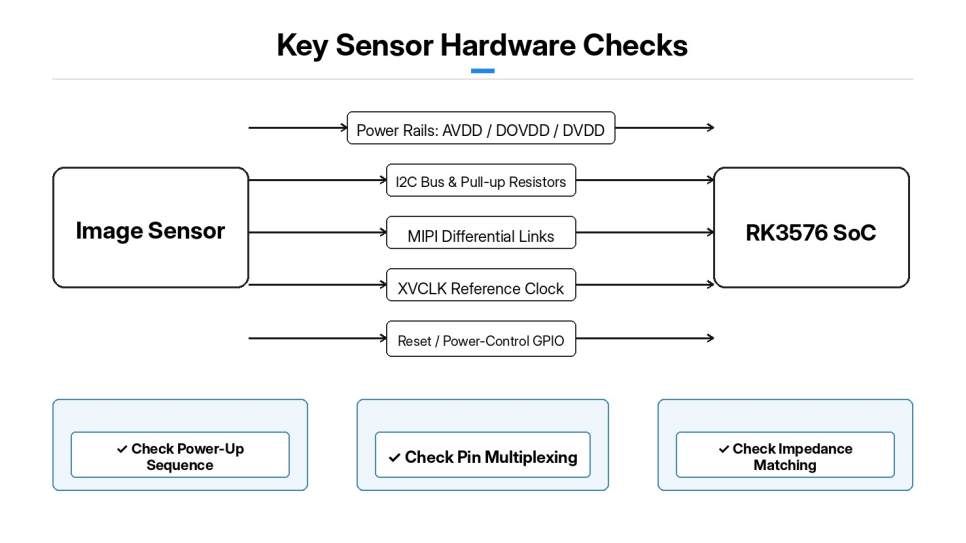
Die Sensor-Einschaltsequenz ist einer der kritischsten Aspekte beim Debugging. Mehrere Stromversorgungsschienen wie AVDD, DOVDD und DVDD müssen strikt der vom Sensor vorgegebenen Einschaltsequenz folgen. Eine zu große Abweichung der Versorgungsspannung oder eine falsche Timing-Reihenfolge beim Einschalten bzw. Ausschalten kann direkt zu I2C-Kommunikationsfehlern und unregelmäßigem Sensorverhalten führen.
I2C-Bus: Überprüfen Sie die Pin-Multiplexing-Konfiguration und die Slave-Adresse des Sensors, und stellen Sie sicher, dass die I2C-Pull-up-Widerstände korrekt bestückt sind.
MIPI: Bestätigen Sie den vom Hardware-System verwendeten CSI-Kanal, die Anzahl der MIPI-Lanes sowie die Impedanzanpassung an den differentiellen Signalleitungen. Stellen Sie außerdem sicher, dass der Sensor-Referenz-Takt (XVCLK), der vom RK3576 ausgegeben wird, korrekt funktioniert.
Reset-/Power-down-Steuerpins: Ermitteln Sie die aktive Logikstufe (aktiv hoch/aktiv niedrig) und stellen Sie sicher, dass die GPIO-Konfiguration mit dem Schaltplan übereinstimmt.
Kernel-Konfiguration: Prüfen Sie die Kernel-Optionen für das Media-Subsystem, V4L2-Subdev-Untergeräte, MIPI-CSI-Controller- und PHY-Treiber, VICAP sowie ISP V3.9. Falls eine erforderliche Komponente nicht im Kernel eingebaut ist oder als Modul kompiliert wurde, aber nicht korrekt geladen werden kann, ist es nicht möglich, die Kamera-Hardware über die Media-Pipeline zu identifizieren. Nach dem Kompilieren und Flashen des Kernels prüfen Sie zunächst den Ladezustand jedes Treibermoduls. Analysieren Sie das dmesg-Log und bestätigen Sie, dass keine Fehler wie fehlende Module oder Initialisierungsfehler auftreten.
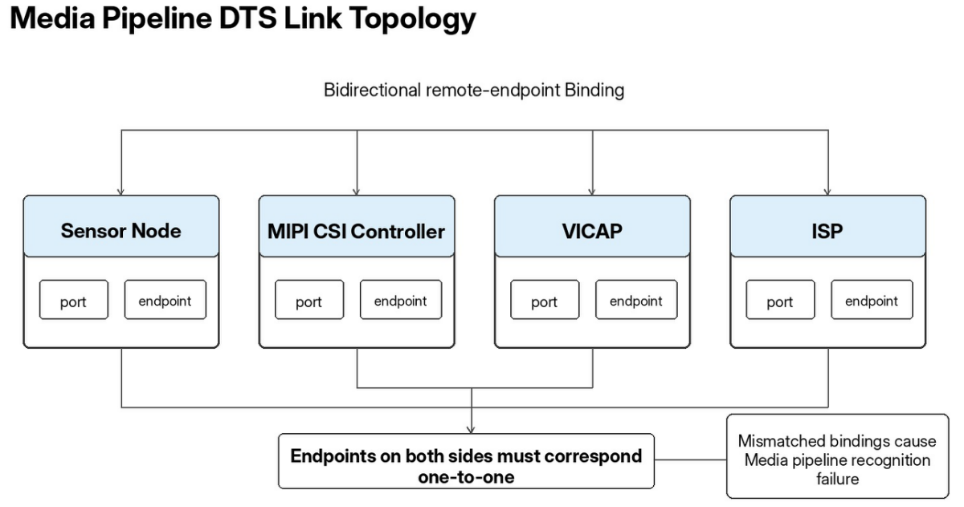
RK3576-Kameragerätbaum: Er beschreibt die Hardware-Ressourcen und verwendet Port- und Endpunkt-Knoten, um die Verbindungen in der Bildverarbeitungspipeline zwischen Sensor, MIPI CSI, VICAP und ISP zu binden.
Der Sensorknoten ist unter dem entsprechenden I2C-Bus-Knoten angehängt und definiert die I2C-Slave-Adresse, den Reset-Pin, den Abschaltsteuerungspin und den Sensorreferenz-Takt. Eigenschaften können so konfiguriert werden, dass die Sensorinitialisierung verzögert wird, bis die CSI-PHY-Hardware bereit ist, wodurch Zeitkonflikte aufgrund einer nicht bereiten PHY vermieden werden. Der Endpunkt innerhalb des Ports des Sensorknotens verweist auf den MIPI-CSI-Eingang und gibt die Anzahl der MIPI-Datenleitungen an.
Der MIPI CSI-Controller-Knoten enthält zwei Anschlüsse: Der Eingang ist mit dem Bildsensor verbunden, und der Ausgang ist mit der VICAP-Einheit verbunden. VICAP leitet dann Bilddaten an ISP V3.9 weiter. Beachten Sie, dass Endpunkte sich gegenseitig bidirektional referenzieren müssen und die remote-endpoint-Eigenschaften an beiden Enden eins-zu-eins korrespondieren müssen. Falls die bidirektionale Bindung nicht übereinstimmt, kann das Media-Framework den vollständigen Datenpfad nicht erkennen. Nach der Modifikation, dem Kompilieren und dem Flashen der DTS überprüfen Sie zunächst das dmesg-Log, um sicherzustellen, dass alle Geräteknoten in einem normalen Zustand sind und keine persistenten deferred-probe-Fehler auftreten. Wiederholte deferred-Probing-Vorgänge deuten in der Regel auf eine fehlerhafte GPIO-, Takt- oder Stromversorgungs-Ressourcenkonfiguration hin.
Der Sensor-Treiber der RK3576-Plattform ist auf Basis des V4L2-subdev-Frameworks entwickelt. Der Sensor-Treiber erstellt keinen /dev/video-Knoten; er existiert ausschließlich als Media-Subdevice-Entität. Zu seinen Hauptaufgaben zählen die Konfiguration von Sensor-Registern, das Power- und Reset-Management, die Konfiguration des Bildformats sowie die Steuerung des Stream-Starts und -Stops.
Der Treiber ist hauptsächlich in fünf Module unterteilt: I2C-Probe, Power-/Reset-Steuerung, Modus-Register-Tabellen, Pad-Format-Konfiguration und Stream-Start/Stop-Steuerung.
Während der Abtastphase des Treibers wird die Sensor-Chip-ID über I2C ausgelesen, um zu überprüfen, ob der Chip korrekt erkannt wird. Falls das Auslesen der ID fehlschlägt, kann die Fehlersuche direkt auf Hardwarefehler im Zusammenhang mit I2C, Stromversorgung und Reset fokussiert werden. Die Stromversorgungs-/Reset-Funktionen implementieren die vollständige Sensor-Start- und -Herunterfahrsequenz: Beim Hochfahren wird jede Versorgungsspannung nacheinander aktiviert, der Reset-Pin für die vorgegebene Verzögerung aktiviert und anschließend freigegeben; danach erhält der Sensor Zeit, sich intern zu stabilisieren. Die Herunterfahrsequenz führt die umgekehrten Operationen aus.
Die Modus-Register-Tabellen speichern vollständige Sensor-Register-Konfigurationen für verschiedene Auflösungen, Bildraten und MIPI-Raten. Wenn die übergeordnete Schicht die Aufnahmeparameter wechselt, schreibt der Treiber den entsprechenden vollständigen Register-Satz. Die Pad-Format-Schnittstelle konfiguriert das Media-Bus-Bildformat, das exakt mit dem vom Sensor ausgegebenen Bayer-Format übereinstimmen muss (z. B. BGGR oder RGGB). Eine falsche Konfiguration führt unmittelbar zu Farbfehlern im Bild. Die Stream-Control-Schnittstelle verwendet stream_on, um Registerbefehle zu schreiben, die die MIPI-Bildausgabe des Sensors aktivieren, während stream_off die Bildübertragung beendet. Nach der Implementierung des Treibers werden Build-Optionen in die Kernel-Kconfig und die Makefile eingefügt, sodass der Treiber entweder direkt in den Kernel integriert oder als ladbares Kernelmodul kompiliert werden kann.
Es wird nicht empfohlen, sofort einen Bildaufnahmetest durchzuführen. Wenden Sie stattdessen einen schichtweisen Fehlerbehebungsansatz in drei Stufen an: Stufe 1 – Bestätigen Sie, dass die Treiber-Initialisierung (Probe) erfolgreich ist → Stufe 2 – Überprüfen Sie, ob die Media-Pipeline vollständig verbunden ist → Stufe 3 – Erfassen Sie Rohbilder mit V4L2.
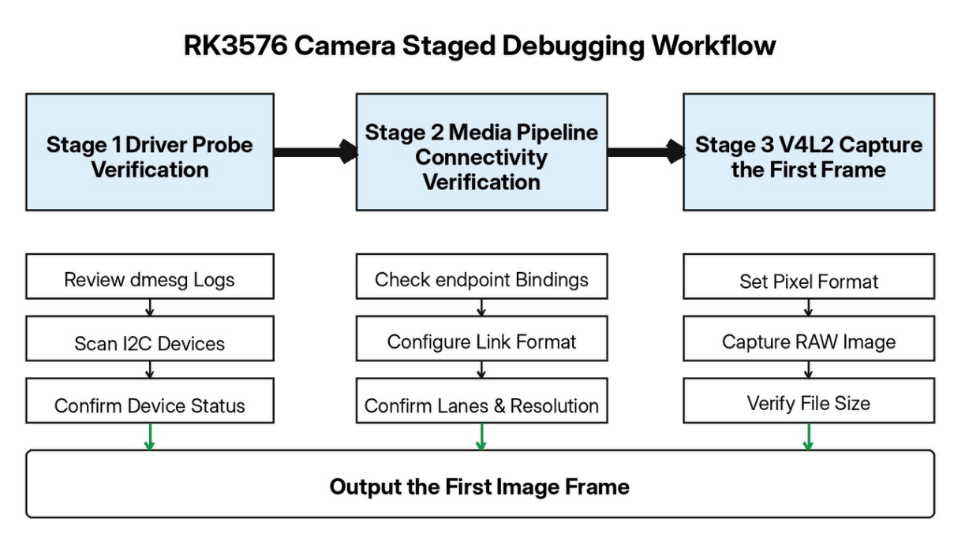
Nach dem Systemstart prüfen Sie die Ausgabe von dmesg und suchen Sie nach Log-Meldungen, die vom Sensor-Treiber ausgegeben wurden. Verwenden Sie i2cdetect, um den zugehörigen I2C-Bus zu scannen, und überprüfen Sie, ob die Slave-Adresse des Sensors erkannt wird.
Verwenden Sie media-ctl, um die Liste der Medien-Geräte-Entitäten anzuzeigen. Unter normalen Bedingungen sollten Untereinheiten wie Sensor, mipi_csi, vicap und isp39 sichtbar sein, wobei jeder Pad-Anschluss korrekt erkannt wird.
Während der Fehlersuche kann media-ctl manuell zur Konfiguration der gesamten Pipeline verwendet werden: Herstellen von Verbindungen zwischen den Entitäten sowie Festlegen des Bildformats, der Auflösung und der Lane-Konfiguration für jede Untereinheit. Fehlermeldungen von media-ctl resultieren im Allgemeinen aus einer Anzahl von Lanes, einem Media-Bus-Format oder einer Auflösung, die die Hardware-Fähigkeiten des Sensors überschreiten. Eine erfolgreiche media-ctl-Konfiguration zeigt an, dass der Softwarepfad vom Sensor bis zum ISP hergestellt wurde.
VICAP/ISP erzeugt den /dev/video-Knoten, der als Einstiegspunkt im Userspace für die Bildaufnahme dient. Verwenden Sie v4l2-ctl, um das Bildpixelformat festzulegen, einen einzelnen Frame über mmap aufzunehmen und die Bayer-RAW-Daten zu speichern. Falls die Größe der generierten RAW-Datei der theoretisch erwarteten Größe entspricht, wurde der erste Bildframe erfolgreich erfasst. Die RAW-Datei kann anschließend mit einem professionellen Bildanalyse-Tool geöffnet werden, um das ursprüngliche Bayer-Bild zu inspizieren.
Wir verfügen über eine ausgereifte RK3576-Lösung sowie professionelle Kompetenz in kundenspezifischer Entwicklung, Hardware-Anpassung und Serienproduktions-Implementierung. Für unterschiedliche Bildsensoren sowie Auflösungs-/Bildfrequenz-Anforderungen bieten wir Hardware-Revisionen, Treiber-Debugging und Optimierung des Gesamtsystems, um maßgeschneiderte Projekte im Bereich industrielle Bildverarbeitung, intelligente Sicherheitstechnik, KI-basierte Bildverarbeitungsterminals und andere Anwendungen effizient zu unterstützen. Kontaktieren Sie uns unter [email protected].
 Aktuelle Nachrichten
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN






