 ×
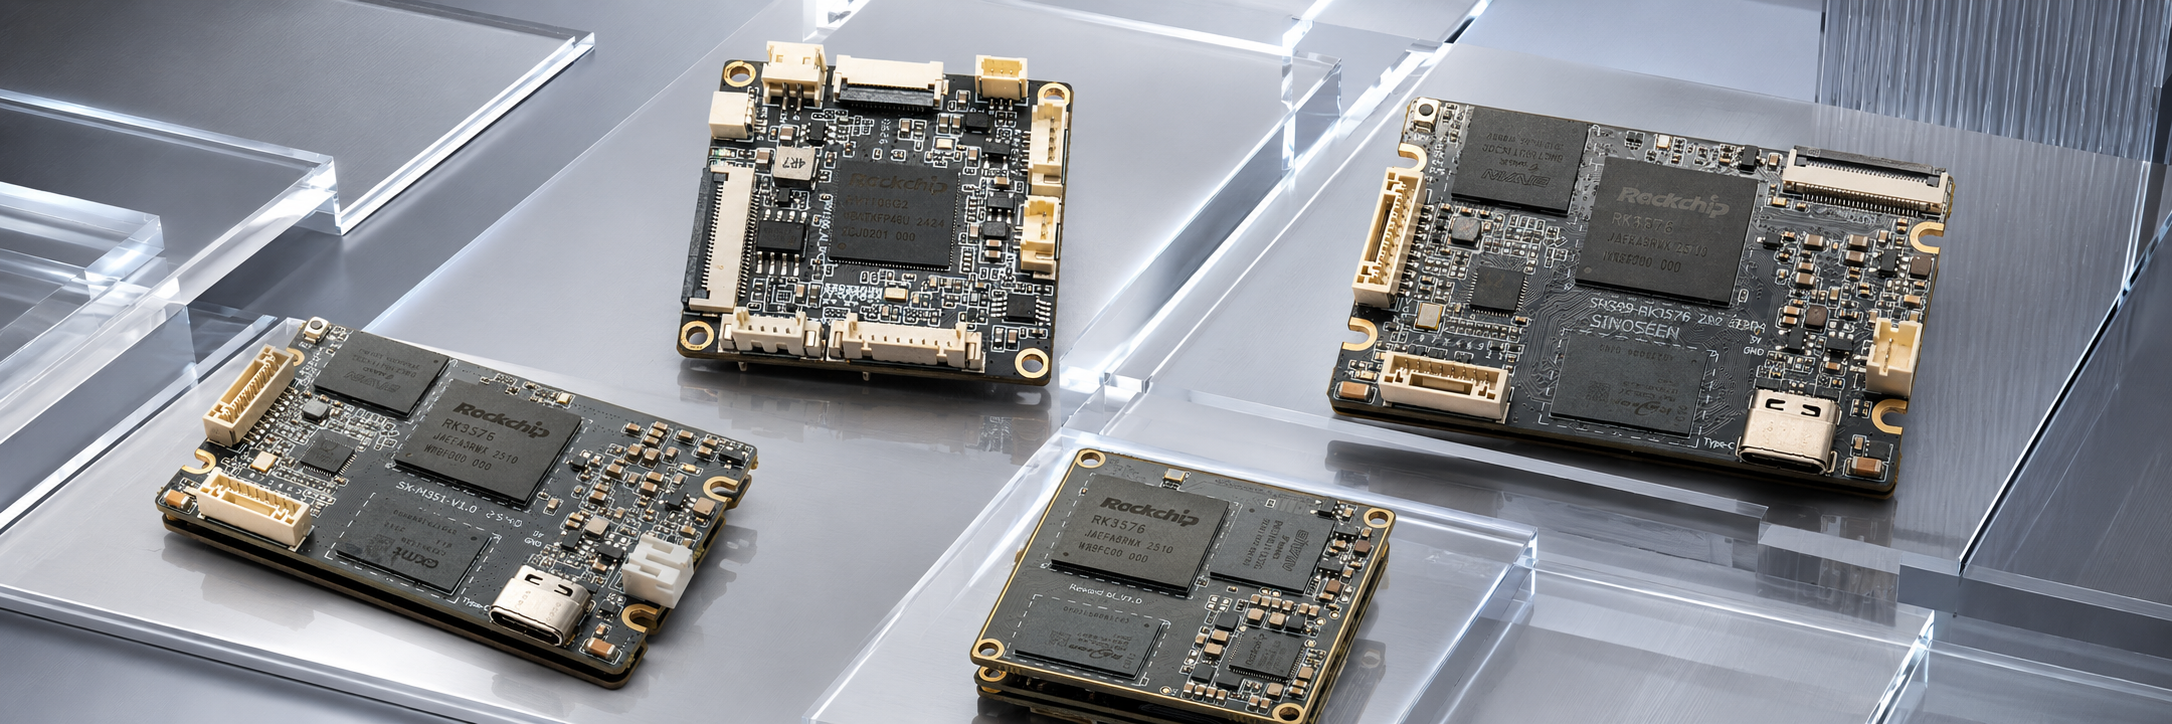
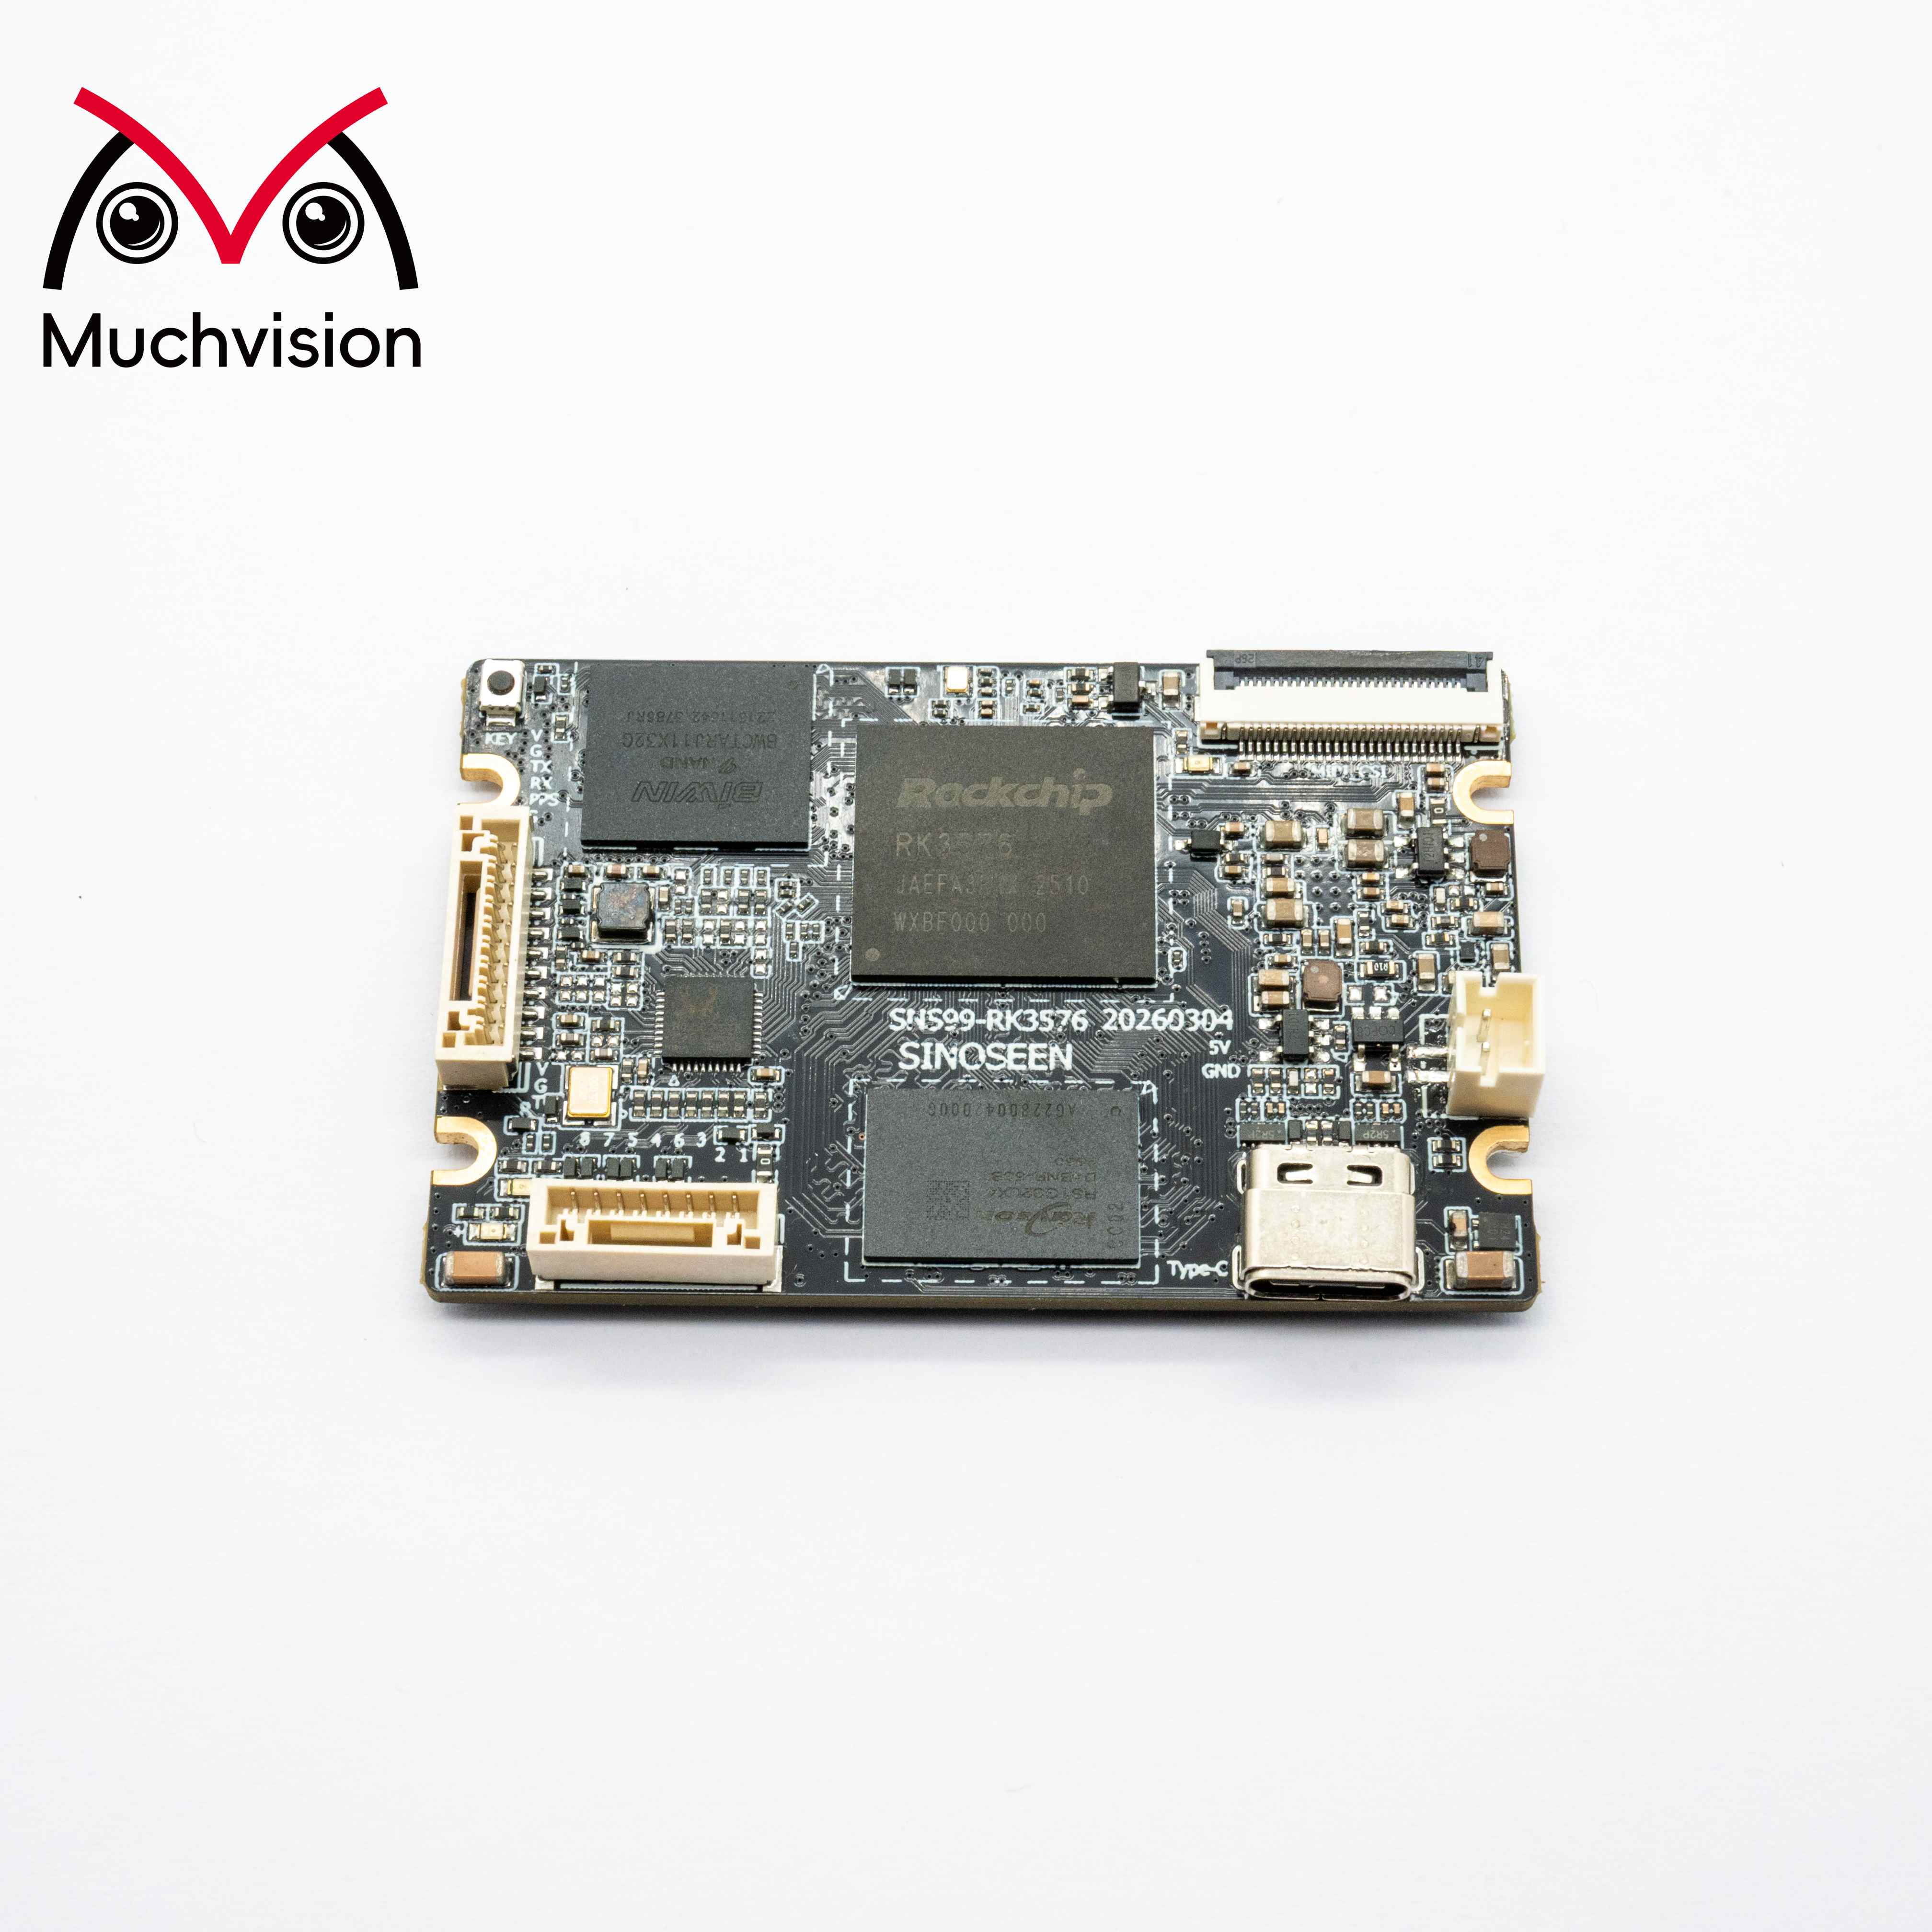
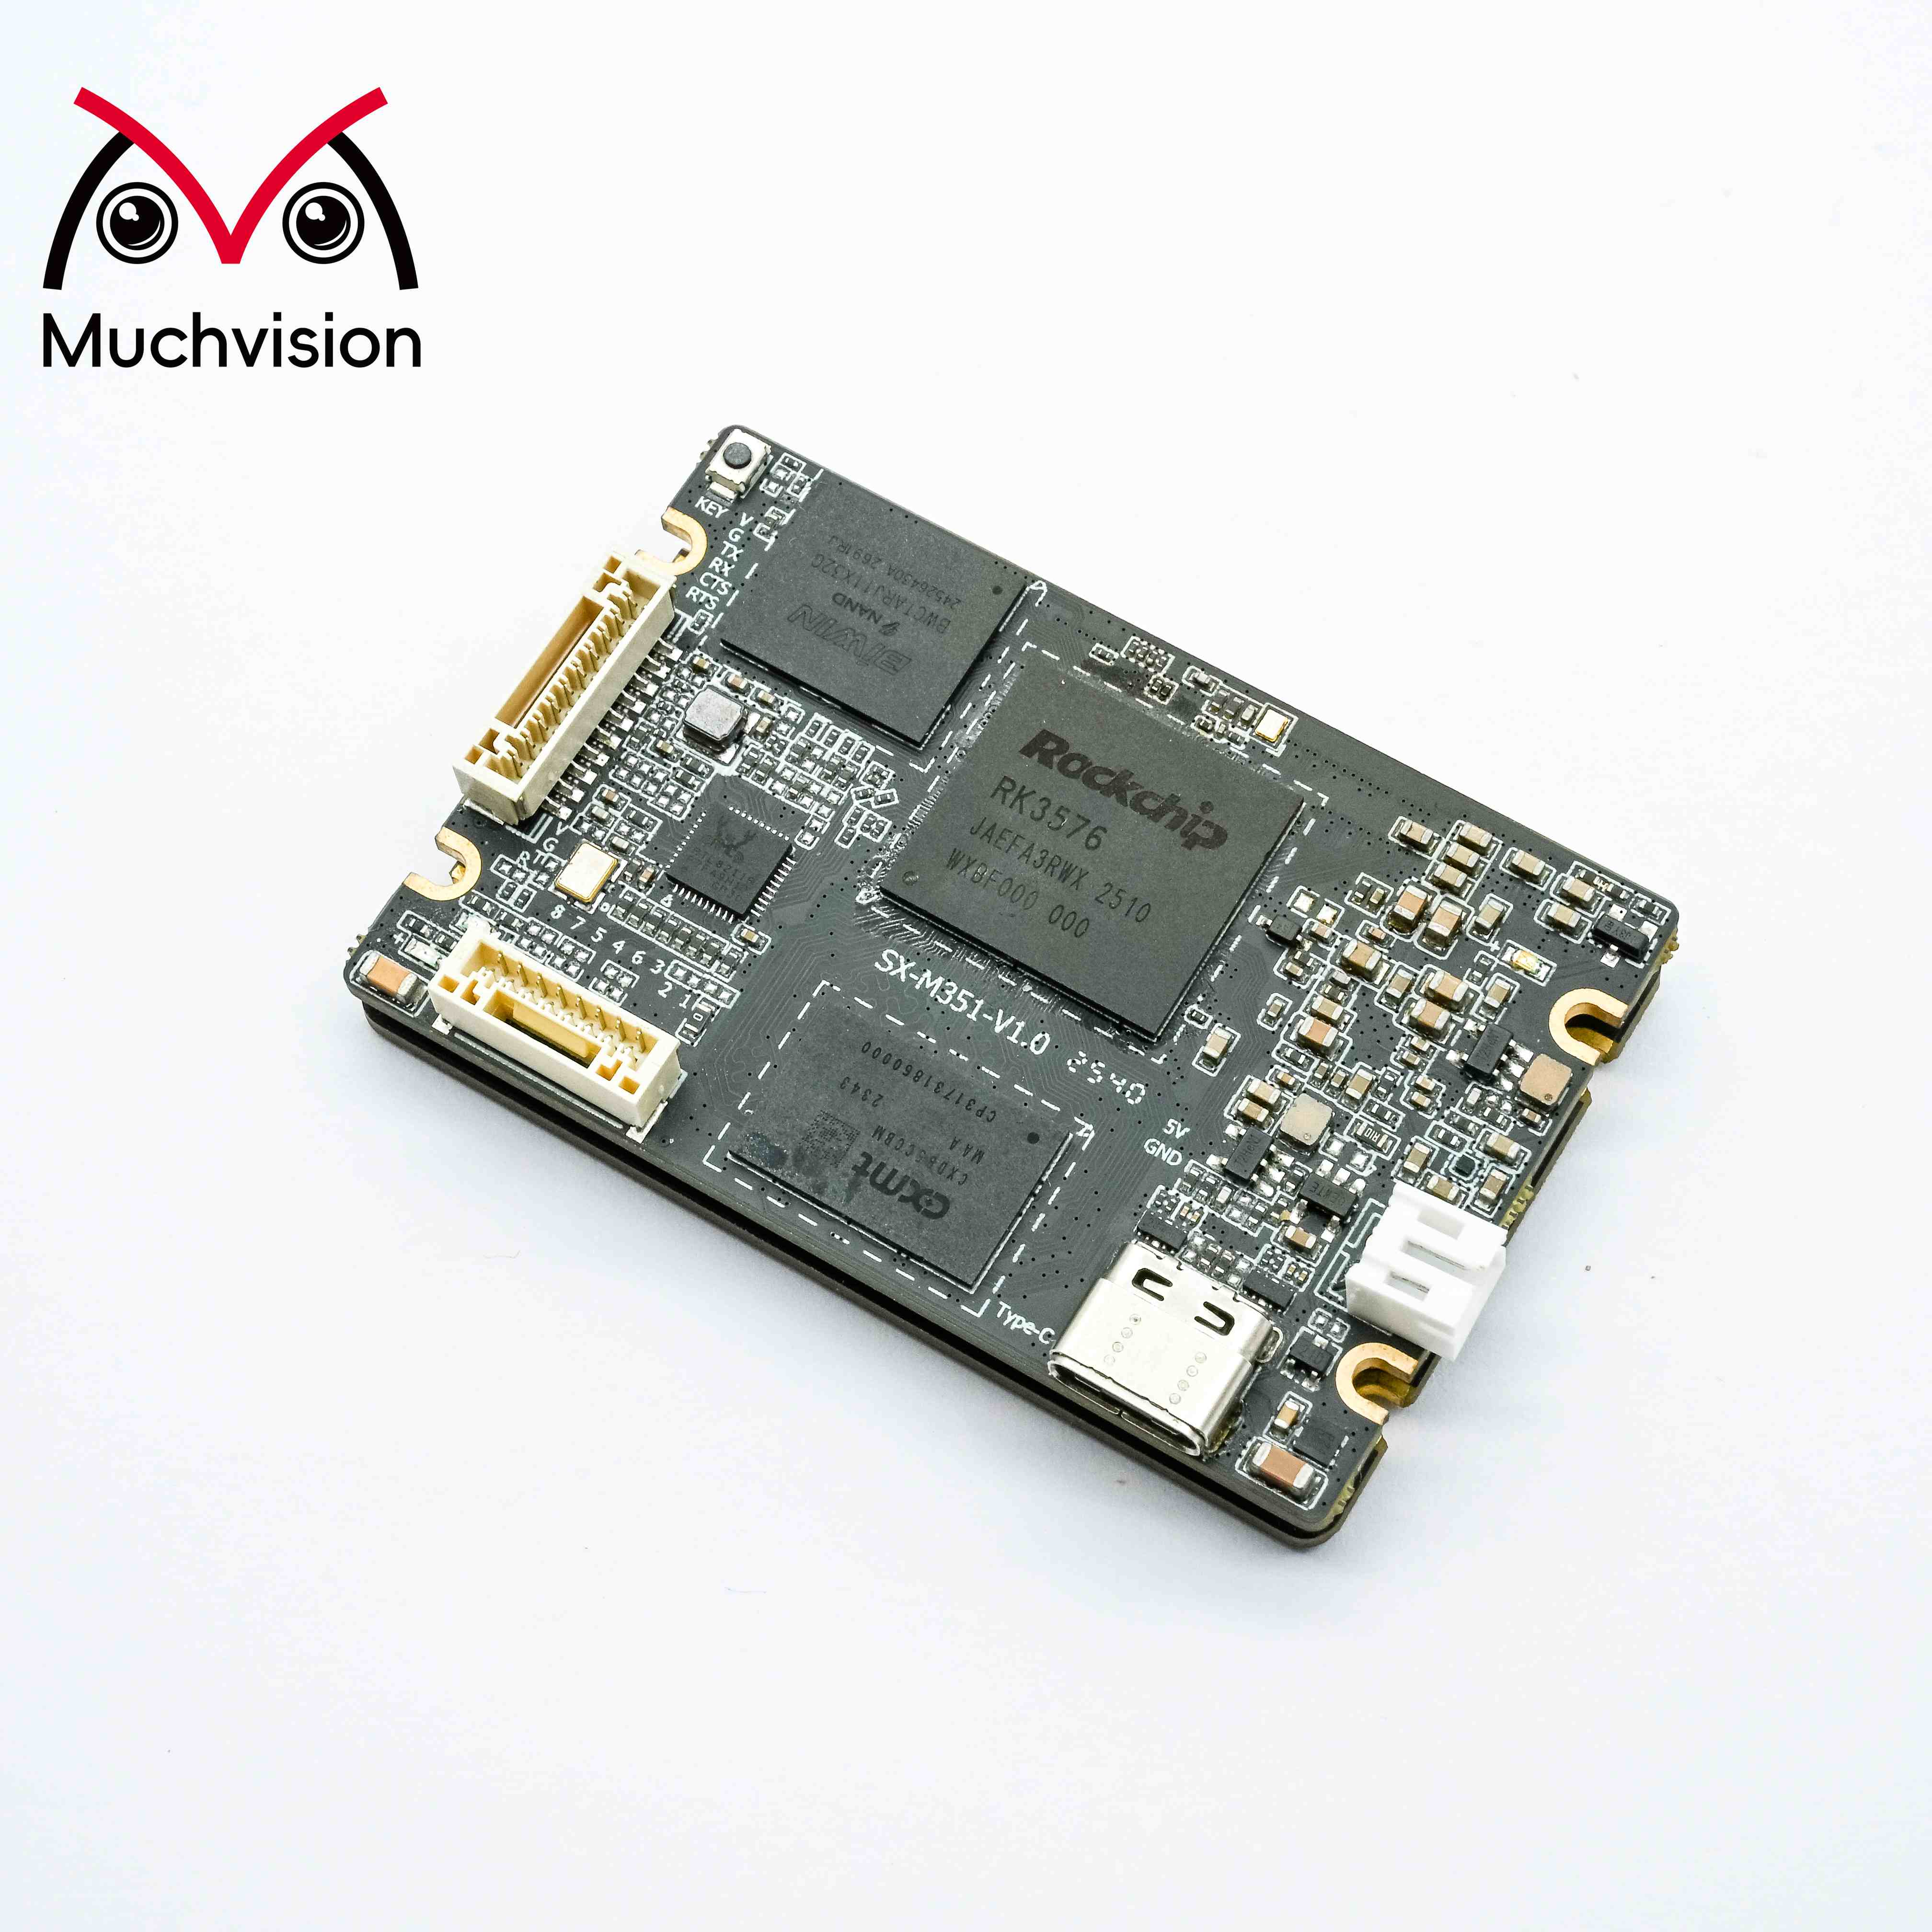
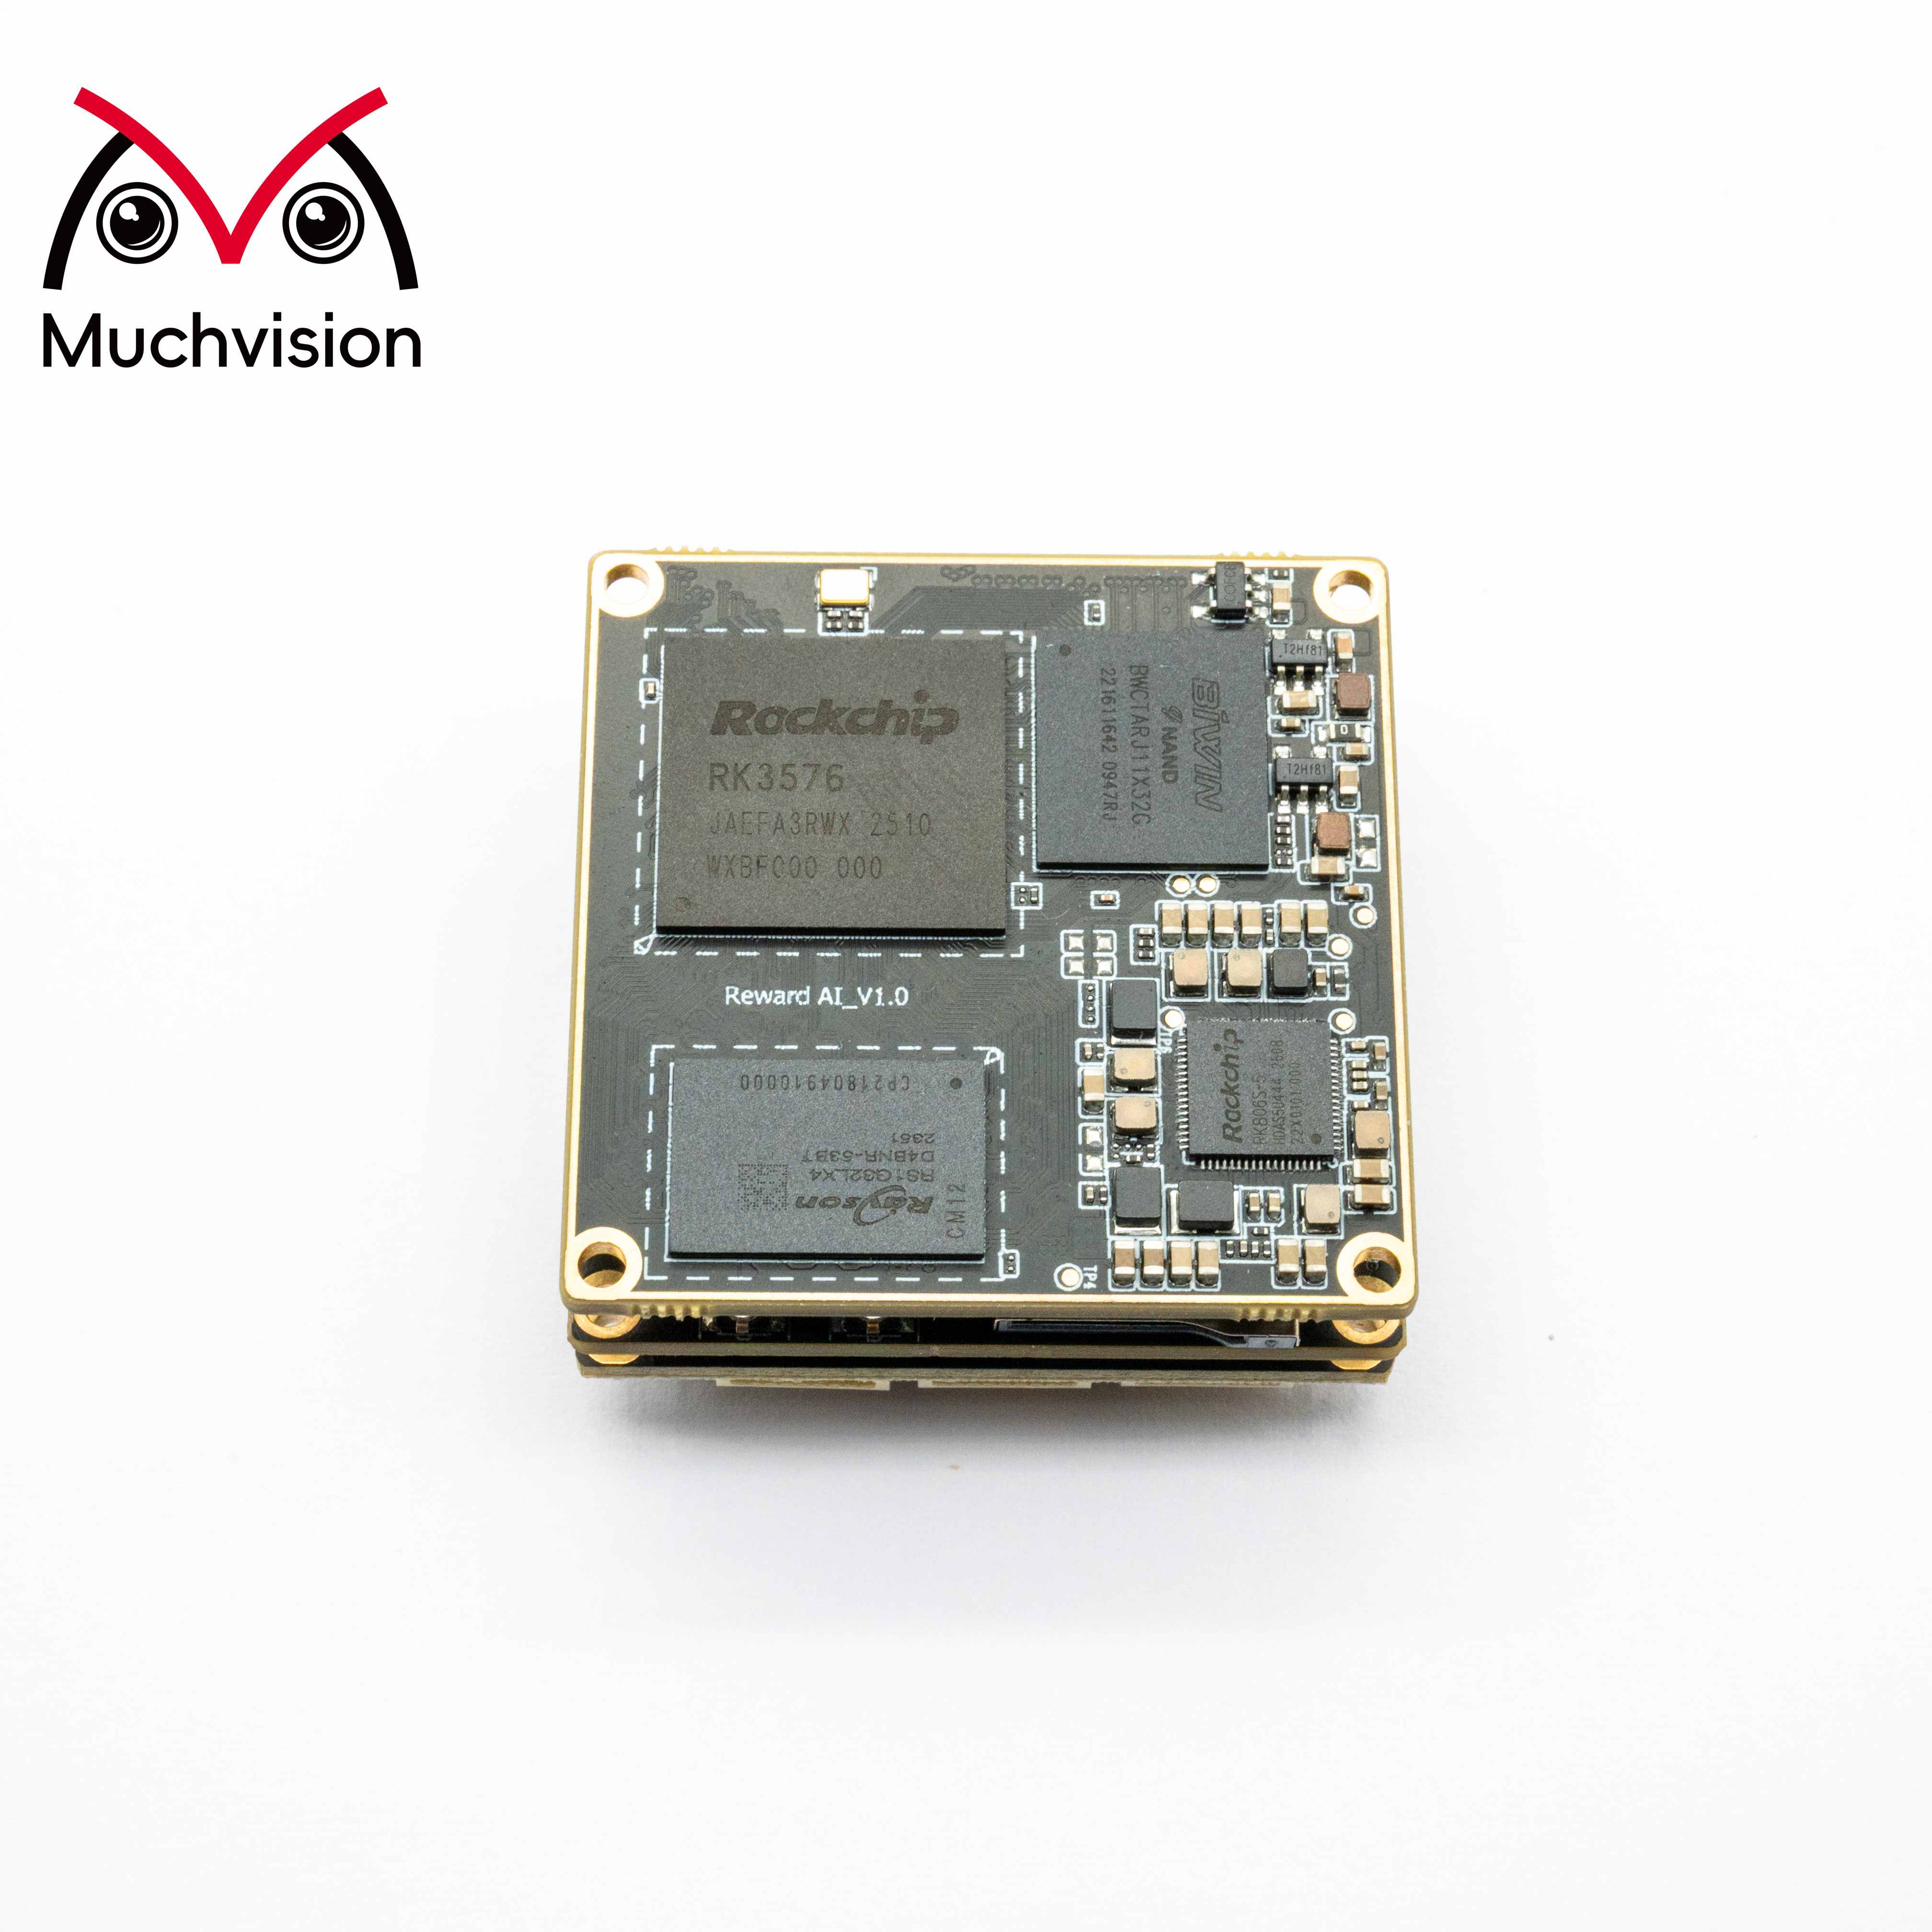
RK3576 é um processador desenvolvido pela Rockchip para visão industrial, segurança inteligente e terminais de visão com IA. Ele integra um processador de sinal de imagem (ISP) V3.9 (com suporte a até 16 MP) e três módulos receptores MIPI CSI-2 (dois módulos D-PHY V2.0 e um módulo C/D-PHY). Cada lane D-PHY suporta uma taxa máxima de 4,5 Gbps, cada trio C-PHY suporta 2,5 Gsps e cada porta CSI suporta quatro canais virtuais.
A solução de câmera RK3576 baseia-se na estrutura Linux Media e no modelo de subdispositivo V4L2-subdev. O caminho completo dos dados é: sensor de imagem → controlador receptor MIPI CSI → unidade de captura de vídeo VICAP → ISP V3.9. O sensor opera como um subdispositivo independente e funciona em conjunto com o MIPI CSI, o VICAP e o ISP para formar um fluxo completo de aquisição de imagens.
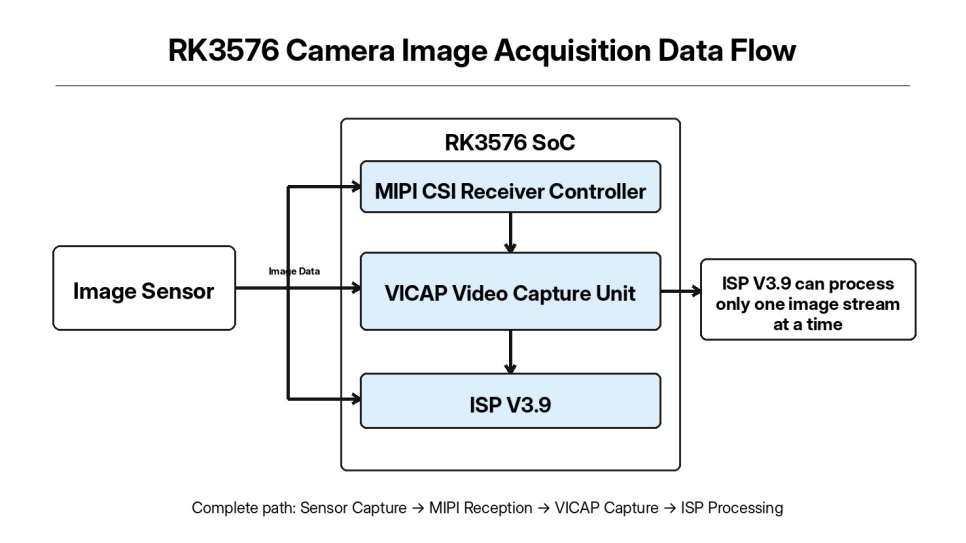
Embora o RK3576 forneça três canais receptores MIPI CSI e o VICAP possa receber vários fluxos de imagens simultaneamente, o ISP V3.9 é um hardware de canal único e pode executar o processamento do algoritmo ISP em apenas um fluxo de imagens por vez.
Durante a depuração do projeto, os problemas podem incluir comunicação I2C anormal, ligação MIPI instável ou falha ao estabelecer o pipeline Media, impedindo, por fim, a saída do primeiro quadro de imagem. Este artigo apresenta uma abordagem completa de depuração sob a perspectiva da implementação de engenharia e pode servir como referência para depuração de visão embarcada.
Durante a depuração do driver, a maioria dos problemas que encontramos não é causada pelo próprio código do driver, mas por questões de baixo nível, como fiação de hardware, sequenciamento de alimentação ou configuração ausente do kernel. Portanto, antes de iniciar o desenvolvimento do driver do sensor, o hardware subjacente e o ambiente do kernel devem ser verificados e validados primeiro.
As verificações essenciais de hardware incluem as fontes de alimentação do sensor, o barramento I2C, os links diferenciais MIPI e os pinos GPIO de reinicialização/controle de alimentação.
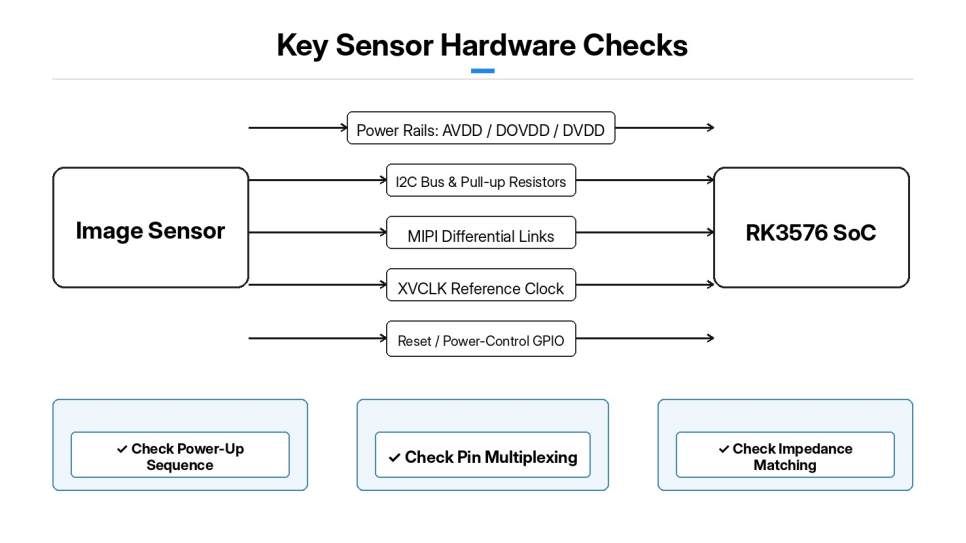
O sequenciamento de energização do sensor é uma das partes mais críticas da depuração. Várias fontes de alimentação, como AVDD, DOVDD e DVDD, devem seguir estritamente a sequência de energização especificada pelo sensor. Desvios excessivos na tensão de alimentação ou temporizações incorretas de energização/desenergização podem causar diretamente falhas na comunicação I2C e operação anormal do sensor.
Barramento I2C: verifique a configuração de multiplexação de pinos e o endereço escravo do sensor, e confirme se os resistores de pull-up I2C estão corretamente instalados.
MIPI: Confirmar o canal CSI utilizado pelo hardware, o número de canais MIPI e a correspondência de impedância nas linhas de sinal diferencial. Confirmar também se o relógio de referência do sensor (XVCLK) gerado pelo RK3576 está operando corretamente.
Pinos de controle de reinicialização/desligamento: Determinar a lógica do nível ativo (ativo em alto/ativo em baixo) e garantir que a configuração do GPIO corresponda ao esquema.
Configuração do kernel: Verificar as opções do kernel para o subsistema de mídia, subdispositivos V4L2-subdev, controlador e drivers PHY MIPI CSI, VICAP e ISP V3.9. Se um componente necessário não estiver incorporado ao kernel ou estiver compilado como módulo mas falhar ao ser carregado corretamente, o pipeline de mídia não conseguirá identificar o hardware da câmera. Após a compilação e gravação do kernel, verificar primeiro o status de carregamento de cada módulo de driver. Analisar o log dmesg e confirmar que não há erros, tais como módulos ausentes ou falhas na inicialização.
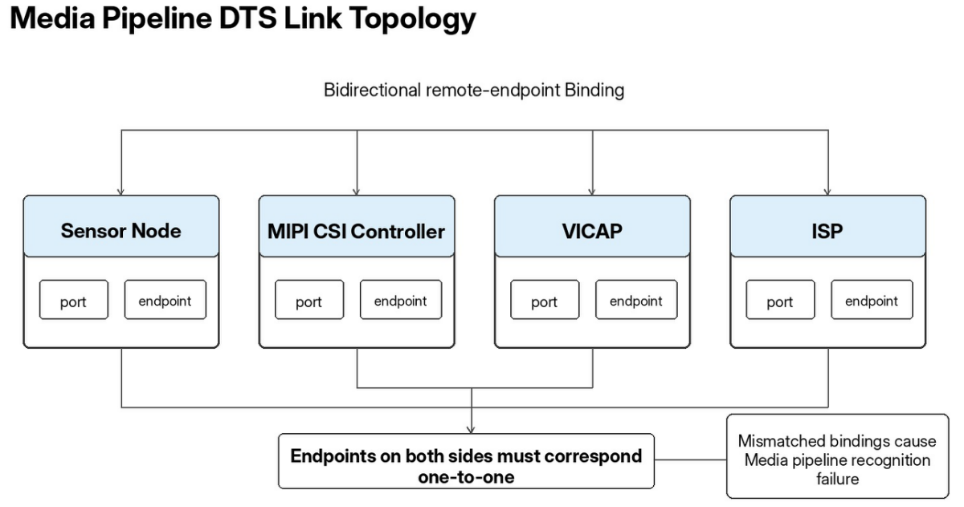
Árvore de dispositivos da câmera RK3576: descreve os recursos de hardware e utiliza nós de porta e ponto final para vincular os links do pipeline de imagem entre o sensor, o MIPI CSI, o VICAP e o ISP.
O nó do sensor está anexado ao nó correspondente do barramento I2C e define o endereço escravo I2C, o pino de reinicialização, o pino de controle de desligamento de energia e o relógio de referência do sensor. As propriedades podem ser configuradas para atrasar a inicialização do sensor até que o hardware PHY do CSI esteja pronto, evitando corridas de temporização causadas por um PHY não preparado. O ponto final dentro do nó de porta do sensor aponta para a entrada do MIPI CSI e especifica o número de canais de dados MIPI.
O nó do controlador MIPI CSI contém duas portas: a entrada está ligada ao sensor de imagem e a saída está ligada à unidade VICAP. A VICAP, por sua vez, envia os dados de imagem para o ISP V3.9. Observe que os endpoints devem fazer referência um ao outro bidirecionalmente, e as propriedades remote-endpoint em ambas as extremidades devem corresponder uma a uma. Se a vinculação bidirecional não coincidir, o framework Media não conseguirá reconhecer o caminho completo de dados. Após modificar, compilar e gravar o DTS, revise primeiro o log dmesg para confirmar que todos os nós de dispositivo estão em estado normal e que nenhum erro persistente de deferred-probe ocorre. Provas diferidas repetidas indicam, normalmente, uma configuração incorreta de GPIO, clock ou recurso de energia.
O driver do sensor da plataforma RK3576 é desenvolvido com base na estrutura V4L2-subdev. O driver do sensor não cria um nó /dev/video; ele existe apenas como uma entidade de subdispositivo multimídia. Suas principais responsabilidades incluem a configuração de registros do sensor, gerenciamento de energia e reinicialização, configuração de formato de imagem e controle de início/parada do fluxo.
O driver é dividido principalmente em cinco módulos: detecção I2C, controle de energia/reinicialização, tabelas de registros de modo, configuração de formato de pad e controle de início/parada do fluxo.
Durante a fase de detecção do driver, o ID do chip do sensor é lido por meio de I2C para verificar se o chip é reconhecido corretamente. Se a leitura do ID falhar, a solução de problemas pode ser direcionada imediatamente para falhas de hardware relacionadas a I2C, alimentação e reinicialização. As funções de alimentação/reinicialização implementam toda a sequência de inicialização e desligamento do sensor: durante a inicialização, cada trilho de alimentação é ativado sequencialmente, o pino de reinicialização é acionado pelo atraso especificado, depois o reinício é liberado e concede-se ao sensor tempo para estabilizar internamente. A sequência de desligamento executa as operações inversas.
As tabelas de registro de modo armazenam configurações completas de registros do sensor para diferentes resoluções, taxas de quadros e taxas MIPI. Quando a camada superior altera os parâmetros de captura, o driver escreve o conjunto completo correspondente de registros. A interface de formato de pad configura o formato de imagem do barramento multimídia, que deve corresponder estritamente ao formato Bayer gerado pelo sensor (por exemplo, BGGR ou RGGB). Uma configuração incorreta causa diretamente erros de cor na imagem. A interface de controle de fluxo utiliza stream_on para escrever comandos de registro que ativam a saída de imagem MIPI do sensor, enquanto stream_off interrompe a transmissão de imagem. Após a implementação do driver, opções de compilação são adicionadas ao Kconfig e ao Makefile do kernel, permitindo que o driver seja incorporado diretamente ao kernel ou compilado como um módulo de kernel carregável.
Não é recomendado tentar capturar imagens imediatamente. Utilize uma abordagem de solução de problemas em camadas, dividida em três etapas: confirme que a detecção do driver é bem-sucedida → verifique se o pipeline de mídia está totalmente conectado → capture imagens brutas com o V4L2.
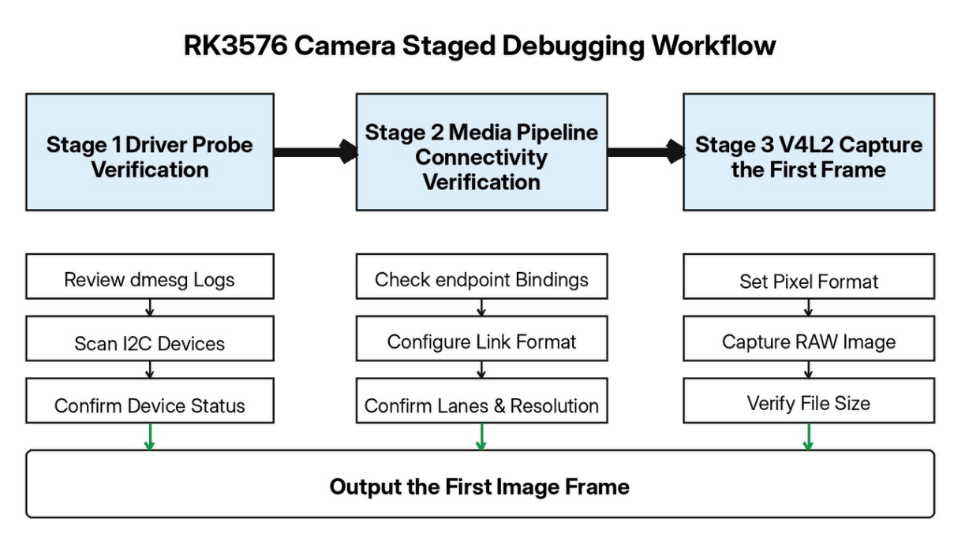
Após a inicialização do sistema, analise a saída de dmesg e procure pelas mensagens de log impressas pelo driver do sensor. Use o comando i2cdetect para escanear o barramento I2C correspondente e confirme se o endereço escravo do sensor é detectado.
Utilize o media-ctl para visualizar a lista de entidades do dispositivo multimídia. Em condições normais, devem estar visíveis entidades de subdispositivos, tais como sensor, mipi_csi, vicap e isp39, com cada porta de pad reconhecida corretamente.
Durante a depuração, o media-ctl pode ser utilizado para configurar manualmente todo o pipeline: estabelecer ligações entre entidades e definir o formato de imagem, a resolução e a configuração de lanes em cada estágio do subdispositivo. Erros provenientes do media-ctl são geralmente causados por um número de lanes, um formato media-bus ou um parâmetro de resolução que exceda as capacidades de hardware do sensor. Uma configuração bem-sucedida do media-ctl indica que o caminho de software do sensor até o ISP foi estabelecido.
O VICAP/ISP gera o nó /dev/video, que serve como ponto de entrada no espaço do usuário para captura de imagens. Use o v4l2-ctl para definir o formato de pixel da imagem, capturar um único quadro por meio de mmap e salvar os dados RAW em Bayer. Se o tamanho do arquivo RAW gerado corresponder à expectativa teórica, o primeiro quadro de imagem terá sido capturado com sucesso. O arquivo RAW pode então ser visualizado com uma ferramenta profissional de análise de imagens para inspecionar a imagem original em Bayer.
Dispomos de uma solução madura RK3576 e capacidades profissionais em desenvolvimento personalizado, adaptação de hardware e implementação em produção em massa. Para diferentes sensores de imagem e requisitos de resolução/velocidade de quadros, podemos fornecer revisões de hardware, depuração de drivers e otimização de sistema completo, apoiando eficientemente projetos personalizados em visão industrial, segurança inteligente, terminais de visão por IA e outras aplicações. Entre em contato conosco em [email protected].
 Notícias Quentes
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN