
RK3576 ແມ່ນໂປເຊສເຕີທີ່ພັດທະນາໂດຍ Rockchip ສຳລັບການເຮັດວຽກດ້ານທັດສະນະອຸດສາຫະກຳ, ຄວາມປອດໄພອັຈຈິມ, ແລະ ອຸປະກອນທັດສະນະ AI. ມັນປະກອບດ້ວຍ ISP V3.9 (image signal processor) ທີ່ສາມາດຮອງຮັບຮູບພາບສູງສຸດ 16 MP ແລະ ເຄື່ອງຮັບ MIPI CSI-2 ຈຳນວນສາມຕົວ (ເຄື່ອງຮັບ D-PHY V2.0 ຈຳນວນສອງຕົວ ແລະ ເຄື່ອງຮັບ C/D-PHY ໜຶ່ງຕົວ). ແຕ່ລະ D-PHY lane ສາມາດຮອງຮັບອັດຕາສູງສຸດ 4.5 Gbps, ແຕ່ລະ C-PHY trio ສາມາດຮອງຮັບ 2.5 Gsps, ແລະ ແຕ່ລະ CSI port ສາມາດຮອງຮັບສີ່ virtual channels.
ວິທີແກ້ໄຂການຖ່າຍຮູບຂອງ RK3576 ແມ່ນອີງໃສ່ Linux Media framework ແລະ ຮູບແບບ subdevice V4L2-subdev. ຖານຂໍ້ມູນທັງໝົດເດີນທາງດັ່ງນີ້: image sensor → ເຄື່ອງຮັບ MIPI CSI controller → ໜ່ວຍ VICAP video capture → ISP V3.9. ຕົວເຊັນເຊີເຮັດວຽກເປັນ subdevice ທີ່ເປັນເອກະລາດ ແລະ ຮ່ວມມືກັບ MIPI CSI, VICAP ແລະ ISP ເພື່ອປະກອບເປັນ pipeline ການຮັບຮູບພາບທີ່ຄົບຖ້ວນ.
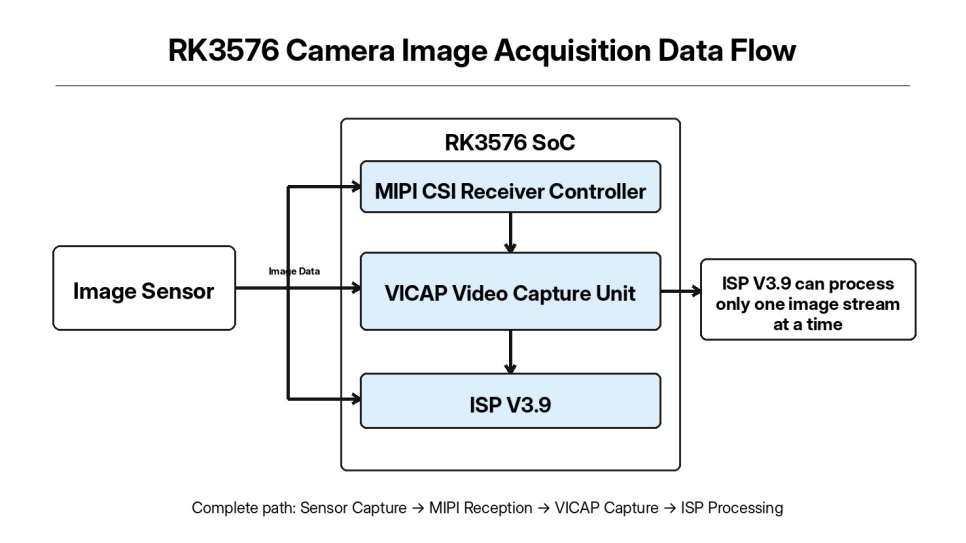
ເຖິງແມ່ນວ່າ RK3576 ຈະໃຫ້ບໍລິການສາມຊ່ອງຮັບ MIPI CSI ແລະ VICAP ສາມາດຮັບສາຍຮູບພາບຫຼາຍຊ່ອງໄດ້ພ້ອມກັນ, ISP V3.9 ແມ່ນເປັນຮູບແບບຮາດແວທີ່ມີຊ່ອງດຽວ ແລະ ສາມາດປະມວນຜົນສູດ ISP ໃນສາຍຮູບພາບເພີ່ງດຽວເທົ່ານັ້ນ.
ໃນຂະນະທີ່ປັບປຸງບັນຫາໃນໂຄງການ, ບັນຫາທີ່ອາດເກີດຂຶ້ນອາດປະກອບດ້ວຍການສື່ສານ I2C ທີ່ຜິດປົກກະຕິ, ການເຊື່ອມຕໍ່ MIPI ທີ່ບໍ່ເສຖຽນ, ຫຼື ການລົ້ມເຫຼວໃນການຈັດຕັ້ງທໍາງານ Media pipeline, ເຊິ່ງສຸດທ້າຍຈະຂັດຂວາງການສົ່ງອອກເຟຣມຮູບພາບທຳອິດ. ວິທີການປັບປຸງບັນຫາຢ່າງຄົບຖ້ວນທີ່ອະທິບາຍໃນບົດຄວາມນີ້ຖືກຈັດທຳຂຶ້ນຈາກມุมມອງການປະຕິບັດດ້ານວິສະວະກຳ ແລະ ສາມາດນຳໄປອ້າງອີງໃນການປັບປຸງບັນຫາດ້ານທັດສະນະທີ່ຝັງຢູ່.
ໃນການດີບັກໄດເວີ, ບັນຫາສ່ວນໃຫຍ່ທີ່ພວກເຮົາປະເຊີນໆນັ້ນບໍ່ໄດ້ເກີດຈາກລະຫັດໄດເວີເອງ, ແຕ່ເກີດຈາກບັນຫາລະດັບຕ່ຳເຊັ່ນ: ການເຊື່ອມຕໍ່ຮາດແວ, ລຳດັບການຈ່າຍພະລັງງານ, ຫຼື ການຕັ້ງຄ່າເຄື່ອງແຖວທີ່ຂາດຫາຍ. ດັ່ງນັ້ນ, ກ່ອນເລີ່ມການພັດທະນາໄດເວີເຊັນເຊີ, ຄວນກວດສອບ ແລະ ຢືນຢັນສະພາບຮາດແວພື້ນຖານ ແລະ ສະພາບແວດລ້ອມເຄື່ອງແຖວກ່ອນ.
ການກວດສອບຮາດແວທີ່ສຳຄັນປະກອບມີ: ແຫຼ່ງຈ່າຍພະລັງງານຂອງເຊັນເຊີ, ບັດ I2C, ການເຊື່ອມຕໍ່ຄູ່ຂອງ MIPI, ແລະ ພິນ GPIO ສຳລັບການຮີເຊັດ/ຄວບຄຸມພະລັງງານ.
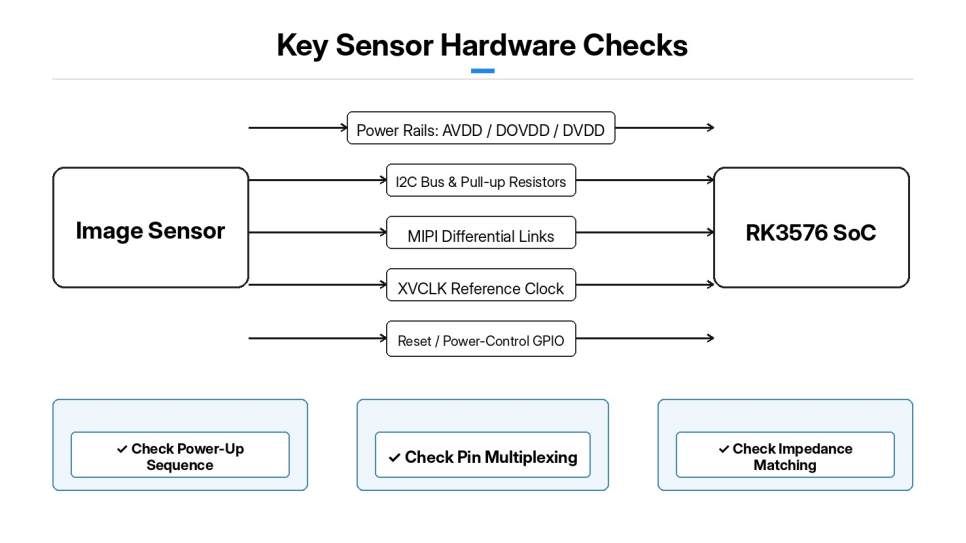
ລຳດັບການເປີດພະລັງງານຂອງເຊັນເຊີເປັນສ່ວນທີ່ສຳຄັນທີ່ສຸດໃນການດີບັກ. ພະລັງງານຫຼາຍແຫຼ່ງເຊັ່ນ: AVDD, DOVDD, ແລະ DVDD ຕ້ອງປະຕິບັດຕາມລຳດັບການເປີດ-ປິດທີ່ເຊັນເຊີກຳນົດຢ່າງເຂັ້ມງວດ. ການເບີ່ງແຕກຂອງຄ່າພະລັງງານທີ່ເກີນໄປ ຫຼື ການເປີດ-ປິດທີ່ບໍ່ຖືກຕ້ອງ ສາມາດເຮັດໃຫ້ການສື່ສານຜ່ານ I2C ລົ້ມເຫຼວ ແລະ ການເຮັດວຽກຂອງເຊັນເຊີຜິດປົກກະຕິໄດ້ໂດຍກົງ.
ບັດ I2C: ກວດສອບການຕັ້ງຄ່າການໃຊ້ພິນຫຼາຍໆຄັ້ງ (pin-multiplexing), ທີ່ຢູ່ຂອງເຊັນເຊີໃນເຄືອຂ່າຍ I2C, ແລະ ຢືນຢັນວ່າຕົ້ນຕ້ານການດຶງຂຶ້ນ (pull-up resistors) ແມ່ນຕິດຕັ້ງຢູ່ຢ່າງຖືກຕ້ອງ.
MIPI: ຢືນຢັນຊ່ອງ CSI ທີ່ຖືກໃຊ້ໂດຍຮາດແວ, ຈຳນວນເສັ້ນ MIPI, ແລະ ການຈັບຄູ່ຄວາມຕ້ານທາງດ້ານສັນຍານຄູ່. ຍັງຕ້ອງຢືນຢັນວ່າສັນຍານເວລາອ້າງອີງຂອງເຊັນເຊີ (XVCLK) ທີ່ອອກຈາກ RK3576 ດຳເນີນງານຢ່າງຖືກຕ້ອງ.
ຂາຄວບຄຸມການຮີເຊັດ/ປິດໄຟ: ພິຈາລະນາເຫດຜົນຂອງສະຖານະການທີ່ເປີດໃຊ້ (ເປີດສູງ/ເປີດຕ່ຳ), ແລະ ຮັບປະກັນວ່າການຕັ້ງຄ່າ GPIO ສອດຄ່ອງກັບສີເມືອດ.
ການຕັ້ງຄ່າເຄີເນີ: ກວດສອບໂອເປີເຊີ່ນຂອງເຄີເນີສຳລັບລະບົບສື່, ອຸປະກອນ V4L2-subdev, ຕົວຂັບຄວບຄຸມ MIPI CSI ແລະ PHY, VICAP, ແລະ ISP V3.9. ຖ້າອຸປະກອນທີ່ຕ້ອງການບໍ່ໄດ້ຖືກປະກອບເຂົ້າໃນເຄີເນີ, ຫຼື ຖືກປະກອບເປັນມີດູນແຕ່ບໍ່ສາມາດເປີດໃຊ້ໄດ້ຢ່າງຖືກຕ້ອງ, ລະບົບສື່ຈະບໍ່ສາມາດຈົດຈຳອຸປະກອນກ້ອງໄດ້. ຫຼັງຈາກເຄີເນີຖືກປະກອບແລະຕິດຕັ້ງເຂົ້າໄປໃນອຸປະກອນແລ້ວ, ກວດສອບສະຖານະການການເປີດໃຊ້ຂອງແຕ່ລະມີດູນກ່ອນ. ສັງເກດບັນທຶກ dmesg ແລະ ຢືນຢັນວ່າບໍ່ມີຂໍ້ຜິດພາດເຊັ່ນ: ມີດູນຫາຍໄປ ຫຼື ບໍ່ສາມາດເລີ່ມຕົ້ນໄດ້.
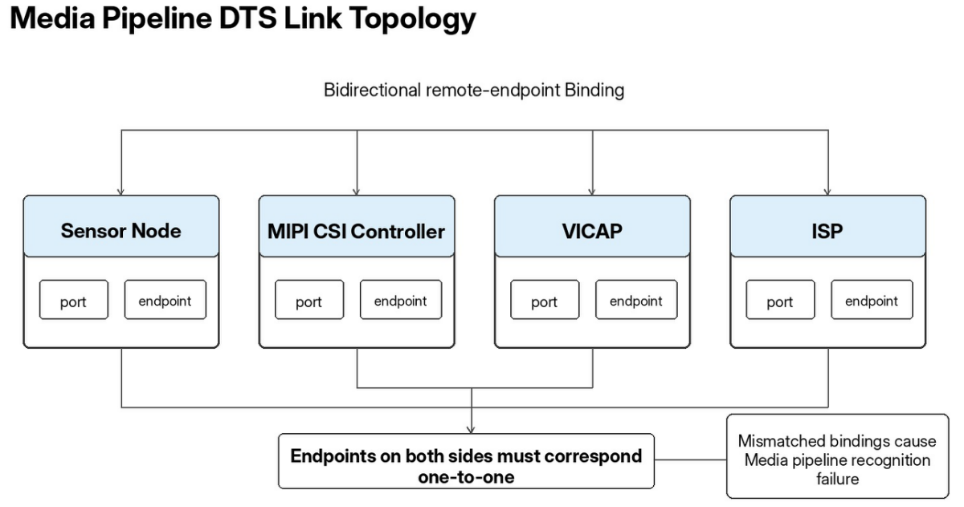
ຕົ້ນໄດເວີຄາເມລາ RK3576: ມັນອະທິບາຍຊັບພະຍາກອນຮາດແວ ແລະ ໃຊ້ຂໍ້ຕໍ່ (port) ແລະ ຈຸດສິ້ນສຸດ (endpoint) ເພື່ອເຊື່ອມຕໍ່ເສັ້ນທາງການຖ່າຍຮູບລະຫວ່າງເຊັນເຊີ, MIPI CSI, VICAP ແລະ ISP.
ຂໍ້ຕໍ່ເຊັນເຊີຖືກເຊື່ອມຕໍ່ຢູ່ເບື້ອງລຸ່ມຂອງຂໍ້ຕໍ່ບັດ I2C ທີ່ສອດຄ່ອງ ແລະ ກຳນົດທີ່ຢູ່ slave I2C, ພິນ reset, ພິນຄວບຄຸມການປິດຈ່າຍພະລັງງານ, ແລະ ໂຄງການເວລາອ້າງອີງຂອງເຊັນເຊີ. ສາມາດຕັ້ງຄ່າຄຸນສົມບັດເພື່ອລ້າຊ້າການເລີ່ມຕົ້ນເຊັນເຊີຈົນກວ່າຈະພ້ອມໃຊ້ງານຂອງ CSI PHY, ເພື່ອຫຼີກເວັ້ນບັນຫາການແຂ່ງຂັນດ້ານເວລາທີ່ເກີດຈາກ CSI PHY ທີ່ຍັງບໍ່ພ້ອມ. ຈຸດສິ້ນສຸດທີ່ຢູ່ໃນຂໍ້ຕໍ່ port ຂອງເຊັນເຊີຊີ້ໃສ່ການປ້ອນຂໍ້ມູນ MIPI CSI ແລະ ລະບຸຈຳນວນຂອງເສັ້ນຂໍ້ມູນ MIPI.
ໝາກຄືນ MIPI CSI ມີສອງທາງເຂົ້າ-ອອກ: ທາງເຂົ້າເຊື່ອມຕໍ່ກັບເຊັນເຊີຮູບພາບ, ແລະ ທາງອອກເຊື່ອມຕໍ່ກັບໜ່ວຍ VICAP. ຫຼັງຈາກນັ້ນ VICAP ຈະສ่งຂໍ້ມູນຮູບພາບໄປຫາ ISP V3.9. ໃຫ້ສັງເກດວ່າຈຸດສິ້ນສຸດຕ້ອງອ້າງອີງຕໍ່ກັນແບບສອງທິດທາງ, ແລະ ຄຸນສົມບັດ remote-endpoint ຂອງທັງສອງດ້ານຕ້ອງສອດຄ່ອງກັນທີ່ໜຶ່ງຕໍ່ໜຶ່ງ. ຖ້າການເຊື່ອມຕໍ່ສອງທິດທາງບໍ່ຖືກຕ້ອງ, ໂຟລະແວ Media ຈະບໍ່ສາມາດຮູ້ຈັກເສັ້ນທາງຂໍ້ມູນທັງໝົດ. ຫຼັງຈາກປ່ຽນແປງ, ປະມວນຜົນ, ແລະ ອັບໂຫຼດ DTS ແລ້ວ, ຕ້ອງທົບທວນບັນທຶກ dmesg ກ່ອນເພື່ອຢືນຢັນວ່າໝາກຄືນອຸປະກອນທັງໝົດຢູ່ໃນສະພາບປົກກະຕິ ແລະ ບໍ່ມີຂໍ້ຜິດພາດ deferred-probe ຢ່າງຕໍ່ເນື່ອງ. ການທົດສອບ deferred ຢ່າງຊ້ຳໆມັກເປັນສັນຍານວ່າການຕັ້ງຄ່າ GPIO, ເວລາ (clock), ຫຼື ຊັບພະຍາກອນພະລັງງານບໍ່ຖືກຕ້ອງ.
ໄດເວີ້ເຊັນເຊີ້ຂອງເວທີ RK3576 ຖືກພັດທະນາໂດຍອີງໃສ່ໂຄງສ້າງ V4L2-subdev. ໄດເວີ້ເຊັນເຊີ້ບໍ່ສ້າງບໍ່ໄດ້ເປີດໃຊ້ /dev/video node; ມັນມີຢູ່ເພີ່ງເປັນ Media subdevice entity ເທົ່ານັ້ນ. ສ່ວນຫຼັກຂອງມັນປະກອບດ້ວຍການຕັ້ງຄ່າລົງທະບຽນເຊັນເຊີ້, ການຈັດການພະລັງງານ ແລະ ການຮີເຊັດ, ການຕັ້ງຄ່າຮູບແບບຮູບພາບ, ແລະ ການຄວບຄຸມການເລີ່ມຕົ້ນ/ຢຸດການສົ່ງຂໍ້ມູນ.
ໄດເວີ້ນີ້ຖືກແບ່ງອອກເປັນຫ້າສ່ວນຫຼັກ: I2C probe, ການຄວບຄຸມພະລັງງານ/ການຮີເຊັດ, ຕາຕະລາງລົງທະບຽນໂຣດ, ການຕັ້ງຄ່າຮູບແບບ pad, ແລະ ການຄວບຄຸມການເລີ່ມຕົ້ນ/ຢຸດການສົ່ງຂໍ້ມູນ.
ໃນຂະນະທີ່ຢູ່ໃນຂັ້ນຕອນການສືບສວນຂອງຜູ້ຂັບຂີ່ ລະຫັດ ID ຂອງເຊັນເຊີຈະຖືກອ່ານຜ່ານ I2C ເພື່ອຢືນຢັນວ່າເຊັນເຊີຖືກຮັບຮູ້ຢ່າງຖືກຕ້ອງ. ຖ້າການອ່ານລະຫັດ ID ລົ້ມເຫຼວ ການແກ້ໄຂບັນຫາສາມາດເນັ້ນໄປທີ່ບັນຫາດ້ານຮາດແວທີ່ກ່ຽວຂ້ອງກັບ I2C, ແຮງດັນ, ແລະ ການຮີເຊັດໂດຍທັນທີ. ຟັງຊັນດ້ານແຮງດັນ/ການຮີເຊັດຈະປະຕິບັດລຳດັບການເປີດ-ປິດເຊັນເຊີຢ່າງຄົບຖ້ວນ: ໃນຂະນະທີ່ເປີດເຊັນເຊີ ແຕ່ລະແຮງດັນຈະຖືກເປີດຕາມລຳດັບ, ປຸ່ມຮີເຊັດຈະຖືກເປີດໃນເວລາທີ່ກຳນົດໄວ້ ຫຼັງຈາກນັ້ນຈະຖືກປ່ອຍອອກ ແລະ ໃຫ້ເວລາແກ່ເຊັນເຊີເພື່ອຄື້ນຄາວພາຍໃນ. ລຳດັບການປິດເຊັນເຊີຈະປະຕິບັດການຕໍ່ຕ້ານກັບຂະບວນການດັ່ງກ່າວ.
ຕາຕະລາງທີ່ຈັດເກັບໂມດ ເກັບຮັກສາການຕັ້ງຄ່າເຕັມຮູບແບບຂອງເຊັນເຊີ ສຳລັບຄວາມລະອຽດທີ່ແຕກຕ່າງກັນ, ອັດຕາການຖ່າຍທຳທີ່ແຕກຕ່າງກັນ, ແລະ ອັດຕາ MIPI ທີ່ແຕກຕ່າງກັນ. ເມື່ອຊັ້ນເທິງປ່ຽນແປງພາລາມິເຕີການຖ່າຍທຳ, ຕົວຂັບຈະຂຽນຊຸດຄ່າເຕັມຮູບແບບທີ່ສອດຄ່ອງກັບມັນ. ຈຸດເຊື່ອມຕໍ່ຮູບແບບແຖວ (pad-format interface) ຈະຕັ້ງຄ່າຮູບແບບຮູບພາບທີ່ໃຊ້ໃນສື່ (media-bus image format), ເຊິ່ງຕ້ອງສອດຄ່ອງຢ່າງເຂັ້ມງວດກັບຮູບແບບບາເຢີ (Bayer format) ທີ່ເຊັນເຊີສົ່ງອອກ (ເຊັ່ນ: BGGR ຫຼື RGGB). ການຕັ້ງຄ່າທີ່ບໍ່ຖືກຕ້ອງຈະເຮັດໃຫ້ເກີດຂໍ້ຜິດພາດດ້ານສີຂອງຮູບພາບທັນທີ. ຈຸດເຊື່ອມຕໍ່ການຄວບຄຸມການສົ່ງ (stream-control interface) ໃຊ້ stream_on ເພື່ອຂຽນຄຳສັ່ງທີ່ເຂົ້າໄປໃນເຣີຈິສເຕີເພື່ອເປີດໃຊ້ການສົ່ງອອກຮູບພາບ MIPI ຈາກເຊັນເຊີ, ແລະ stream_off ຈະຢຸດການສົ່ງຮູບພາບ. ຫຼັງຈາກທີ່ຕົວຂັບຖືກຈັດຕັ້ງປະຕິບັດແລ້ວ, ຕົວເລືອກການສ້າງ (build options) ຈະຖືກເພີ່ມເຂົ້າໃນ kernel Kconfig ແລະ Makefile ເພື່ອໃຫ້ຕົວຂັບສາມາດຖືກສ້າງເຂົ້າໄປໃນ kernel ຫຼື ສາມາດຖືກປະມວນຜົນເປັນ module ຂອງ kernel ທີ່ສາມາດເພີ່ມເຂົ້າໄປໃຊ້ງານໄດ້ (loadable kernel module).
ບໍ່ແນະນຳໃຫ້ພະຍາຍາມຖ່າຍຮູບທັນທີ. ໃຊ້ວິທີການແກ້ໄຂບັນຫາເປັນລະດັບໆ ໃນສາມຂັ້ນຕອນ: ຢືນຢັນວ່າການສົ່ງຄຳສັ່ງ (probe) ຂອງໄດເວີ້ນັ້ນສຳເລັດ → ຢືນຢັນວ່າເສັ້ນທາງການຈັດການສື່ (Media pipeline) ແມ່ນເຊື່ອມຕໍ່ຢ່າງເຕັມທີ່ → ຖ່າຍຮູບດິບ (raw images) ໂດຍໃຊ້ V4L2.
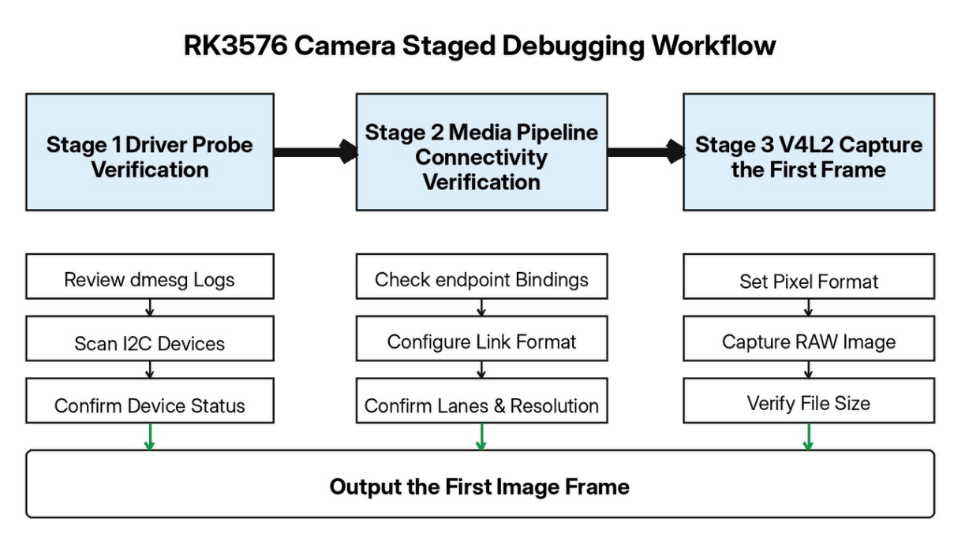
ຫຼັງຈາກລະບົບເລີ່ມຕົ້ນ (boot), ຕິດຕາມບັນທຶກ dmesg ແລະ ຄົ້ນຫາຂໍ້ຄວາມບັນທຶກທີ່ໄດເວີ້ນັ້ນຂອງເຊັນເຊີ້ພິມອອກມາ. ໃຊ້ຄຳສັ່ງ i2cdetect ເພື່ອສັ່ງກວດສອບບັດ I2C ທີ່ກ່ຽວຂ້ອງ ແລະ ຢືນຢັນວ່າທີ່ຢູ່ຂອງເຊັນເຊີ້ (slave address) ໄດ້ຖືກຄົ້ນພົບ.
ໃຊ້ media-ctl ເພື່ອເບິ່ງບັນຊີຂອງອຸປະກອນສື່. ໃນສະຖານະການປົກກະຕິ, ອົງປະກອບຍ່ອຍເຊັ່ນ: ເຊັນເຊີ, mipi_csi, vicap ແລະ isp39 ຈະເຫັນໄດ້, ໂດຍແຕ່ລະຊ່ອງເຊື່ອມຕໍ່ຈະຖືກຮັບຮູ້ຢ່າງຖືກຕ້ອງ.
ໃນຂະນະທີ່ກຳລັງທົດສອບ, media-ctl ສາມາດໃຊ້ເພື່ອຕັ້ງຄ່າທັງໝົດຂອງເສັ້ນທາງດ້ວຍຕົວເອງ: ຕັ້ງຄ່າການເຊື່ອມຕໍ່ລະຫວ່າງອົງປະກອບ ແລະ ຕັ້ງຮູບແບບຮູບພາບ, ຄວາມລະອຽດ ແລະ ການຈັດຕັ້ງເສັ້ນທາງສຳລັບແຕ່ລະຂັ້ນຕອນຂອງອົງປະກອບຍ່ອຍ. ຂໍ້ຜິດພາດຈາກ media-ctl ໂດຍທົ່ວໄປເກີດຈາກຈຳນວນເສັ້ນທາງ, ຮູບແບບ media-bus ຫຼື ຄວາມລະອຽດທີ່ເກີນຄວາມສາມາດຂອງເຊັນເຊີ. ການຕັ້ງຄ່າ media-ctl ທີ່ສຳເລັດຈະສະແດງໃຫ້ເຫັນວ່າເສັ້ນທາງດ້ານຊອບແວຈາກເຊັນເຊີໄປຫາ ISP ໄດ້ຖືກຕັ້ງຄ່າແລ້ວ.
VICAP/ISP ສ້າງບ່ອນເຂົ້າຂອງ user-space ສຳລັບການຈັບຮູບພາບ, ເຊິ່ງແມ່ນ /dev/video node. ໃຊ້ v4l2-ctl ເພື່ອຕັ້ງຮູບແບບ pixel ຂອງຮູບພາບ, ຈັບຮູບພາບຄັ້ງດຽວຜ່ານ mmap, ແລະບັນທຶກຂໍ້ມູນ Bayer RAW. ຖ້າຂະໜາດຂອງໄຟລ໌ RAW ທີ່ສ້າງຂຶ້ນເທົ່າກັບຄວາມຄາດຫວັງທາງທິດສະດີ, ນີ້ໝາຍຄວາມວ່າຮູບພາບຄັ້ງທຳອິດໄດ້ຖືກຈັບໄດ້ຢ່າງສຳເລັດ. ຈາກນັ້ນ, ໄຟລ໌ RAW ສາມາດເປີດເບິ່ງໄດ້ດ້ວຍເຄື່ອງມືວິເຄາະຮູບພາບທີ່ມືອາຊີບເພື່ອກວດສອບຮູບພາບ Bayer ເດີມ.
ພວກເຮົາມີວິທີແກ້ໄຂ RK3576 ທີ່ສົມບູນແລ້ວ ແລະ ມີຄວາມຊຳນິຊຳນານທາງດ້ານການພັດທະນາຕາມຄວາມຕ້ອງການ, ການປັບຕົວຮາດແວ, ແລະ ການຈັດຕັ້ງປະຕິບັດການຜະລິດຈຳນວນຫຼາຍ. ສຳລັບເຊັນເຊີຮູບພາບທີ່ແຕກຕ່າງກັນ ແລະ ຄວາມຕ້ອງການດ້ານຄວາມລະອອງ/ອັດຕາເຟຣມ, ພວກເຮົາສາມາດໃຫ້ບໍລິການປັບປຸງຮາດແວ, ການດີບັກໄດເວີ, ແລະ ການປັບປຸງລະບົບທັງໝົດເພື່ອສະໜັບສະໜູນໂຄງການທີ່ປັບແຕ່ງຕາມຄວາມຕ້ອງການຢ່າງມີປະສິດທິພາບ ໃນດ້ານການເບິ່ງເຫັນອຸດສາຫະກຳ, ຄວາມປອດໄພອັດຈີ, ເຄື່ອງມືເບິ່ງເຫັນ AI, ແລະ ດ້ານອື່ນໆ. ຕິດຕໍ່ພວກເຮົາທີ່ [email protected].
 ຂ່າວຮ້ອນ
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN







