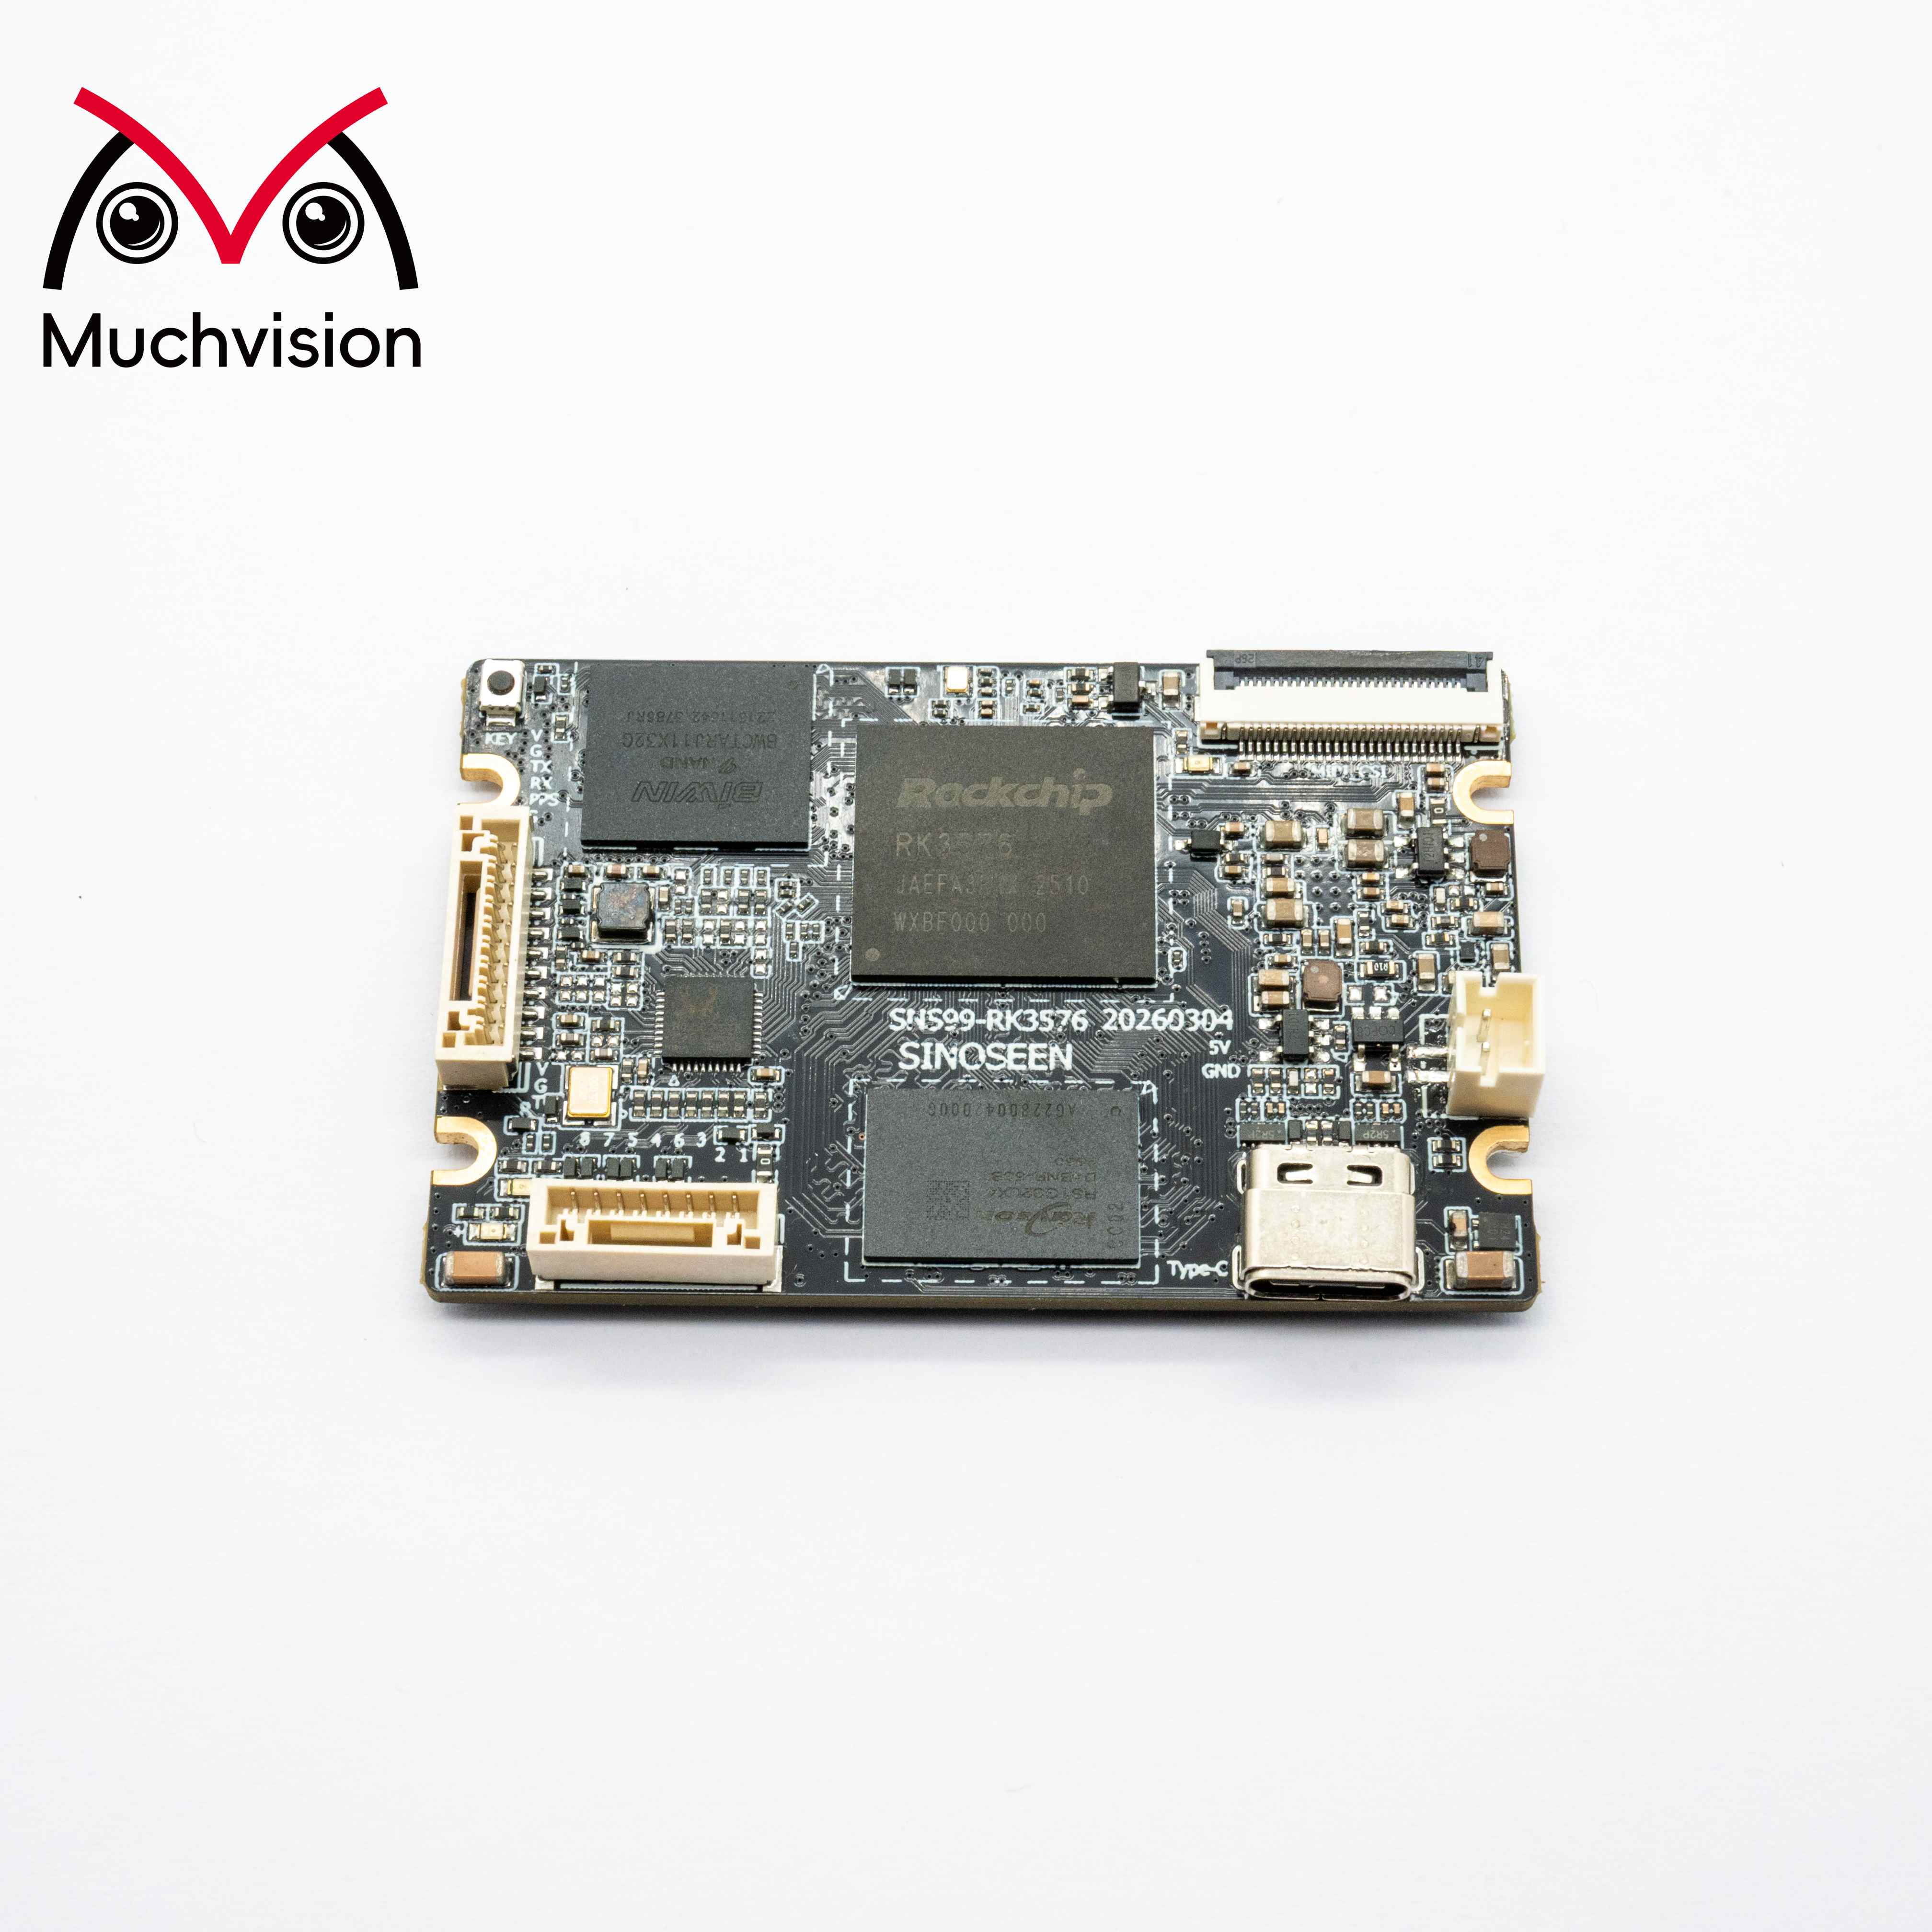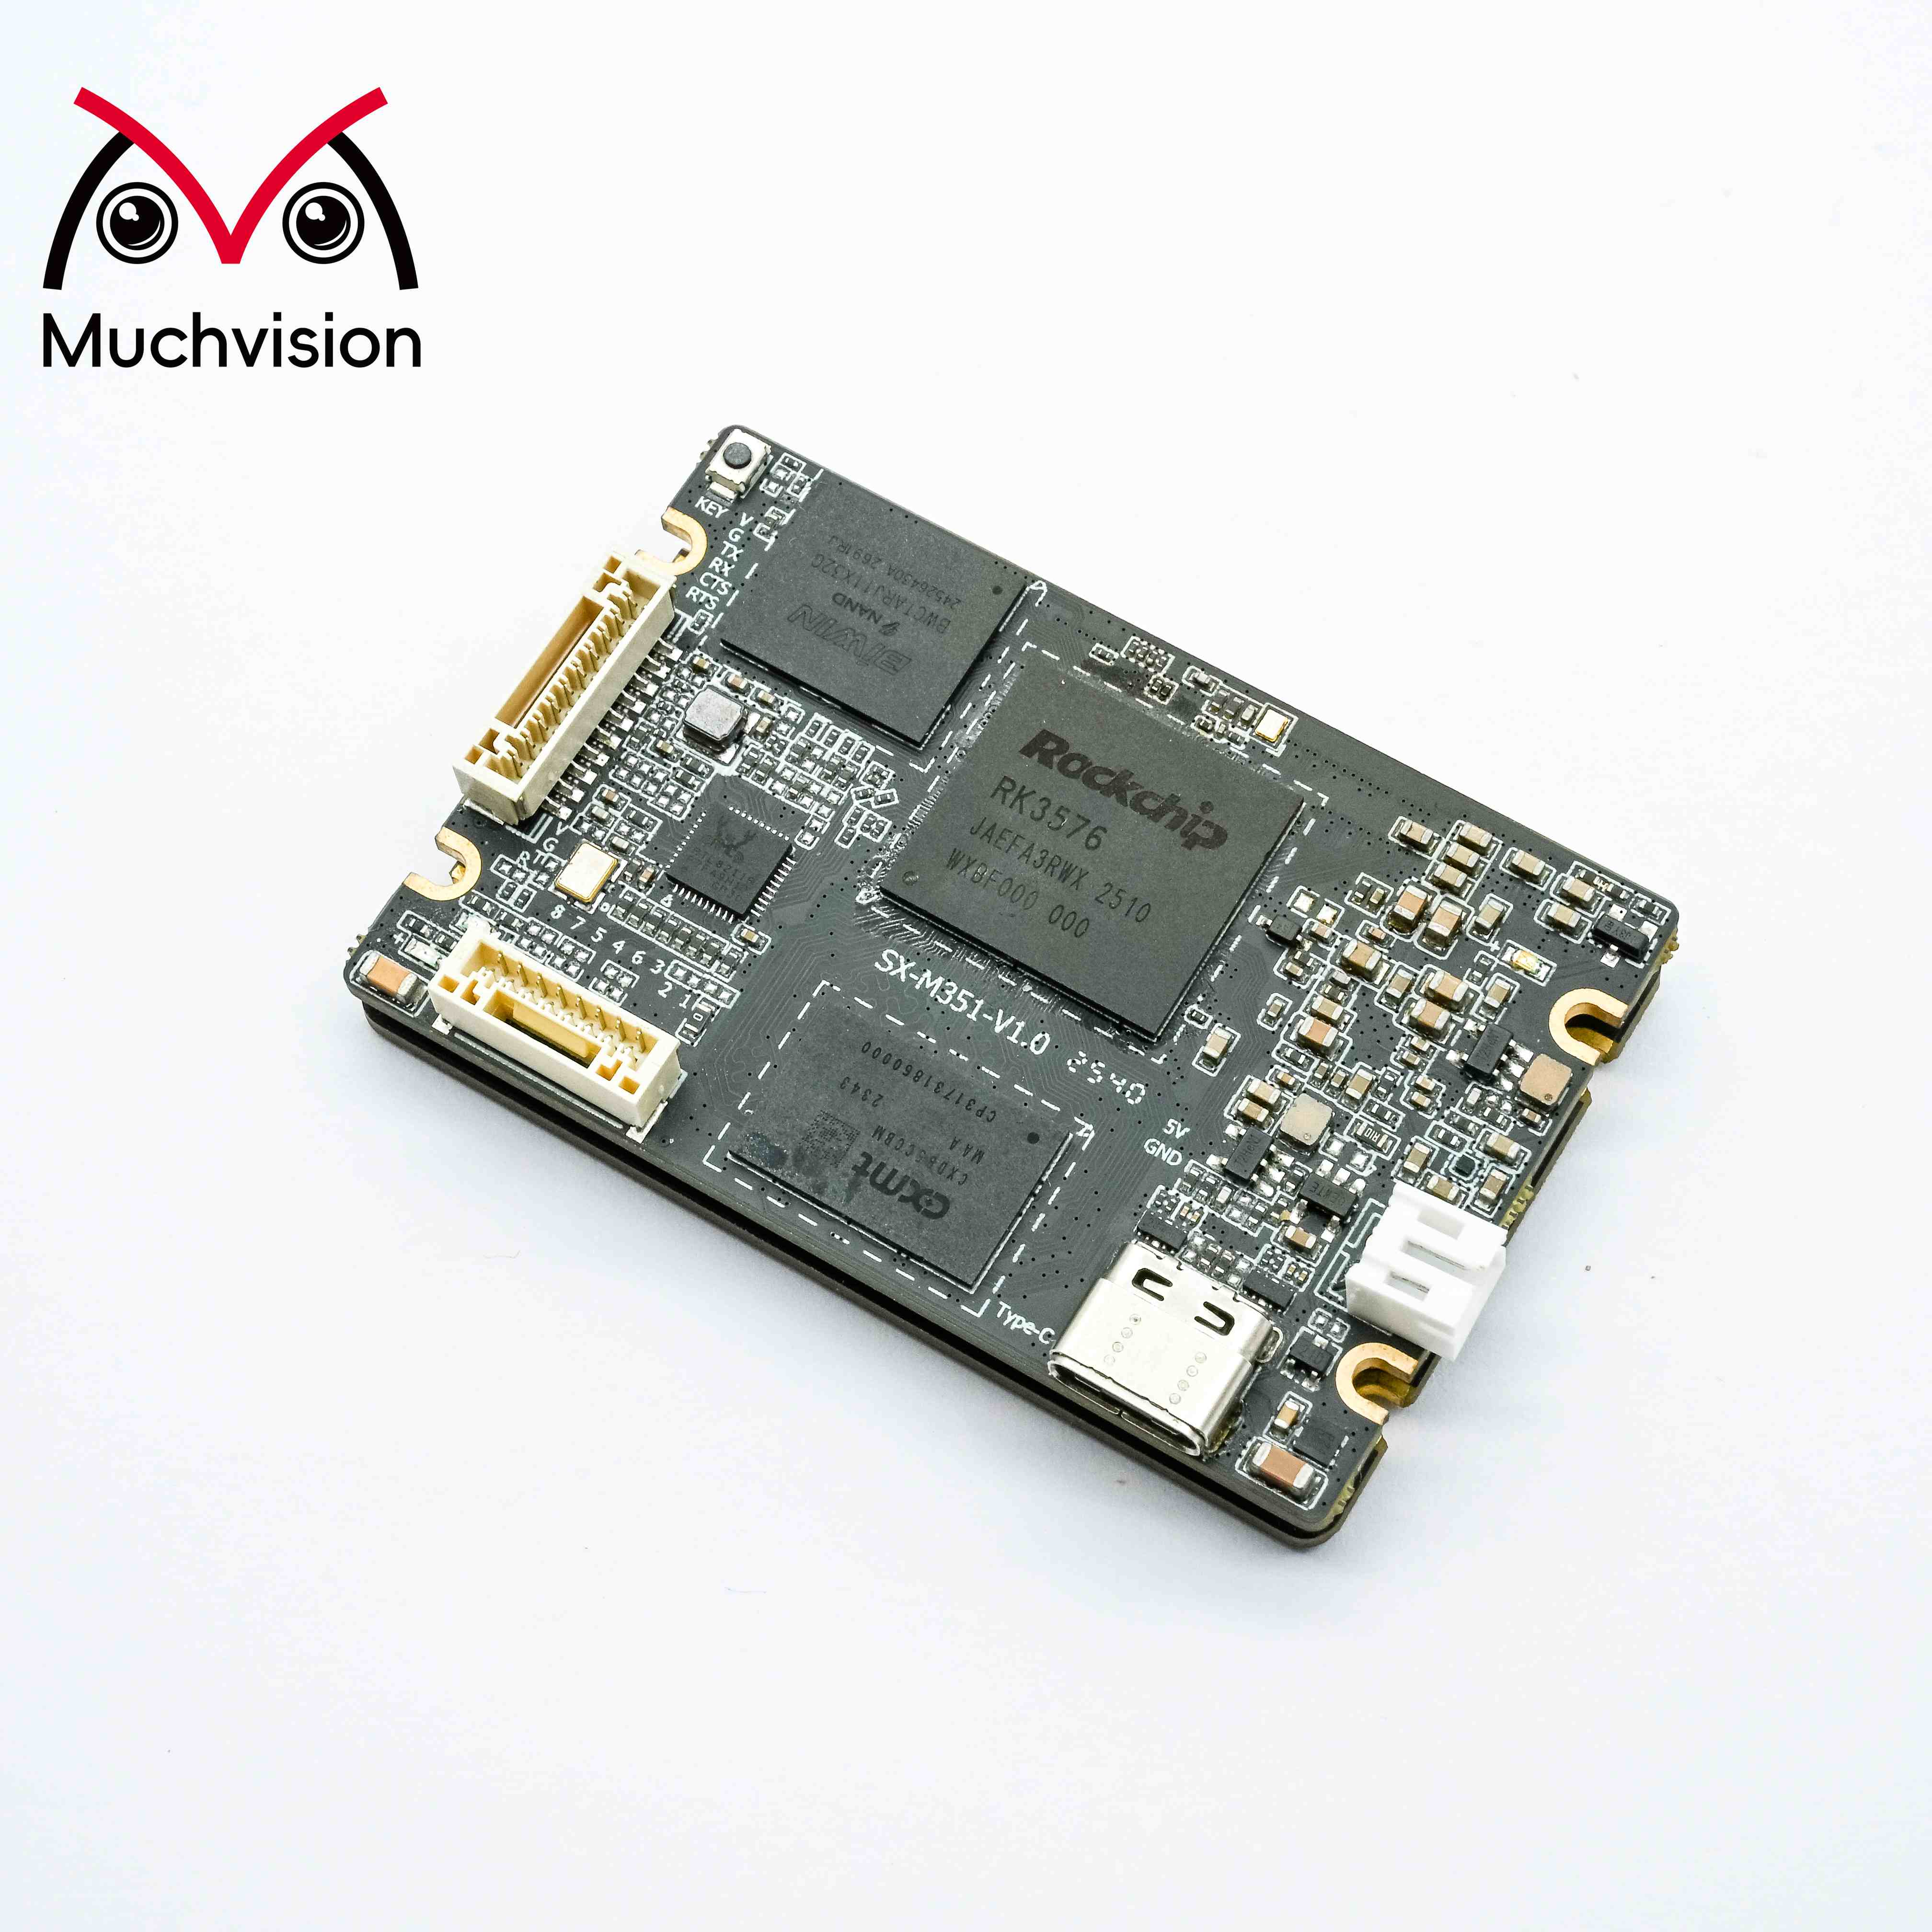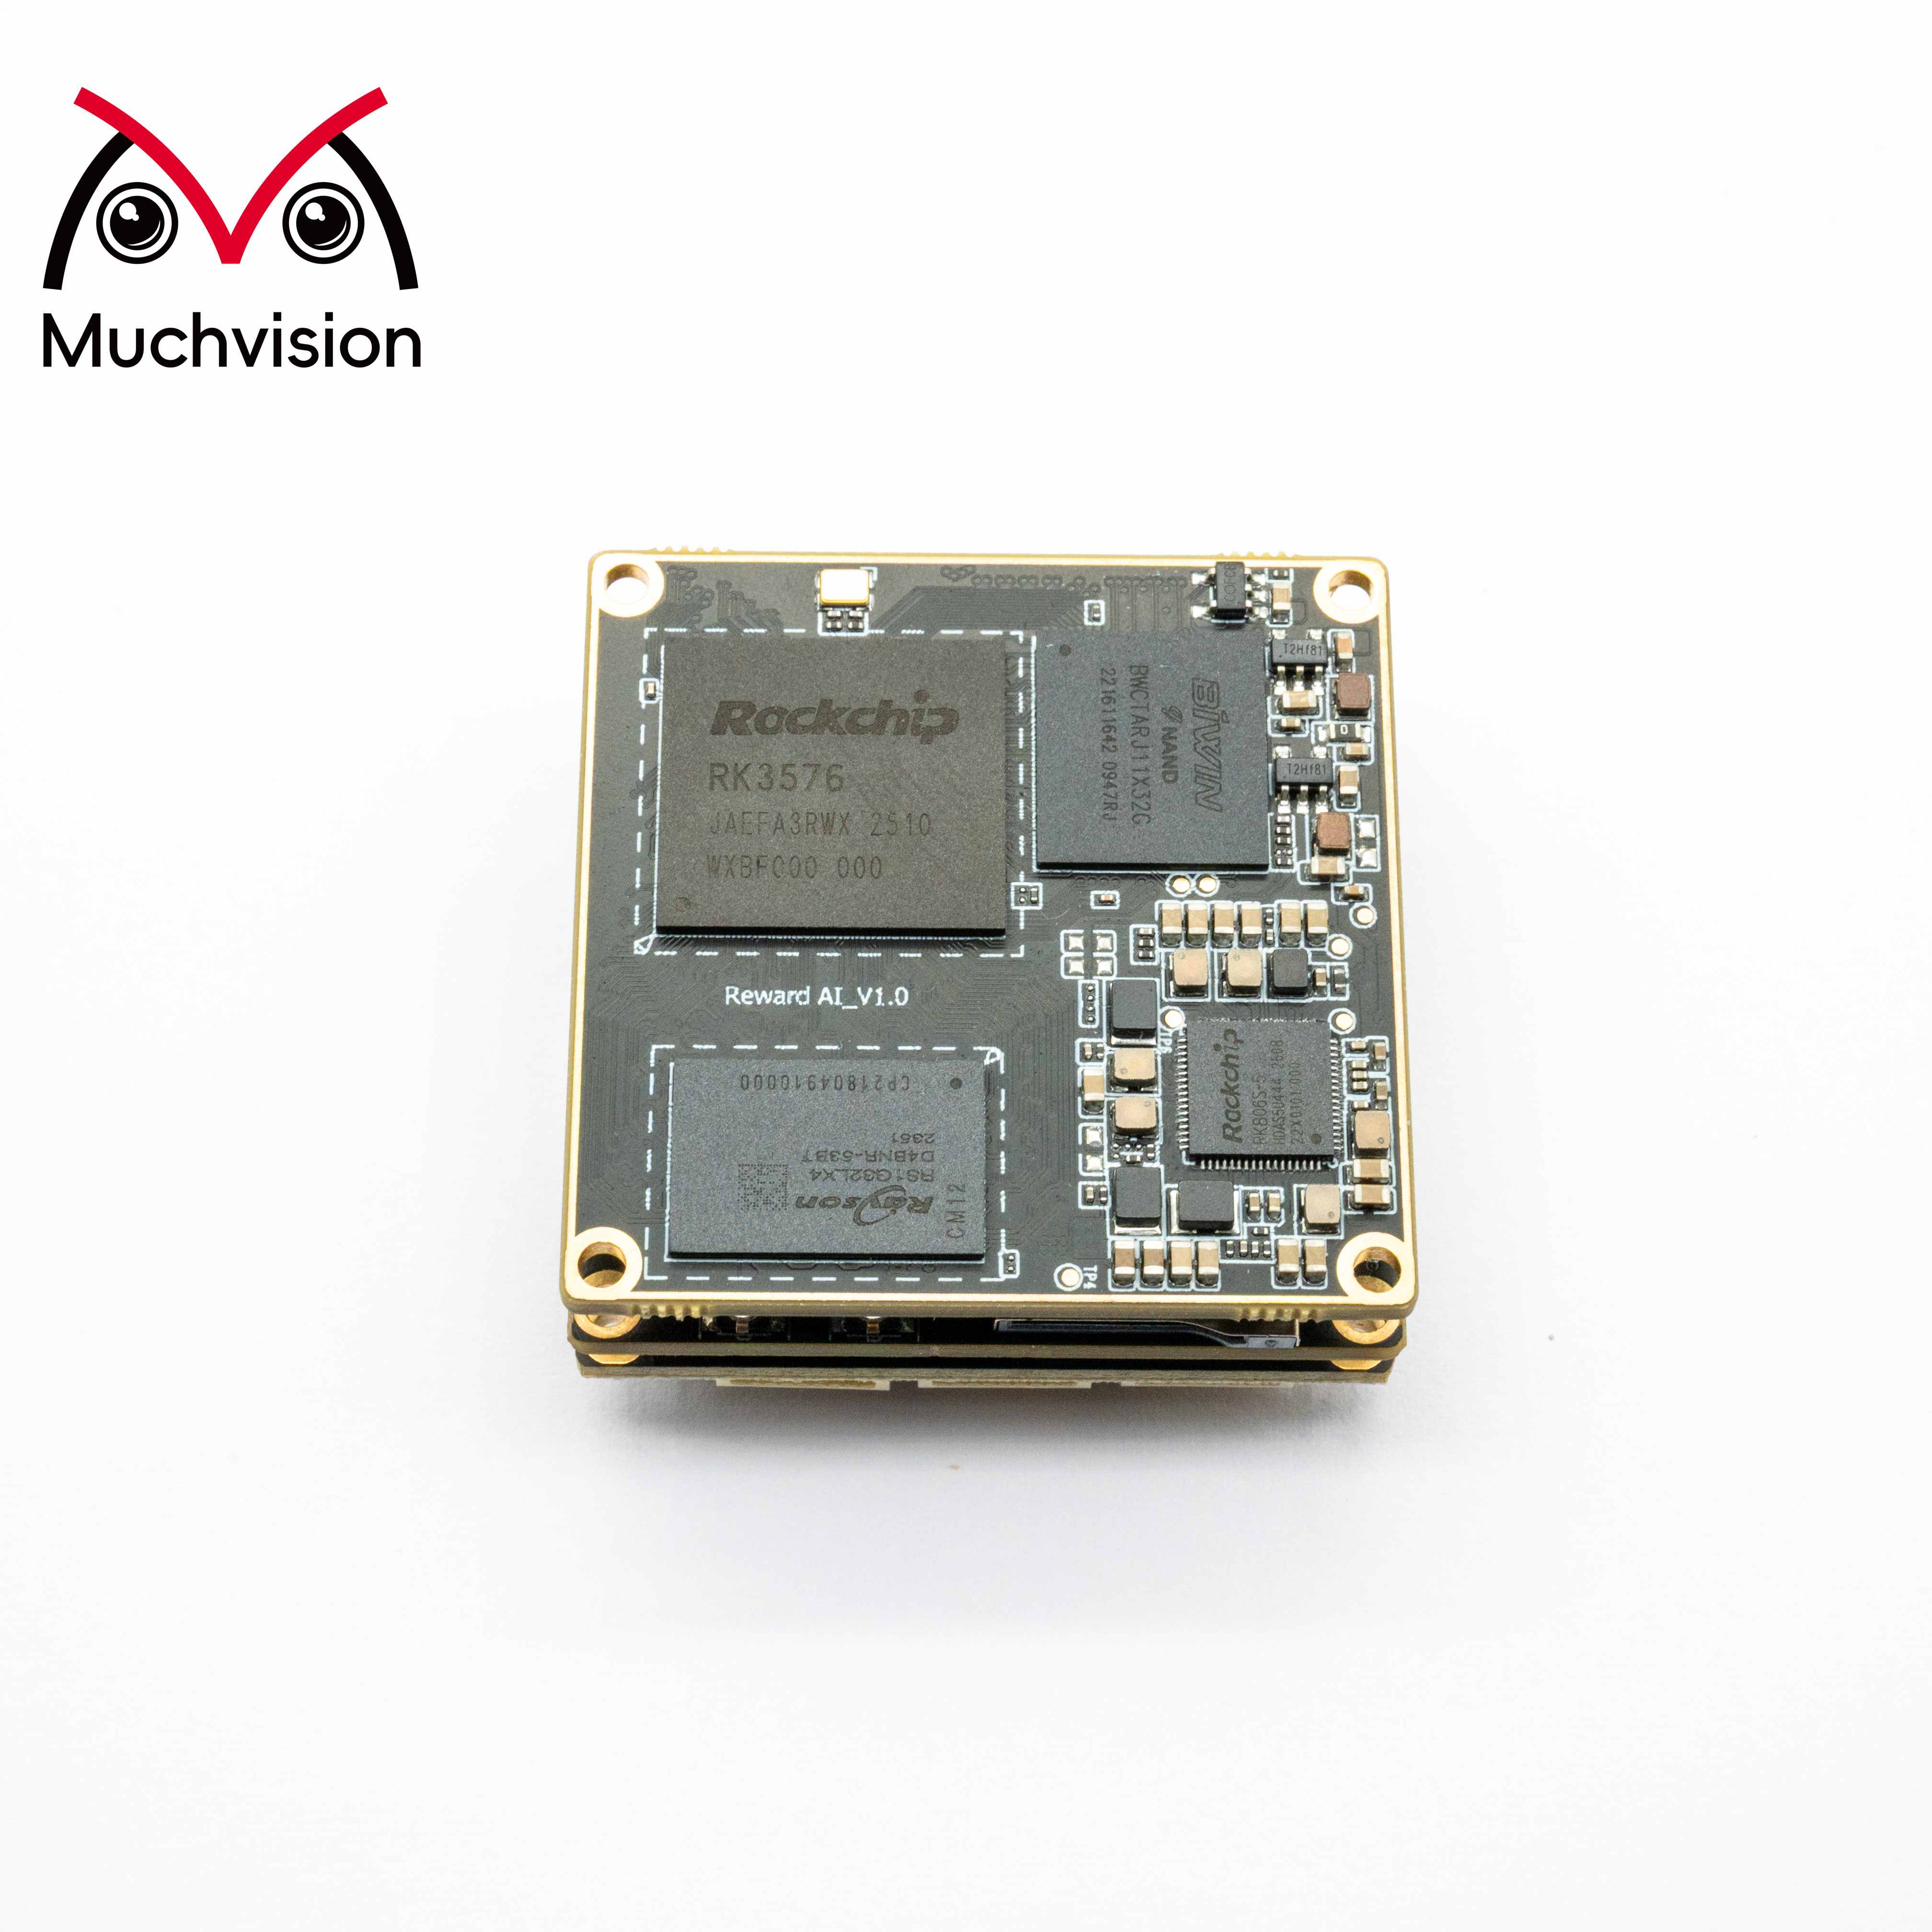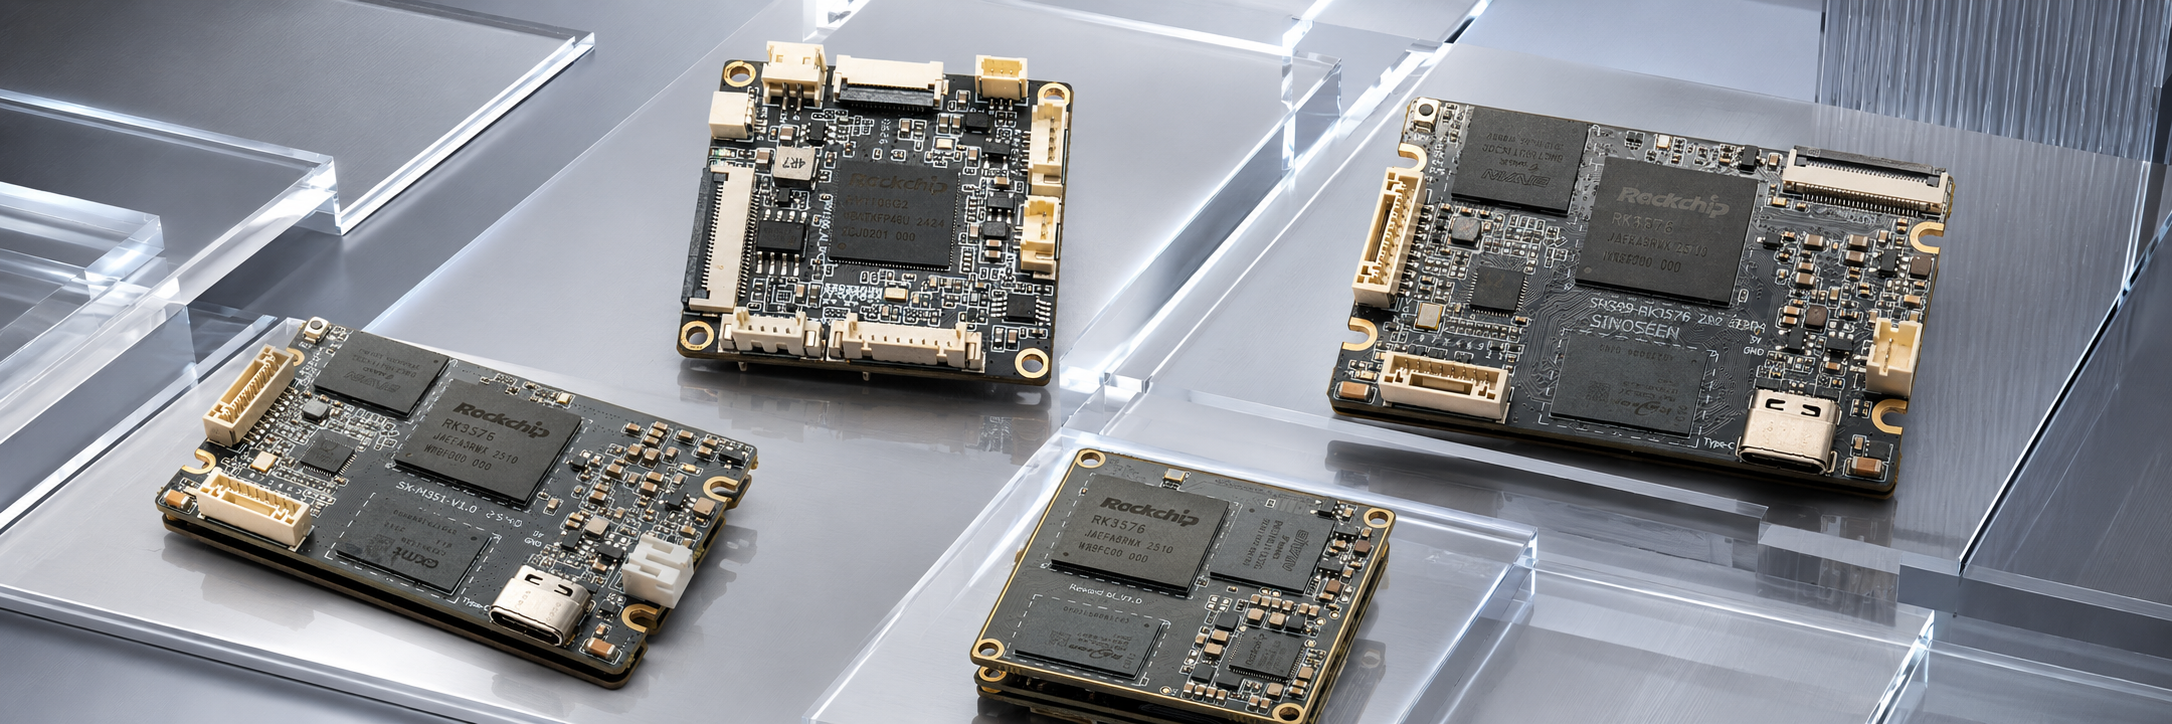
RK3576 သည် Rockchip မှ စက်မှု မြင်ကွင်း၊ အထူးသဖြင့် လုံခြုံရေးနှင့် AI မြင်ကွင်း စက်မှုပစ္စည်းများအတွက် ဖန်တီးထားသော ပရိုဆက်ဆာဖြစ်သည်။ ၎င်းတွင် ISP V3.9 ပုံရိပ် အချက်အလက် ပရိုဆက်ဆာ (အများဆုံး ၁၆ MP အထ do) နှင့် MIPI CSI-2 လက်ခံရေး မော်ဂျူယ် သုံးခု (D-PHY V2.0 မော်ဂျူယ် နှစ်ခုနှင့် C/D-PHY မော်ဂျူယ် တစ်ခု) ပါဝင်သည်။ D-PHY လိုင်းတစ်ခုလျှင် အများဆုံး ၄.၅ Gbps အထိ အမြန်နှုန်း ပေးနိုင်ပြီး C-PHY တွဲတစ်စုလျှင် ၂.၅ Gsps အထိ အမြန်နှုန်း ပေးနိုင်ပါသည်။ CSI ပေါ်တ်တစ်ခုလျှင် ဗာချူအယ် ခေါင်းစဉ် လေးခုကို ပံ့ပိုးပေးနိုင်ပါသည်။
RK3576 ကင်မရာ ဖော်လော်စ်သည် Linux Media ဖရိမ်ဝပ်နှင့် V4L2-subdev အပိုင်းအစ မော်ဒယ်ကို အခြေခံ၍ ဒီဇိုင်းထုတ်ထားသည်။ အပြည့်အစုံ ဒေတာ လမ်းကြောင်းမှာ – ပုံရိပ် စင်ဆာ → MIPI CSI လက်ခံရေး ထိန်းချုပ်မှု ကိုယ်စားလှယ် → VICAP ဗီဒီယို ဖမ်းယူမှု ယူနစ် → ISP V3.9 ဖြစ်သည်။ စင်ဆာသည် အပိုင်းအစ အဖွဲ့အစည်းတစ်ခုအဖြစ် လုပ်ဆောင်ပြီး MIPI CSI၊ VICAP နှင့် ISP တို့နှင့် အတူ ပုံရိပ် ဖမ်းယူမှု လုပ်ငန်းစဉ် အပြည့်အစုံကို ဖန်တီးပေးသည်။
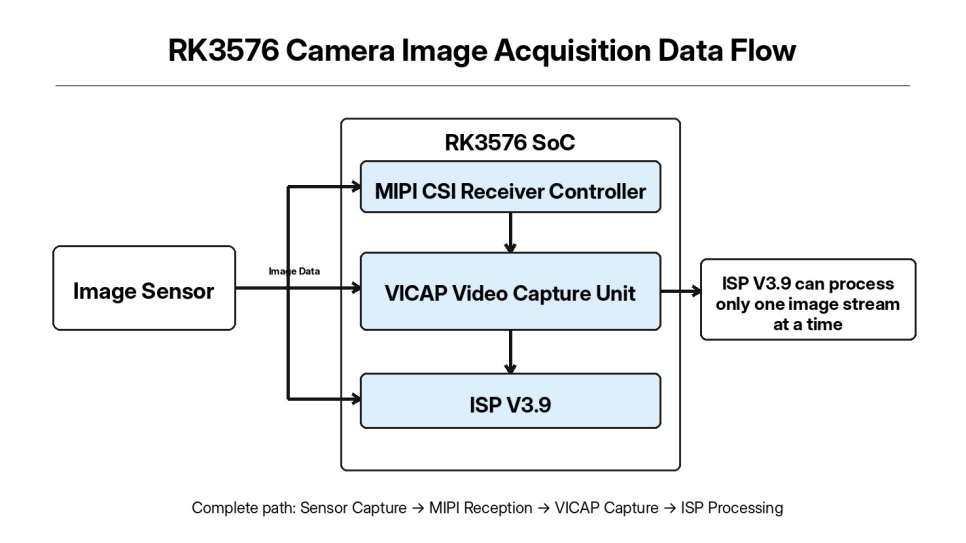
RK3576 သည် MIPI CSI လက်ခံရရှိမှု ခုနစ်ခုကို ပေးစေသော်လည်း VICAP သည် ပုံရောင်စုများကို တစ်ပါတည်း လက်ခံနိုင်သည်။ ISP V3.9 သည် ခုနစ်ခုတွင် တစ်ခုသာ အသုံးပြုနိုင်သည့် ဟာဒ်ဝဲဖြစ်ပြီး ပုံရောင်စုတစ်ခုသာ အသုံးပြု၍ ISP အယ်လ်ဂေါရီသမ် အလုပ်လုပ်မှုကို ဆောင်ရွက်နိုင်သည်။
ပရောဂျက် အက်ဒ်ဘတ်တင်ခြင်းအတွင်း ပြဿနာများသည် I2C ဆက်သွယ်ရေး ပုံမှန်မဟုတ်ခြင်း၊ MIPI လင့်ခ် မတည်မင်းခြင်း သို့မဟုတ် Media pipeline ထောက်ပံ့မှု မအောင်မြင်ခြင်း စသည်တို့ဖြစ်နိုင်ပြီး ပထမဆုံး ပုံရောင်စုကို ထုတ်လုပ်ရန် အတွက် အတားအဆီးဖြစ်စေနိုင်သည်။ ဤဆောင်းပါးသည် အင်ဂျင်နီယာအက်ဒ်ဘတ်တင်ခြင်း အများအားဖြင့် အသုံးပြုသည့် အက်ဒ်ဘတ်တင်ခြင်း နည်းလမ်းများကို ဖော်ပြထားပြီး အမ်ဘက်ဒက် ဗီဇျင် အက်ဒ်ဘတ်တင်ခြင်းအတွက် ကိုးကားရန် အသုံးဝင်မည်ဖြစ်သည်။
ကုန်သည် အင်ဂျင်နီယာများ အခက်အခဲများကို ဖော်ထုတ်ရာတွင် အများစုမှာ ဒရိုင်ဘာကုဒ်ကို အကြောင်းပြု၍ ဖြစ်ပါသည်။ အောက်ခြေအဆင့် ပြဿနာများဖြစ်သည့် ဟာ့ဒ်ဝဲ ဝိုင်ယ်ရင်းချိတ်ဆက်မှု၊ ပါဝါ စီကြီးနှင့် ကာနယ် ကောန်ဖစ်ခ်ရှင်မှု လို့မှုများကြောင့် ဖြစ်ပါသည်။ ထို့ကြောင့် စင်ဆာ ဒရိုင်ဘာ ဖွံ့ဖြိုးရေးကို စတင်မှုမှီ အောက်ခြေ ဟာ့ဒ်ဝဲနှင့် ကာနယ် ပတ်ဝန်းကျင်ကို အရင်ဆုံး စစ်ဆေးပြီး အတည်ပြုရန် လိုအပ်ပါသည်။
အရေးကြီးသည့် ဟာ့ဒ်ဝဲ စစ်ဆေးမှုများတွင် စင်ဆာ ပါဝါ ရေးလ်များ၊ I2C ဘေးစ်၊ MIPI ဒီဖာရင်ရှယ် လင့်များနှင့် ရီဆက်/ပါဝါ-ထိန်းချုပ်မှု GPIO ပင်များ ပါဝင်ပါသည်။
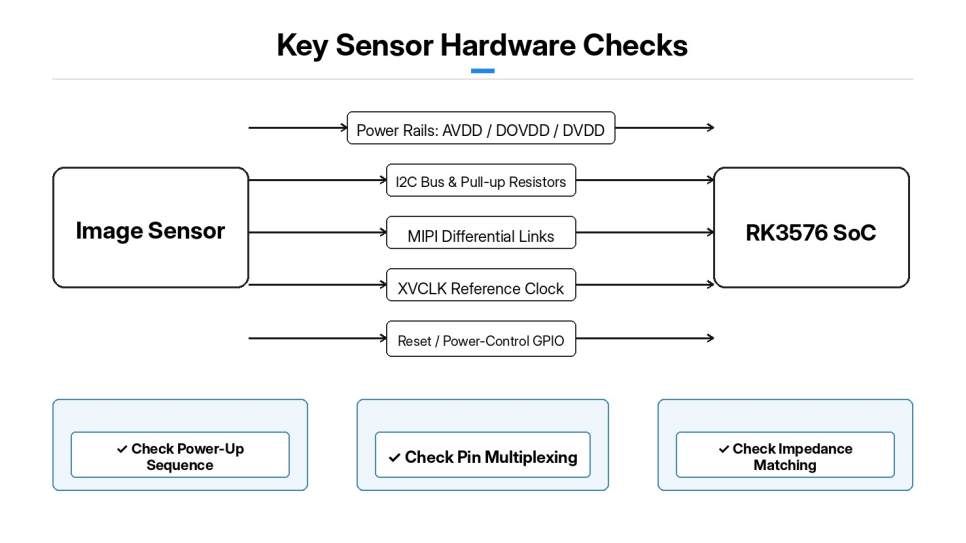
စင်ဆာ ပါဝါ အပေါ်သို့ စတင်ခြင်း စီကြီးသည် ဖော်ထုတ်ရေး လုပ်ငန်း၏ အရေးအကြီးဆုံး အပိုင်းဖြစ်ပါသည်။ AVDD၊ DOVDD နှင့် DVDD ကဲ့သို့သည့် ပါဝါ ရေးလ်များစုံကို စင်ဆာမှ သတ်မှတ်ပေးထားသည့် ပါဝါ အပေါ်သို့ စတင်ခြင်း စီကြီးကို တိကျစွာ လိုက်နာရန် လိုအပ်ပါသည်။ ပါဝါ ဖော်နော်မေးရှင် အလွန်အကျူး ကွဲလွဲမှု သို့မဟုတ် ပါဝါ အပေါ်သို့ စတင်ခြင်း/အောက်သို့ ချခြင်း အချိန်ကို မှားယွင်းစွာ သတ်မှတ်မှုသည် I2C ဆက်သွယ်ရေး မှုန်းမှုန်းမှုများနှင့် စင်ဆာ လုပ်ဆောင်မှု ပုံမှန်မှုများကို တိုက်ရိုက်ဖော်ပေးနိုင်ပါသည်။
I2C ဘေးစ် - ပင် မൾတီပလက်စ် ကောန်ဖစ်ခ်ရှင် စီကြီးနှင့် စင်ဆာ စလေးဗ် အက်ဒရက်စ်ကို စစ်ဆေးပါ။ ထို့အပေါ် အချိန်မှန်ကန်စွာ I2C ပူလ်အပ် ရေစီစ္စတာများ တပ်ဆင်ထားမှုကို အတည်ပြုပါ။
MIPI: ဟာ့ဒ်ဝဲမှ အသုံးပြုသည့် CSI ချန်နယ်၊ MIPI လိုင်းများ၏ အရေအတွက်နှင့် ဒီဖာရင်ရှဲယ် စိုက်န် လိုင်းများတွင် အချိန်မှန်ကန်မှု ကို အတည်ပြုပါ။ ထို့အပေါ်အခြေခံ၍ RK3576 မှ ထုတ်လုပ်သည့် စင်ဆာ ကို ရည်ညွှန်းသည့် နာရီ (XVCLK) သည် မှန်ကန်စွာ အလုပ်လုပ်နေကြောင်း အတည်ပြုပါ။
ရီစက်/ပါဝါ-ဒေါင်း ထိန်းချုပ်မှု ပင်များ - အက်တစ်ဖ် လောဂ်စ် အဆင့် (အက်တစ်ဖ် ဟိုင်/အက်တစ်ဖ် လော) ကို ဆုံးဖြတ်ပါ။ ထို့အပေါ်အခြေခံ၍ GPIO ကောန်ဖစ်ဂူရေးရှင်းသည် စီမေးတစ်က် နှင့် ကိုက်ညီကြောင်း သေချာစေပါ။
ကာနယ် ကောန်ဖစ်ဂူရေးရှင်း - မီဒီယာ စနစ်အတွက် ကာနယ် ရွေးချယ်မှုများ၊ V4L2-subdev အပိုင်းများ၊ MIPI CSI ထိန်းချုပ်မှု ပရိုဂရမ်များနှင့် PHY ဒရိုင်ဘာများ၊ VICAP နှင့် ISP V3.9 တို့ကို စစ်ဆေးပါ။ လိုအပ်သည့် အစိတ်အပိုင်းတစ်ခုခုကို ကာနယ်တွင် မထည့်သွင်းထားခြင်း သို့မဟုတ် မော်ဂျူယ်အဖြစ် ထည့်သွင်းထားသော်လည်း မှန်ကန်စွာ လော့ဒ်မှုမှု မဖြစ်ခြင်းတို့ကြောင့် မီဒီယာ ပိုက်လိုင်းသည် ကင်မရာ ဟာ့ဒ်ဝဲကို မှန်ကန်စွာ မသိရှိနိုင်ပါ။ ကာနယ်ကို တည်ဆောက်ပြီး ဖလေးရှ်လုပ်ပြီးနောက် ပထမဦးဆုံးအနေဖြင့် ဒရိုင်ဘာ မော်ဂျူယ်တစ်ခုခု၏ လော့ဒ်လုပ်မှု အခြေအနေကို စစ်ဆေးပါ။ dmesg မှတ်တမ်းကို ပြန်လည်သုံးသပ်ပြီး မှုန်းမှုများ သို့မဟုတ် စတာတ်အပ် မအောင်မှုများကဲ့သို့သော အမှားအမှင်များ မရှိကြောင်း အတည်ပြုပါ။
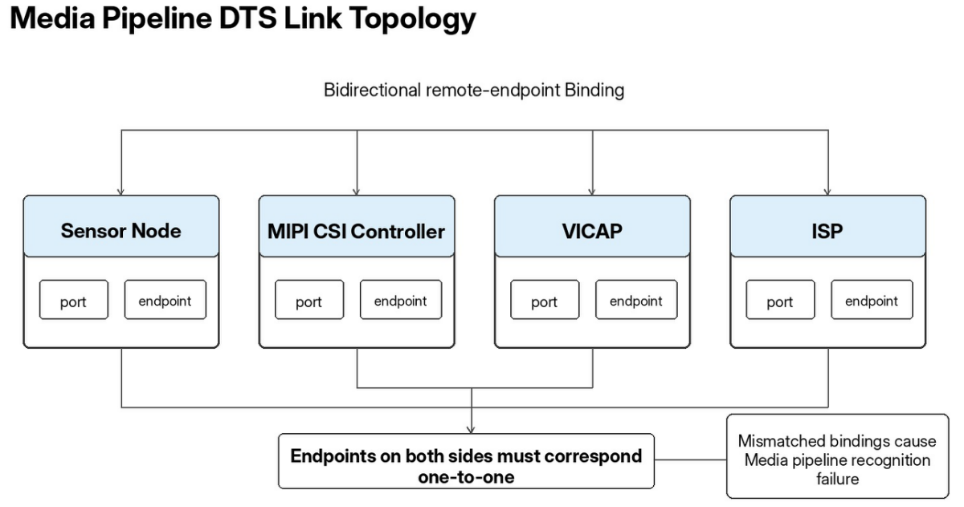
RK3576 ကင်မရာ ကိရိယာ သစ်ပင် - အဲဒါက ဟာ့ဒ်ဝဲ အရင်းအမြစ်တွေကို ဖော်ပြပီး ဆင့်ကဲမှု နှင့် အဆုံးသတ် နုတ်ပေါက်တွေကို အသုံးပြုပီး စင်ဆာ၊ MIPI CSI၊ VICAP နှင့် ISP အကြား ပုံရေး လိုင်းချိတ်ဆက်မှုတွေကို ချိတ်ဆက်ပေးပါတယ်။
စင်ဆာ နုတ်ပေါက်ကို သက်ဆိုင်ရာ I2C ဘတ်စ် နုတ်ပေါက်အောက်မှာ တပ်ဆင်ထားပြီး I2C ကို အသုံးပြုသည့် လိပ်စာ၊ ပြန်လည်စတင်ခြင်း ပင်မှုန်း၊ ပိုမိုမှုန်းခြင်း ထိန်းချုပ်မှု ပင်မှုန်းနှင့် စင်ဆာ ကို အကူအညီပေးသည့် နှုန်းချိန် အချိန်ကို သတ်မှတ်ပါတယ်။ ဂုဏ္ဍများကို စီစဉ်ထားပီး CSI PHY ဟာ့ဒ်ဝဲ အသုံးပြုနိုင်သည့် အချိန်အထိ စင်ဆာ စတင်ခြင်းကို နှောင့်နှေးစေပါတယ်။ အဲဒါက အသုံးပြုနိုင်မှုမရှိသည့် PHY ကြောင့် ဖြစ်ပေါ်လာသည့် အချိန်နှင့် ပတ်သက်သည့် ပြဿနာများကို ရှောင့်ရှားပေးပါတယ်။ စင်ဆာ နုတ်ပေါက်ရှိ ပုံစံအတွင်းက အဆုံးသတ် နုတ်ပေါက်က MIPI CSI ဝင်ရောက်မှုကို ညွှန်ပြပီး MIPI ဒေတာ လိုင်းများ၏ အရေအတွက်ကို သတ်မှတ်ပါတယ်။
MIPI CSI ကွန်ထရိုလာ နိုဒ်သည် ပေါ်တ်နှစ်ခုပါဝင်ပါသည်။ အထည့်သည် ပုံရှင်စင်ဆာနှင့် ဆက်သွယ်ထားပြီး အထွက်သည် VICAP ယူနစ်နှင့် ဆက်သွယ်ထားပါသည်။ VICAP သည် ပုံရှင်ဒေတာများကို ISP V3.9 သို့ ထုတ်လုပ်ပေးပါသည်။ အဆုံးသတ်မှတ်ချက်များသည် နှစ်ဖက်စလုံးမှ တစ်ခုနှင့်တစ်ခု အပိုင်းအစများကို ကိုယ်စားပြုရမည်ဖြစ်ပြီး နှစ်ဖက်စလုံးရှိ အကွာအဝေးအဆုံးသတ်မှတ်ချက်များသည် တစ်ခုနှင့်တစ်ခု ကိုက်ညီရမည်ဖြစ်ပါသည်။ နှစ်ဖက်စလုံး အပိုင်းအစများ မကိုက်ညီပါက Media framework သည် အပြည့်အဝသော ဒေတာလမ်းကြောင်းကို မသိရှိနိုင်ပါသည်။ DTS ကို ပြင်ဆင်ပြီး စုစည်းကာ ဖလက်ရှ်လုပ်ပြီးနောက် dmesg မှတ်တမ်းကို ပထမဆုံး ပုံမှန်အခြေအနေတွင် ရှိမှုနှင့် အမြဲတမ်း နောက်ကောင်းသော စမ်းသပ်မှုအမှားများ မဖြစ်ပါက စစ်ဆေးပါ။ နောက်ကောင်းသော စမ်းသပ်မှုများ ထပ်ခါထပ်ခါဖြစ်ပါက GPIO၊ နှုန်းချိန် သို့မဟုတ် ပါဝါအရင်းအမြစ် ကို မှားယွင်းစွာ သတ်မှတ်ထားခြင်းကို ညွှန်ပေးပါသည်။
RK3576 ပလက်ဖောင်းစနစ် ဆင်ဆာ ဒရိုင်ဘာကို V4L2-subdev ဖရေမ်ဝပ်အပေါ်တွင် အခြေခံ၍ ဖန်တီးထားသည်။ ဆင်ဆာ ဒရိုင်ဘာသည် /dev/video နုတ်သည်ကို မဖန်တီးပေမည့်၊ Media subdevice entity အဖြစ်သာ တည်ရှိသည်။ ၎င်း၏ အဓိကတာဝန်များမှာ ဆင်ဆာ မှတ်ဉာဏ်မှတ်တမ်းများ ပြင်ဆင်ခြင်း၊ ပါဝါနှင့် ပြန်လည်စတင်ခြင်း စီမံခန့်ခွဲမှု၊ ပုံရိပ်ပုံစံ ပြင်ဆင်ခြင်းနှင့် စီးဆင်းမှု စတင်ခြင်း/ရပ်ခြင်း ထိန်းချုပ်ခြင်းတို့ဖြစ်သည်။
ဒရိုင်ဘာကို အဓိကအားဖြင့် အပိုင်း (၅) ပိုင်းခွဲ၍ ဖွဲ့စည်းထားသည်။ I2C probe၊ ပါဝါနှင့် ပြန်လည်စတင်ခြင်း ထိန်းချုပ်မှု၊ မှတ်တမ်းပုံစံဇယားများ၊ pad-format ပြင်ဆင်ခြင်းနှင့် စီးဆင်းမှု စတင်ခြင်း/ရပ်ခြင်း ထိန်းချုပ်ခြင်း တို့ဖြစ်သည်။
မောင်းသူ၏ စမ်းသပ်မှုအဆင့်တွင် I2C ကို အသုံးပြု၍ စန်းစစ်ရေးခွင့်ပေးသည့် ခွဲခြမ်းစိတ်ဖြာမှု ခွဲစိတ်မှုအတွက် စန်းစစ်ရေးခွင့်ပေးသည့် ခွဲစိတ်မှု ခွဲစိတ်မှု ID ကို ဖတ်ရှုပါသည်။ ID ဖတ်ရှုမှု မအောင်မြင်ပါက အခက်အခဲဖြေရှင်းမှုကို I2C၊ ပါဝါနှင့် ပြန်လည်စတင်ခြင်းနှင့် ဆက်စပ်သည့် ဟာဗာဒ်ဝဲအမှားများပေါ်တွင် တိုက်ရိုက်အာရုံစိုက်နိုင်ပါသည်။ ပါဝါနှင့် ပြန်လည်စတင်ခြင်း လုပ်ဆောင်ချက်များသည် စန်းစစ်ရေးခွင့်ပေးသည့် ခွဲစိတ်မှု၏ ပါဝါဖွင့်ခြင်းနှင့် ပါဝါပိတ်ခြင်း အစီအစဉ်အားလုံးကို အကောင်အထည်ဖော်ပါသည်။ ပါဝါဖွင့်ခြင်းအတွင်း ပါဝါအားလုံးကို အစဥ်လိုက် ဖွင့်ပေးပါသည်။ ပြန်လည်စတင်ခြင်း ပင်မုန်းကို သတ်မှတ်ထားသည့် အချိန်ကာလအတွင်း ဖွင့်ပေးပါသည်။ ထို့နောက် ပြန်လည်စတင်ခြင်းကို ဖွင့်ပေးပါသည်။ စန်းစစ်ရေးခွင့်ပေးသည့် ခွဲစိတ်မှုကို အတွင်းပိုင်းတွင် တည်ငြိမ်စေရန် အချိန်ပေးပါသည်။ ပါဝါပိတ်ခြင်း အစီအစဉ်သည် အဆိုပါ လုပ်ဆောင်ချက်များကို ပြောင်းပေးပါသည်။
မိုဒ် စာရင်းဇယားများသည် အဖွဲ့အစည်းများကို အဖွဲ့အစည်းအများအပြးအတွက် အပြည့်အဝ စီမံခန့်ခွဲမှုများကို သိမ်းဆည်းထားပါသည်။ ဥပမါ- အဖွဲ့အစည်းအများအပြား၊ ဖရိမ်နှုန်းများနှင့် MIPI နှုန်းများ။ အထက်တန်းအဆင့်တွင် ဖမ်းယူမှု ပါရာမီတာများကို ပြောင်းလဲသည့်အခါ ဒရိုင်ဘာသည် အကောင်အထည်ဖော်မှုနှင့် ကိုက်ညီသော စာရင်းဇယားအစုအဖွဲ့ကို ရေးသွင်းပါသည်။ ပက်ဖော်မက် ဖော်မတ် အင်တာဖေးသည် မီဒီယာဘော့စ် ပုံရောင်ခြယ်မှု ဖော်မတ်ကို စီမံခန့်ခွဲပါသည်။ ထိုဖော်မတ်သည် စီန်ဆာမှ ထုတ်လုပ်သော Bayer ဖော်မတ်နှင့် တိကျစွာ ကိုက်ညီရပါမည် (ဥပမါ- BGGR သို့မဟုတ် RGGB)။ မှားယွင်းသော စီမံခန့်ခွဲမှုသည် ပုံရောင်ခြယ်မှု အမှားများကို တိုက်ရိုက်ဖော်ပေးပါသည်။ စီးထရီမ် ထိန်းချုပ်မှု အင်တာဖေးသည် stream_on ကို အသုံးပြု၍ စီန်ဆာ၏ MIPI ပုံရောင်ခြယ်မှု ထုတ်လုပ်မှုကို ဖွင့်ပေးရန် စာရင်းဇယား အမိန့်များကို ရေးသွင်းပါသည်။ stream_off သည် ပုံရောင်ခြယ်မှု လွှဲပေးမှုကို ရပ်စဲပါသည်။ ဒရိုင်ဘာကို အကောင်အထည်ဖော်ပြီးနောက် ကာနယ် Kconfig နှင့် Makefile တွင် တည်ဆောက်ရေး ရွေးချယ်မှုများကို ထည့်သွင်းပါသည်။ ထိုသို့ဖော်ပေးခြင်းဖြင့် ဒရိုင်ဘာကို ကာနယ်တွင် တိုက်ရိုက်ထည့်သွင်း၍ တည်ဆောက်နိုင်ပါသည် သို့မဟုတ် လော့ဒ်လုပ်နိုင်သော ကာနယ် မော်ဂျူလ်အဖြစ် တည်ဆောက်နိုင်ပါသည်။
ပုံရိပ်ဖမ်းယူမှုကို ချက်ချင်းစမောင်းရန် မအက်သောင်းပေမည့်၊ အဆင့် (၃) ဖြင့် အလွှာလိုက် ပြဿနာဖြေရှင်းမှု ချဉ်းကပ်မှုကို အသုံးပြုရန် အက်သောင်းပေမည့်။ ဒရိုင်ဘာ probe အောင်မောင်းသည်ကို အတည်ပြုခြင်း → Media pipeline သည် အပြည့်အဝ ချိတ်ဆက်ထားသည်ကို အတည်ပြုခြင်း → V4L2 ဖြင့် raw ပုံရိပ်များကို ဖမ်းယူခြင်း။
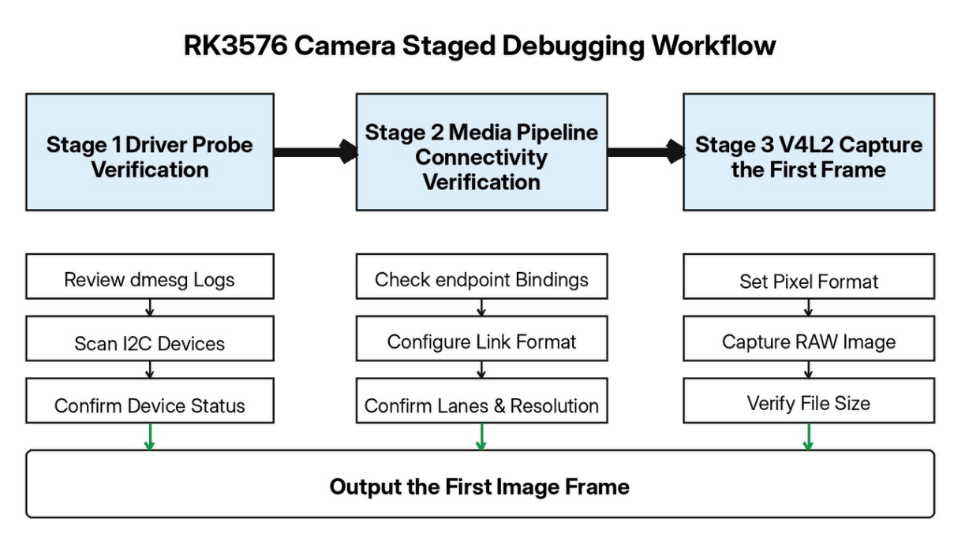
စနစ် စတင်ပြီးနောက် dmesg ကို ပြန်လည်သုံးသပ်ပြီး ဆင်ဆာ ဒရိုင်ဘာမှ ရေးသားထားသော log စာသားများကို ရှာဖွေပါ။ i2cdetect ကို အသုံးပြု၍ သက်ဆိုင်ရာ I2C bus ကို စမ်းသပ်ပြီး ဆင်ဆာ slave address ကို ရှာဖွေတွေ့ရှိနိုင်ကုန်သည်ကို အတည်ပြုပါ။
မီဒီယာ ကိရိယာ စာရင်းကို ကြည့်ရန် media-ctl ကို အသုံးပြုပါ။ ပုံမှန်အခြေအနေများတွင် စင်ဆာ၊ mipi_csi၊ vicap နှင့် isp39 ကဲ့သို့သော အုပ်စုဖွဲ့စည်းမှုများကို မြင်နိုင်ပါမည်။ အုပ်စုဖွဲ့စည်းမှုတိုင်း၏ ပက်ဒ် ပေါ့အ်များကို မှန်ကန်စွာ အသိအမှတ်ပြုထားပါမည်။
အကူအညီပေးရာတွင် media-ctl ကို အသုံးပြု၍ ပိုမိုကြီးမားသော လုပ်ဆောင်မှု လမ်းကြောင်းကို လက်ဖှဲ့ဖွဲ့ ပြင်ဆင်နိုင်ပါသည်။ အုပ်စုဖွဲ့စည်းမှုများကြား လင့်ခ်များ ဖန်တီးခြင်း၊ ပုံရောင်ခြင်း ပုံစံ၊ အရွယ်အစားနှင့် လိုင်း ပေါ့အ်များကို အုပ်စုဖွဲ့စည်းမှုတိုင်းအတွက် သတ်မှတ်ခြင်း တို့ ပါဝင်ပါသည်။ media-ctl မှ အမှားများသည် အများအားဖြင့် လိုင်း အရေအတွက်၊ media-bus ပုံစံ သို့မဟုတ် အရွယ်အစား တန်ဖိုးများသည် စင်ဆာ၏ အိုင်တီ စွမ်းရည်ကို ကျော်လွန်နေခြင်းကြောင့် ဖြစ်ပါသည်။ media-ctl ဖြင့် အောင်မြင်စွာ ပြင်ဆင်နိုင်ပါက စင်ဆာမှ ISP သို့ ဆက်သွယ်မှု လမ်းကြောင်း ဖန်တီးနိုင်ပါသည်။
VICAP/ISP သည် /dev/video node ကို ဖန်တီးပေးပြီး ၎င်းသည် ပုံရိပ်ဖမ်းယူမှုအတွက် user-space ဝင်ပေါက်ဖြစ်သည်။ v4l2-ctl ကို အသုံးပြု၍ ပုံရိပ် pixel format ကို သတ်မှတ်ပြီး mmap မှတဆင့် တစ်ခါတည်းသော frame ကို ဖမ်းယူကာ Bayer RAW ဒေတာကို သိမ်းဆောင်ပါ။ ထုတ်လုပ်ထားသော RAW ဖိုင်အရွယ်အစားသည် သီအိုရီအရ မျှော်လင့်ထားသည့်အတိုင်း ဖြစ်ပါက ပထမဆုံးပုံရိပ် frame ကို အောင်မွေးစွာ ဖမ်းယူနိုင်ပါသည်။ ထို့နောက် RAW ဖိုင်ကို ပရော်ဖက်ရှင်နယ် ပုံရိပ်ဆေးစမ်းခြင်းဆော့ဖ်ဝဲလ်ဖြင့် ဖွင့်ကြည့်၍ မူရင်း Bayer ပုံရိပ်ကို စစ်ဆေးနိုင်ပါသည်။
ကျွန်ုပ်တို့တွင် RK3576 အဖြေဖော်မှု အတွေ့အကြုံရှိပြီး ကိုယ်ပိုင် ဖွံ့ဖြိုးရေး၊ ဟာဒ်ဝဲ အကောင်အထောက်မှု နှင့် အများအားဖြင့် ထုတ်လုပ်မှု အကောင်အထောက်မှု တွင် ကျွမ်းကျင်မှုများ ရှိပါသည်။ အများအားဖြင့် အများစုသော ပုံရှုပ်စင်ဆာများ နှင့် အဖွဲ့အစည်း/ဖရိမ်းနှုန်း လိုအပ်ချက်များအတွက် ကျွန်ုပ်တို့သည် ဟာဒ်ဝဲ ပြင်ဆင်မှုများ၊ ဒရိုင်ဘာ စမ်းသပ်မှုများ နှင့် စနစ်တစ်ခုလုံး အတွက် အကောင်အထောက်မှုများကို ပေးနိုင်ပါသည်။ ထို့ကြောင့် စက်မှု မြင်သူများ၊ အသိအမှတ်ပြုမှု လုံခြုံရေး၊ AI မြင်သူ အဆိုပ်များ နှင့် အခြားအသုံးပြုမှုများတွင် ကိုယ်ပိုင် ဖွံ့ဖြိုးရေး ပရောဂျက်များကို ထိရောက်စွာ အထောက်အပံ့ပေးနိုင်ပါသည်။ ကျွန်ုပ်တို့နှင့် ဆက်သွယ်ရန် [email protected].
 အရေးကြီးသော သတင်းများ
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN