
RK3576 er en prosessor utviklet av Rockchip for industriell visjon, smart sikkerhet og AI-basert visjonsterminaler. Den integrerer en ISP V3.9-bildebehandlingsenhet (som støtter opptil 16 MP) og tre MIPI CSI-2-mottakermoduler (to D-PHY V2.0-moduler og én C/D-PHY-modul). Hver D-PHY-linje støtter en maksimal hastighet på 4,5 Gbps, hvert C-PHY-trio støtter 2,5 Gsps, og hver CSI-port støtter fire virtuelle kanaler.
RK3576-kameraløsningen er designet rundt Linux Media-rammeverket og V4L2-subdev-underenhetmodellen. Den fullstendige datapathen er: bilde-sensor → MIPI CSI-mottakerkontroller → VICAP-videoinnfangst-enhet → ISP V3.9. Sensoren opererer som en uavhengig underenhet og samarbeider med MIPI CSI, VICAP og ISP-en for å danne en komplett bildeinnfangstpipeline.
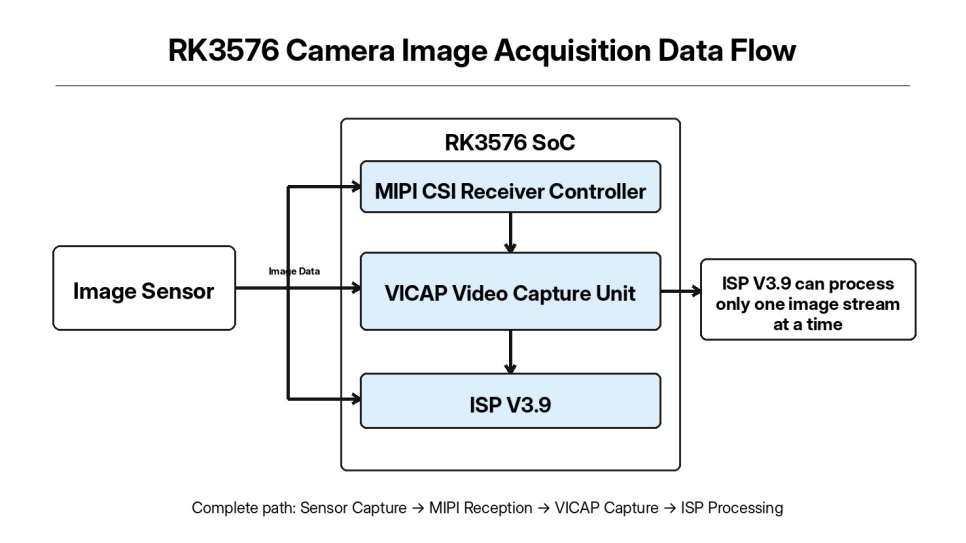
Selv om RK3576 tilbyr tre MIPI CSI-mottakerkanaler og VICAP kan motta flere bildestrømmer samtidig, er ISP V3.9 maskinvare for én kanal og kan utføre ISP-algoritmebehandling på bare én bildestrøm om gangen.
Under prosjektfeilsøking kan problemer inkludere unormale I2C-kommunikasjonsfeil, en ustabil MIPI-lenke eller manglende opprettelse av media-pipeline, noe som til slutt hindrer utdata av den første bildeframen. Denne artikkelen beskriver en fullstendig feilsøkingsmetode fra et ingeniørutførelsesperspektiv og kan brukes som referanse for feilsøking av innbygde visjonssystemer.
Under utvikling av drivere for førerstøtte oppstår de fleste problemene ikke på grunn av selve drivkode, men på grunn av lavnivåproblemer som feil i kabling, strømsekvensering eller manglende konfigurasjon i kjernen. Derfor bør den underliggende maskinvaren og kjernemiljøet sjekkes og bekreftes før utvikling av sensordrivere starter.
Viktige maskinvaresjekker inkluderer sensorens strømforsyninger, I2C-bussen, MIPI-differensielle lenker og GPIO-pinner for tilbakestilling/strømstyring.
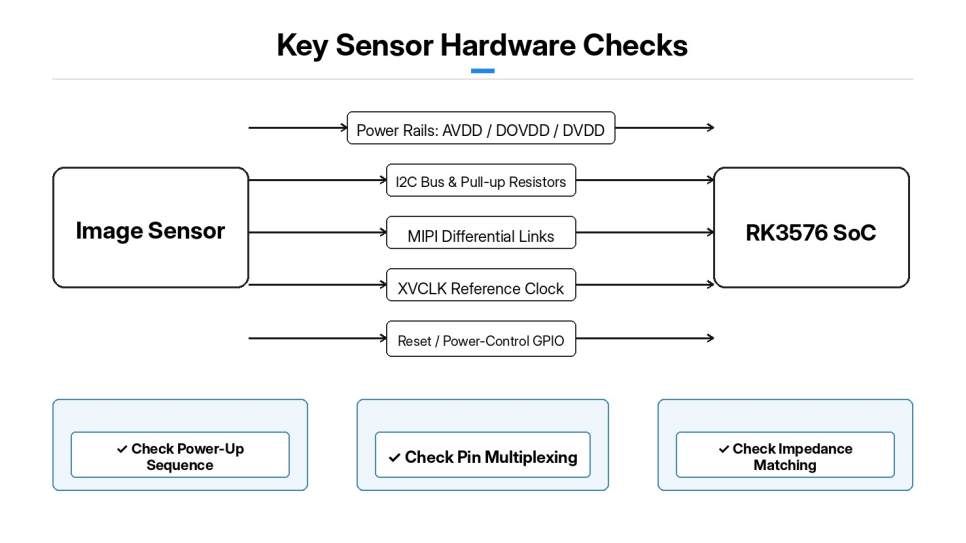
Sekvensering ved oppstart av sensoren er en av de viktigste delene av feilsøkingen. Flere strømforsyninger, som AVDD, DOVDD og DVDD, må følge strømoppstartssekvensen som er spesifisert av sensoren. For store avvik i spenningsforsyningen eller feil i tidsstyringen ved oppstart/slå av kan direkte føre til feil i I2C-kommunikasjonen og unormale sensordriftsforhold.
I2C-buss: Sjekk konfigurasjonen av pinne-multiplexing og sensorens slave-adresse, og bekreft at I2C-pull-up-motstandene er riktig montert.
MIPI: Bekreft CSI-kanalen som brukes av maskinvaren, antallet MIPI-linjer og impedansavstemming på de differensielle signallinjene. Bekreft også at sensorreferanseuret (XVCLK) som sendes ut fra RK3576 fungerer korrekt.
Reset-/strømnedbrytningskontrollpinner: Fastsett logikknivået for aktiv tilstand (aktiv høy/aktiv lav), og sikre at GPIO-konfigurasjonen samsvarer med skjemaet.
Kjernekonfigurasjon: Sjekk kjerneinnstillingene for mediasystemet, V4L2-subenheter, MIPI-CSI-styrings- og PHY-drivere, VICAP og ISP V3.9. Hvis en nødvendig komponent ikke er bygget inn i kernen, eller er bygget som en modul men ikke lastes korrekt, vil mediapiplinen ikke kunne identifisere kamerahardwaren. Etter at kernen er bygget og flashet, sjekk først lastestatusen for hver drivemodul. Gjennomgå dmesg-loggen og bekreft at det ikke oppstår feil som manglende moduler eller initialiseringsfeil.
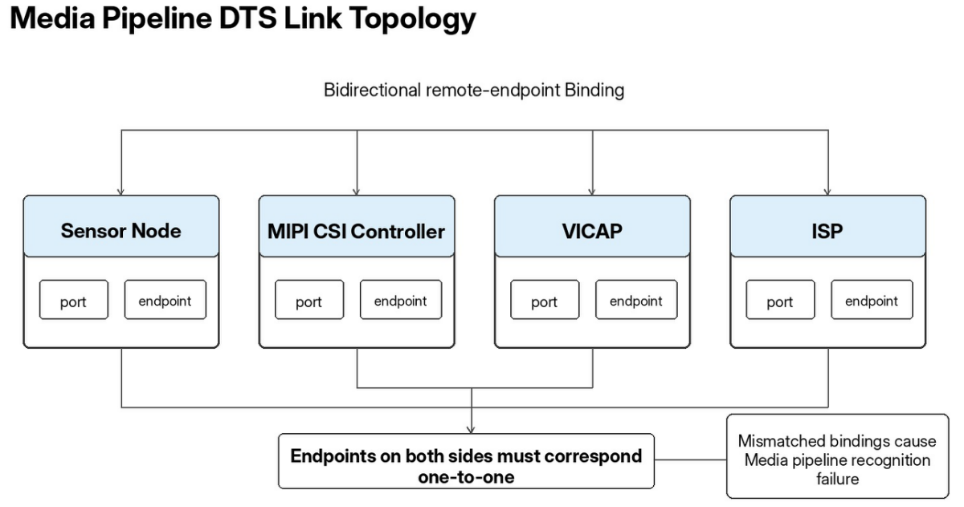
RK3576-kameradevistre: Den beskriver maskinvarens ressurser og bruker port- og endepunktsnoder for å binde bildekjeden mellom sensoren, MIPI CSI, VICAP og ISP.
Sensornoden er koblet til den tilsvarende I2C-bussenoden og definerer I2C-slaveadressen, nullstillingspinnen, strømavbryterkontrollpinnen og sensorreferanseuret. Egenskaper kan konfigureres for å utsette sensorens initialisering til CSI PHY-maskinvaren er klar, slik at tidsavhengige konflikter som skyldes en ikke-klar PHY unngås. Endepunktet inne i porten til sensornoden peker mot MIPI CSI-inngangen og angir antallet MIPI-datalinjer.
MIPI CSI-kontrollernoden inneholder to porter: inngangen er koblet til bildekameraet, og utgangen er koblet til VICAP-enheten. VICAP sender deretter bilddata til ISP V3.9. Merk at endepunkter må referere til hverandre i begge retninger, og at remote-endpoint-egenskapene på begge sider må stemme overens én-til-én. Hvis den toveisbindingen ikke stemmer, kan Media-rammeverket ikke gjenkjenne hele datapathen. Etter å ha endret, kompilert og flashet DTS-filen, sjekk først dmesg-loggen for å bekrefte at alle enhetsnoder er i normal tilstand og at det ikke oppstår vedvarende deferred-probe-feil. Gjentatte deferred-probe-forespørsler indikerer vanligvis en feilaktig GPIO-, klokke- eller strømressurskonfigurasjon.
Sensorstyringsprogrammet for RK3576-plattformen er utviklet basert på V4L2-subdev-rammeverket. Sensorstyringsprogrammet oppretter ikke en /dev/video-node; det eksisterer kun som en Media-underenhet. De viktigste ansvarsområdene inkluderer konfigurasjon av sensorregister, strøm- og tilbakestillingshåndtering, bildeformatkonfigurasjon og kontroll av strømstart/stop.
Styringsprogrammet er hovedsakelig delt inn i fem moduler: I2C-probe, strøm-/tilbakestillingkontroll, modusregister-tabeller, pad-formatkonfigurasjon og strømstart/stop-kontroll.
Under sjåførens undersøkelsesstadium leses sensorens chip-ID via I2C for å verifisere at chippet gjenkjennas korrekt. Dersom lesinga av ID-en mislykkast, kan feilsøkinga rettes direkte mot I2C-, strøm- og tilbakestillingssammenhengande maskinvarefeil. Strøm-/tilbakestillingsfunksjonane utfører heile sensorens oppstart- og nedstengingssekvens: under oppstart aktiverast kvar spenningsrail i rekkefølge, tilbakestillingspinnen aktiverast i den spesifiserte forsinkelsen, deretter slippast tilbakestillinga og sensoren gjevast tid til å stabiliserast internt. Nedstengingssekvensen utfører dei motsette operasjonane.
Modusregister-tabellene lagrer fullstendige sensorregisterkonfigurasjoner for ulike oppløsninger, bildefrekvenser og MIPI-hastigheter. Når laget over skifter innfangelsesparametre, skriver drivprogrammet den tilsvarende fullstendige registeroppsettet. Pad-formatgrensesnittet konfigurerer media-bus-bildeformatet, som må stemme nøyaktig overens med Bayer-formatet som sensoren sender ut (for eksempel BGGR eller RGGB). En feilaktig konfigurasjon fører direkte til fargefeil i bildet. Strømstyringsgrensesnittet bruker stream_on til å skrive registerkommandoer som aktiverer sensorens MIPI-bildeutgang, mens stream_off stopper bildeoverføringen. Etter at drivprogrammet er implementert, legges byggealternativer til i kjerne-Kconfig og Makefile slik at drivprogrammet enten kan bygges inn i kjernen eller kompileres som en lastbar kjernemodul.
Det anbefales ikke å prøve å ta bilde umiddelbart. Bruk en trinnvis feilsøkningsmetode i tre faser: bekreft at sensordriveren registreres korrekt → verifiser at mediapiplinen er fullstendig koblet → ta råbilder med V4L2.
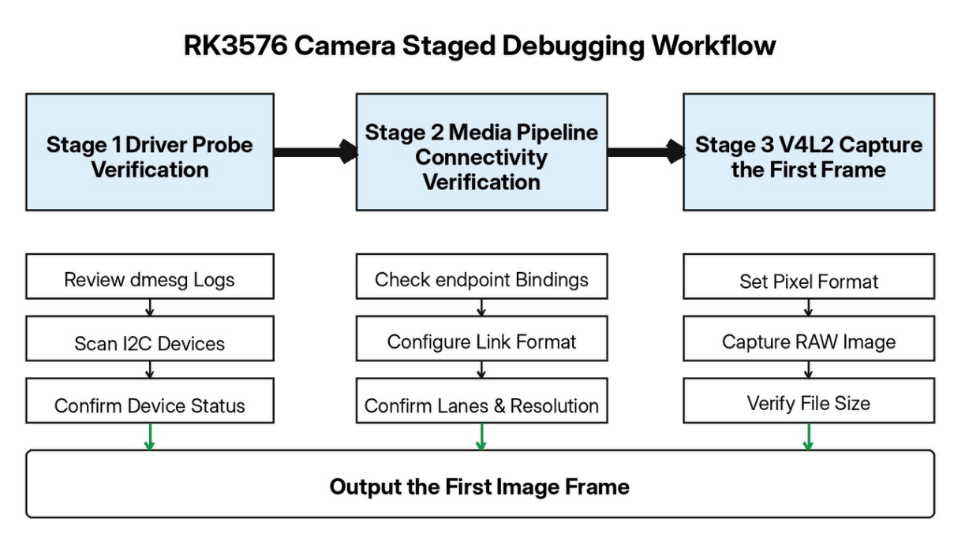
Etter at systemet har startet, gjennomgå dmesg-loggen og søk etter loggmeldingene som sensordriveren skriver ut. Bruk i2cdetect til å skanne den tilsvarende I2C-bussen og bekreft om sensorens slave-adresse oppdages.
Bruk media-ctl for å vise listen over mediaenheter. Under normale forhold bør underenhetene, som sensor, mipi_csi, vicap og isp39, være synlige, og hver pad-port bør gjenkjennes riktig.
Under feilsøking kan media-ctl brukes til å konfigurere hele pipeline-manuelt: opprette koblinger mellom enheter og angi bilformatet, oppløsningen og lane-konfigurasjonen for hver underenhetsetappe. Feil fra media-ctl skyldes vanligvis at antallet lanes, media-bus-formatet eller oppløsningsparameteren overskrider sensorens maskinvarekapasitet. En vellykket media-ctl-konfigurasjon indikerer at programvarebanen fra sensoren til ISP-en er etablert.
VICAP/ISP genererer /dev/video-noden, som fungerer som inngangspunktet i brukerrommet for bildekapsling. Bruk v4l2-ctl til å angi bildepixelformatet, ta et enkelt bilde via mmap og lagre Bayer RAW-dataene. Hvis den genererte RAW-filens størrelse samsvarer med den teoretiske forventningen, er det første bilde riktig tatt. RAW-filen kan deretter vises i et profesjonelt verktøy for bildeanalyse for å inspisere det opprinnelige Bayer-bildet.
Vi har en moden RK3576-løsning og profesjonelle evner innen skreddersydd utvikling, hardwaretilpasning og implementering av masseproduksjon. For ulike bildekameraer og krav til oppløsning og bildefrekvens kan vi levere hardwareoppdateringer, drivertesting og helhetlig systemoptimalisering for å effektivt støtte skreddersydde prosjekter innen industriell visjon, smart sikkerhet, AI-visjonsterminaler og andre anvendelser. Kontakt oss på [email protected].
 Siste nytt
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN







