
I ubemannede syn-IoT-applikasjoner som drives av batterier eller solcellesystemer er det utfordrende å oppnå både ekstremt lang ventetid og sanntidskontrollerbar tilkobling. Dette er en avgjørende flaskehals som begrenser storsskala-deploying av utendørs miljøovervåking, generell sikkerhet og ubemannede industrielle inspeksjonsprosjekter.
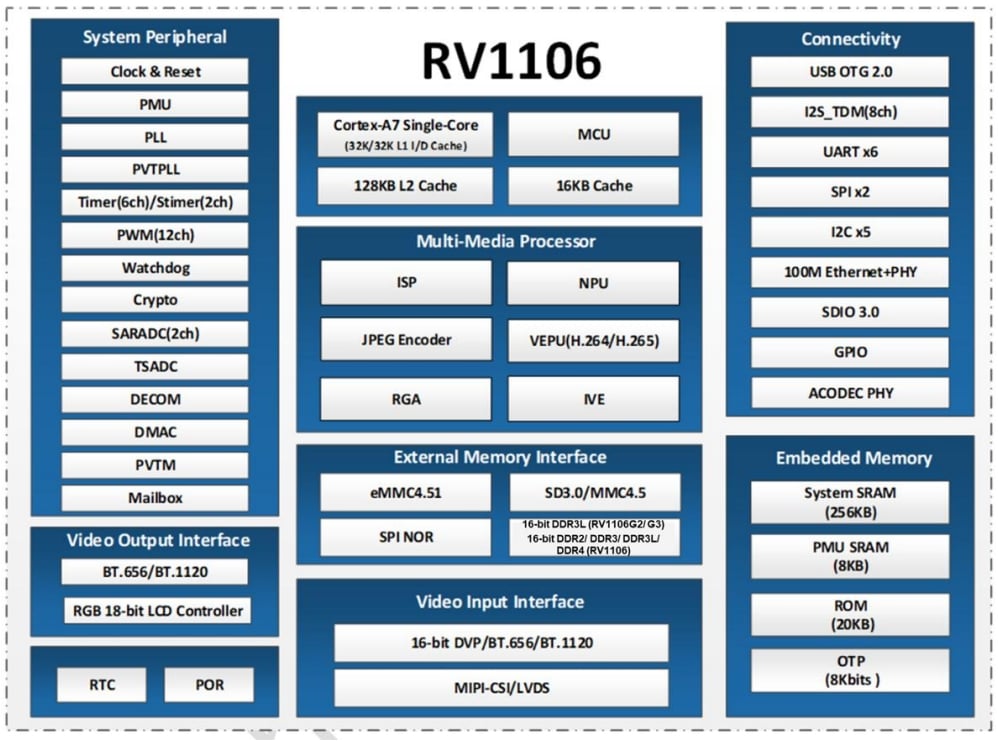
For å takle disse bransjeutfordringene introduserte Rockchip RV1106-serien av visjonsprosesseringssystem-på-chip (SoC) for AIoT-visjonsapplikasjoner. Disse mikrochipene integrerer en CPU, en NPU, en ISP og en videokodecmotor for lavstrøm-, kostnadseffektive innebygde visjons-AI-enheter. Applikasjoner inkluderer batteridrevne sikkerhetskameraer, overvåking i landbruk og skogbruk, overvåking av vannkraftstasjoner og ubemannet industriell inspeksjon.
Funksjonsmodul |
Arkitekturspesifikasjoner og ytelse |
Ingeniørverdi |
CPU og MCU |
Enkeltkjerneprosessor med 32 bit basert på ARM Cortex-A7, med NEON og FPU. Den har 32 KB I-Cache, 32 KB D-Cache, en felles 128 KB L2-cache og en uavhengig MCU med 16 KB cache. Den offisielle bruksanvisningen angir ikke en klokkefrekvens; en typisk SDK-konfigurasjon er 1,2 GHz. Ved heterogen planlegging tildeles hovedprogrammet til A7-kjerne, mens lavstrøms sanntidsavbrytelser behandles av MCU-en. Under søvn kan A7-kjernen slås av, mens bare MCU-en forblir aktiv. Ytelsen avhenger av strømdomene-strategien. |
Støtter AOV-mekanismen for lavstrøms søvn og oppvåkning, som balanserer systemets beregningsytelse med batterilevetiden. |
NPU |
Maskinvarebasert nevral nettverksakselerator som støtter blandede INT4-, INT8- og INT16-kvantiseringer samt modellkonvertering fra TensorFlow, PyTorch, Caffe, TFLite og ONNX-NN. Den teoretiske toppytelsen er 1 TOPS. Den praktiske ytelsen er ca. 0,5 TOPS på RV1106G2, mens RV1106G3 kan levere hele 1 TOPS. Inference-ytelsen begrenses av minnekapasitet, båndbredde og modellstørrelse. |
Kjører lokal edge-AI for menneskedeteksjon, objektdeteksjon og ansiktsgjenkjenning. Maskinvareakselerasjon reduserer CPU-belastningen og fjerner behovet for skybasert databehandling. |
Isp |
Maskinvare-ISP med to MIPI-CSI/LVDS-innganger og én DVP-inngang, som støtter opptil tre kameraer. Bildemessige behandlingsfunksjoner inkluderer HDR-MGE, 3DNR/2DNR, 3A, LSC, tåkeminskning og forvrengningskorrigering. RV1106G2 støtter opptil 5 Mpix ved 30 bilder per sekund (FPS); RV1106G3 og RV1106 støtter opptil 8 Mpix ved 15 FPS. Bildefrekvensen er begrenset av båndbredde, effektforbruk og kodestien. |
Forbehandler bilder under komplekse lysforhold og sender ut høykvalitets YUV-strømmer for koding og AI-inferens, noe som reduserer programvarebasert bildebehandling. |
VENC-videoenkoder |
Maskinvarebasert videoenkoder som støtter H.264 High Profile, H.265 Main Profile og JPEG, med seks bitratekontrollmoduser og en maksimal bitrate på 60 Mbps. RV1106G2 støtter 5 MPix ved 30 FPS; RV1106G3 og RV1106 støtter opptil 8 MPix ved 15 FPS. JPEG-avbildning støtter opptil 4 MPix ved 60 FPS, med flere utgangsstrømmer. |
Maskinell komprimering frigjør CPU-ressurser for sikkerhetsfunksjoner som flerstrømsforhåndsvisning, lokal opptak og hendelsesfangst. |
RKIVE Intelligent Video Engine |
Dedikert maskinell visjonsprosesseringsenhet med GMM, Canny, CCL, optisk strøm, filtrering og morfologiske operatører. Bevegelsesdeteksjon og forgrunnssegmentering kjøres i maskinvare med minimal CPU-bruk. Behandlingsbilderaten følger ISP-utgangsgrensen. |
Implementerer scenendringsdeteksjon og forgrunnseksktraksjon i maskinvare, noe som reduserer CPU-belastningen for bildeendringsdeteksjon i lavstrøm-AOV-drift. |
Minnesubsystem |
RV1106G2 integrerer 1 GB (128 MB) DDR3L i SIP-en.
|
SIP-løsningen eliminerer eksterne DDR-enheter og PCB-ruting, noe som reduserer BOM-kostnaden. BGA-versjonen støtter flerkamera-systemer og avansert visuelt utstyr som kjører komplekse algoritmer. |
Strømforvaltning |
Flere isolerte strømdomener støtter uavhengig strømdomeneswitching og flere sove- og oppvåkningssignaler. Datasheetet gir ingen offisielle strømverdier. Ingeniørmålinger viser ca. 500 mW under fullfunksjonell drift og ca. 40 mW i AOV-standby. Tidligere estimater på 0,8 W og 0,1 W må erstattes med målinger fra produksjonsprototypen. |
Støtter kjøretidsvurdering for produkter med litiumbatteri og solenergi og hjelper til å definere strategier for strømdomeneswitching for lavstrøms AOV-drift. |
Pakke |
RV1106G2/G3 bruker et 12,3 × 12,3 mm QFN128-pakke med 0,35 mm pinnavstand og MSL3-klassifisering. RV1106 bruker et 14 × 11 mm BGA313-pakke med 0,6 mm ballavstand. QFNs varmeavledning avhenger av fullstendig jording av den nederste E-PAD-en. BGA gir større perifer utvidelsesmulighet, mens QFN er kompakt, men har mindre termisk margin. |
RV1106G2/G3 egner seg for kompakte produkter som dørklokker og små batteridrevne kameraer. RV1106 er rettet mot utvidbare flerkameradesign. Hardwareoppsettet må sikre riktig jording og varmeavledning. |
Drift gjennom hele dagen med lang ventetid avhenger av AOV (Alltid påslått video), flere isolerte strømdomener og en rask oppvåkningmekanisme. Hardvaredesignet må overholde chipens absolutte maksimale verdier og anbefalte driftsbetingelser.
AOV-modus og flernivå strømplanlegging: AOV kombinerer kontinuerlig bildeopptak med lav bildefrekvens med AI-basert hendelsesutløsing for å oppfylle kravene til kontinuerlig overvåking av batteridrevne enheter. Under lang ventetid styrer MCU-sensoren og bildebufferen, mens Cortex-A7 og NPU går inn i dyp søvn. Kun nødvendige strømdomener forblir aktive, noe som muliggjør bildeopptak og koding med lav bildefrekvens på 1 bilder per sekund. Når en person, kjøretøy eller annet mål oppdages, utløser en maskinvareavbrudd hele chipsystemet og bytter systemet til normal bildefrekvens-opptak og AI-inferens.
Driftsmodus |
Kjernestatus |
Typisk effekt |
Batteriytelse (5200 mAh) |
AOV-ventetid |
RISC-V MCU kjører; A7/NPU sover |
Ca. 40 mW (teknisk referanse) |
Ca. 14 dager uten sollys (prototype-referanse) |
Hendelsesbasert oppvåkning |
A7/NPU kjører i full hastighet med normal bildefrekvens-koding |
Dynamisk last |
Avhenger av frekvensen til hendelsesutløsing |
Kontinuerleg opptak |
Alle moduler er aktive |
Dynamisk strøm |
Ekstern strømforsyning anbefales |
Hardwareressurser for videoinngangsgrensesnitt:
Etter bildeforbehandling sender ISP ut YUV-data. VENC støtter alle seks bitratekontrollmodusene som er spesifisert i databladet.
Boot-lagringsoptioner: SPI Flash, eMMC 4.51 og SD/MMC. Firmware kan lastes ned via USB eller UART.
På-chip-minne: 256 KB delt SRAM, 8 KB PMU-SRAM, 20 KB Boot ROM og 8 K-bit OTP.
2 RKNN-verktøykassen og modellkvantiseringens distribusjon: NPUen støtter blandede INT4-, INT8- og INT16-kvantiseringer, mens RKNN-Toolkit2 utfører modellkonvertering. INT8 gir en balanse mellom nøyaktighet og hastighet, og INT4 reduserer modellstørrelsen. En PaddleDetection-objektdeteksjonsrate på 25 bilder per sekund er et teknisk testresultat. Distribusjon krever lasting av RKNN-modellen inn i DDR-minnepuljen og kalling av inferensgrensesnittet via C/C++-API-et.
3 Optimalisering av lettvektsvisjonsbibliotek: Innbygde systemer bruker det strømlinjeformede OpenCV-mobile-biblioteket med GUI-komponenter fjernet for å redusere størrelse og akselerere oppstart. En hybridarkitektur som kombinerer forhåndsbearbeiding med lettvektsbibliotek og NPU-inferens reduserer CPU-utnyttelsen og passer innenfor effektbudsjettet til enheter med lang standby-tid.
Scene |
Kjerne-modul |
Utviklingsrammeverk eller verktøy |
Yteevneoptimalisering |
Maskinvarebegrensning |
Bildeopptak |
VI + MIPI-CSI/DVP |
MPP SDK |
Koble maskinvarebaner for å redusere minnekopieringsbelastning |
Støtter opptil tre synkroniserte sensoringanger. RV1106G2 støtter opptil 5 MP ved 30 bilder per sekund. |
Bildeforbedring |
Isp |
Konfigurasjon av maskinvareregister |
Aktiver maskinvarebasert bildeakselerasjon, som HDR og 3DNR |
ISP-maskinvaren støtter tidsdelt flerbruk av inntil fire sensorer. |
Videokoding |
VENC |
MPP VENC-API |
Konfigurer seks bitratekontrollmoduser og aktiver intelligent koding |
Maksimal kodingsbitrate er 60 Mbps. |
AI-inferens |
NPU |
RKNN-Toolkit2 |
Bruk blandede INT4-, INT8- og INT16-kvantiseringsmetoder |
Minneressursene er begrenset av den integrerte SIP DDR- eller eksterne DDR-konfigurasjonen. |
Synsbehandling |
Cortex-A7-CPU |
OpenCV-mobile
|
Fjern unødvendige programvaremoduler for å redusere systembelastningen |
I AOV-søvntilstand skal CPU-en prioriteres for strømavslag. |
Maskinvareressurser: Chip-integrert 10/100 M Ethernet MAC og PHY (RMII-grensesnitt). Et SDIO 3.0-grensesnitt støtter eksterne Wi-Fi- og Bluetooth-moduler, og USB 2.0 OTG er integrert. Perifere ressurser inkluderer fem I2C-grensesnitt, to SPI-grensesnitt, seks UART-grensesnitt og et I2S-lydgrensesnitt.
Ethernet gir en pålitelig trådbasert backbone. En ekstern Wi-Fi 6- og Bluetooth 5.2-modul kan kobles til via SDIO for fleksibel trådløs konfigurering. Heartbeat-rapportering og automatisk gjenoppretting holder nettverkstilkoblingen tilgjengelig.
Smart Encoding 2.0 er en SDK-programvarealgoritme på øvre lag som støtter adaptiv bitratejustering. I forhold til konvensjonell CBR-fast-bitrate-drift kan den redusere båndbreddebruk og lagringskrav.
Lydsubsystemet integrerer en hardwarelydkodek med en tokanals 24-bit ADC og en enkanals DAC. Den typiske signal-støy-forholdet er 90 dB, og både differensielle og enkeltendede mikrofoninnganger støttes.
Buildroot brukes til å bygge det innbæddede Linux-systemet, forenkle kjernen og applikasjonstjenestene og støtte OTA-firmwareoppdateringer.
Mikrochipen inkluderer en fullstendig maskinvarebasert sikkerhetsmotor med en kryptografisk enhet som støtter SHA-1, SHA-256, AES, DES, TDES, RSA, ECC og SM2-algoritmer, samt en ekte tilfeldig-tallgenerator og sikker OTP. TrustZone og sikker oppstart støttes. Disse funksjonene muliggjør firmwarekryptering, sikker lagring av nøkler og maskinvare-/programvaresikkerhetsdomeneisolering for personvernbeskyttelse i sikkerhetsprodukter.
Kjernekrav |
Anbefalt konfigurasjon |
Nøkkelgrensesnitt |
Maskinvarebegrensning |
|
Lavstrøm IPC eller smart dørklokke |
Lang ventetid for AOV og nattsyn |
RV1106G2
|
MIPI-CSI
|
Maksimalt 5 MP ved 30 bilder per sekund |
Industriell optisk strekkodeleser |
Høyhastighetsopptak og utløst innhenting |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Maksimalt 8 MP ved 15 bilder per sekund |
Smart butikk eller smart hylle |
Analyse av bildestrøm fra flere kameraer |
RV1106 BGA
|
Dobbelt MIPI-CSI
|
Krever streng DDR-strømforsyningsdesign |
Innkabin-DMS eller dashkamera |
Drift over et bredt temperaturområde |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Omgivelsestemperatur: -20 til 85 °C; overgangstemperatur: ≤125 °C |
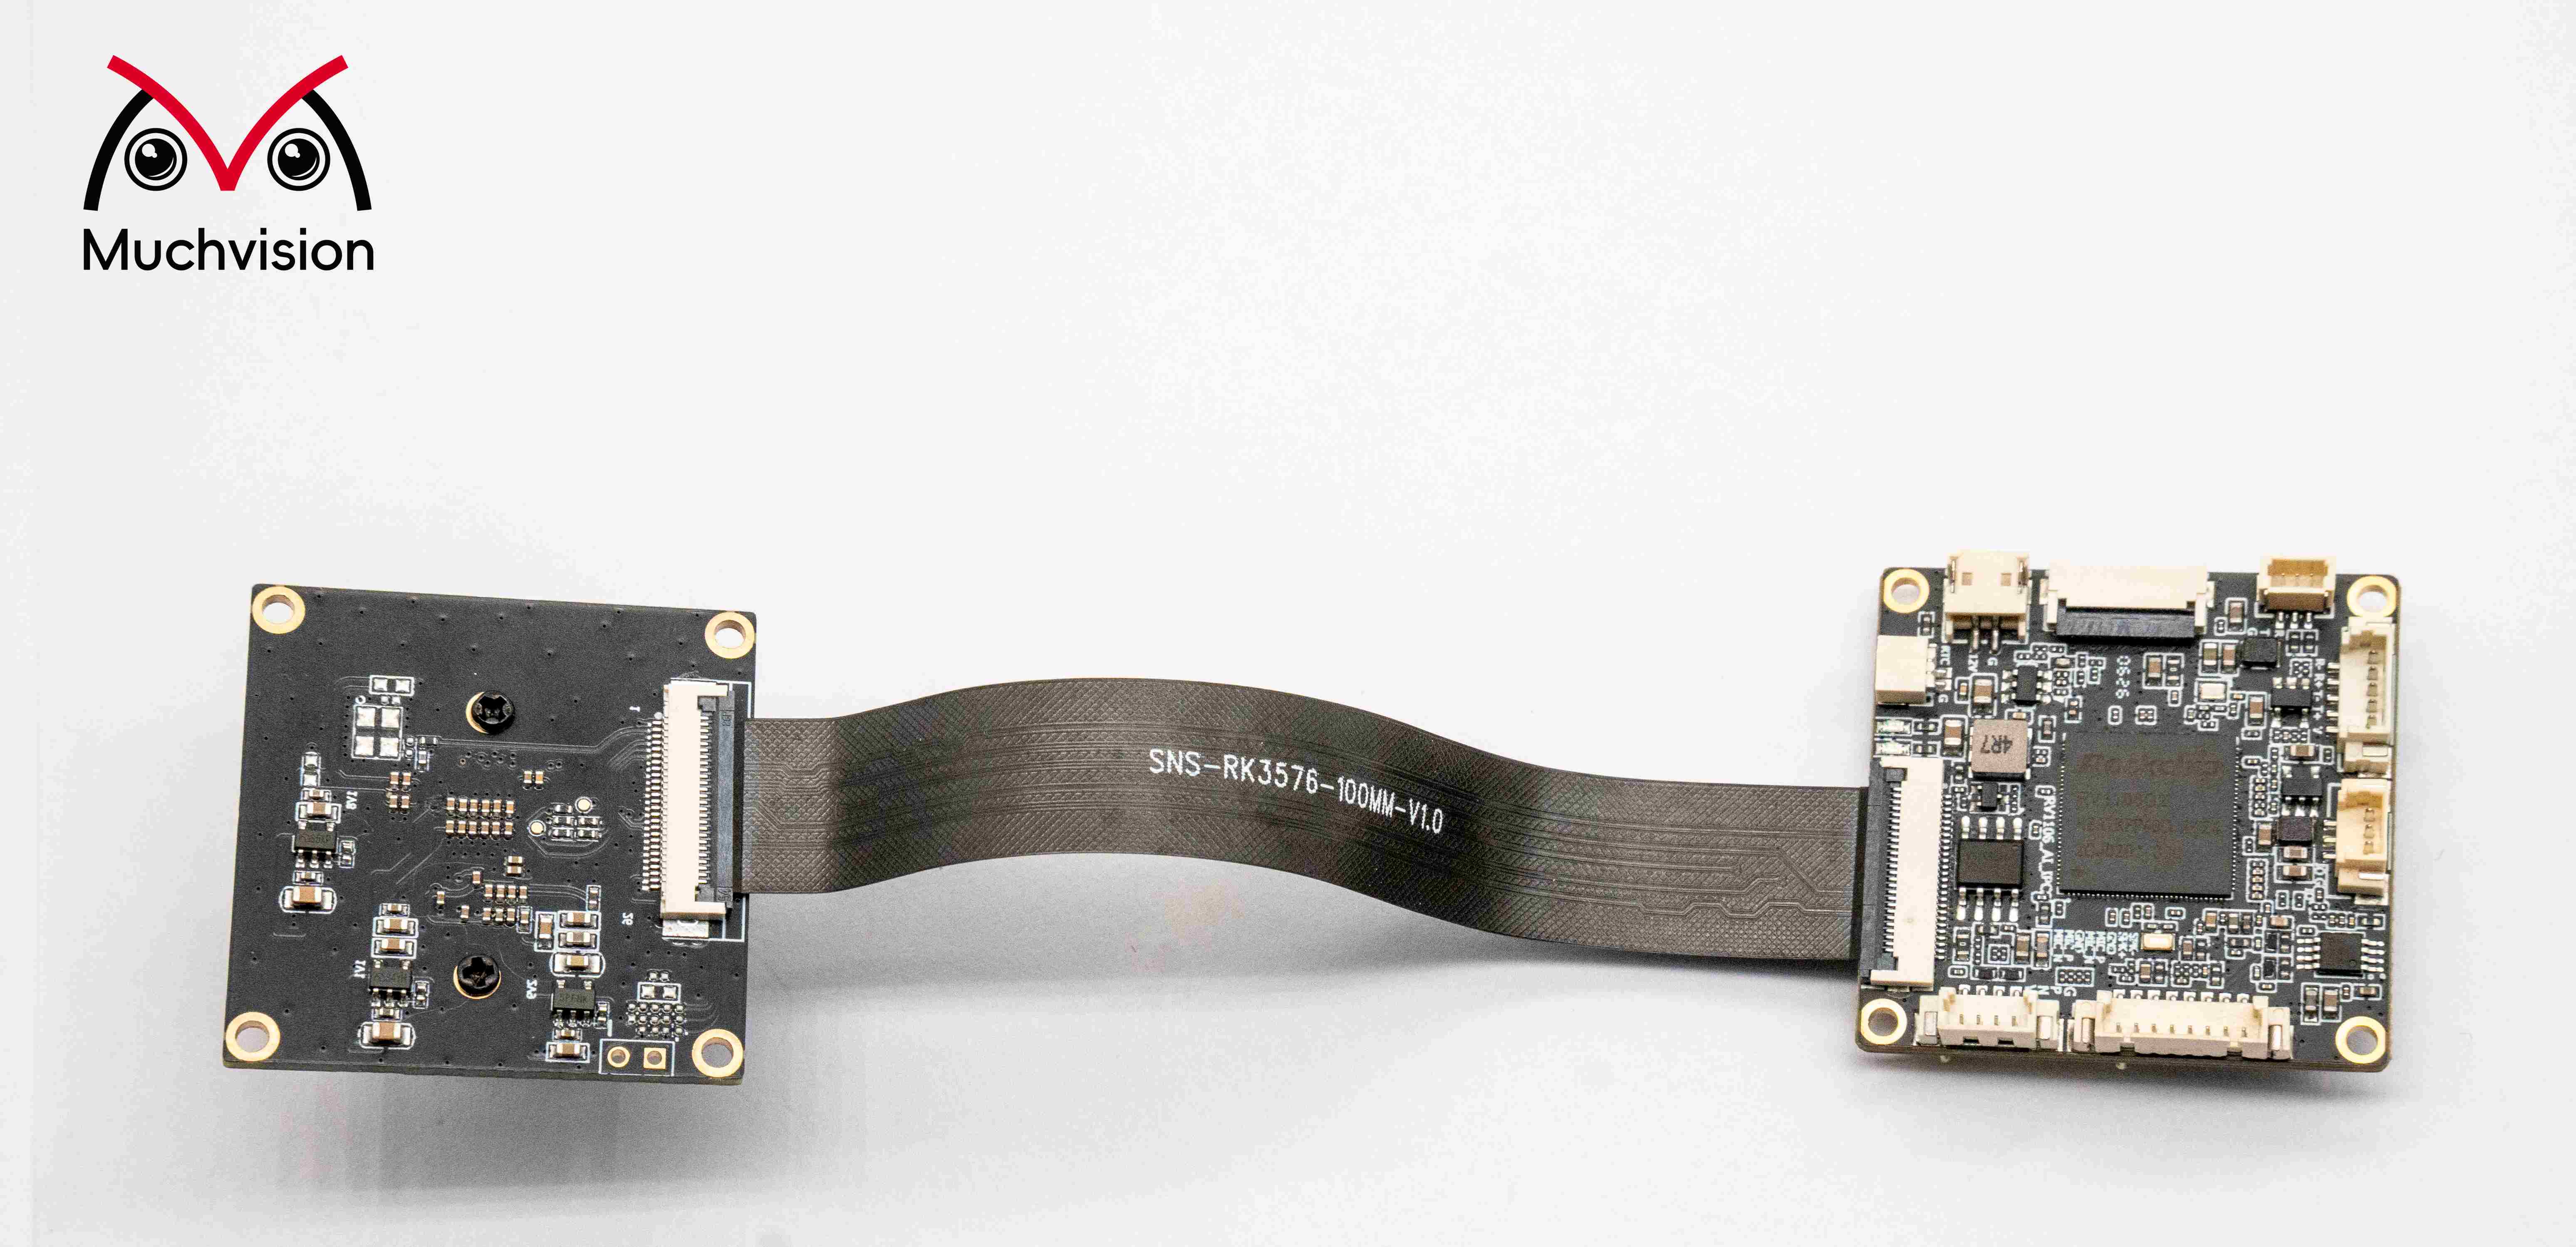
Vi leverer RV1106-basert PCBA-hårdvaredesign og tilpassede, komplette visjonsløsninger, inkludert skjema- og PCB-design, komponentvalg, lavnivådriver-tilpasning, algoritmeportering og feilsøking samt full-systemintegrering. For spørsmål om chipselv, hårdvaredesign, programvareoverføring, ytelsesoptimalisering eller tilpassede prosjekter, ta kontakt med oss for teknisk støtte: [email protected]
 Hete nyheter
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







