 ×

배터리 또는 태양광 발전 시스템으로 구동되는 무인 영상 사물인터넷 응용 분야에서는 장치가 초장시간 대기 시간과 실시간 제어 가능한 연결성을 동시에 달성하기 어렵다. 이는 야외 환경 모니터링, 일반 보안, 무인 산업 점검 프로젝트의 대규모 배치를 제한하는 핵심 병목 현상이다.
이러한 산업계 과제를 해결하기 위해 Rockchip은 AIoT 비전 응용 분야를 위한 RV1106 시리즈 비전 처리 SoC를 출시했습니다. 이 칩은 저전력·비용 민감형 임베디드 비전 AI 장치를 위해 CPU, NPU, ISP, 영상 코덱 엔진을 통합합니다. 적용 분야에는 배터리 구동 보안 카메라, 농업 및 산림 모니터링, 수자원 관리소 감시, 무인 산업 검사 등이 있습니다.
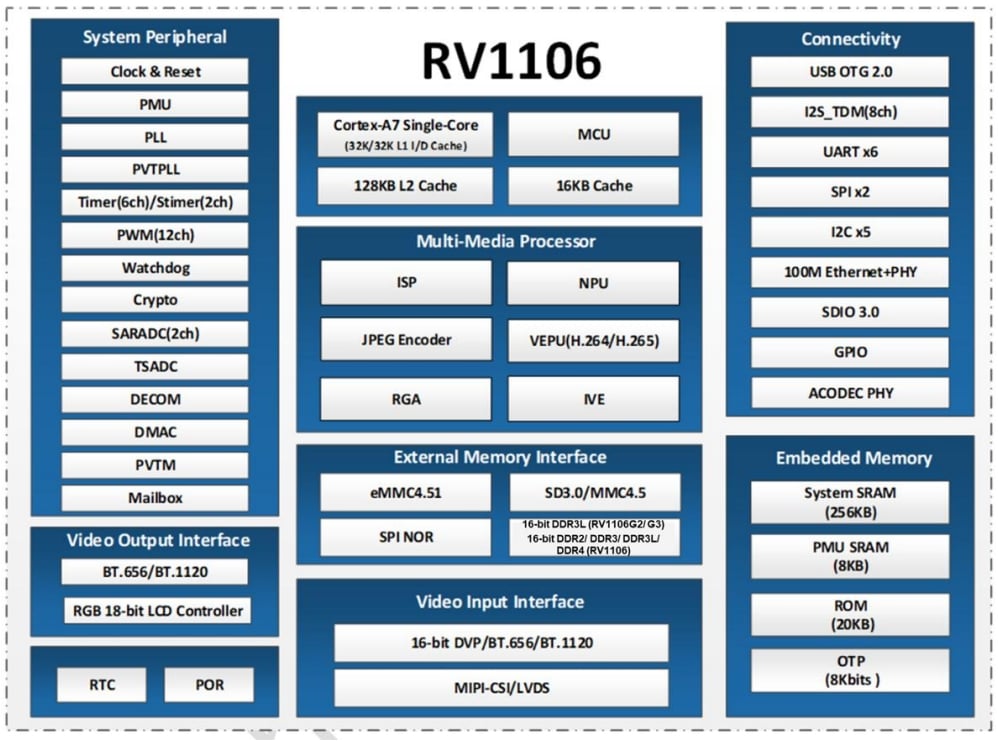
기능 모듈 |
아키텍처 사양 및 성능 |
엔지니어링 가치 |
CPU 및 MCU |
단일 코어 32비트 ARM Cortex-A7 프로세서로, NEON 및 FPU를 탑재함. 명령어 캐시(I-Cache) 32KB, 데이터 캐시(D-Cache) 32KB, 통합 L2 캐시 128KB, 그리고 16KB 캐시를 갖춘 독립형 MCU를 포함함. 공식 매뉴얼에는 클록 주파수가 명시되어 있지 않으나, 일반적인 SDK 구성은 1.2GHz임. 이질적 스케줄링을 통해 주 응용 프로그램은 A7에 할당되고, 저전력 실시간 인터럽트는 MCU에 할당됨. 절전 모드에서는 A7을 전원 차단하고 MCU만 활성화할 수 있음. 성능은 전원 도메인 전략에 따라 달라짐. |
AOV 저전력 수면-각성 메커니즘을 지원하여 시스템 연산 성능과 배터리 수명 간 균형을 맞춤. |
NPU |
하드웨어 기반 뉴럴 네트워크 가속기로, 혼합 INT4, INT8, INT16 양자화 및 TensorFlow, PyTorch, Caffe, TFLite, ONNX-NN에서의 모델 변환을 지원함. 이론적 최대 성능은 1 TOPS임. RV1106G2에서는 실제 성능이 약 0.5 TOPS이며, RV1106G3에서는 전체 1 TOPS를 제공할 수 있음. 추론 성능은 메모리 용량, 대역폭, 모델 크기에 의해 제한됨. |
사람 감지, 객체 감지, 얼굴 인식을 위한 로컬 엣지 AI를 실행함. 하드웨어 가속 기능으로 CPU 부하가 줄어들고 클라우드 컴퓨팅이 필요 없음. |
Isp |
두 개의 MIPI-CSI/LVDS 입력과 하나의 DVP 입력을 지원하는 하드웨어 ISP로, 최대 세 대의 카메라를 지원함. 영상 처리 기능에는 HDR-MGE, 3DNR/2DNR, 3A, LSC, 안개 제거, 왜곡 보정 등이 포함됨. RV1106G2는 최대 5M@30FPS를 지원하며, RV1106G3 및 RV1106은 최대 8M@15FPS를 지원함. 프레임 속도는 대역폭, 전력 소비 및 인코딩 경로에 따라 제한됨. |
복잡한 조명 조건 하에서 영상을 사전 처리하여 고품질 YUV 스트림을 인코딩 및 AI 추론용으로 출력함으로써 소프트웨어 기반 영상 처리 부하를 줄임. |
VENC 비디오 인코더 |
H.264 하이 프로파일, H.265 메인 프로파일, JPEG를 지원하는 하드웨어 인코딩 엔진으로, 여섯 가지 비트레이트 제어 모드와 최대 60 Mbps의 비트레이트를 제공함. RV1106G2는 5MP@30FPS를 지원하며, RV1106G3 및 RV1106은 최대 8MP@15FPS를 지원함. JPEG 캡처는 최대 4MP@60FPS를 지원하며, 여러 개의 출력 스트림을 제공함. |
하드웨어 압축 기능을 통해 CPU 리소스를 다중 스트림 미리 보기, 로컬 녹화, 이벤트 캡처와 같은 보안 기능에 할당할 수 있습니다. |
RKIVE 지능형 비디오 엔진 |
GMM, 캐니, CCL, 광류, 필터링, 형태학 연산자를 포함하는 전용 하드웨어 비전 처리 유닛입니다. 움직임 감지 및 전경 분할이 하드웨어에서 실행되어 CPU 사용량을 최소화합니다. 처리 프레임 속도는 ISP 출력 제한을 따릅니다. |
장면 변경 감지 및 전경 추출 기능을 하드웨어에서 구현하여, 저전력 AOV 동작 시 이미지 변경 감지에 필요한 CPU 부담을 줄입니다. |
메모리 서브시스템 |
RV1106G2는 SIP 내부에 1Gb(128MB) DDR3L을 통합합니다.
|
SIP 솔루션은 외부 DDR 장치와 PCB 라우팅을 제거하여 BOM 비용을 절감한다. BGA 버전은 복잡한 알고리즘을 실행하는 멀티카메라 시스템 및 고급 비전 장비를 지원한다. |
전원 관리 |
여러 개의 격리된 전원 도메인이 독립적인 전원 도메인 전환과 여러 가지 수면 및 깨어남 소스를 지원한다. 데이터시트에는 공식 전력 수치가 제공되지 않는다. 엔지니어링 측정 결과, 전체 기능 작동 시 약 500 mW, AOV 대기 시 약 40 mW이다. 이전의 0.8 W 및 0.1 W 추정치는 양산 프로토타입에서 측정된 값으로 대체해야 한다. |
리튬 배터리 및 태양광 구동 제품에 대한 실시간 평가를 지원하며, 저전력 AOV 작동을 위한 전원 도메인 전환 전략 수립을 돕는다. |
패키지 |
RV1106G2/G3는 12.3×12.3 mm 크기의 QFN128 패키지를 사용하며, 핀 피치는 0.35 mm이고 MSL3 등급이다. RV1106은 14×11 mm 크기의 BGA313 패키지를 사용하며, 볼 피치는 0.6 mm이다. QFN의 열 방출 성능은 바닥면 E-PAD를 완전히 그라운딩해야 최적화된다. BGA는 주변 기기 확장성 측면에서 우수하지만, QFN은 소형화에 유리하나 열 여유가 상대적으로 적다. |
RV1106G2/G3는 도어벨 및 소형 배터리 카메라와 같은 소형 제품에 적합하다. RV1106은 확장 가능한 멀티카메라 설계를 목표로 한다. 하드웨어 레이아웃은 적절한 그라운딩과 열 방출을 보장해야 한다. |
하루 종일 작동과 긴 대기 시간은 AOV(Always on Video), 여러 개의 격리된 전원 도메인, 그리고 빠른 웨이크업 메커니즘에 의존한다. 하드웨어 설계는 칩의 절대 최대 정격치 및 권장 동작 조건을 반드시 준수해야 한다.
AOV 모드 및 다단계 전력 스케줄링: AOV는 연속적인 저프레임 속도 캡처와 AI 이벤트 트리거를 결합하여 배터리 구동 장치의 지속적 모니터링 요구사항을 충족시킨다. 긴 대기 시간 동안 MCU가 센서와 이미지 버퍼를 관리하고, Cortex-A7 및 NPU는 심층 수면 상태로 진입한다. 필수 전력 도메인만 활성화되어 1FPS로 저프레임 속도 캡처 및 인코딩이 가능하다. 사람, 차량 또는 기타 타깃이 감지되면 하드웨어 인터럽트가 전체 칩을 깨우고 시스템을 정상 프레임 속도 녹화 및 AI 추론 모드로 전환한다.
작동 모드 |
핵심 상태 |
평균 전력 |
배터리 성능(5200mAh) |
AOV 대기 |
RISC-V MCU 작동 중; A7/NPU 수면 중 |
약 40mW(공학 기준) |
약 14일간 햇빛 없이 사용 가능(프로토타입 기준) |
이벤트 웨이크업 |
정상 프레임 속도 인코딩으로 A7/NPU 최대 속도 작동 |
동적 부하 |
이벤트 트리거 빈도에 따라 달라짐 |
연속 녹화 |
모든 모듈이 활성화됨 |
동적 전력 |
외부 전원 사용 권장 |
비디오 입력 인터페이스 하드웨어 리소스:
이미지 전처리 후 ISP는 YUV 데이터를 출력함. VENC는 데이터시트에 명시된 6가지 레이트 제어 모드를 모두 지원함.
부팅 저장 매체 옵션: SPI 플래시, eMMC 4.51, SD/MMC. 펌웨어는 USB 또는 UART를 통해 다운로드 가능함.
온칩 메모리: 공유 SRAM 256KB, PMU-SRAM 8KB, 부트 ROM 20KB, OTP 8K비트.
2 RKNN 툴체인 및 모델 양자화 배포: NPU는 혼합 INT4, INT8, INT16 양자화를 지원하며, RKNN-Toolkit2가 모델 변환을 수행함. INT8은 정확도와 속도 간 균형을 제공하고, INT4는 모델 크기를 줄임. PaddleDetection 기반 객체 탐지 성능 25 FPS는 공학적 시험 결과임. 배포 시 RKNN 모델을 DDR 메모리 풀에 로드한 후 C/C++ API를 통해 추론 인터페이스를 호출해야 함.
3 경량 비전 라이브러리 최적화: 임베디드 시스템은 GUI 구성 요소를 제거한 경량화된 OpenCV-mobile 라이브러리를 사용하여 크기를 줄이고 시작 시간을 단축함. 경량 라이브러리 전처리와 NPU 추론을 결합한 하이브리드 아키텍처는 CPU 사용률을 낮추고 장시간 대기 기기의 전력 예산에 부합함.
무대 |
핵심 모듈 |
개발 프레임워크 또는 도구 |
성능 최적화 |
하드웨어 제약 조건 |
이미지 캡처 |
VI + MIPI-CSI/DVP |
MPP SDK |
하드웨어 경로를 바인딩하여 메모리 복사 오버헤드를 줄임 |
최대 세 개의 동기화된 센서 입력을 지원함. RV1106G2는 최대 5MP 해상도에서 30 FPS까지 지원함. |
이미지 향상 |
Isp |
하드웨어 레지스터 설정 |
HDR 및 3DNR과 같은 하드웨어 이미지 가속 기능 활성화 |
ISP 하드웨어는 최대 네 개의 센서에 대한 시분할 다중화를 지원함 |
비디오 인코딩 |
VENC |
MPP VENC API |
여섯 가지 비트율 제어 모드를 설정하고 스마트 인코딩을 활성화 |
최대 인코딩 비트율은 60 Mbps임 |
AI 추론 |
NPU |
RKNN-Toolkit2 |
혼합 INT4, INT8, INT16 양자화 사용 |
메모리 자원은 내장 SIP DDR 또는 외부 DDR 구성에 의해 제한됨 |
비전 처리 |
코텍스-A7 CPU |
OpenCV-모바일
|
시스템 부하를 줄이기 위해 불필요한 소프트웨어 모듈 제거 |
AOV 절전 모드에서는 CPU 전원 차단을 우선시함. |
하드웨어 리소스: 칩 내장 10/100M 이더넷 MAC 및 PHY(RMII 인터페이스). SDIO 3.0 인터페이스는 외부 Wi-Fi 및 블루투스 모듈을 지원하며, USB 2.0 OTG가 내장됨. 주변 장치 리소스로는 5개의 I2C 인터페이스, 2개의 SPI 인터페이스, 6개의 UART 인터페이스, 1개의 I2S 오디오 인터페이스가 있음.
이더넷은 신뢰할 수 있는 유선 백본을 제공함. 외부 Wi-Fi 6 및 블루투스 5.2 모듈은 SDIO를 통해 유연한 무선 프로비저닝을 위해 연결 가능함. 하트비트 보고 및 자동 재연결 기능으로 네트워크 연결을 지속적으로 유지함.
스마트 인코딩 2.0은 적응형 비트율 조정을 지원하는 상위 계층 SDK 소프트웨어 알고리즘이다. 기존 CBR 고정 비트율 방식과 비교해 대역폭 사용량과 저장 공간 요구량을 줄일 수 있다.
오디오 서브시스템은 하드웨어 오디오 코덱, 이중 채널 24비트 ADC 및 단일 채널 DAC를 통합한다. 일반적인 신호대잡음비(SNR)는 90dB이며, 차동 입력 및 단일 종단 마이크로폰 입력 모두 지원한다.
임베디드 리눅스 시스템 구축에 빌드루트(Buildroot)를 사용하며, 커널과 애플리케이션 서비스를 경량화하고 OTA 펌웨어 업데이트를 지원한다.
이 칩은 SHA-1, SHA-256, AES, DES, TDES, RSA, ECC, SM2 알고리즘을 지원하는 하드웨어 암호화 장치를 포함한 완전한 하드웨어 보안 엔진과 진정한 난수 생성기 및 안전한 OTP를 갖추고 있다. TrustZone 및 안전한 부팅 기능도 지원된다. 이러한 기능을 통해 펌웨어 암호화, 안전한 키 저장, 프라이버시 보호를 위한 하드웨어-소프트웨어 보안 도메인 분리가 가능하다.
핵심 요구사항 |
권장 구성 |
주요 인터페이스 |
하드웨어 제약 조건 |
|
저전력 IPC 또는 스마트 도어벨 |
장시간 대기 AOV 및 야간 투시 기능 |
RV1106G2
|
MIPI-CSI
|
최대 5MP, 30FPS |
산업용 광학 바코드 스캐너 |
고속 캡처 및 트리거 기반 획득 |
RV1106G3
|
MIPI-CSI, UART, GPIO |
최대 800만 화소, 15FPS |
스마트 리테일 또는 스마트 선반 |
멀티카메라 비전 분석 |
RV1106 BGA
|
듀얼 MIPI-CSI,
|
엄격한 DDR 전원 공급 설계가 필요함 |
실내 운전자 모니터링 시스템(DMS) 또는 대시캠 |
광범위한 온도 범위에서의 작동 |
RV1106G3 |
MIPI/DVP, 이더넷, USB OTG |
주변 온도: -20~85°C; 접합부 온도: 125°C 이하 |
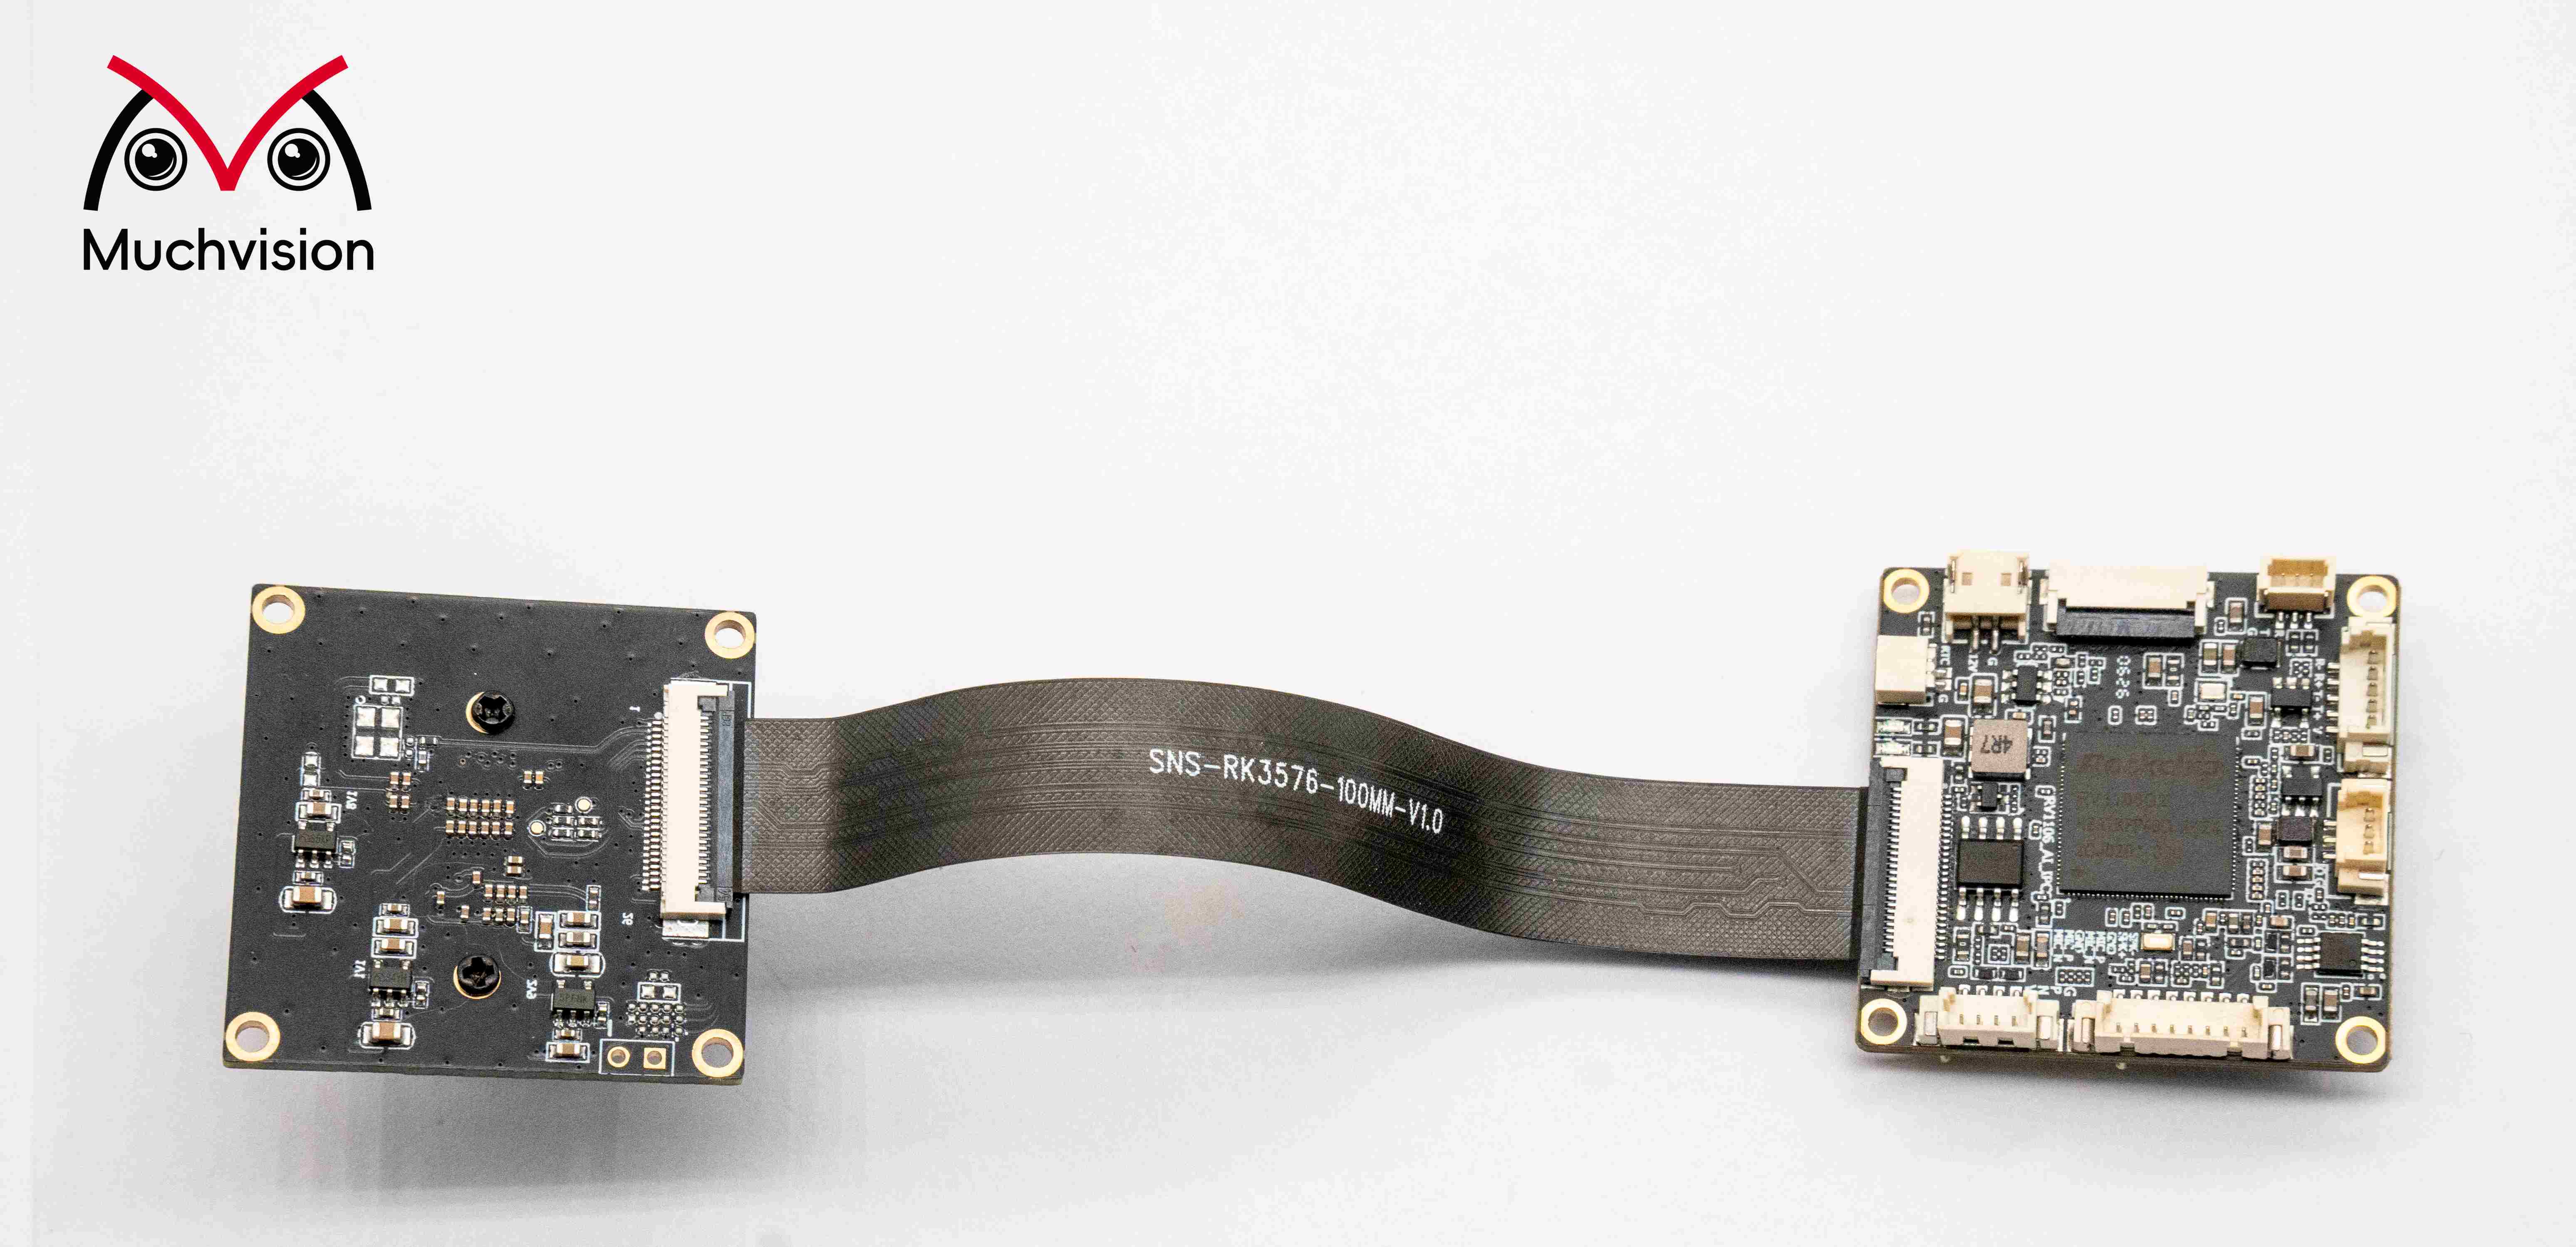
당사는 RV1106 기반 PCBA 하드웨어 설계 및 맞춤형 완전한 비전 솔루션을 제공합니다. 여기에는 회로도 및 PCB 설계, 부품 선정, 저수준 드라이버 적응, 알고리즘 포팅 및 디버깅, 전체 시스템 통합이 포함됩니다. 칩 선정, 하드웨어 설계, 소프트웨어 마이그레이션, 성능 최적화 또는 맞춤형 프로젝트 관련 문의는 기술 지원팀으로 연락해 주세요: [email protected]
 최신 소식
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






