 ×

בישומים של אינטרנט החפצים (IoT) לראייה ללא נוכחות אנושית, שמתנהלים על ידי סוללות או מערכות פוטו-וולטאיות סולריות, קשה להתקנים להשיג גם זמן המתנה ארוך מאוד וגם חיבור שניתן לשלוט בו בזמן אמת. זהו צוואר הבקבוק המרכזי שמגביל את ההטמעה המאסיבית של פרויקטים של ניטור סביבתי בחוץ, אבטחה כללית ובקרת תעשיות ללא נוכחות אנושית.
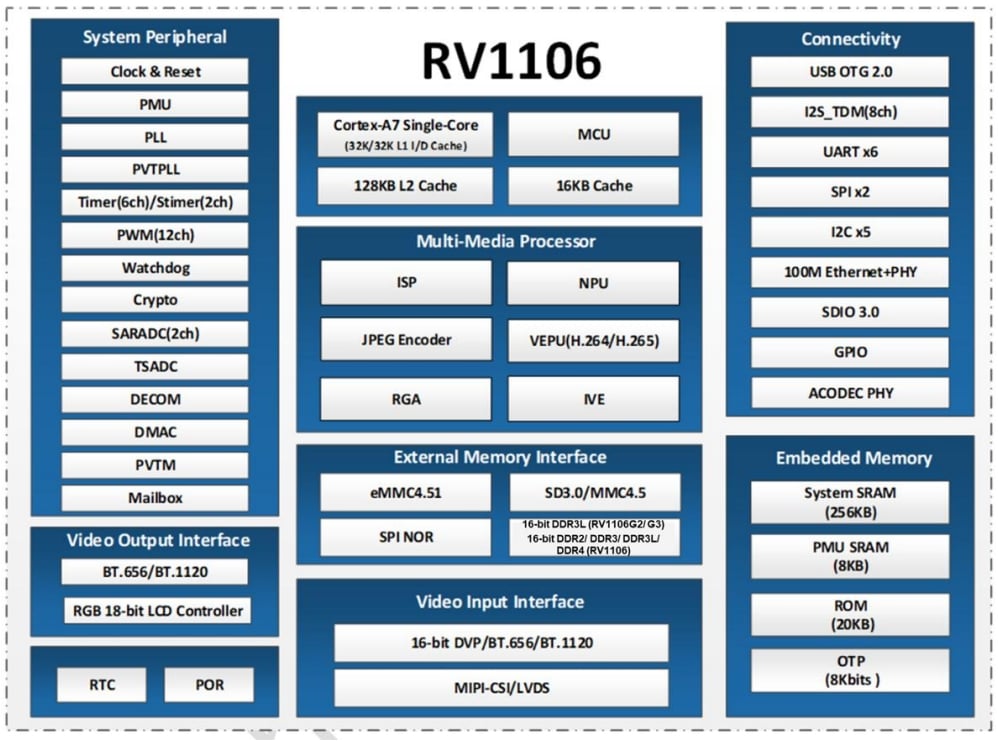
כדי להתמודד עם אתגרים אלו בתעשייה, הציגה חברת Rockchip את סדרת מעבדי עיבוד חזות RV1106 ליישומי חזות AIoT. המעבדים משלבים יחידת עיבוד מרכזית (CPU), יחידת עיבוד נוירלית (NPU), מעבד תמונה (ISP) ומפענח וידאו, כדי לספק פתרונות חכם חזותיים משובצים ייעודיים, נמוכי צריכה ובעלי עלות נמוכה. היישומים כוללים מצלמות אבטחה הפועלות בסוללה, מערכות ניטור חקלאיות וייעריות, מערכות ניטור תחנות שימור מים, ובקרת תעשייה ללא נוכחות אנושית.
מודול פונקציונלי |
מאפייני הארכיטקטורה והביצועים |
ערך הנדסי |
יחידת עיבוד מרכזית (CPU) ויחידת בקרה (MCU) |
מעבד ARM Cortex-A7 חד-ליבה, 32 סיביות, עם NEON ו-FPU. יש לו זיכרון מטמון של 32 ק״ב לפקודות (I-Cache), זיכרון מטמון של 32 ק״ב לנתונים (D-Cache), זיכרון מטמון מאוחד של 128 ק״ב ברמה השנייה (L2 cache), ומיקרו-בקר עצמאי עם 16 ק״ב זיכרון מטמון. התוכנית הרשמית אינה מציינת תדר שעון; תצורת SDK טיפוסית היא 1.2 ג״הץ. במתן משימות הטריה (heterogeneous scheduling) מתבצעת הקצאת היישום העיקרי למעבד A7, בעוד שמביאות בזמן אמת נמוכות-עוצמה מוקצות למיקרו-בקר. בעת מצב שינה, ניתן לכבות את מעבד ה-A7, תוך שהמיקרו-בקר נשאר פעיל בלבד. הביצועים תלויים באסטרטגיה של תחומי ההספק. |
תומך במנגנון שינה והתעוררות נמוך-עוצמה AOV, אשר מאזן בין ביצועי המחשב המערכת לבין משך חיי הסוללה. |
NPU |
מאיץ חומרתי לרשתות ניורוניות, התומך בכמתיזציה מעורבת של INT4, INT8 ו-INT16, וכן בהמרת דגמים מ-TensorFlow, PyTorch, Caffe, TFLite ו-ONNX-NN. הביצועים התיאורטיים המקסימליים הם 1 TOPS. הביצועים המעשיים הם כ-0.5 TOPS ב-RV1106G2, בעוד ש-RV1106G3 מסוגל לספק את כל ה-1 TOPS. ביצועי ההסקה מוגבלים על ידי נפח הזיכרון, רוחב הפס וזמני הדגם. |
מריץ בינה מלאכותית מקומית בקצה הרשת לזיהוי אנשים, זיהוי עצמים והכרה פנים. תאוצה חומרתית מפחיתה את עומס ה-CPU ומבטלת את הצורך בחישוב בענן. |
Isp |
מעבד תמונה חומרתי עם שני קלטים מסוג MIPI-CSI/LVDS וקלט אחד מסוג DVP, התומך עד שלוש מצלמות. פונקציות עיבוד תמונה כוללות HDR-MGE, 3DNR/2DNR, 3A, LSC, הסרת ערפל ותקון עיוות. RV1106G2 תומך עד 5MP @30FPS. RV1106G3 ו-RV1106 תומכים עד 8MP @15FPS. קצב הפריימים מוגבל על ידי רוחב הפס, צריכת החשמל ונתיב ההצפנה. |
מעבד מראש תמונות בתנאי תאורה מורכבים ומוציא זרמי YUV באיכות גבוהה להצפנה ולהסקת מסקנות בינה מלאכותית, ובכך מפחית את עומס עיבוד התמונות בחלק התוכנה. |
מקודד וידאו VENC |
מנוע הצפנה חומרתי התומך ב-H.264 High Profile, H.265 Main Profile ו-JPEG, עם שש שיטות בקרת קצב וקצב סיביות מרבי של 60 Mbps. RV1106G2 תומך ב-5MP @30FPS; RV1106G3 ו-RV1106 תומכים עד 8MP @15FPS. לכידת JPEG תומכת עד 4MP @60FPS, עם מספר זרמים יציאה. |
דחיסה חומרתית משחררת משאבים של ה-CPU לפונקציות אבטחה כגון תצוגת מקדימים מרובה זרמים, הקלטה מקומית ותפיסת אירועים. |
מנוע וידאו חכם של RKIVE |
יחידת עיבוד חזותי חומרתית מוקדשת עם אלגוריתמי GMM, Canny, CCL, זרימת אור, סינון ופעולות מורפולוגיה. זיהוי תנועה ופיצול רקע קדימה מתבצעים בחומרה, תוך שימוש מינימלי ב-CPU. קצב עיבוד הפריימים תואם את הגבלת הפלט של ה-ISP. |
ממשים זיהוי שינוי נוף וזיהוי רכיבים קדומים בחומרה, מה שמצמצם את העומס על ה-CPU לזיהוי שינויים בתמונה בתנאי פעילות AOV נמוך-צריכה. |
תת-מערכת הזיכרון |
RV1106G2 מאחד 1 ג'יגה-בייט (128 מגה-בייט) של DDR3L בתוך ה-SIP.
|
פתרון ה-SIP מאפס את הצורך ברכיבי DDR חיצוניים וברישום PCB, ובכך מפחית את עלות רשימת החומר (BOM). גרסת ה-BGA תומכת במערכות רב-מצלמות ובציוד ראייה מתקדם שמריץ אלגוריתמים מורכבים. |
ניהול כוח |
תומך במגוון תחומי כוח מבודדים שמאפשרים החלפת תחומים עצמאית, וכן מקורות מרובים להשהיה והפעלה. בגיליון הנתונים לא מופיעים נתונים רשמיים על צריכת הכוח. מדידות הנדסיות מראות צריכה של כ-500 מיליווט בעת פעילות מלאה, וכ-40 מיליווט במצב ההשהיה של AOV. הערכות קודמות של 0.8 וואט ו-0.1 וואט חייבות להחליף במדידות שנעשו על הדגם הפרודוקטיבי הסופי. |
תומך באיפיון בזמן ריצה עבור מוצרים המונעים מסוללות ליתיום ואנרגיית שמש, ועוזר לנהל את אסטרטגיות החלפת תחומי הכוח לצורך הפעלת AOV בעלות נמוכה. |
חבילה |
RV1106G2/G3 משתמשים באביזר QFN128 בגודל 12.3 × 12.3 מ״מ עם ריווח של 0.35 מ״מ בין הרגליים ודרוג MSL3. RV1106 משתמש באביזר BGA313 בגודל 14 × 11 מ״מ עם ריווח של 0.6 מ״מ בין הכדורים. פיזור החום ב-QFN תלוי בהנחת אדמה מלאה של האזור המетלי (E-PAD) בתחתית האביזר. BGA מספקת הרחבה פריפרית גדולה יותר, בעוד ש-QFN קומפקטית אך עם עיכוב תרמי נמוך יותר. |
RV1106G2/G3 מתאימים למוצרים קומפקטיים כגון צלצולי דלתות ומצלמות קטנות על סוללות. RV1106 מיועדת לעיצובים מרובה-מצלמות בעלי יכולת הרחבה. תכנון הלוח חייב לספק חיבור אדמה תקין ופיזור חום יעיל. |
הפעלה לאורך כל היום עם זמן סטנדבי ארוך מבוססת על AOV (וידאו פעיל תמיד), תחומים נפרדים של אספקת כוח ואלגוריתם התעוררות מהיר. תכנון החומרה חייב לעמוד במגבלות המרביות המוחלטות של המיקרו-שבב ובתנאי הפעולה המומלצים שלו.
מצב AOV ותזמן כוח רב-שלבי: AOV משלב תצפית מתמדת בקצב פריימים נמוך עם הפעלה חכמה של אירועים כדי לענות על דרישות התצפית המתמדת של התקנים המופעלים על ידי סוללות. במהלך מצב המתנה הארוך, ה-MCU מנהל את החיישן ואת מאגר התמונות, בעוד ש-Cortex-A7 וה-NPU נכנסים לשינה מעמיקה. רק תחומי ההספק החיוניים נשארים פעילים, מה שמאפשר תצפית וקידוד בקצב פריימים נמוך של 1 פריים לשנייה. כאשר נكشف אדם, רכב או יעד אחר, הפרעה חומרתית מעירה את המיקרו-מעבד המלא ומעבירה את המערכת למצב הקלטה בקצב פריימים רגיל וביצוע הסקה חכמה.
מצב פעולה |
מצב הליבה |
הספק טיפוסי |
ביצועי הסוללה (5200 מיליאמפר-שעה) |
מצב המתנה של AOV |
ה-MCU מבוסס RISC-V פועל; ה-A7 וה-NPU ישנים |
בערך 40 מיליווט (התייחסות הנדסית) |
בערך 14 ימים ללא אור שמש (התייחסות לפרוטוטיפ) |
התעוררות עקב אירוע |
ה-A7 וה-NPU פועלים במהירות מלאה עם קידוד בקצב פריימים רגיל |
נטל דינמי |
תלוי בתדירות הפעלת האירועים |
הקלטה המתמשכת |
כל המודולים פעילים |
כוח דינמי |
מומלץ לחבר מקור כוח חיצוני |
משאבי החומרה של ממשק קלט הוידאו:
לאחר עיבוד קדימה של התמונה, ה־ISP מייצר נתוני YUV. ה־VENC תומך בכל שש שיטות הבקרה של הקצב המפורטות בגיליון הטכני.
אפשרויות אחסון להפעלה: SPI Flash, eMMC 4.51 ו־SD/MMC. ניתן להוריד את התוכנה ה firmware דרך USB או UART.
זיכרון שבב: 256 קילובייט SRAM משותף, 8 קילובייט PMU-SRAM, 20 קילובייט Boot ROM ו־8 קילוביט OTP.
שרשרת הכלים 2 של RKNN והצבת דגמים עם כימות: ה-NPU תומך בכימות מעורבב של INT4, INT8 ו-INT16, בעוד ש-RKNN-Toolkit2 מבצע את המרה של הדגמים. INT8 מאזן בין דיוק למהירות, ו-INT4 מפחית את גודל הדגם. קצב זיהוי עצמים של PaddleDetection ב-25 FPS הוא תוצאה של בדיקת הנדסה. הצבת הדגם דורשת טעינת דגם RKNN לתוך אזור הזיכרון של DDR וקריאה למתודת ההסקה דרך ממשק ה-API של C/C++.
אופטימיזציה של ספריית חזות קלה: מערכות משובצות משתמשות בספריית OpenCV-mobile המפושקת, שבה רכיבי ממשק המשתמש הוסרו כדי לצמצם את הגודל ולזרז את זמן ההפעלה. אדריכלות היברידית המשלבת עיבוד מקדים באמצעות ספרייה קלה עם הסקה על ה-NPU מצמצמת את ניצול ה-CPU ומתאימה לאספקת הספק החשמלי של מכשירים שיכולים להישאר במצבスタンדבי למשך זמן רב.
מַדְרֵגָה |
מודול מרכזי |
מסגרת פיתוח או כלי |
אופטימיזציה של ביצועים |
מגבלה חומרתית |
תפיסת תמונה |
VI + MIPI-CSI/DVP |
MPP SDK |
קשירת נתיבי חומרה כדי לצמצם את העומס על העתקת זיכרון |
תומך בהזנת חיישנים מסונכרנת עד שלושה. RV1106G2 תומך בהזנה עד 5MP ב-30 FPS. |
שיפור תמונה |
Isp |
הגדרת רישום החומרה |
הפעלת האצת תמונות בחומרה, כגון HDR ו-3DNR |
חומרת ה-ISP תומכת בחלוקה בזמן של עד ארבעה חיישנים. |
קידוד וידאו |
VENC |
ממשק התוכנה (API) ל-VENC של MPP |
הגדרת שести מצבי בקרת קצב ופעולה של תהליך הקידוד החכם |
קצב הביטים המרבי לקידוד הוא 60 מגלביט לשנייה. |
הסקה בינה מלאכותית |
NPU |
RKNN-Toolkit2 |
שימוש בכמתיזציה משולבת מסוג INT4, INT8 ו-INT16 |
משאבי הזיכרון מוגבלים על ידי תצורת ה־DDR המובנית של SIP או על ידי תצורת ה־DDR החיצונית. |
עיבוד חזותי |
מעבד Cortex-A7 |
OpenCV-mobile
|
הסרת מודולים תוכנה לא נחוצים כדי להפחית את עומס המערכת |
במצב שינה של AOV, יש לספק עדיפות לכיבוי המעבד. |
משאבי חומרה: ממשק Ethernet MAC ו־PHY מובנים באינטגרציה שבשבב, במהירות 10/100 מגה-ביט לשנייה (ממשק RMII). ממשק SDIO 3.0 תומך במודולי Wi-Fi ו־Bluetooth חיצוניים, ו־USB 2.0 OTG מובנה. משאבי פריפריה כוללים חמישה מפגשי I2C, שני מפגשי SPI, שישה מפגשי UART וממשק שמע I2S.
אֶתֶרְנֵט מַסְפִּיק גֶּשֶׁר חָזָק וּמֻחְזָק בְּחֻטִּים. מוֹדּוּל חִיצוֹנִי Wi-Fi 6 ו-Bluetooth 5.2 יְכוֹלִים לִהָיוֹת מְחֻבָּרִים עַל־יְדֵי SDIO, כְּדֵי לְהַשְׂפִּיעַ גִּישָׁה חֲשַׁפִּית גַּמִּישָׁה. דִּיוּוחִים שֶׁל 'דִּפְדּוּף לֵב' וְהִתחַבְּרוּת אַוְטוֹמָטִית מְחַדְּשָׁה מַשְׁמִיעִים אֶת הַחִבּוּר הָרֶשֶׁתִּי.
Smart Encoding 2.0 הוּא אַלְגוֹרִיתְם תּוֹכְנִית SDK בַּשִּׁכְבָּה הָעֶלְיוֹנָה, הַתּוֹמֵךְ בְּהִתְאַמְדוּת מְהִירוּת הַזְרָמָה. בְּהַשְׁוָאָה לְתַפְקִיד CBR הַקְּבוּעָה בְּמִהְרוּת זְרָמָה רְגִילִית, הוּא יָכוֹל לְהַפְחִית אֶת צָרְכֵי הַרְחָבַת הַצִּיר וְאֶת דִּרְשׁוֹת הָאַרְכִּיבָה.
תַּחְתִּית הַשֵּׁמוֹעַ מְאַחֶדֶת קוֹדֶק שֶׁל שֵׁמוֹעַ בַּחֲשַׁפִּית, עִם ADC דוּ־קוֹנִי 24-בִּיט ו-DAC בְּקוֹנֶה אֶחָד. הַיְחָס סִגְנוֹל/רָעָשׁ הַטִּיפִּי הוּא 90 דֶּצִיבֶל, וּמְתֻמְכֶּנֶת כְּנֶגֶד מִכְרוֹפוֹן בְּהִתְחַבְּרוּת דִּיפֶרֶנְצִיאֶלִית וּבְהִתְחַבְּרוּת בְּקוֹנֶה אֶחָד.
Buildroot מְשׁוּמֶשֶׁת לִבְנִיַּת מַעֲרֶכֶת Linux מְשֻׁכְנֶסֶת, לְהַקְלִיל הַכֶּרְנֵל וְשֵׁרוּתֵי הַתּוֹכְנִית, וּלְהַאֲמִין עֲדָכְנוֹת תּוֹכְנִית OTA.
השבב כולל מנוע אבטחה חומרתי מלא עם יחידת קריפטוגרפיה חומרתית התומכת באלגוריתמים SHA-1, SHA-256, AES, DES, TDES, RSA, ECC ו-SM2, יחד עם יוצר מספרים אקראיים אמיתי ו-OTP מאובטח. נתמך TrustZone וטעינה מאובטחת. פונקציות אלו מאפשרות הצפנת תוכנה, אחסון מפתחות מאובטח והפרדת תחומי אבטחה בין חומרה ותוכנה להגנה על הפרטיות במוצרים מאובטחים.
דרישה עיקרית |
תצורה מומלצת |
ממשקים מרכזיים |
מגבלה חומרתית |
|
מצלמת IPC נמוכת צריכת חשמל או פעמון דלת חכם |
מצבスタンדבי ארוך של AOV וראיית לילה |
RV1106G2
|
MIPI-CSI,
|
עד 5MP ב-30 פריימים לשנייה |
סורק ברקוד אופטי תעשייתי |
לכידה במהירות גבוהה ואquisition מופעלת |
RV1106G3
|
MIPI-CSI, UART, GPIO |
עד 8MP ב־15 FPS |
קמעונאות חכמה או מדף חכם |
ניתוח חזותי מרובה מצלמות |
RV1106 BGA
|
MIPI-CSI כפולה
|
דורש תכנון מדויק של מערכות האספקה ל-DDR |
מערכת זיהוי נהג בתוך הרכב (DMS) או מצלמת לוח מחוונים (Dashcam) |
תפעול בטמפרטורות רחבות |
RV1106G3 |
MIPI/DVP, אترنت, USB OTG |
טמפרטורת הסביבה: 20- עד 85 מעלות צלזיוס; טמפרטורת המפגש: 125 מעלות צלזיוס ומטה |
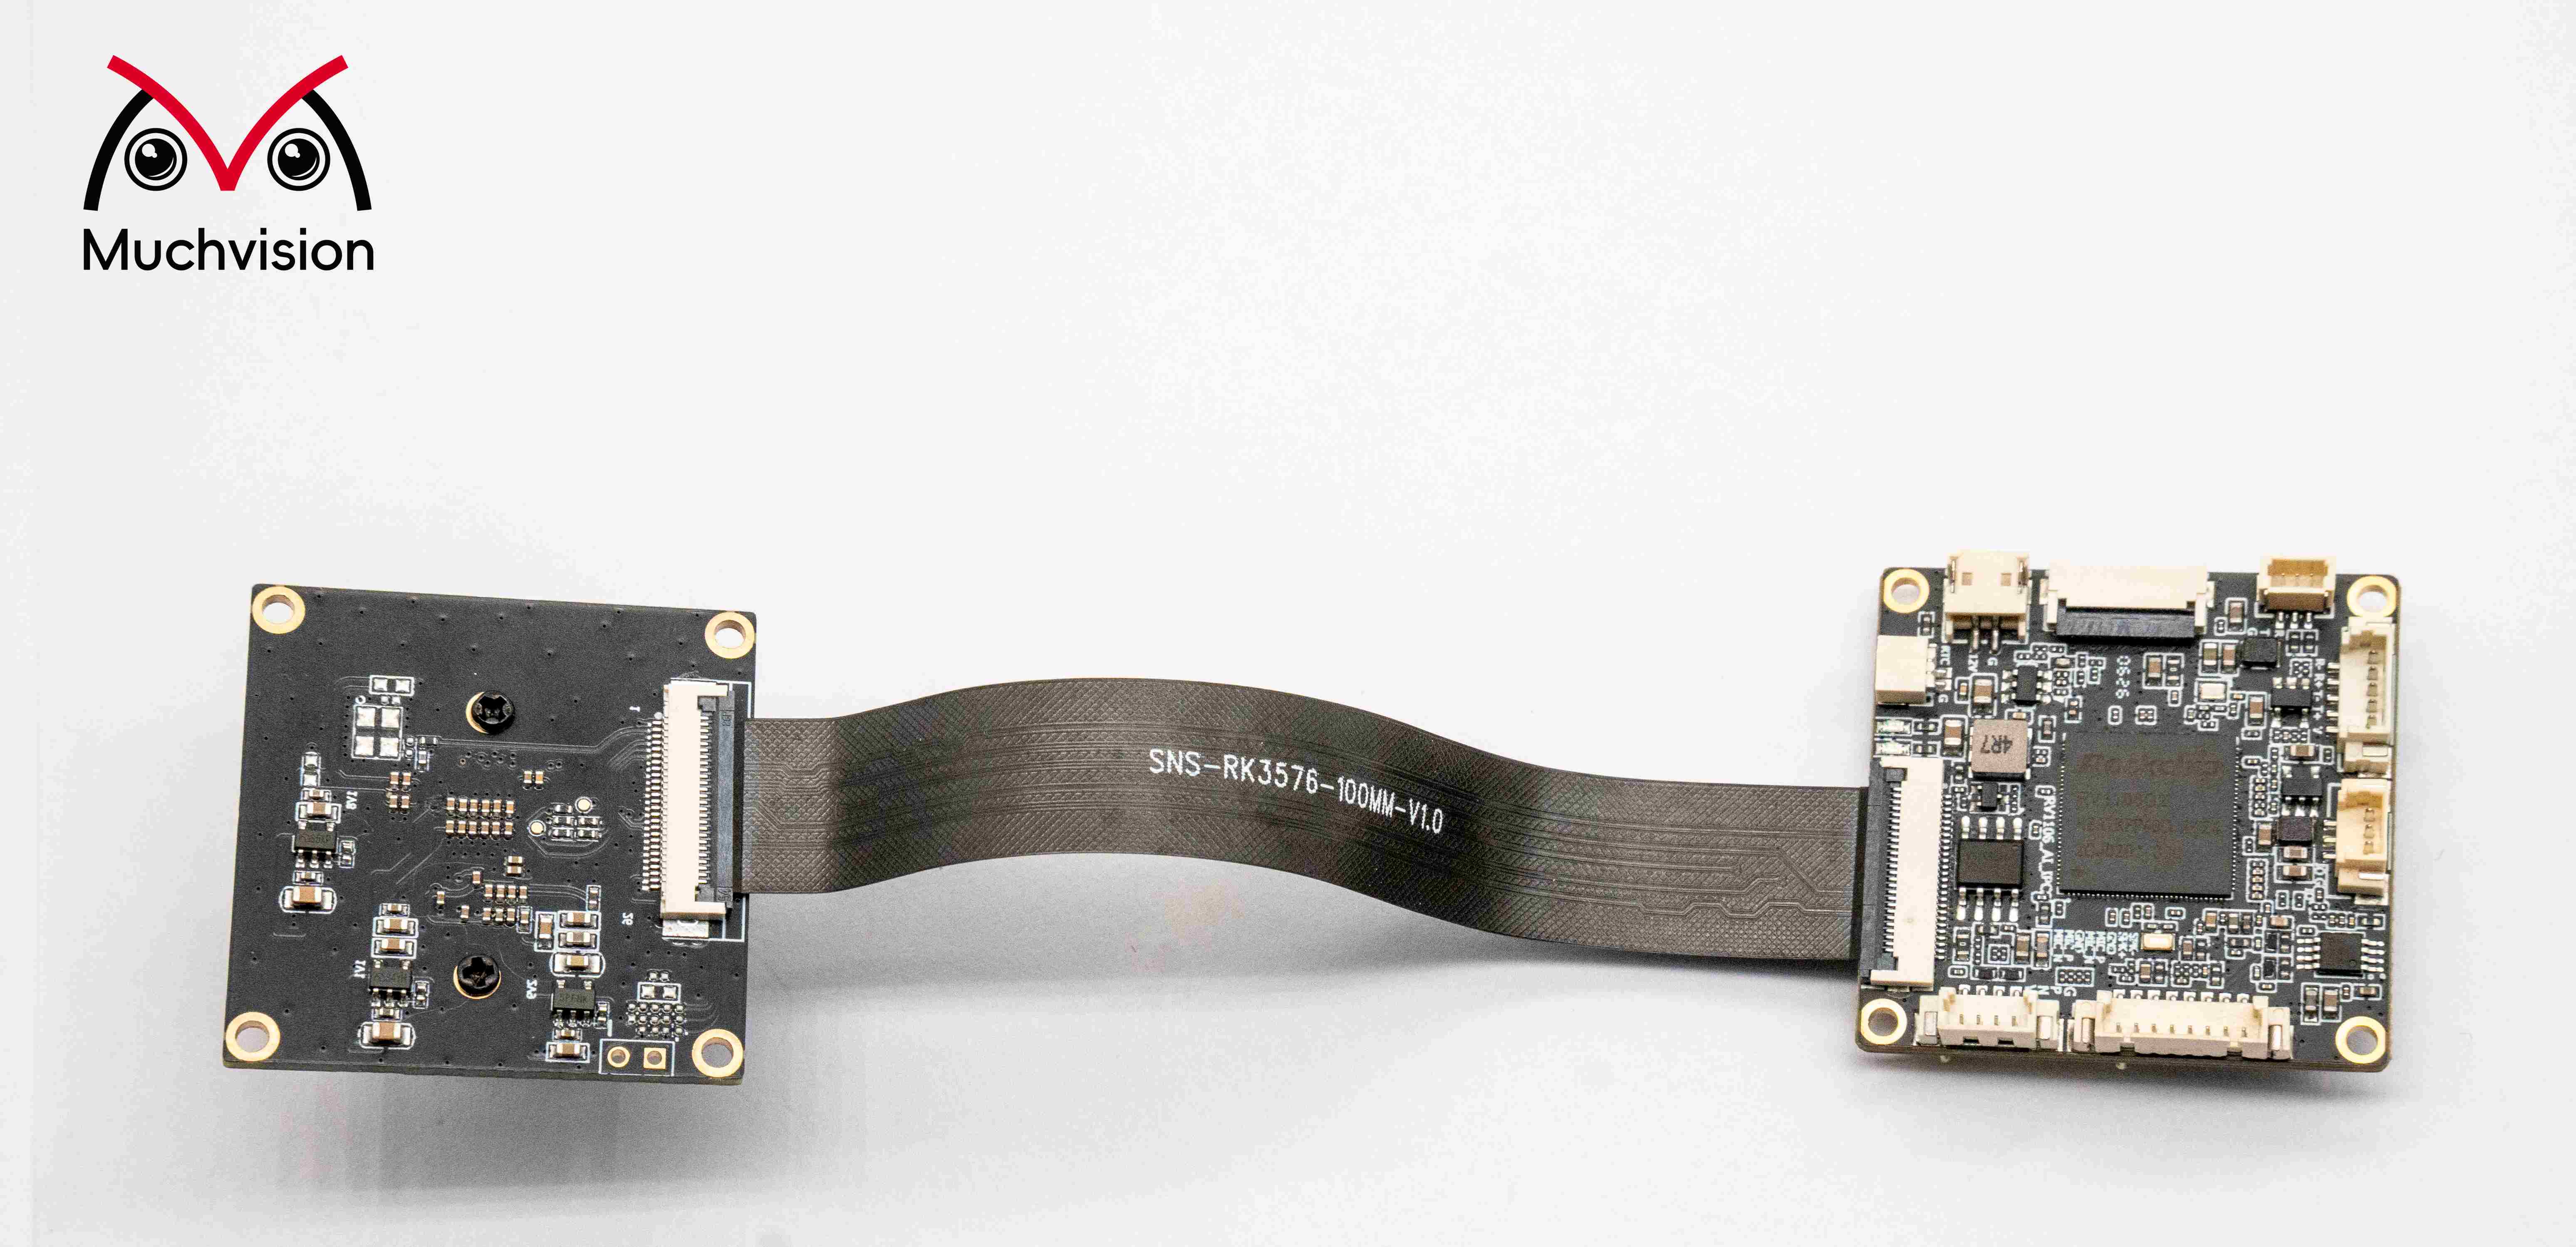
אנו מספקים פתרונות חזותיים מלאים בהתאמה אישית, הכוללים תכנון חומרה PCBA מבוסס RV1106, תכנון סכמטי ו-PCB, בחירת רכיבים, התאמה של מנהלי התקנים ברמה נמוכה, העברת אלגוריתמים ו איתור באגים, ואינטגרציה מלאה של המערכת. לשאלות בנוגע לבחירת שבב, תכנון חומרה, העברת תוכנה, אופטימיזציה של ביצועים או פרויקטים בהתאמה אישית – פנו אלינו לתמיכה טכנית: [email protected]
 חדשות חמות
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






