 ×

W zastosowaniach IoT do monitorowania wizyjnego bez nadzoru, zasilanych bateryjnie lub za pomocą systemów fotowoltaicznych, trudno osiągnąć zarówno ultra-długą czasową gotowość urządzenia (standby), jak i rzeczywistą, zdalnie sterowalną łączność. Jest to kluczowy wąskie gardło ograniczające masową wdrożenie projektów monitoringu środowiskowego na zewnątrz, ogólnego zabezpieczenia oraz inspekcji przemysłowych bez nadzoru.
Aby rozwiązać te wyzwania branżowe, Rockchip wprowadził serię układów SoC RV1106 przeznaczonych do aplikacji przetwarzania obrazu w systemach AIoT. Układy te integrują procesor CPU, jednostkę NPU, procesor ISP oraz silnik kodera/dekodera wideo, zapewniając niskie zużycie mocy i niskie koszty dla wbudowanych urządzeń AI przetwarzających obraz. Zastosowania obejmują kamery bezpieczeństwa zasilane bateryjnie, monitorowanie rolnictwa i leśnictwa, nadzór nad stacjami gospodarki wodnej oraz bezobsługową inspekcję przemysłową.
Moduł funkcyjny |
Specyfikacje architektury i wydajności |
Wartość inżynierska |
Procesor CPU i mikrokontroler MCU |
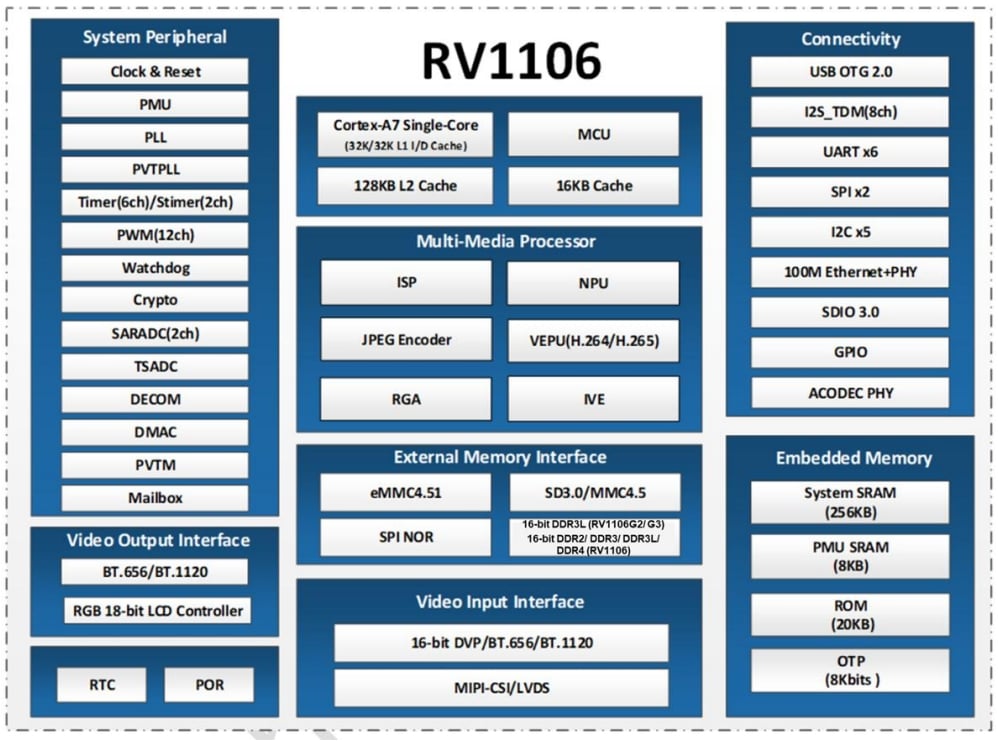
Jednojądrowy 32-bitowy procesor ARM Cortex-A7 z obsługą NEON i jednostką arytmetyczną zmiennoprzecinkową (FPU). Posiada pamięć podręczną instrukcji (I-Cache) o pojemności 32 KB, pamięć podręczną danych (D-Cache) o pojemności 32 KB, spójną pamięć podręczną L2 o pojemności 128 KB oraz niezależny mikrokontroler (MCU) z pamięcią podręczną o pojemności 16 KB. Oficjalna dokumentacja techniczna nie określa częstotliwości taktowania; typowa konfiguracja zestawu SDK to 1,2 GHz. Heterogeniczne planowanie zadań przypisuje główne aplikacje do rdzenia A7, a niskonapięciowe przerwania czasu rzeczywistego – do MCU. W trybie uśpienia rdzeń A7 może zostać całkowicie odłączony od zasilania, pozostawiając aktywny wyłącznie MCU. Wydajność zależy od strategii zarządzania domenami zasilania. |
Obsługuje mechanizm niskonapięciowego uśpienia i obudzenia AOV, zapewniający równowagę między wydajnością obliczeniową systemu a czasem pracy na baterii. |
NPU |
Sprzętowy akcelerator sieci neuronowych obsługujący mieszane kwantyzacje INT4, INT8 i INT16 oraz konwersję modeli z TensorFlow, PyTorch, Caffe, TFLite i ONNX-NN. Teoretyczna szczytowa wydajność wynosi 1 TOPS. Rzeczywista wydajność osiąga około 0,5 TOPS w układzie RV1106G2, podczas gdy układ RV1106G3 umożliwia osiągnięcie pełnej wydajności 1 TOPS. Wydajność wnioskowania jest ograniczona pojemnością pamięci, przepustowością magistrali oraz rozmiarem modelu. |
Wykonuje lokalne przetwarzanie brzegowe sztucznej inteligencji w celu wykrywania ludzi, obiektów oraz rozpoznawania twarzy. Przyspieszenie sprzętowe zmniejsza obciążenie procesora i eliminuje konieczność korzystania z obliczeń w chmurze. |
Isp |
Sprzętowy procesor obrazu (ISP) z dwoma wejściami MIPI-CSI/LVDS oraz jednym wejściem DVP, obsługujący do trzech kamer. Funkcje przetwarzania obrazu obejmują HDR-MGE, 3DNR/2DNR, algorytmy 3A, korekcję niejednorodności oświetlenia (LSC), usuwanie mgły oraz korekcję zniekształceń. RV1106G2 obsługuje maksymalnie 5 Mpix przy 30 FPS; RV1106G3 i RV1106 obsługują maksymalnie 8 Mpix przy 15 FPS. Częstotliwość klatek jest ograniczona przez przepustowość, pobór mocy oraz ścieżkę kodowania. |
Przetwarza wstępnie obrazy w warunkach złożonego oświetlenia i generuje wysokiej jakości strumienie YUV przeznaczone do kodowania oraz wnioskowania AI, co zmniejsza obciążenie oprogramowania odpowiedzialnego za przetwarzanie obrazu. |
Koder wideo VENC |
Sprzętowy silnik kodowania obsługujący H.264 High Profile, H.265 Main Profile oraz JPEG, z sześcioma trybami kontroli szybkości transmisji bitów i maksymalną szybkością transmisji 60 Mbps. RV1106G2 obsługuje 5 Mpix przy 30 FPS; RV1106G3 i RV1106 obsługują maksymalnie 8 Mpix przy 15 FPS. Przechwytywanie JPEG obsługuje maksymalnie 4 Mpix przy 60 FPS, z wieloma strumieniami wyjściowymi. |
Kompresja sprzętowa zwalnia zasoby procesora do funkcji bezpieczeństwa, takich jak podgląd wielu strumieni, nagrywanie lokalne i przechwytywanie zdarzeń. |
Inteligentny silnik wideo RKIVE |
Dedykowana jednostka sprzętowa do przetwarzania obrazu z operatorami: model tła Gaussa (GMM), detektor krawędzi Canny, połączenie komponentów (CCL), przepływ optyczny, filtrowanie oraz operacje morfologiczne. Wykrywanie ruchu i segmentacja pierwszego planu są wykonywane sprzętowo przy minimalnym obciążeniu procesora. Prędkość przetwarzania klatek zależy od limitu wyjściowego ISP. |
Wykrywanie zmiany sceny i ekstrakcja pierwszego planu są realizowane sprzętowo, co zmniejsza obciążenie procesora przy wykrywaniu zmian obrazu w trybie AOV o niskim poborze mocy. |
Podsystem pamięci |
RV1106G2 integruje 1 GB (128 MB) pamięci DDR3L w układzie SIP.
|
Rozwiązanie SIP eliminuje zewnętrzne układy DDR oraz trasy PCB, co redukuje koszty BOM. Wersja BGA obsługuje systemy wielokamerowe i zaawansowane urządzenia wizyjne uruchamiające złożone algorytmy. |
Zarządzanie energią |
Wiele izolowanych obszarów zasilania umożliwia niezależne przełączanie obszarów zasilania oraz wiele źródeł uśpienia i wybudzenia. Arkusz katalogowy nie zawiera oficjalnych danych dotyczących poboru mocy. Pomiar inżynierski wskazuje na wartość około 500 mW podczas pełnej funkcjonalności oraz około 40 mW w trybie czuwania AOV. Wcześniejsze szacunki wynoszące 0,8 W i 0,1 W należy zastąpić pomiarami wykonanymi na prototypie produkcyjnym. |
Obsługuje ocenę działania w czasie rzeczywistym dla produktów zasilanych bateryjnie litowo-jonowymi oraz energią słoneczną i wspomaga definiowanie strategii przełączania obszarów zasilania w celu osiągnięcia niskiego poboru mocy w trybie AOV. |
Opakowanie |
RV1106G2/G3 wykorzystuje obudowę QFN128 o wymiarach 12,3 × 12,3 mm z rozstawem wyprowadzeń 0,35 mm i klasyfikacją MSL3. RV1106 wykorzystuje obudowę BGA313 o wymiarach 14 × 11 mm z rozstawem kulek 0,6 mm. Rozpraszanie ciepła w obudowie QFN zależy od pełnego połączenia masy dolnej powierzchni E-PAD. Obudowa BGA zapewnia większą możliwość rozbudowy peryferiów, podczas gdy obudowa QFN jest kompaktowa, ale oferuje mniejszy zapas termiczny. |
RV1106G2/G3 nadaje się do kompaktowych urządzeń, takich jak dzwonki do drzwi i małe kamery zasilane bateryjnie. RV1106 przeznaczony jest do skalowalnych konstrukcji z wieloma kamerami. Układ sprzętowy musi zapewniać prawidłowe uziemienie oraz odprowadzanie ciepła. |
Dzienna praca przy jednoczesnym długotrwałym czuwaniu zależy od funkcji AOV (Always on Video), wielu izolowanych obszarów zasilania oraz szybkiego mechanizmu budzenia. Projekt sprzętowy musi spełniać maksymalne wartości bezwzględne oraz zalecane warunki pracy układu scalonego.
Tryb AOV i wielopoziomowe planowanie poboru mocy: AOV łączy ciągłe przechwytywanie obrazu z niską częstotliwością klatek z wyzwalaniem zdarzeń opartym na sztucznej inteligencji, aby spełnić wymagania ciągłego monitorowania urządzeń zasilanych bateryjnie. Podczas długiego trybu czuwania mikrokontroler MCU zarządza czujnikiem i buforem obrazu, podczas gdy procesor Cortex-A7 i jednostka NPU przechodzą w głęboki stan uśpienia. Aktywne pozostają wyłącznie kluczowe obszary zasilania, umożliwiając przechwytywanie i kodowanie obrazu z częstotliwością 1 klatka na sekundę. Gdy wykrywane są osoba, pojazd lub inny obiekt docelowy, przerwanie sprzętowe budzi cały układ i przełącza system na nagrywanie z normalną częstotliwością klatek oraz wnioskowanie AI.
Tryb pracy |
Stan główny |
Typowa moc |
Wykonanie baterii (5200 mAh) |
Czuwanie AOV |
Działający mikrokontroler RISC-V; procesor A7/NPU w stanie uśpienia |
Około 40 mW (odniesienie inżynieryjne) |
Około 14 dni bez światła słonecznego (odniesienie prototypowe) |
Obudzenie wywołane zdarzeniem |
Procesor A7/NPU działający z pełną prędkością przy kodowaniu z normalną częstotliwością klatek |
Obciążenie dynamiczne |
Zależy od częstotliwości wyzwalania zdarzeń |
Nieprzerwane nagrywanie |
Wszystkie moduły aktywne |
Dynamiczna moc |
Zalecane zewnętrzne zasilanie |
Zasoby sprzętowe interfejsu wejściowego wideo:
Po wstępnym przetwarzaniu obrazu ISP generuje dane YUV. VENC obsługuje wszystkie sześć trybów kontroli szybkości przesyłu danych określonych w karcie technicznej.
Opcje pamięci startowej: pamięć SPI Flash, eMMC 4.51 oraz karty SD/MMC. Oprogramowanie układowe można pobrać przez USB lub UART.
Pamięć wbudowana: 256 KB współdzielonej pamięci SRAM, 8 KB pamięci PMU-SRAM, 20 KB pamięci Boot ROM oraz 8 Kbit pamięci OTP.
2 Łańcuch narzędzi RKNN i wdrażanie kwantyzacji modeli: Jednostka NPU obsługuje mieszaną kwantyzację INT4, INT8 i INT16, podczas gdy RKNN-Toolkit2 wykonuje konwersję modeli. Kwantyzacja INT8 zapewnia równowagę między dokładnością a szybkością, natomiast INT4 zmniejsza rozmiar modelu. Osiągnięta prędkość wykrywania obiektów przy użyciu biblioteki PaddleDetection wynosi 25 klatek na sekundę – jest to wynik testu inżynierskiego. Wdrożenie wymaga załadowania modelu RKNN do puli pamięci DDR oraz wywołania interfejsu wnioskowania za pomocą API w języku C/C++.
3 Optymalizacja lekkiej biblioteki do przetwarzania obrazów: W systemach wbudowanych stosowana jest zoptymalizowana wersja biblioteki OpenCV-mobile, z usuniętymi komponentami interfejsu graficznego (GUI), co pozwala zmniejszyć jej rozmiar i skrócić czas uruchamiania. Hybrydowa architektura łącząca wstępną obróbkę przy użyciu lekkiej biblioteki z wnioskowaniem na jednostce NPU redukuje obciążenie procesora CPU i odpowiada na ograniczenia budżetu mocy urządzeń przeznaczonych do długotrwałego trybu czuwania.
Scena |
Moduł główny |
Środowisko lub narzędzie programistyczne |
Optymalizacja wydajności |
Ograniczenie sprzętowe |
Uchwycenie obrazu |
VI + MIPI-CSI/DVP |
SDK MPP |
Powiązanie ścieżek sprzętowych w celu zmniejszenia narzutu związanego z kopiowaniem danych w pamięci |
Obsługa do trzech synchronizowanych wejść czujników. Układ RV1106G2 obsługuje rozdzielczość do 5 MP przy 30 klatkach na sekundę. |
Poprawa obrazu |
Isp |
Konfiguracja rejestrów sprzętowych |
Włącz przyspieszenie obrazu sprzętowego, takie jak HDR i 3DNR |
Sprzętowy ISP obsługuje wielodostęp czasowy do czterech czujników. |
Kodowanie wideo |
VENC |
Interfejs API VENC MPP |
Skonfiguruj sześć trybów kontroli szybkości transmisji bitów i włącz kodowanie inteligentne |
Maksymalna szybkość transmisji bitów przy kodowaniu wynosi 60 Mbps. |
Wnioskowanie sztucznej inteligencji |
NPU |
RKNN-Toolkit2 |
Użyj mieszanej kwantyzacji INT4, INT8 i INT16 |
Zasoby pamięci są ograniczone przez zintegrowaną pamięć DDR SIP lub konfigurację zewnętrznej pamięci DDR. |
Przetwarzanie obrazu |
Procesor Cortex-A7 |
OpenCV-mobile
|
Usunięcie niepotrzebnych modułów oprogramowania w celu zmniejszenia obciążenia systemu |
W trybie uśpienia AOV priorytetem jest wyłączenie procesora CPU. |
Zasoby sprzętowe: zintegrowany w układzie scalonym kontroler Ethernet MAC i PHY 10/100 M (interfejs RMII). Interfejs SDIO 3.0 obsługuje zewnętrzne moduły Wi-Fi i Bluetooth, a zintegrowany jest także interfejs USB 2.0 OTG. Zasoby peryferyjne obejmują pięć interfejsów I2C, dwa interfejsy SPI, sześć interfejsów UART oraz interfejs audio I2S.
Ethernet zapewnia niezawodną przewodową szynę. Zewnętrzny moduł Wi-Fi 6 i Bluetooth 5.2 można podłączyć za pośrednictwem interfejsu SDIO w celu elastycznego zapewnienia łączności bezprzewodowej. Raportowanie sygnału życiowego (heartbeat) oraz automatyczne ponowne łączenie utrzymują połączenie sieciowe w gotowości.
Smart Encoding 2.0 to oprogramowanie SDK warstwy wyższej, zawierające algorytm umożliwiający adaptacyjną regulację szybkości transmisji bitów. W porównaniu do tradycyjnego trybu CBR (stała szybkość transmisji bitów) pozwala ono zmniejszyć zużycie przepustowości oraz wymagania dotyczące pamięci masowej.
Podsystem audio integruje sprzętowy kodek audio z dwukanałowym przetwornikiem ADC 24-bitowym oraz jednokanałowym przetwornikiem DAC. Typowy stosunek sygnału do szumu wynosi 90 dB; obsługiwane są zarówno wejścia mikrofonowe różnicowe, jak i jednobiegunowe.
Do budowy osadzonego systemu Linux wykorzystywany jest Buildroot, który pozwala zoptymalizować jądro i usługi aplikacyjne oraz wspiera aktualizacje oprogramowania układowego (OTA).
Czip zawiera kompletny sprzętowy silnik zabezpieczeń z sprzętową jednostką kryptograficzną obsługującą algorytmy SHA-1, SHA-256, AES, DES, TDES, RSA, ECC oraz SM2, a także generator prawdziwych liczb losowych i bezpieczną pamięć typu OTP. Obsługiwane są technologie TrustZone i bezpieczne uruchamianie (secure boot). Te funkcje umożliwiają szyfrowanie oprogramowania układowego, bezpieczne przechowywanie kluczy oraz izolację domen bezpieczeństwa sprzętowo-programowej w celu ochrony prywatności w produktach zabezpieczających.
Wymóg kluczowy |
Zalecana konfiguracja |
Kluczowe interfejsy |
Ograniczenie sprzętowe |
|
Niskoprądowy system IPC lub inteligentny dzwon do drzwi |
Długotrwałe czekanie w trybie gotowości AOV oraz widzenie w nocy |
RV1106G2
|
MIPI-CSI,
|
Maksymalnie 5 MP przy 30 klatek na sekundę |
Przemysłowy skaner kodów kreskowych optycznych |
Przechwytywanie w wysokiej prędkości i akwizycja wyzwalana |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Maksymalnie 8 MP przy 15 klatek na sekundę |
Inteligentna sprzedaż detaliczna lub inteligentna półka |
Analiza obrazu z wielu kamer |
RV1106 w obudowie BGA
|
Podwójny interfejs MIPI-CSI
|
Wymaga ścisłego projektowania zasilania DDR |
System monitoringu kierowcy w kabinie lub kamera tablicowa |
Eksploatacja w szerokim zakresie temperatur |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Temperatura otoczenia: od -20 do 85 °C; temperatura styku: ≤125 °C |
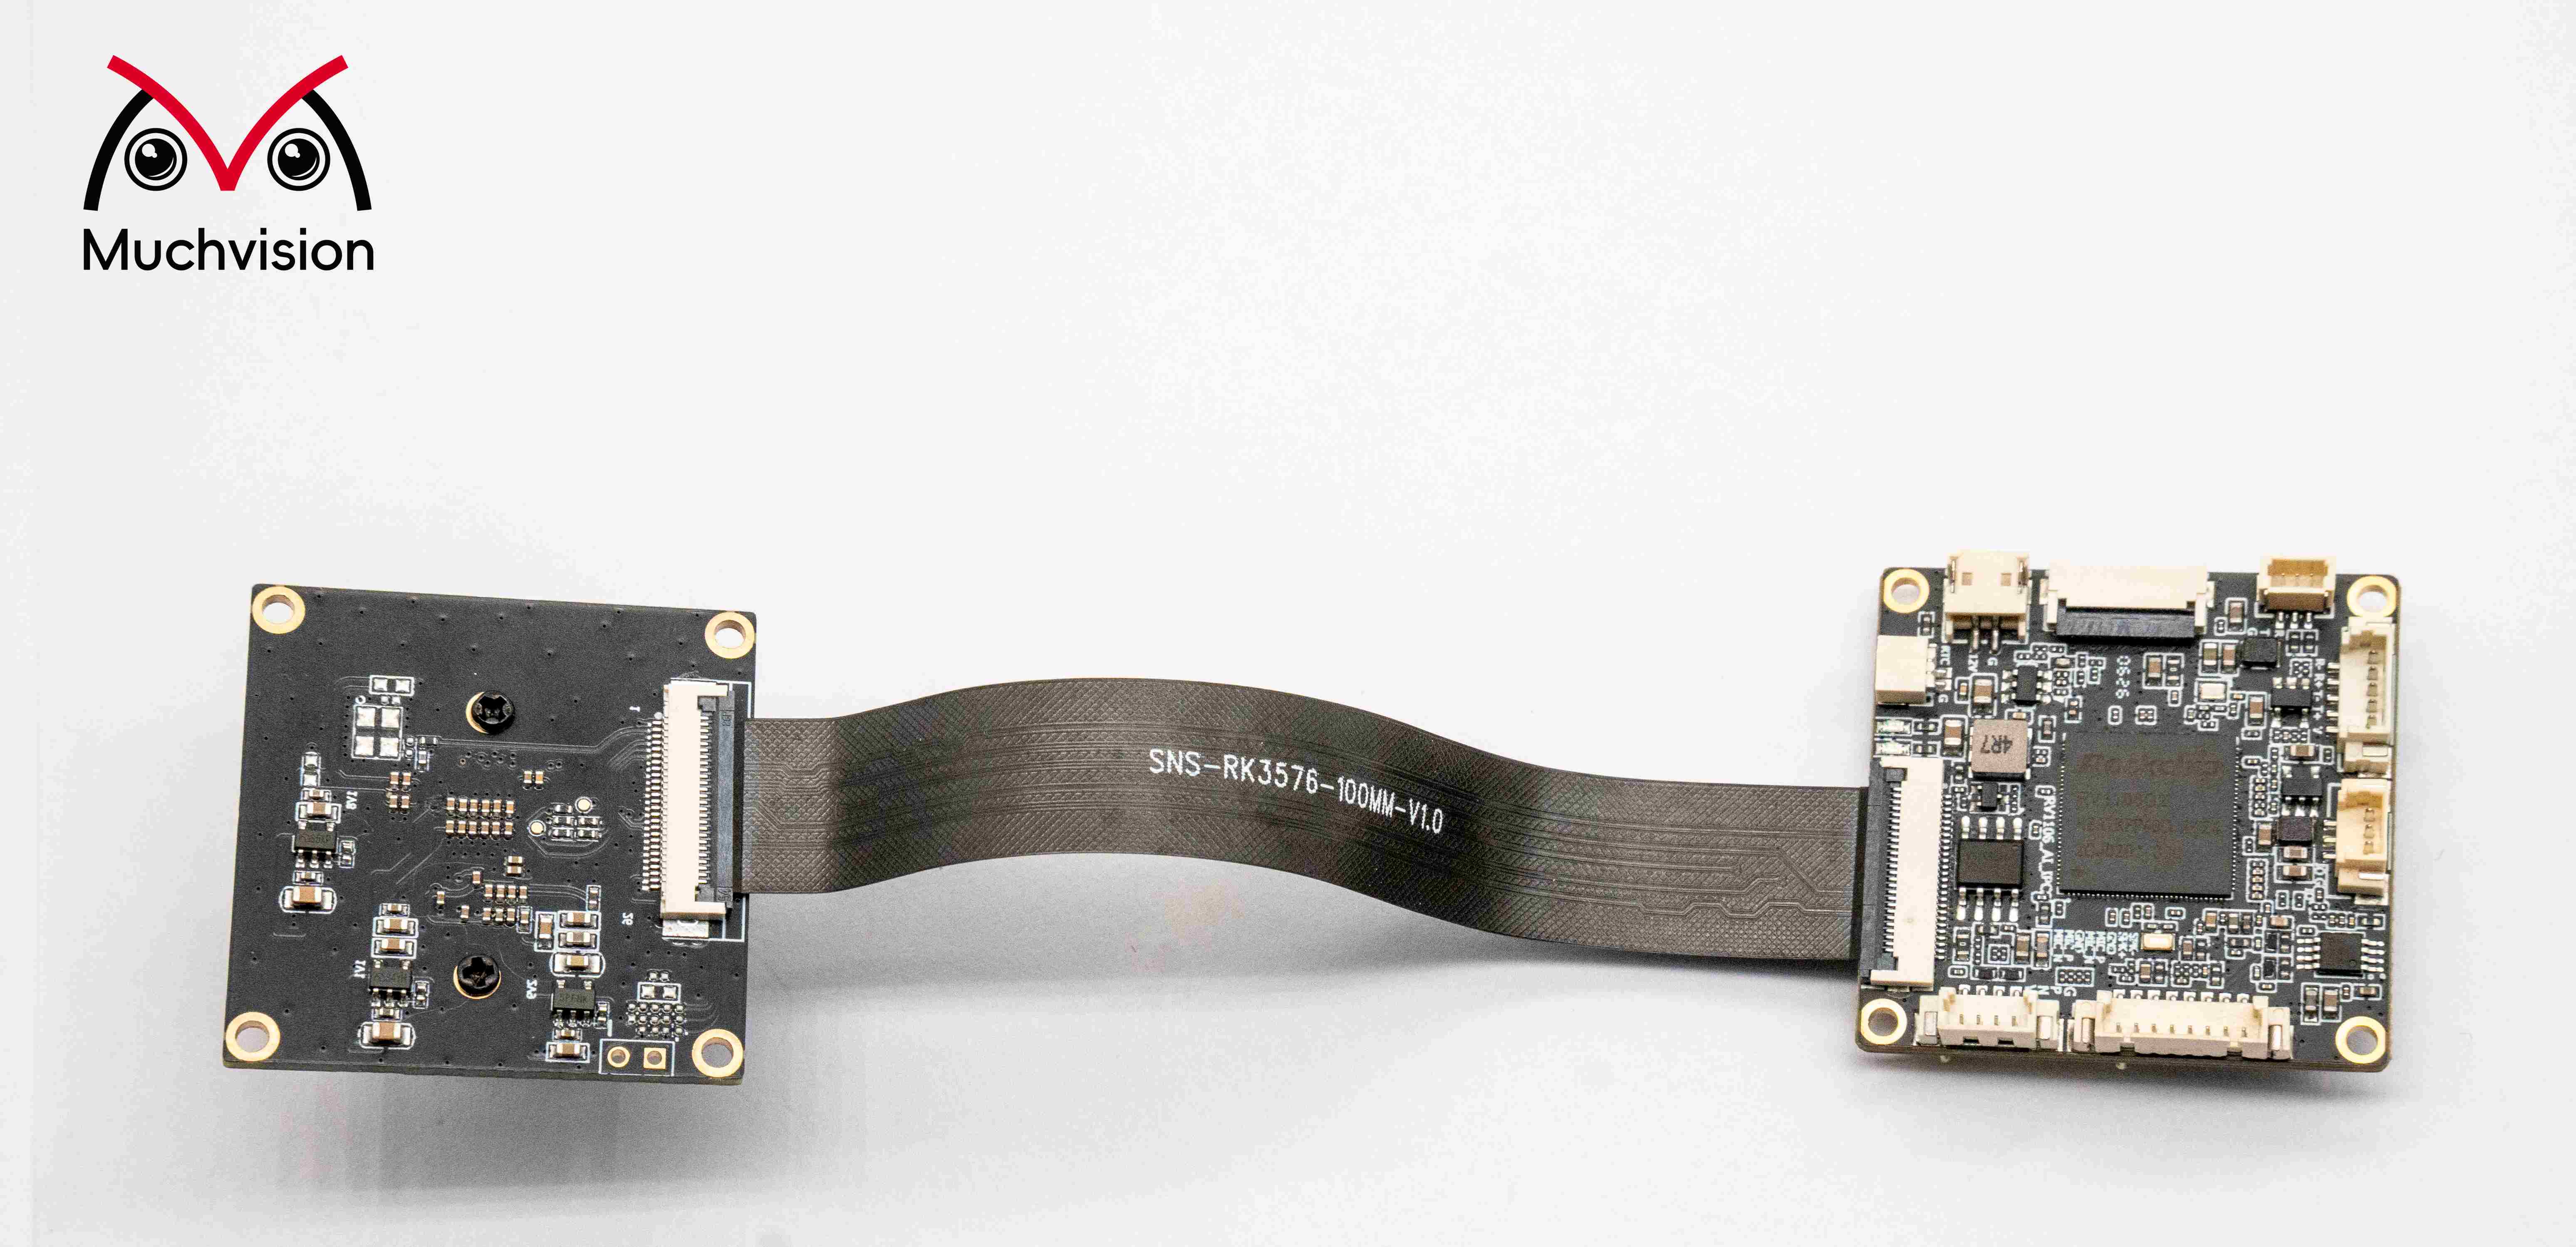
Oferujemy projekt sprzętu PCBA oparty na układzie RV1106 oraz dostosowane kompleksowe rozwiązania wizyjne, w tym projekt schematu i płytki PCB, dobór elementów, adaptację sterowników niskopoziomowych, przeniesienie i debugowanie algorytmów oraz integrację całego systemu. W przypadku pytań dotyczących wyboru układów scalonych, projektowania sprzętu, migracji oprogramowania, optymalizacji wydajności lub projektów niestandardowych skontaktuj się z nami w celu uzyskania wsparcia technicznego: [email protected]
 Gorące wiadomości
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






