
В автономных IoT-приложениях машинного зрения, работающих от батарей или солнечных фотогальванических систем, устройствам сложно одновременно обеспечить сверхдлительное время ожидания и управляемую в реальном времени связь. Это ключевое узкое место, ограничивающее массовое развертывание проектов наружного экологического мониторинга, общих систем безопасности и автономных промышленных инспекций.
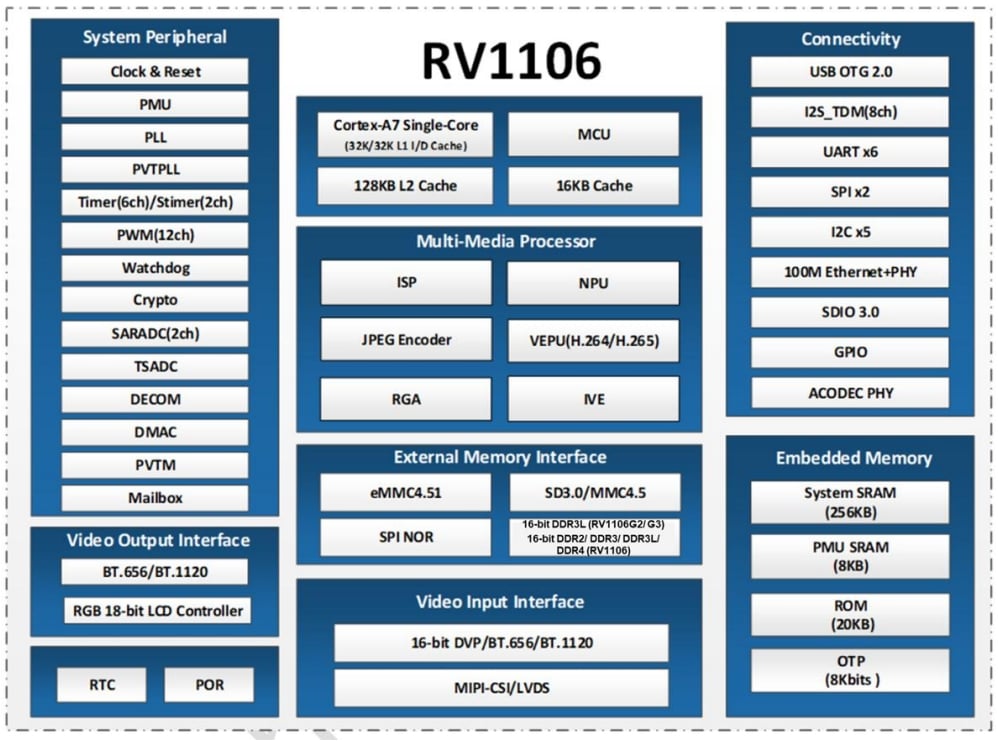
Чтобы решить эти отраслевые проблемы, Rockchip представила серию SoC RV1106 для компьютерного зрения в приложениях AIoT. Чипы интегрируют процессор CPU, нейропроцессор NPU, процессор обработки изображений ISP и видеокодировщик, что позволяет создавать встраиваемые устройства искусственного интеллекта для задач компьютерного зрения с низким энергопотреблением и невысокой стоимостью. Типовые применения: охранные камеры с питанием от батарей, мониторинг в сельском и лесном хозяйстве, контроль на гидротехнических станциях, а также промышленный контроль без участия оператора.
Функциональный модуль |
Архитектурные спецификации и производительность |
Инженерная ценность |
Процессор CPU и микроконтроллер MCU |
Одноядерный 32-разрядный процессор ARM Cortex-A7 с поддержкой NEON и FPU. Имеет кэш-память инструкций объёмом 32 КБ, кэш-память данных объёмом 32 КБ, унифицированный кэш L2 объёмом 128 КБ и независимый микроконтроллер (MCU) с кэшем объёмом 16 КБ. В официальном руководстве частота тактирования не указана; типичная конфигурация SDK — 1,2 ГГц. При гетерогенной планировке основное приложение выполняется на ядре A7, а прерывания в реальном времени с низким энергопотреблением обрабатываются MCU. Во время режима сна ядро A7 может быть отключено, оставив в активном состоянии только MCU. Производительность зависит от стратегии управления энергетическими доменами. |
Поддерживает механизм низкопотребляющего сна и пробуждения AOV, обеспечивающий баланс между вычислительной производительностью системы и сроком службы аккумулятора. |
НПУ |
Аппаратный ускоритель нейронных сетей, поддерживающий смешанную квантование INT4, INT8 и INT16, а также преобразование моделей из TensorFlow, PyTorch, Caffe, TFLite и ONNX-NN. Теоретический пиковый показатель производительности — 1 TOPS. Практическая производительность составляет примерно 0,5 TOPS на RV1106G2, тогда как RV1106G3 обеспечивает полные 1 TOPS. Производительность вывода ограничена ёмкостью памяти, пропускной способностью шины и размером модели. |
Выполняет локальный edge-ИИ для обнаружения людей, обнаружения объектов и распознавания лиц. Аппаратное ускорение снижает нагрузку на ЦП и устраняет необходимость в облачных вычислениях. |
Isp |
Аппаратный ISP с двумя входами MIPI-CSI/LVDS и одним входом DVP, поддерживающий до трёх камер. Функции обработки изображений включают HDR-MGE, 3DNR/2DNR, алгоритмы 3A, LSC, рассеивание тумана и коррекцию дисторсии. RV1106G2 поддерживает разрешение до 5 Мп при 30 кадр/с. RV1106G3 и RV1106 поддерживают до 8 Мп при 15 кадр/с. Частота кадров ограничена пропускной способностью, энергопотреблением и путём кодирования. |
Осуществляет предварительную обработку изображений в условиях сложного освещения и выводит высококачественные потоки YUV для кодирования и ИИ-вывода, снижая нагрузку на программную обработку изображений. |
Видеокодировщик VENC |
Аппаратный движок кодирования, поддерживающий H.264 High Profile, H.265 Main Profile и JPEG, с шестью режимами управления битрейтом и максимальным битрейтом 60 Мбит/с. RV1106G2 поддерживает 5 Мп при 30 кадр/с; RV1106G3 и RV1106 поддерживают до 8 Мп при 15 кадр/с. Захват JPEG поддерживает до 4 Мп при 60 кадр/с с возможностью нескольких выходных потоков. |
Аппаратное сжатие освобождает ресурсы ЦП для функций безопасности, таких как многопоточный предпросмотр, локальная запись и захват событий. |
Интеллектуальный видеодвижок RKIVE |
Специализированный аппаратный блок обработки зрительной информации с поддержкой алгоритмов GMM, Canny, CCL, оптического потока, фильтрации и морфологических операций. Обнаружение движения и сегментация переднего плана выполняются на аппаратном уровне с минимальной загрузкой ЦП. Частота кадров при обработке ограничена выходной частотой ISP. |
Реализует аппаратное обнаружение изменения сцены и выделение переднего плана, снижая нагрузку на ЦП при обнаружении изменений изображения в энергосберегающем режиме AOV. |
Подсистема памяти |
RV1106G2 интегрирует 1 Гб (128 МБ) DDR3L в корпусе SIP.
|
Решение SIP устраняет внешние устройства DDR и трассировку на печатной плате, снижая стоимость компонентов (BOM). Версия в корпусе BGA поддерживает многокамерные системы и передовое оборудование машинного зрения, выполняющее сложные алгоритмы. |
Управление энергией |
Несколько изолированных областей питания поддерживают независимое переключение областей питания и несколько источников перехода в спящий режим и пробуждения. В техническом описании официальные данные по потребляемой мощности отсутствуют. Инженерные измерения показывают примерно 500 мВт при полной функциональной работе и примерно 40 мВт в режиме ожидания AOV. Ранее заявленные оценки — 0,8 Вт и 0,1 Вт — должны быть заменены измерениями, полученными на производственном прототипе. |
Поддерживает оценку энергопотребления в режиме выполнения для изделий с питанием от литиевых аккумуляторов и солнечных батарей, а также помогает определить стратегии переключения областей питания для энергоэффективной работы в режиме AOV. |
Упаковка |
RV1106G2/G3 использует корпус QFN128 размером 12,3 × 12,3 мм с шагом выводов 0,35 мм и рейтингом MSL3. RV1106 использует корпус BGA313 размером 14 × 11 мм с шагом шариков 0,6 мм. Отвод тепла от QFN зависит от полного заземления нижней контактной площадки E-PAD. BGA обеспечивает большее количество внешних выводов, тогда как QFN компактен, но обладает меньшим запасом по тепловым характеристикам. |
RV1106G2/G3 подходит для компактных устройств, таких как дверные звонки и небольшие камеры на аккумуляторах. RV1106 ориентирован на масштабируемые многокамерные решения. Конструкция печатной платы должна обеспечивать правильное заземление и отвод тепла. |
Работа в течение всего дня с длительным временем ожидания основана на функции AOV (Always on Video), нескольких изолированных областях питания и механизме быстрого пробуждения. Конструкция аппаратного обеспечения должна соответствовать абсолютным максимальным значениям и рекомендуемым условиям эксплуатации микросхемы.
Режим AOV и многоуровневое управление питанием: AOV объединяет непрерывный захват кадров с низкой частотой кадров с аппаратным триггером на основе ИИ для выполнения требований к непрерывному мониторингу устройств, работающих от аккумулятора. Во время длительного ожидания микроконтроллер (MCU) управляет датчиком и буфером изображений, в то время как процессор Cortex-A7 и нейропроцессор (NPU) переходят в режим глубокого сна. Остаются активными только критически важные блоки питания, что обеспечивает захват и кодирование кадров с частотой 1 кадр в секунду. При обнаружении человека, транспортного средства или другого объекта аппаратное прерывание пробуждает весь чип и переводит систему в режим записи с нормальной частотой кадров и выполнения ИИ-выводов.
Режим работы |
Основное состояние |
Обычная мощность |
Работа аккумулятора (5200 мА·ч) |
Режим ожидания AOV |
RISC-V MCU работает; A7/NPU находятся в спящем режиме |
Примерно 40 мВт (инженерная справочная величина) |
Примерно 14 дней без солнечного света (справочная величина для прототипа) |
Пробуждение по событию |
A7/NPU работают на полной скорости с кодированием при нормальной частоте кадров |
Динамическая нагрузка |
Зависит от частоты срабатывания триггеров событий |
Постоянное запись |
Все модули активны |
Динамическая мощность |
Рекомендуется внешнее питание |
Аппаратные ресурсы интерфейса видеоввода:
После предварительной обработки изображения ISP выводит данные в формате YUV. VENC поддерживает все шесть режимов управления битрейтом, указанных в техническом описании.
Варианты загрузочной памяти: SPI Flash, eMMC 4.51 и SD/MMC. Прошивку можно загрузить через USB или UART.
Встроенная память: 256 КБ общей SRAM, 8 КБ PMU-SRAM, 20 КБ Boot ROM и 8 Кбит OTP.
2 Цепочка инструментов RKNN и развертывание квантованных моделей: NPU поддерживает смешанную квантизацию INT4, INT8 и INT16, а RKNN-Toolkit2 выполняет преобразование моделей. Квантизация INT8 обеспечивает баланс между точностью и скоростью, а INT4 уменьшает размер модели. Показатель частоты обнаружения объектов в PaddleDetection — 25 кадров в секунду — получен в ходе инженерного тестирования. Для развертывания требуется загрузка модели RKNN в пул памяти DDR и вызов интерфейса вывода через API на C/C++.
3 Оптимизация легковесной библиотеки для компьютерного зрения: встроенные системы используют упрощённую версию OpenCV-mobile с удалёнными компонентами графического интерфейса для уменьшения объёма и ускорения запуска. Гибридная архитектура, объединяющая предварительную обработку на основе легковесной библиотеки и вывод на NPU, снижает нагрузку на процессор и соответствует ограничениям по энергопотреблению устройств с длительным режимом ожидания.
Сцена |
Основной модуль |
Фреймворк или инструмент разработки |
Оптимизация производительности |
Аппаратное ограничение |
Захват изображения |
VI + MIPI-CSI/DVP |
MPP SDK |
Привязка аппаратных путей для снижения накладных расходов на копирование данных в памяти |
Поддержка до трёх синхронизированных входов датчиков. RV1106G2 поддерживает разрешение до 5 Мп при 30 кадрах в секунду. |
Улучшение изображения |
Isp |
Конфигурация регистра аппаратного обеспечения |
Включение аппаратного ускорения обработки изображений, например HDR и 3DNR |
Аппаратный ISP поддерживает временное мультиплексирование до четырёх датчиков. |
Кодирование видео |
VENC |
API VENC MPP |
Настройка шести режимов управления битрейтом и включение интеллектуального кодирования |
Максимальная скорость кодирования — 60 Мбит/с. |
Вывод искусственного интеллекта |
НПУ |
RKNN-Toolkit2 |
Использование смешанной квантования INT4, INT8 и INT16 |
Ресурсы памяти ограничены конфигурацией встроенной SIP DDR или внешней DDR. |
Обработка изображений |
Процессор Cortex-A7 |
OpenCV-mobile
|
Удаление ненужных программных модулей для снижения нагрузки на систему |
В режиме сна AOV приоритетным является отключение питания процессора. |
Аппаратные ресурсы: встроенный в чип Ethernet-контроллер MAC и PHY со скоростью 10/100 Мбит/с (интерфейс RMII). Интерфейс SDIO 3.0 поддерживает внешние модули Wi-Fi и Bluetooth, интегрирован USB 2.0 OTG. Периферийные ресурсы включают пять интерфейсов I2C, два интерфейса SPI, шесть интерфейсов UART и аудиоинтерфейс I2S.
Ethernet обеспечивает надёжную проводную основу. Внешний модуль Wi-Fi 6 и Bluetooth 5.2 может быть подключён через интерфейс SDIO для гибкой беспроводной настройки. Отчёт о состоянии «пульса» и автоматическое повторное подключение поддерживают доступность сетевого соединения.
Smart Encoding 2.0 — это программный алгоритм пакета SDK верхнего уровня, поддерживающий адаптивную коррекцию битрейта. По сравнению с традиционной работой при фиксированном битрейте (CBR) он позволяет снизить потребление пропускной способности и требования к объёму хранилища.
Аудиоподсистема интегрирует аппаратный аудиокодек с двухканальным 24-битным АЦП и одноканальным ЦАП. Типичное отношение сигнал/шум составляет 90 дБ; поддерживаются как дифференциальные, так и одноконечные входы микрофона.
Для сборки встраиваемой системы Linux используется Buildroot, что позволяет оптимизировать ядро и сервисы приложений, а также поддерживать обновления прошивки по технологии OTA.
Чип включает в себя полноценный аппаратный модуль безопасности с аппаратным криптографическим блоком, поддерживающим алгоритмы SHA-1, SHA-256, AES, DES, TDES, RSA, ECC и SM2, а также генератор истинно случайных чисел и защищённую одноразовую память (OTP). Поддерживается технология TrustZone и безопасная загрузка. Эти функции обеспечивают шифрование прошивки, безопасное хранение ключей и аппаратно-программную изоляцию областей безопасности для защиты конфиденциальности в продуктах безопасности.
Ключевое требование |
Рекомендуемая конфигурация |
Ключевые интерфейсы |
Аппаратное ограничение |
|
IP-камера с низким энергопотреблением или умный дверной звонок |
Длительный режим ожидания и ночное видение |
RV1106G2
|
MIPI-CSI
|
Максимум 5 Мп при 30 кадрах в секунду |
Промышленный оптический сканер штрих-кодов |
Съёмка с высокой скоростью и запуск захвата по триггеру |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Максимум 8 МП при 15 кадр/с |
Умная розничная торговля или умные полки |
Анализ изображений с нескольких камер |
RV1106 BGA
|
Два интерфейса MIPI-CSI,
|
Требуется строгий дизайн источника питания DDR |
Система мониторинга водителя в салоне (DMS) или видеорегистратор на приборной панели (Dashcam) |
Работа в широком температурном диапазоне |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Температура окружающей среды: от −20 до +85 °C; температура перехода: ≤125 °C |
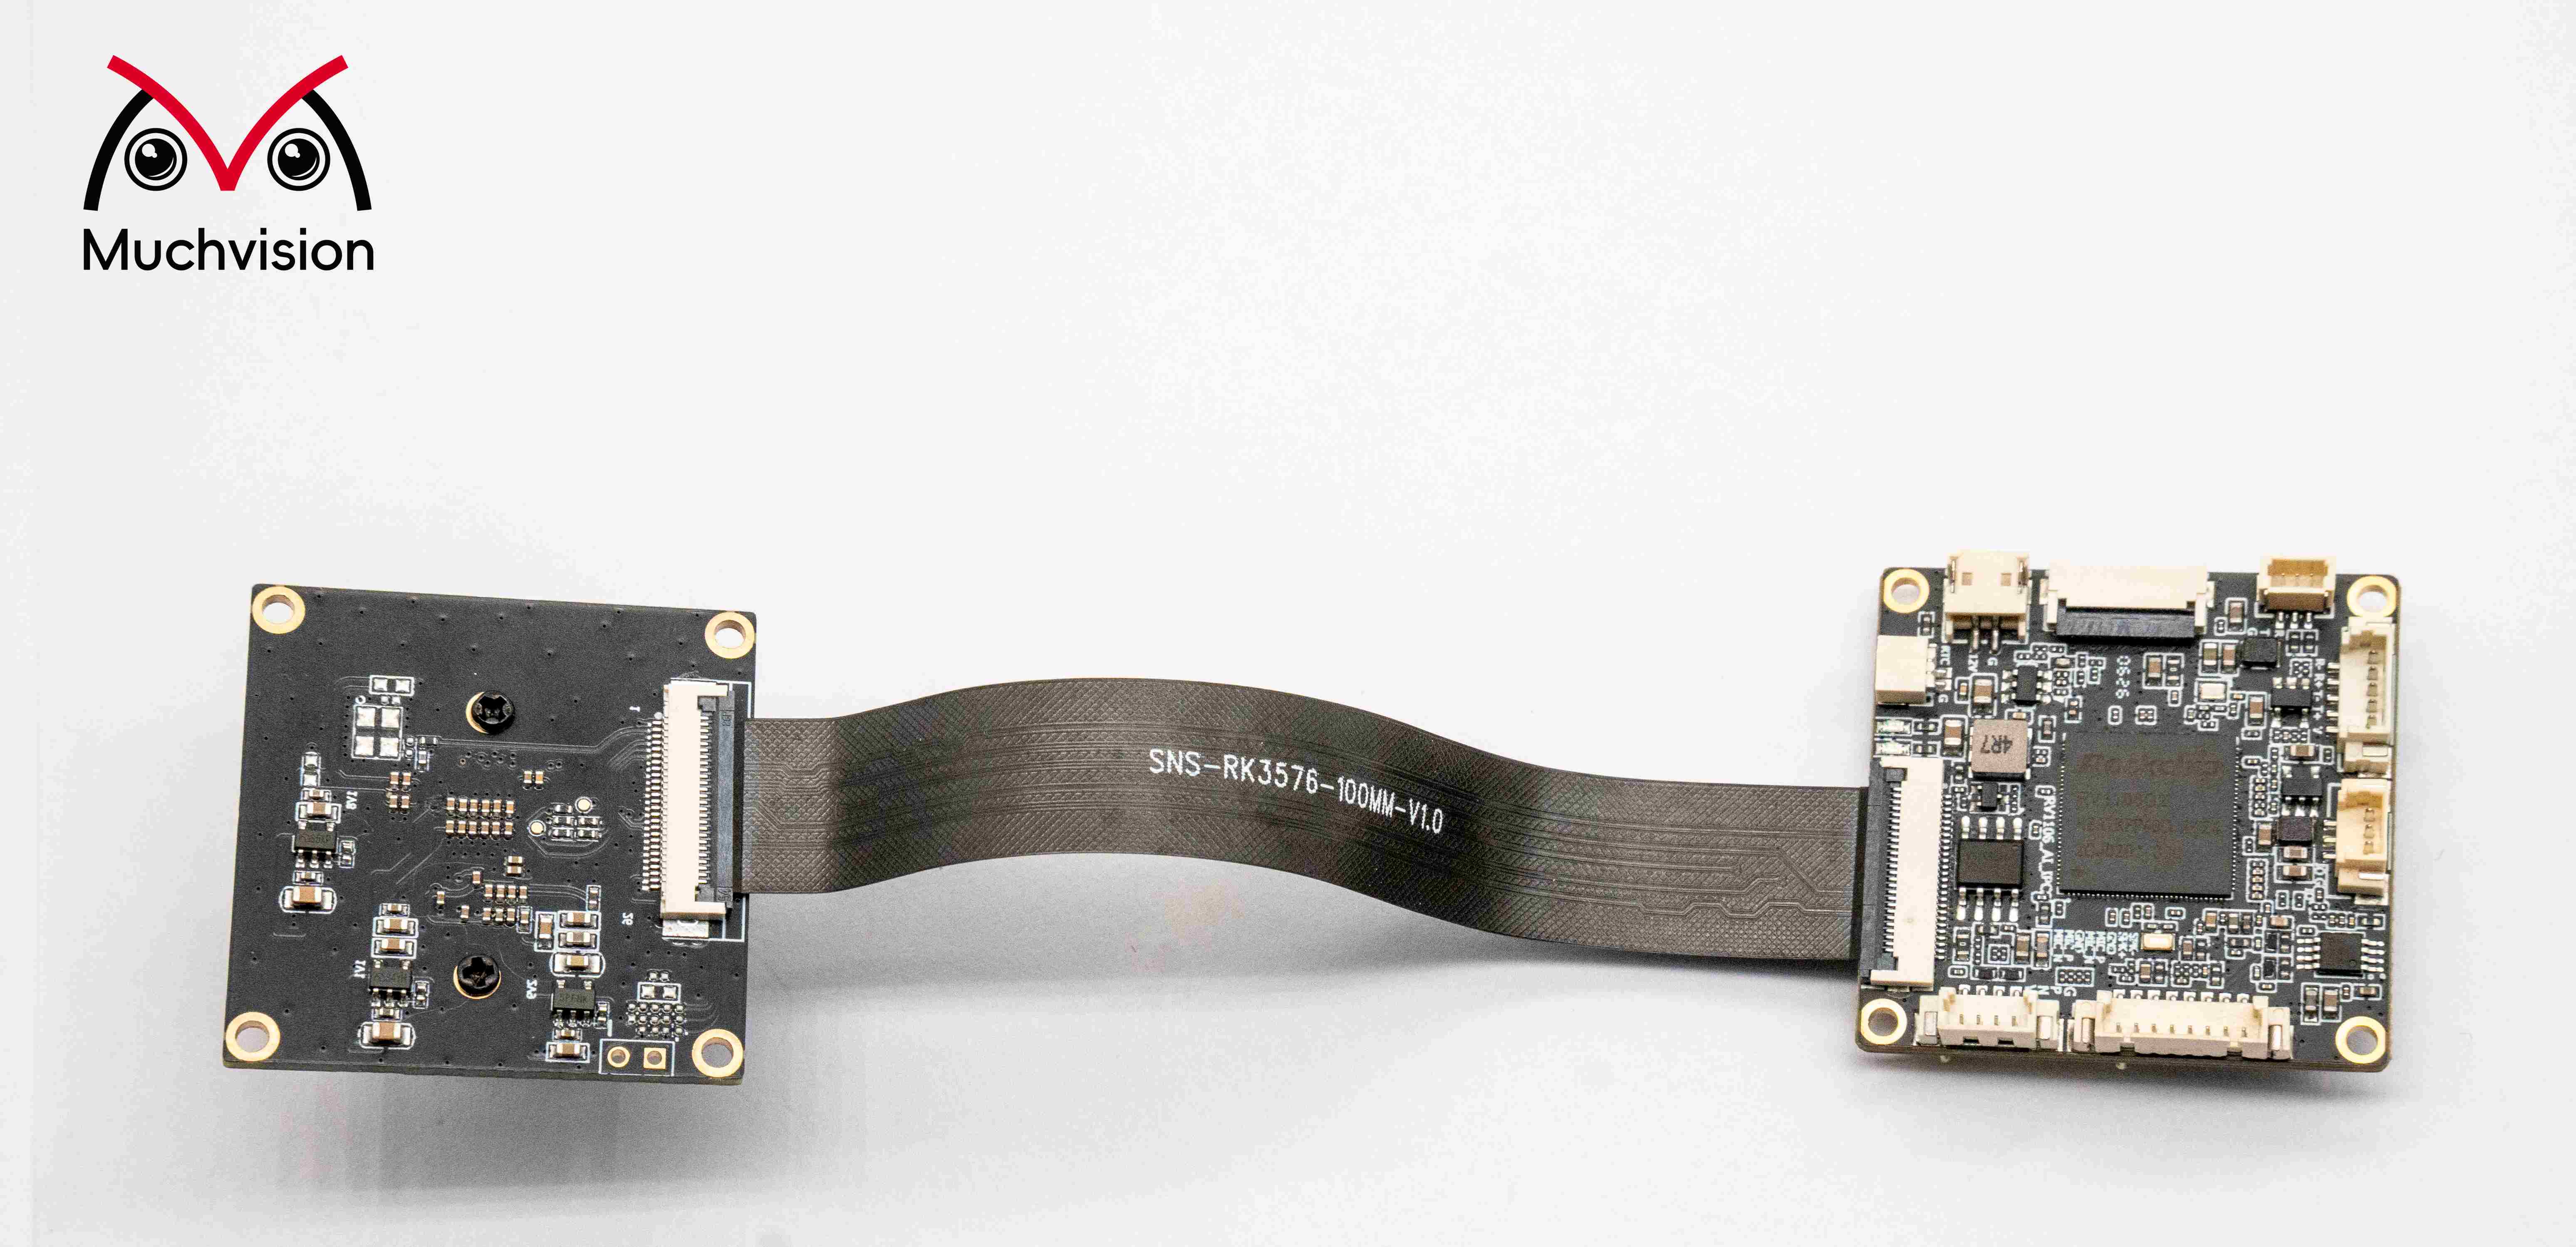
Мы предлагаем аппаратные решения на базе RV1106 — проектирование печатной платы (PCBA), а также полностью адаптированные решения для задач компьютерного зрения, включая разработку принципиальных схем и топологии печатных плат, подбор компонентов, адаптацию драйверов низкого уровня, перенос и отладку алгоритмов, а также интеграцию полной системы. По вопросам выбора чипов, проектирования аппаратного обеспечения, переноса программного обеспечения, оптимизации производительности или выполнения проектов по индивидуальному заказу обращайтесь к нам за технической поддержкой: [email protected]
 Горячие новости
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







