
I oövervakade vision-IoT-applikationer som drivs av batterier eller solfotovoltaiska system är det svårt för enheter att uppnå både extremt lång väntetid och realtidskontrollerbar anslutning. Detta är en nyckelbegränsning som hindrar storskalig distribution av utomhusmiljöövervakning, allmän säkerhet samt oövervakad industriell inspektion.
För att lösa dessa branschutmaningar introducerade Rockchip RV1106-serien av visionbearbetnings-SoC:er för AIoT-visionstillämpningar. Chipsen integrerar en CPU, en NPU, en ISP och en videokodningsmotor för låg-effektförbrukande, kostnadskänsliga inbyggda vision-AI-enheter. Tillämpningar inkluderar batteridrivna säkerhetskameror, jordbruks- och skogsövervakning, vattenresursstationsovervakning samt obemannad industriell inspektion.
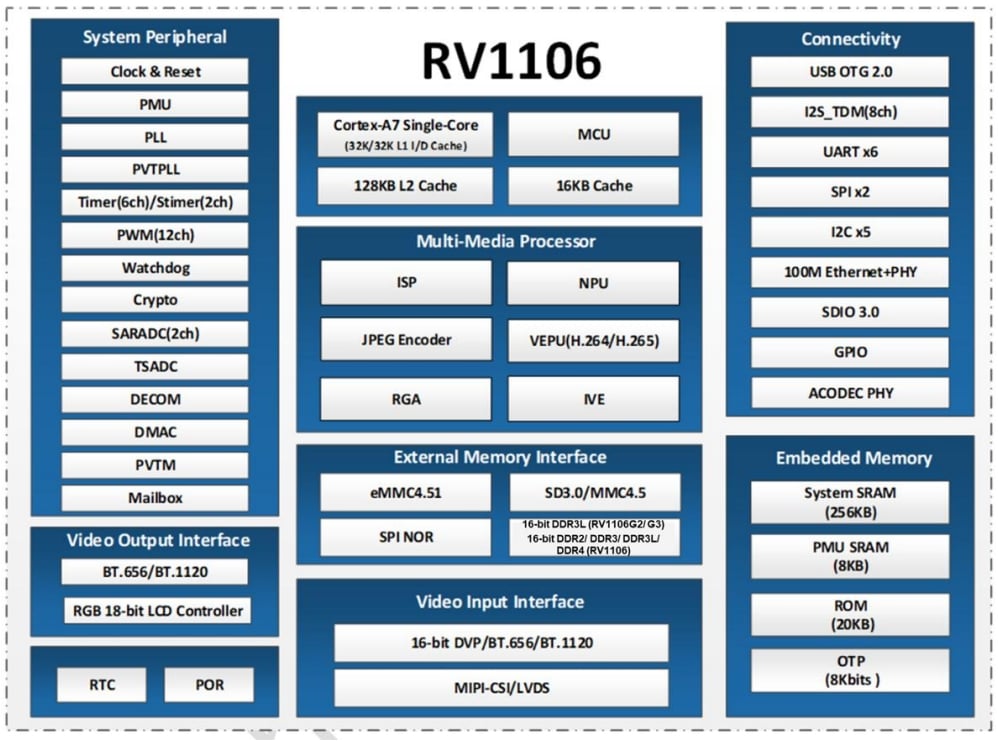
Funktionsmodul |
Arkitekturspecifikationer och prestanda |
Tekniskt värde |
CPU och MCU |
Enkärnig 32-bit ARM Cortex-A7-processer med NEON och FPU. Den har 32 KB I-Cache, 32 KB D-Cache, en gemensam 128 KB L2-cache och en oberoende MCU med 16 KB cache. Den officiella manualen anger inte någon klockfrekvens; en typisk SDK-konfiguration är 1,2 GHz. Heterogen schemaläggning tilldelar huvudprogrammet till A7-kärnan och låg-effekts realtidsavbrott till MCU:n. Under viloläge kan A7-kärnan stängas av medan endast MCU:n förblir aktiv. Prestandan beror på strategin för effektdomän. |
Stödjer AOV:s låg-effekts viloläge-och-vakn-mekanism, vilket balanserar systemets beräkningsprestanda med batteritiden. |
NPU |
Maskinvarubaserad neural nätverksaccelerator som stödjer blandad INT4-, INT8- och INT16-kvantifiering samt modellkonvertering från TensorFlow, PyTorch, Caffe, TFLite och ONNX-NN. Den teoretiska toppprestandan är 1 TOPS. Den praktiska prestandan är ungefär 0,5 TOPS på RV1106G2, medan RV1106G3 kan leverera hela 1 TOPS. Inferensprestandan begränsas av minneskapacitet, bandbredd och modellstorlek. |
Kör lokal edge-AI för mänsklig identifiering, objektidentifiering och ansiktsigenkänning. Hårdvaruacceleration minskar CPU-belastningen och eliminerar behovet av molnberäkning. |
Isp |
Hårdvarubaserad ISP med två MIPI-CSI/LVDS-ingångar och en DVP-ingång, som stödjer upp till tre kameror. Bildbehandlingsfunktioner inkluderar HDR-MGE, 3DNR/2DNR, 3A, LSC, dimreducering och distorsionskorrigering. RV1106G2 stödjer upp till 5 Mpix vid 30 bilder per sekund; RV1106G3 och RV1106 stödjer upp till 8 Mpix vid 15 bilder per sekund. Bildfrekvensen begränsas av bandbredd, effektförbrukning och kodningsvägen. |
Förbearbetar bilder under komplex belysning och genererar högkvalitativa YUV-strömmar för kodning och AI-inferens, vilket minskar programvarubaserad bildbehandling. |
VENC-videoenkodare |
Hårdvarubaserad videoenkodare som stödjer H.264 High Profile, H.265 Main Profile och JPEG, med sex olika bitrate-styrningslägen och en maximal bitrate på 60 Mbps. RV1106G2 stödjer 5 Mpix vid 30 bilder per sekund; RV1106G3 och RV1106 stödjer upp till 8 Mpix vid 15 bilder per sekund. JPEG-avbildning stödjer upp till 4 Mpix vid 60 bilder per sekund, med flera utdataströmmar. |
Hårdvarukomprimering frigör CPU-resurser för säkerhetsfunktioner såsom flödesförhandsgranskning, lokal inspelning och händelseupptäckt. |
RKIVE Intelligent Video Engine |
Dedikerad hårdvarubaserad bildbehandlingsenhet med GMM, Canny, CCL, optisk flöde, filtrering och morfologiska operatorer. Rörelsedetektering och framgrundssegmentering körs i hårdvara med minimal CPU-användning. Bildfrekvensen följer ISP:s utdatagräns. |
Implementerar scenändringsdetektering och framgrundsutvinning i hårdvara, vilket minskar CPU-belastningen för bildändringsdetektering i lågströmsdrift (AOV). |
Minnesdelsystem |
RV1106G2 integrerar 1 Gb (128 MB) DDR3L i SIP.
|
SIP-lösningen eliminerar externa DDR-enheter och PCB-rutning, vilket minskar BOM-kostnaden. BGA-versionen stödjer flerkamerasystem och avancerad visuellt utrustning som kör komplexa algoritmer. |
Energihantering |
Flera isolerade strömdomäner stödjer oberoende strömdomänväxling samt flera sov- och väckkällor. Databladet innehåller inga officiella strömvärden. Tekniska mätningar visar ca 500 mW vid fullständig funktionsdrift och ca 40 mW i AOV-standby. Tidigare uppskattningar på 0,8 W och 0,1 W måste ersättas med mätvärden från produktionsprototypen. |
Stödjer körtimevaluering för produkter med litiumbatteri och solenergi samt hjälper till att definiera strategier för strömdomänväxling vid låg-effekts AOV-drift. |
Paket |
RV1106G2/G3 använder ett 12,3 × 12,3 mm QFN128-paket med 0,35 mm avstånd mellan kontakterna och en MSL3-klassificering. RV1106 använder ett 14 × 11 mm BGA313-paket med 0,6 mm avstånd mellan bollarna. Värmeavledning för QFN beror på fullständig jordning av den nedre E-PAD:en. BGA ger större utvidgningsmöjligheter vid periferin, medan QFN är kompakt men har mindre termisk marginal. |
RV1106G2/G3 är lämpliga för kompakta produkter såsom dörrklockor och små batteridrivna kameror. RV1106 riktar sig till utvidgbara flerkameradesigns. Hårdvarulayouten måste säkerställa korrekt jordning och värmeavledning. |
Dagligen drift med lång vänttid bygger på AOV (Always on Video), flera isolerade strömdomäner samt en snabb väckmekanism. Hårdvarudesignen måste följa chipets absoluta maximala värden och rekommenderade driftförhållanden.
AOV-läge och flernivå energistyrning: AOV kombinerar kontinuerlig bildinfångning med låg bildfrekvens med AI-baserad händelseutlösning för att uppfylla kraven på kontinuerlig övervakning för batteridrivna enheter. Under lång väntetid hanterar MCU:n sensorn och bildbufferten medan Cortex-A7 och NPU:n går in i djupsömn. Endast nödvändiga strömdomäner förblir aktiva, vilket möjliggör bildinfångning och kodning med låg bildfrekvens vid 1 bild per sekund. När en person, fordon eller annat mål upptäcks utlöser en hårdvaruinterrupt att hela kretsen vaknar och systemet byter till normal bildfrekvens för inspelning och AI-analys.
Driftsläge |
Kärntillstånd |
Typisk effekt |
Batteriprestanda (5200 mAh) |
AOV-vänteläge |
RISC-V MCU körs; A7/NPU sover |
Cirka 40 mW (teknisk referens) |
Cirka 14 dagar utan solljus (prototypreferens) |
Händelseutlöst väckning |
A7/NPU kör i full hastighet med kodning i normal bildfrekvens |
Dynamisk belastning |
Beror på frekvensen av händelseutlösning |
Kontinuerlig inspelning |
Alla moduler aktiva |
Dynamisk effekt |
Yttre strömförsörjning rekommenderas |
Hårdvaruresurser för videoinmatningsgränssnitt:
Efter bildförbehandling ger ISP ut YUV-data. VENC stöder alla sex bithastighetsstyrningslägen som anges i databladet.
Startlagringsalternativ: SPI Flash, eMMC 4.51 och SD/MMC. Firmware kan laddas ner via USB eller UART.
Inbyggt minne: 256 KB delat SRAM, 8 KB PMU-SRAM, 20 KB Boot ROM och 8 K-bit OTP.
2 RKNN-verktygskedja och modellkvantiseringens distribution: NPU:n stödjer blandad INT4-, INT8- och INT16-kvantisering, medan RKNN-Toolkit2 utför modellkonvertering. INT8 balanserar noggrannhet och hastighet, medan INT4 minskar modellstorleken. En objektdetekteringshastighet på 25 FPS med PaddleDetection är ett tekniskt provresultat. Distribution kräver att RKNN-modellen läses in i DDR-minnespoolen och att inferensgränssnittet anropas via C/C++-API:t.
3 Optimering av lättviktig visionbibliotek: Inbäddade system använder den strömlinjeformade OpenCV-mobile-biblioteket, där GUI-komponenter tagits bort för att minska storleken och accelerera uppstarten. En hybridarkitektur som kombinerar förbehandling med lättviktiga bibliotek med NPU-inferens minskar CPU-användningen och passar effektbudgeten för enheter med lång väntetid.
Etapp |
Kärnmodul |
Utvecklingsramverk eller verktyg |
Prestationsoptimering |
Hårdvarubegränsning |
Bildtagning |
VI + MIPI-CSI/DVP |
MPP SDK |
Bind hårdvarusökvägar för att minska minneskopieringsbelastningen |
Stödjer upp till tre synkroniserade sensorinmatningar. RV1106G2 stödjer upp till 5 MP vid 30 FPS. |
Bildförbättring |
Isp |
Konfiguration av hårdvaruregister |
Aktivera hårdvarubaserad bildacceleration, till exempel HDR och 3DNR |
ISP-hårdvaran stödjer tidsdelad multiplexning för upp till fyra sensorer. |
Videokodning |
VENC |
MPP VENC-API |
Konfigurera sex bithastighetsstyrningslägen och aktivera intelligent kodning |
Maximal kodningsbitfrekvens är 60 Mbps. |
AI-inferens |
NPU |
RKNN-Toolkit2 |
Använd blandad INT4-, INT8- och INT16-kvantifiering |
Minnesresurser begränsas av den integrerade SIP DDR:n eller den externa DDR-konfigurationen. |
Visionssbearbetning |
Cortex-A7 CPU |
OpenCV-mobile
|
Ta bort onödiga programmoduler för att minska systembelastningen |
I AOV-sömläge prioriteras stängning av CPU:n. |
Hårdvaruresurser: Chipintegrerad 10/100 M Ethernet MAC och PHY (RMII-gränssnitt). Ett SDIO 3.0-gränssnitt stödjer externa Wi-Fi- och Bluetooth-moduler, och USB 2.0 OTG är integrerad. Perifera resurser inkluderar fem I2C-gränssnitt, två SPI-gränssnitt, sex UART-gränssnitt och ett I2S-ljudgränssnitt.
Ethernet ger en pålitlig trådbunden backbone. En extern Wi-Fi 6- och Bluetooth 5.2-modul kan anslutas via SDIO för flexibel trådlös etablering. Heartbeat-rapportering och automatisk återanslutning håller nätverkslänken tillgänglig.
Smart Encoding 2.0 är en programvarualgoritm på översta programvaruskiktet (SDK) som stödjer anpassningsbar bitfrekvensjustering. Jämfört med konventionell CBR-drift med fast bitfrekvens kan den minska bandbreddsanvändningen och lagringskraven.
Ljudundersystemet integrerar en hårdvarubaserad ljudcodec med en tvåkanalig 24-bitars ADC och en enkanalig DAC. Den typiska signal-till-brus-nivån är 90 dB, och både differentiella och enkeländade mikrofoningångar stöds.
Buildroot används för att bygga det inbäddade Linux-systemet, effektivisera kärnan och applikationstjänsterna samt stödja OTA-firmwareuppdateringar.
Chipen inkluderar en komplett hårdvarusäkerhetsmotor med en hårdvarukryptografisk enhet som stödjer SHA-1, SHA-256, AES, DES, TDES, RSA, ECC och SM2-algoritmer, tillsammans med en sann slumptalsgenerator och säker OTP. TrustZone och säker uppstart stöds. Dessa funktioner möjliggör firmwarekryptering, säker nyckellagring och hårdvaru-mjukvarusäkerhetsdomänisolering för integritetsskydd i säkerhetsprodukter.
Kernkrav |
Rekommenderad konfiguration |
Viktiga gränssnitt |
Hårdvarubegränsning |
|
Låg-effekt-IPC eller smart dörrklocka |
Lång väntetid för AOV och nattsyn |
RV1106G2
|
MIPI-CSI
|
Maximalt 5 MP vid 30 bilder per sekund |
Industriell optisk streckkodsavläsare |
Hög hastighet för bildinfångning och utlösning av insamling |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Maximalt 8 MP vid 15 bilder per sekund |
Smart butik eller smart hylla |
Analys av flera kameror |
RV1106 BGA
|
Dubbla MIPI-CSI,
|
Kräver en strikt DDR-strömförsörjningsdesign |
Inom-bilens DMS eller dashcam |
Drift vid bred temperaturspann |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Omgivningstemperatur: -20 till 85 °C; gemensam temperatur: ≤125 °C |
Vi erbjuder RV1106-baserad PCBA-hårdvarudesign och anpassade kompletta visionlösningar, inklusive schema- och kretskortdesign, komponentval, anpassning av drivrutiner på låg nivå, portering och felsökning av algoritmer samt integrering av hela systemet. För frågor om val av chip, hårdvarudesign, mjukvarumigrering, prestandaoptimering eller anpassade projekt, kontakta oss för teknisk support: [email protected]
 Senaste nytt
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







