
I ubemandede IoT-anvendelser inden for vision, der drives af batterier eller solcelleanlæg, er det svært for enheder at opnå både ultra-læng tid i standby-tilstand og realtidskontrolleret tilslutning. Dette er en væsentlig flaskehals, der begrænser den omfattende implementering af udendørs miljøovervågning, generel sikkerhed samt ubemandede industrielle inspektioner.
For at løse disse branchens udfordringer introducerede Rockchip RV1106-serien af vision-processing-SoCs til AIoT-visionapplikationer. Chipperne integrerer en CPU, en NPU, en ISP og en video-codec-motor til lavstrøms, omkostningseffektive indlejrede vision-AI-enheder. Applikationer omfatter batteridrevne sikkerhedskameraer, overvågning inden for landbrug og skovbrug, overvågning af vandhusholdningsstationer samt ubemandede industrielle inspektioner.
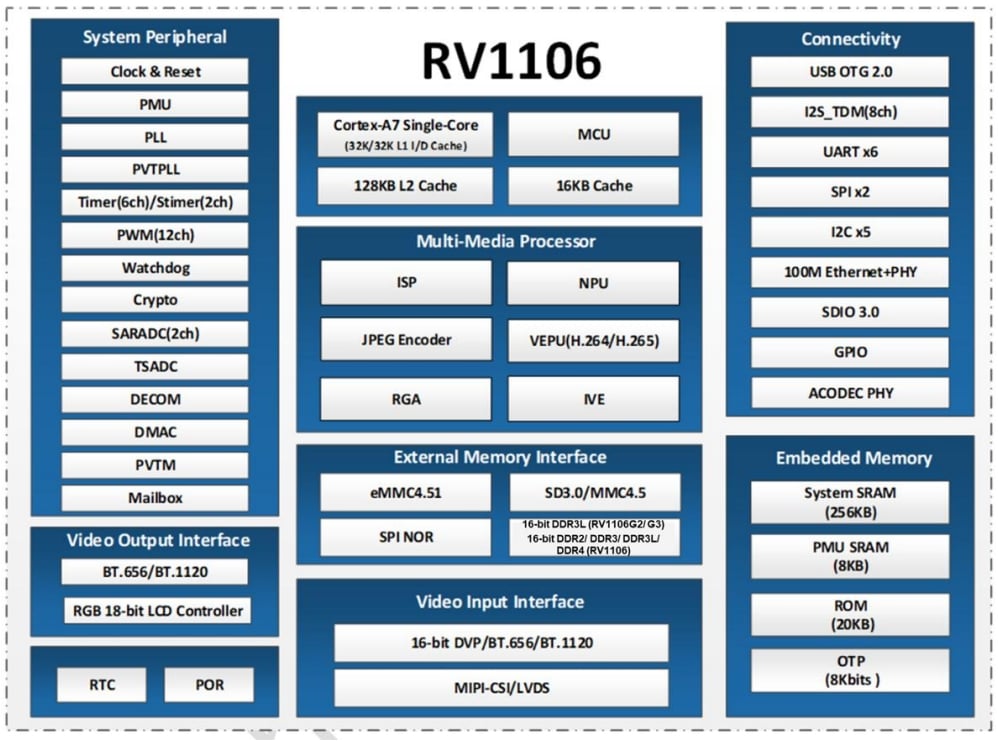
Funktionsmodul |
Arkitekturspecifikationer og ydeevne |
Ingeniør-værdi |
CPU og MCU |
Enkeltkerne 32-bit ARM Cortex-A7-processer med NEON og FPU. Den har 32 KB I-Cache, 32 KB D-Cache, en fælles 128 KB L2-cache samt en uafhængig MCU med 16 KB cache. Den officielle brugsvejledning angiver ikke en klokkefrekvens; en typisk SDK-konfiguration er 1,2 GHz. Ved heterogen planlægning tildeles den primære applikation til A7-kernen, mens lavstrøms realtidsafbrydelser tildeles MCU’en. Under søvn kan A7-kernen slukkes, mens kun MCU’en forbliver aktiv. Ydelsen afhænger af strøm-domæne-strategien. |
Understøtter AOV-mekanismen til lavstrøms søvn-og-vågn, hvilket balancerer systemets beregningsydelse med batterilevetiden. |
NPU |
Hardware-baseret neural-netværksaccelerator, der understøtter blandet INT4-, INT8- og INT16-kvantificering samt modelkonvertering fra TensorFlow, PyTorch, Caffe, TFLite og ONNX-NN. Den teoretiske maksimal ydelse er 1 TOPS. Den praktiske ydelse er ca. 0,5 TOPS på RV1106G2, mens RV1106G3 kan levere den fulde 1 TOPS. Inferens-ydelsen begrænses af hukommelseskapsitet, båndbredde og modelstørrelse. |
Kører lokal edge-AI til detektering af mennesker, objekter og ansigter. Hardwareacceleration reducerer CPU-belastningen og eliminerer behovet for cloud-computing. |
Isp |
Hardware-ISP med to MIPI-CSI/LVDS-inputs og én DVP-input, der understøtter op til tre kameraer. Funktioner til billedbehandling inkluderer HDR-MGE, 3DNR/2DNR, 3A, LSC, tåkemindskelse og forvrængningskorrektion. RV1106G2 understøtter op til 5 M@30 FPS. RV1106G3 og RV1106 understøtter op til 8 M@15 FPS. Billedfrekvensen er begrænset af båndbredde, strømforbrug og kodningsstien. |
Forbehandler billeder under komplekse belysningsforhold og genererer højtkvalitets YUV-strømme til kodning og AI-inferens, hvilket reducerer softwarebaseret billedbehandlingsbelastning. |
VENC-videoencoder |
Hardware-baseret encodermotor, der understøtter H.264 High Profile, H.265 Main Profile og JPEG, med seks bitratekontroltilstande og en maksimal bitrate på 60 Mbps. RV1106G2 understøtter 5 MP ved 30 FPS; RV1106G3 og RV1106 understøtter op til 8 MP ved 15 FPS. JPEG-optagelse understøtter op til 4 MP ved 60 FPS med flere outputstrømme. |
Hardwarekomprimering frigør CPU-ressourcer til sikkerhedsfunktioner såsom multistream-forhåndsvisning, lokal optagelse og hændelsesoptagelse. |
RKIVE Intelligent Video Engine |
Dedikeret hardwarebaseret visionbehandlingsenhed med GMM, Canny, CCL, optisk strøm, filtrering og morfologiske operatorer. Bevægelsesdetektering og forgrundsegmentering udføres i hardware med minimal CPU-belastning. Behandlingsbilledfrekvensen følger ISP-udgangsgrænsen. |
Implementerer sceneskiftdetektering og forgrundsekstraction i hardware, hvilket reducerer CPU-belastningen ved billedændringsdetektering i lavstrøms AOV-drift. |
Hukommelsessubsystem |
RV1106G2 integrerer 1 Gb (128 MB) DDR3L i SIP'en.
|
SIP-løsningen eliminerer eksterne DDR-enheder og PCB-rutning, hvilket reducerer BOM-omkostningerne. BGA-versionen understøtter flercamera-systemer og avanceret synsudstyr, der kører komplekse algoritmer. |
Strømforvaltning |
Flere isolerede strømdomæner understøtter uafhængig strømdomæneskift samt flere sove- og vågn-kilder. Databladet indeholder ingen officielle strømdata. Ingeniørmålinger viser ca. 500 mW under fuldfunktionel drift og ca. 40 mW i AOV-standby. Tidligere estimater på 0,8 W og 0,1 W skal erstattes med målinger fra produktionsprototypen. |
Understøtter runtime-evaluering af lithium-batteridrevne og solcelledrevne produkter og hjælper med at definere strategier for strømdomæneskift til lavstrøms AOV-drift. |
Pakke |
RV1106G2/G3 bruger et 12,3 × 12,3 mm QFN128-pakke med 0,35 mm pindafstand og en MSL3-klassificering. RV1106 bruger et 14 × 11 mm BGA313-pakke med 0,6 mm kugleafstand. QFN-varmeafledning afhænger af komplet jordforbindelse til den nederste E-PAD. BGA giver større perifert udvidelsesmulighed, mens QFN er kompakt, men har mindre termisk reservekapacitet. |
RV1106G2/G3 egner sig til kompakte produkter såsom dørklokker og små batteridrevne kameraer. RV1106 er beregnet til udvidelige multikamera-design. Hardware-layoutet skal sikre korrekt jordforbindelse og varmeafledning. |
Drift hele døgnet med lang standbytid afhænger af AOV (Always on Video), flere isolerede strømdomæner og en hurtig opvågningsmekanisme. Hardwaredesignet skal overholde chipens absolutte maksimale værdier og anbefalede driftsbetingelser.
AOV-tilstand og flertrins strømplanlægning: AOV kombinerer kontinuerlig optagelse med lav billedehastighed med AI-baseret begivenhedsafløsning for at opfylde kravene til kontinuerlig overvågning fra batteridrevne enheder. Under langvarig standby styrer MCU sensoren og billedbufferen, mens Cortex-A7 og NPU går i dyp søvn. Kun de mest essentielle strømdomæner forbliver aktive, hvilket muliggør optagelse og kodning med lav billedehastighed ved 1 billede pr. sekund. Når en person, et køretøj eller et andet mål registreres, vækkes hele chippen via en hardwareafbrydelse, og systemet skifter til normal billedehastighedsoptagelse og AI-inferens.
Driftsmode |
Kernestatus |
Typisk effekt |
Batteriydelse (5200 mAh) |
AOV-standby |
RISC-V MCU kører; A7/NPU sover |
Cirka 40 mW (teknisk reference) |
Cirka 14 dage uden sollys (prototype-reference) |
Begivenhedsvågn |
A7/NPU kører med fuld hastighed med normal billedehastighedskodning |
Dynamisk belastning |
Afhangigt af begivenhedsafløsningsfrekvensen |
Kontinuerlig optagelse |
Alle moduler aktive |
Dynamisk strøm |
Ekstern strømforsyning anbefales |
Hardwareressourcer til videoinputgrænseflade:
Efter billedforudbejdning udsender ISP YUV-data. VENC understøtter alle seks bitratekontroltilstande, der er specificeret i databladet.
Boot-lagermuligheder: SPI Flash, eMMC 4.51 og SD/MMC. Firmware kan downloades via USB eller UART.
På-chip-hukommelse: 256 KB fælles SRAM, 8 KB PMU-SRAM, 20 KB Boot ROM og 8 K-bit OTP.
2 RKNN-værktøjskæde og modelkvantiseringens implementering: NPU understøtter blandede INT4-, INT8- og INT16-kvantiseringer, mens RKNN-Toolkit2 udfører modelkonvertering. INT8 balancerer nøjagtighed og hastighed, og INT4 reducerer modelstørrelsen. En PaddleDetection-objektdetektionshastighed på 25 FPS er et teknisk testresultat. Implementering kræver indlæsning af RKNN-modellen i DDR-hukommelsespuljen og kald af inferensgrænsefladen via C/C++-API'et.
3 Optimering af letvægtsvisionbibliotek: Indlejrede systemer bruger det strømlinede OpenCV-mobile-bibliotek med fjernede GUI-komponenter for at reducere størrelsen og accelerere opstarten. En hybridadarkitektur, der kombinerer letvægtsbibliotekets præbehandling med NPU-inferens, reducerer CPU-belastningen og passer til effektbudgettet for enheder med lang standbytid.
Scene |
Kernemodul |
Udviklingsramme eller værktøj |
Optimering af ydeevne |
Hardwarebegrænsning |
Billedoptagelse |
VI + MIPI-CSI/DVP |
MPP SDK |
Bind hardwarestier for at reducere hukommelseskopieringsoverhead |
Understøtter op til tre synkroniserede sensoringange. RV1106G2 understøtter op til 5 MP ved 30 FPS. |
Billedforbedring |
Isp |
Konfiguration af hardwareregister |
Aktivér hardwarebaseret billedacceleration såsom HDR og 3DNR |
ISP-hardware understøtter tidsdelingsmultiplexering af op til fire sensorer. |
Video kodning |
VENC |
MPP VENC-API |
Konfigurér seks bitratekontroltilstande og aktivér intelligent kodning |
Maksimal kodningsbitrate er 60 Mbps. |
AI-inferens |
NPU |
RKNN-Toolkit2 |
Brug blandet INT4-, INT8- og INT16-kvantificering |
Hukommelsesressourcer begrænses af den integrerede SIP-DDR eller den eksterne DDR-konfiguration. |
Visionbehandling |
Cortex-A7-CPU |
OpenCV-mobile
|
Fjern unødvendige softwaremoduler for at mindske systembelastningen |
I AOV-søgetilstand gives CPU'en prioritet til at blive slukket. |
Hardwareressourcer: Chipintegreret 10/100 M Ethernet MAC og PHY (RMII-grænseflade). En SDIO 3.0-grænseflade understøtter eksterne Wi-Fi- og Bluetooth-moduler, og USB 2.0 OTG er integreret. Perifere ressourcer omfatter fem I2C-grænseflader, to SPI-grænseflader, seks UART-grænseflader samt en I2S-lydgrænseflade.
Ethernet sikrer en pålidelig kablet backbone. Et eksternt Wi-Fi 6- og Bluetooth 5.2-modul kan tilsluttes via SDIO for fleksibel trådløs konfiguration. Heartbeat-rapportering og automatisk genoprettelse sikrer, at netværksforbindelsen forbliver tilgængelig.
Smart Encoding 2.0 er en softwarealgoritme til SDK på øverste niveau, der understøtter tilpasningsdygtig justering af bitrate. I forhold til konventionel CBR-drift med fast bitrate kan den reducere både båndbreddeforbruget og lagringskravene.
Lydsubsystemet integrerer en hardwarebaseret lydkodek med en tokanals 24-bit ADC og en enkeltkanals DAC. Den typiske signal-støj-ratio er 90 dB, og både differential- og single-ended-mikrofonindgange understøttes.
Buildroot bruges til at opbygge det indlejrede Linux-system, forenkle kernen og applikationstjenesterne samt understøtte OTA-firmwareopdateringer.
Chippet indeholder en komplet hardware-sikkerhedsmotor med en hardware-kryptografisk enhed, der understøtter SHA-1, SHA-256, AES, DES, TDES, RSA, ECC og SM2-algoritmer samt en sand tilfældig-tal-generator og sikker OTP. TrustZone og sikker opstart er understøttet. Disse funktioner muliggør firmware-kryptering, sikker nøglelagring og hardware-software-sikkerhedsdomæne-isolering til beskyttelse af privatlivet i sikkerhedsprodukter.
Kernekrav |
Anbefalet konfiguration |
Nøglegrænseflader |
Hardwarebegrænsning |
|
Lavstrøms-IPC eller smart dørklokke |
Langvarig standby-AOV og nattesyn |
RV1106G2
|
MIPI-CSI,
|
Maksimalt 5 MP ved 30 billedepr. sek. |
Industriel optisk stregkodelæser |
Højhastighedsoptagelse og udløst optagelse |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Maksimalt 8 MP ved 15 billeder pr. sekund |
Smart Retail eller Smart Shelf |
Analyse af synsbilleder fra flere kameraer |
RV1106 BGA
|
Dobbelt MIPI-CSI
|
Kræver streng DDR-strømforsyningsdesign |
DMS i kabinen eller dashcam |
Drift ved bred temperatur |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Omgivelsestemperatur: -20 til 85 °C; knudepunktstemperatur: ≤125 °C |
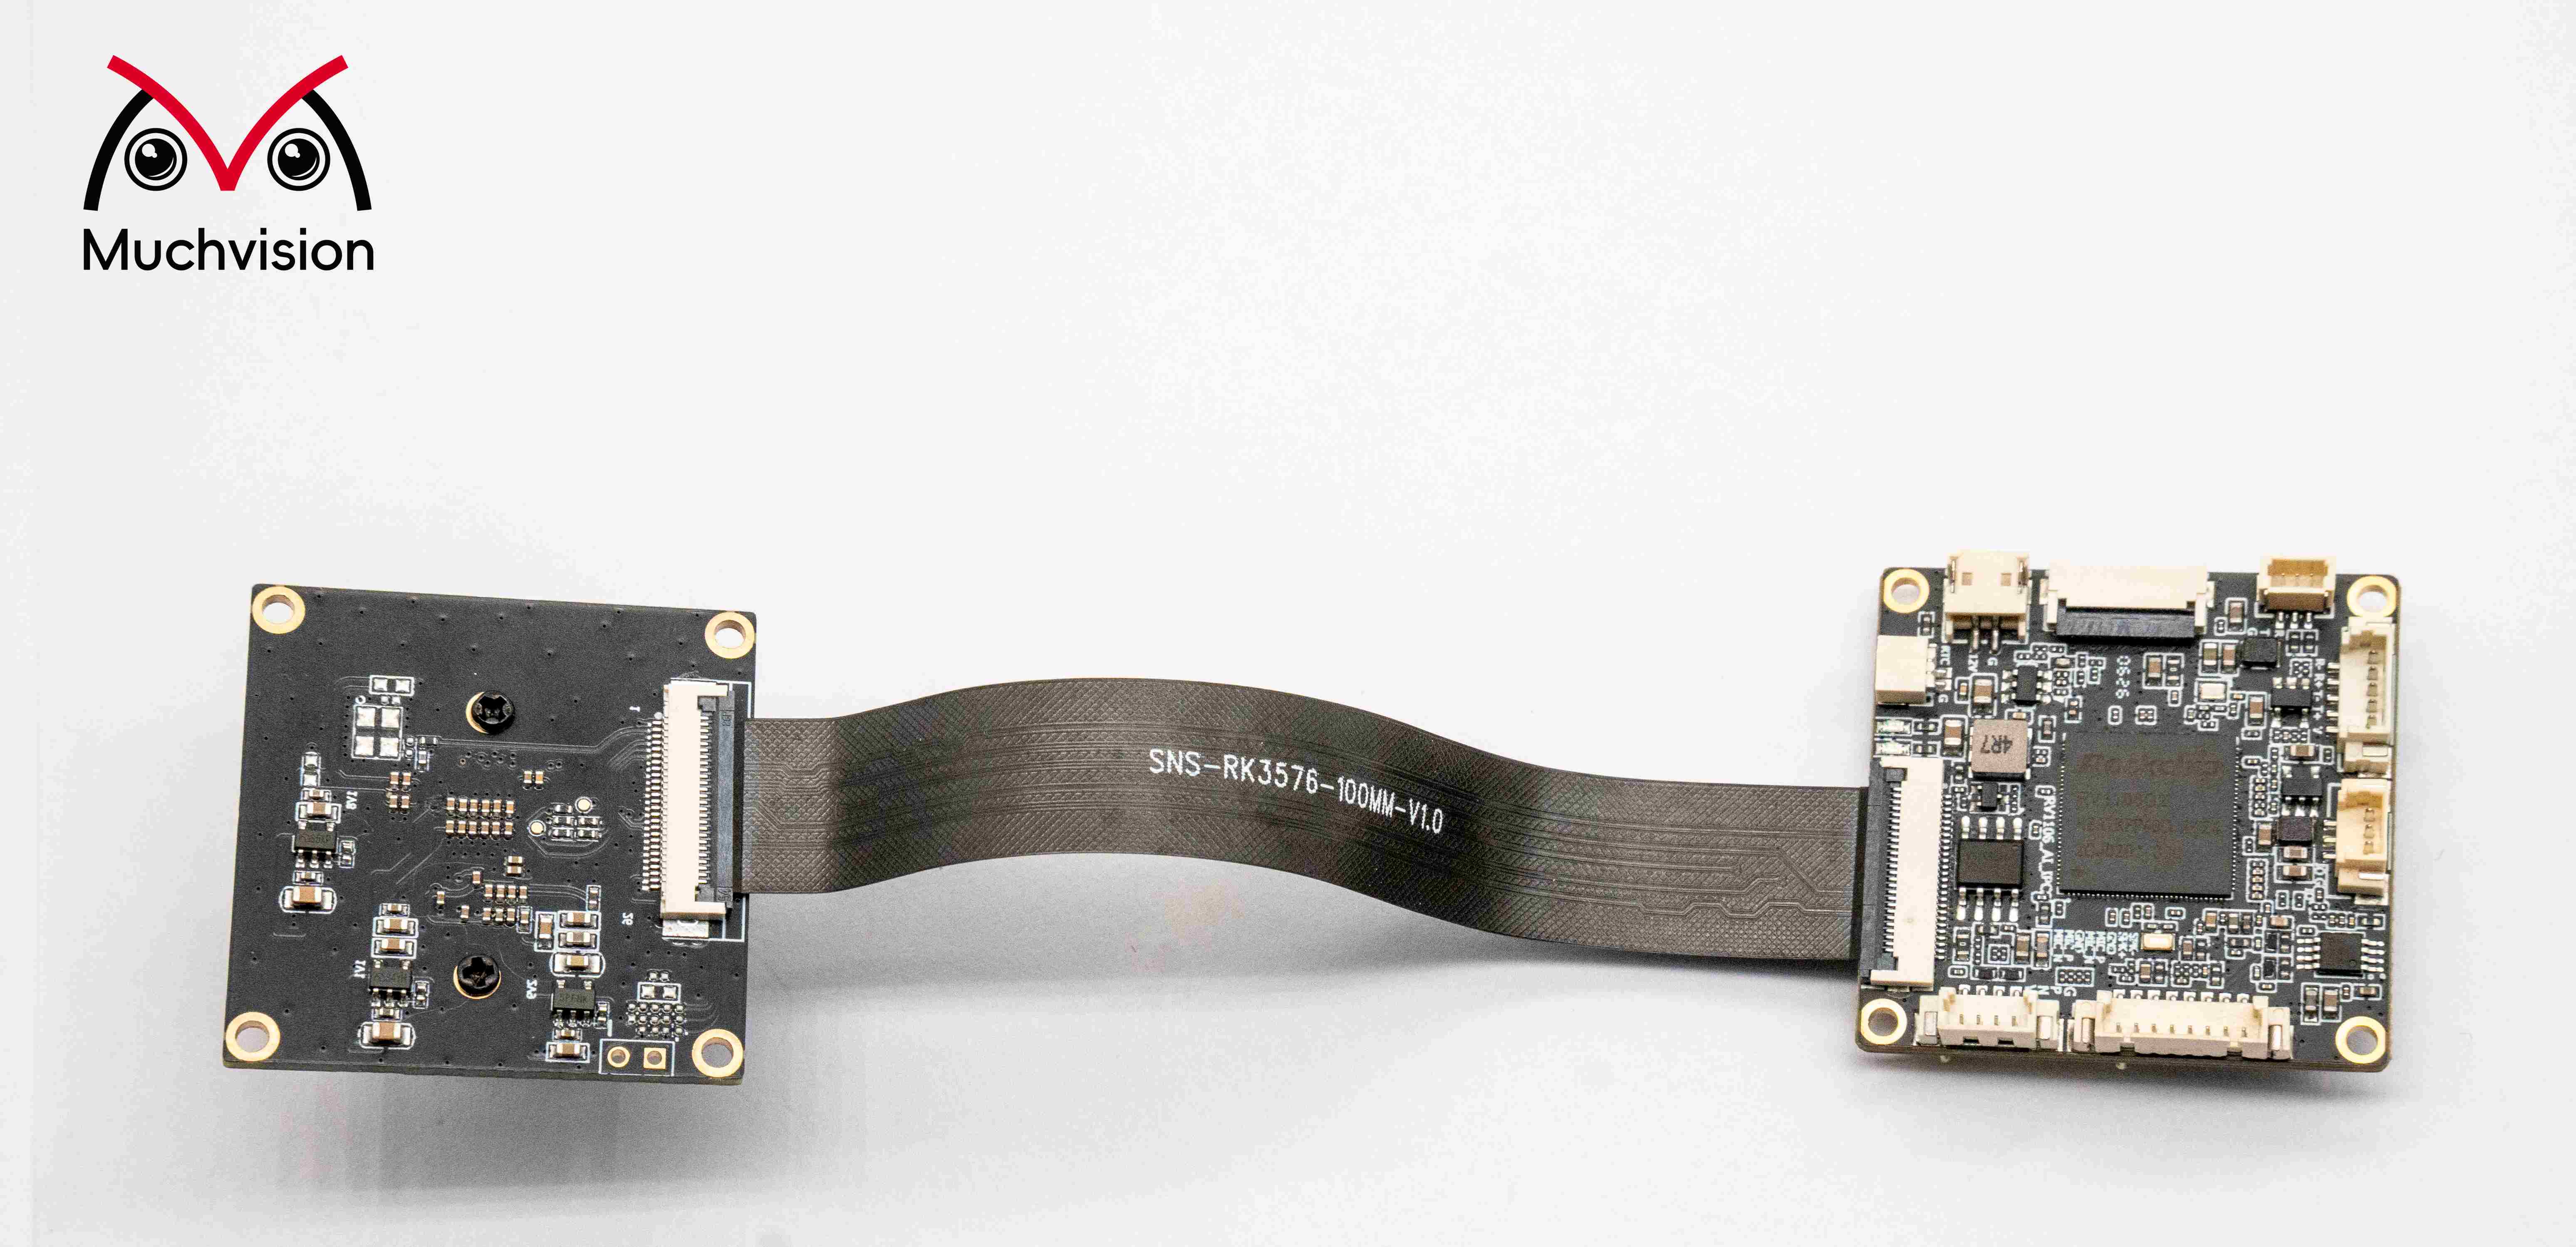
Vi leverer RV1106-baseret PCBA-hårdvarudesign og tilpassede komplette visionløsninger, herunder skematiske tegninger og PCB-design, komponentvalg, lavtniveaudriver-tilpasning, algoritmeportering og fejlfinding samt komplet systemintegration. Ved spørgsmål om chip-valg, hårdvarudesign, softwaremigrering, ydelsesoptimering eller tilpassede projekter, kontakt os for teknisk support: [email protected]
 Seneste nyheder
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







