 ×

Paristojen tai aurinkosähköjärjestelmien avulla toimivissa valvontaa vailla suorittavissa näkö-IoT-sovelluksissa on vaikeaa saavuttaa sekä erinomainen odotusaika että reaaliaikainen etäohjattava yhteys. Tämä on keskeinen pullonkaula, joka rajoittaa ulkoisen ympäristön seurantaa, yleistä turvallisuutta ja valvontaa vailla suorittavia teollisia tarkastuksia koskevien hankkeiden laajamittaista käyttöönottoa.
Näiden alan haasteiden ratkaisemiseksi Rockchip esitteli RV1106-sarjan näköprosessointia varten suunniteltuja SoC-piirejä AIoT-näkösovelluksiin. Piirit sisältävät CPU:n, NPU:n, ISP:n ja videokoodausmoottorin alhaisen tehonkulutuksen ja kustannustehokkaiden upotettujen näkötekoälylaitteiden käyttöön. Sovelluksia ovat akkukäyttöiset turvakamerat, maatalous- ja metsätalousvalvonta, vesitalousasemien valvonta sekä valvomaton teollisuuden tarkastus.
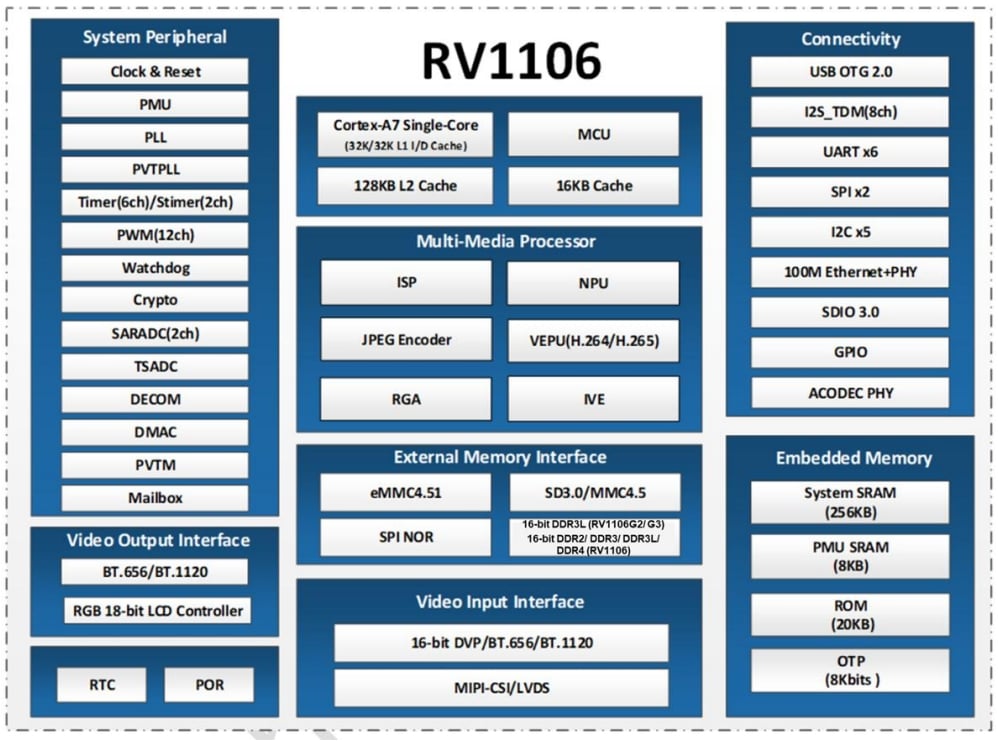
Toiminnallinen moduuli |
Arkkitehtuurin tekniset tiedot ja suorituskyky |
Tekninen arvo |
CPU ja MCU |
Yksiytiminen 32-bittinen ARM Cortex-A7 -prosessori NEON- ja FPU-toiminnoilla. Siinä on 32 kt:n ohjelmakäskyvälimuisti (I-Cache), 32 kt:n tietovälimuisti (D-Cache), yhtenäinen 128 kt:n L2-välimuisti ja erillinen mikro-ohjausyksikkö (MCU) 16 kt:n välimuistilla. Virallinen käyttöopas ei määritä kellotaajuutta; tyypillinen SDK-konfiguraatio on 1,2 GHz. Heterogeeninen tehtävänjakoa käytetään pääsovelluksen suorittamiseen A7-prosessorilla ja pienenvirtoisten reaaliaikaisten keskeytysten käsittelyyn MCU:lla. Lepotilassa A7 voidaan sammuttaa, jolloin aktiivisena pysyy ainoastaan MCU. Suorituskyky riippuu virranjakotason strategiasta. |
Tukee AOV-alhaisen virrankulutuksen lepo- ja herätysmekanismia, joka tasapainottaa järjestelmän laskentasuorituskykyä ja akun kestoa. |
NPU:n |
Laitteistopohjainen neuroverkkokiihdytin, joka tukee sekä INT4-, INT8- että INT16-mäisiä kvantisaatioita sekä mallien muuntamista TensorFlow-, PyTorch-, Caffe-, TFLite- ja ONNX-NN-muodoista. Teoreettinen huippusuorituskyky on 1 TOPS. Käytännön suorituskyky on noin 0,5 TOPS RV1106G2 -piirissä, kun taas RV1106G3 -piiri voi saavuttaa täyden 1 TOPS:n. Päättelysuorituskykyä rajoittavat muistikapasiteetti, muistikaistanleveys ja mallin koko. |
Suorittaa paikkaista reuna-älyä ihmisten, esineiden ja kasvojen tunnistamiseen. Laitteistotukinen kiihdytys vähentää keskusprosessorin kuormitusta ja poistaa pilvitekniikan käytön tarpeen. |
Isp |
Laitteistopohjainen kuvanmuokkausprosessori (ISP) kahdella MIPI-CSI/LVDS-tulolla ja yhdellä DVP-tulolla, joka tukee enintään kolmea kameraa. Kuvauskäsittelytoiminnot sisältävät HDR-MGE:n, 3DNR/2DNR:n, 3A:n, LSC:n, sumunpoiston ja vääntymäkorjauksen. RV1106G2 tukee enintään 5 megapikseliä 30 kuvaa sekunnissa. RV1106G3 ja RV1106 tukevat enintään 8 megapikseliä 15 kuvaa sekunnissa. Kuvataajuus rajoittuu kaistanleveyteen, tehonkulutukseen ja koodauspolkuun. |
Esikäsittelee kuvia monimutkaisissa valaistusolosuhteissa ja tuottaa korkealaatuisia YUV-virtoja koodaukseen ja tekoälypäätösten tekoon, mikä vähentää ohjelmallisesti suoritettavan kuvankäsittelyn kuormitusta. |
VENC-videoenkooderi |
Laitteistopohjainen videoenkooderimoottori, joka tukee H.264 High Profile - ja H.265 Main Profile -standardeja sekä JPEG-muotoa, kuudella nopeuden säätötilalla ja enimmillään 60 Mbps:n bittinopeudella. RV1106G2 tukee 5 megapikseliä 30 kuvaa sekunnissa; RV1106G3 ja RV1106 tukevat enintään 8 megapikseliä 15 kuvaa sekunnissa. JPEG-kuvien ottaminen tukee enintään 4 megapikseliä 60 kuvaa sekunnissa useilla tulostusvirroilla. |
Laitteistopakkaus vapauttaa CPU-resursseja turvallisuustoimintoja varten, kuten monitieisen esikatselun, paikallisnauhoituksen ja tapahtumien tallentamisen. |
RKIVE Intelligent Video Engine |
Erityinen laitteistopohjainen näköprosessointiyksikkö, jossa on GMM-, Canny-, CCL-, optisen virran, suodatus- ja morfologisia operaattoreita. Liiketunnistus ja etualan segmentointi suoritetaan laitteistossa mahdollisimman vähällä CPU-kulutuksella. Käsittelykehyksen nopeus noudattaa ISP:n tulostusrajoitusta. |
Toteuttaa kuvakohtaisen muutostunnistuksen ja etualan erottelun laitteistossa, mikä vähentää CPU-kuormitusta kuvamuutosten tunnistamisessa alhaisen virrankulutuksen AOV-toiminnossa. |
Muistialajärjestelmä |
RV1106G2 sisältää 1 Gt (128 Mt) DDR3L-muistia SIP:ssä.
|
SIP-ratkaisu poistaa ulkoiset DDR-laitteet ja PCB-reitityksen, mikä vähentää BOM-kustannuksia. BGA-versio tukee monikamerajärjestelmiä ja edistyneitä näkölaiteita, jotka suorittavat monimutkaisia algoritmeja. |
Sähköjärjestelmän hallinta |
Useat eristetyt virta-alueet tukevat riippumattomaa virta-alueen kytkentää sekä useita nukkuma- ja herätyislähteitä. Tietolehti ei sisällä virallisesti ilmoitettuja virransyöttöarvoja. Teknisten mittausten perusteella kokonaisvirrankulutus on noin 500 mW täyskäyttötilassa ja noin 40 mW AOV-valmiustilassa. Aiemmat arviot 0,8 W:sta ja 0,1 W:sta on korvattava tuotantoprototyypin mittaustuloksilla. |
Tukee litiumpariston ja aurinkoenergian käyttöön perustuvien tuotteiden käyttöaikaisia arvioita ja auttaa määrittämään virta-alueen kytkentästrategioita alhaisen virrankulutuksen AOV-toimintaa varten. |
Pakkaus |
RV1106G2/G3 käyttää 12,3 × 12,3 mm:n QFN128-koteloa, jonka pinnan väli on 0,35 mm ja jolla on MSL3-luokitus. RV1106 käyttää 14 × 11 mm:n BGA313-koteloa, jonka pallon väli on 0,6 mm. QFN:n lämmönhäviö riippuu E-PAD-alapinnan täydellisestä maadoituksesta. BGA tarjoaa laajemman reuna-alueen laajentamisen, kun taas QFN on tiukka mutta sillä on vähemmän lämpövaraa. |
RV1106G2/G3 soveltuu kompakteihin tuotteisiin, kuten ovikelloihin ja pieniin akkukäyttöisiin kameroihin. RV1106 on tarkoitettu laajennettaviin monikameraratkaisuihin. Laitteiston asettelun on varmistettava asianmukainen maadoitus ja lämmönhäviö. |
Koko päivän toiminta pitkän valmiustilan avulla perustuu AOV:hen (Always on Video), useisiin eristettyihin virranjakoihin ja nopeaan herätykseen mahdollistavaan mekanismiin. Laitteiston suunnittelun on noudatettava piirin absoluuttisia maksimirajoja ja suositeltuja käyttöolosuhteita.
AOV-tila ja monitasoinen tehon säätö: AOV yhdistää jatkuvan alhaisen kuvataajuuden tallennuksen tekoälyllä varustettuun tapahtumaherkintaan, jotta voidaan täyttää akkukäyttöisten laitteiden vaatimus jatkuvasta valvonnasta. Pitkän odotustilan aikana MCU hallinnoi anturia ja kuvapuskuria, kun taas Cortex-A7 ja NPU siirtyvät syvään lepotilaan. Vain välttämättömät tehoalueet pysyvät aktiivisina, mikä mahdollistaa alhaisen kuvataajuuden tallennuksen ja koodauksen 1 kuvaa sekunnissa. Kun havaitaan henkilö, ajoneuvo tai muu kohde, laiteherkintä herättää koko piirin ja siirtää järjestelmän normaalikuvataajuuden tallennustilaan ja tekoälypäätöksentekoon.
Käyttötila |
Ydin tila |
Tyypillinen teho |
Akun suorituskyky (5200 mAh) |
AOV-odotustila |
RISC-V-MCU toimii; A7/NPU on lepotilassa |
Noin 40 mW (tekniikkaa koskeva viitearvo) |
Noin 14 päivää ilman aurinkovaloa (prototyyppiviite) |
Tapahtumalla herätetty |
A7/NPU toimii täydellä nopeudella normaalikuvataajuuden koodauksessa |
Liikkuvakeilto |
Riippuu tapahtumaherkinnän taajuudesta |
Jatkuva tallentaminen |
Kaikki moduulit aktiivisina |
Dynaaminen voima |
Ulkoista virtalähdettä suositellaan |
Videotuloliittymän laitteistoresurssit:
Kuvan esikäsittelyn jälkeen ISP tuottaa YUV-dataa. VENC tukee kaikkia kuutta nopeussäätötilaa, jotka on määritelty teknisessä tiedossa.
Käynnistystallennusvaihtoehdot: SPI Flash, eMMC 4.51 ja SD/MMC. Ohjelmisto voidaan ladata USB:n tai UART:n kautta.
Piirin sisäinen muisti: 256 KB jaettua SRAM-muistia, 8 KB PMU-SRAM-muistia, 20 KB Boot ROM -muistia ja 8 Kbit OTP-muistia.
2 RKNN-työkaluketju ja mallin kvantointi: NPU tukee sekä INT4-, INT8- että INT16-kvantointia, kun taas RKNN-Toolkit2 suorittaa mallimuunnoksen. INT8 tasapainottaa tarkkuutta ja nopeutta, ja INT4 pienentää mallin kokoa. PaddleDetection-objektitunnistuksen nopeus 25 FPS on tekninen testitulos. Käyttöönotto vaatii RKNN-mallin lataamisen DDR-muistialueelle ja pääsyn päättelyrajapintaan C/C++-API:n kautta.
3 Keveän näkökirjaston optimointi: Upotettujen järjestelmien käytössä on tiukennettu OpenCV-mobile -kirjasto, josta on poistettu käyttöliittymäkomponentit koon pienentämiseksi ja käynnistysajan nopeuttamiseksi. Hybridirakenteessa kevyt kirjasto suorittaa esikäsittelyn ja NPU suorittaa päättelyn, mikä vähentää CPU-käyttöä ja sopii pitkäaikaisten valmiustilaan kytkettyjen laitteiden teho- ja virransäästövaatimuksiin.
Näyttö |
Ydinmoduuli |
Kehityskehyksellinen tai työkalu |
Suorituskyvyn optimointi |
Laitteistorajoitus |
Kuvausottelun ottaminen |
VI + MIPI-CSI/DVP |
MPP SDK |
Sidotaan laitteistopolut vähentääkseen muistikopiointikuormaa |
Tuetaan enintään kolmea synkronoitua anturisyötettä. RV1106G2 tukee enintään 5 MP-resoluutiota 30 FPS:n nopeudella. |
Kuvan parantaminen |
Isp |
Laitteiston rekisterin määritys |
Ota käyttöön laitteistopohjainen kuvan kiihdytys, kuten HDR ja 3DNR |
ISP-laitteisto tukee aikajakoa käyttävää monikanavaisuutta jopa neljälle anturille. |
Videokoodaus |
VENC |
MPP VENC -rajapinta |
Määritä kuusi nopeuden säätötilaa ja ota älykäs koodaus käyttöön |
Suurin koodausbittinopeus on 60 Mbps. |
Tekoälyn päätöksenteko |
NPU:n |
RKNN-Toolkit2 |
Käytä sekä INT4-, INT8- että INT16-määritystä |
Muistiresurssit rajoittuvat integroidun SIP DDR:n tai ulkoisen DDR:n määritykseen. |
Näkökäsittely |
Cortex-A7-suoritin |
OpenCV-mobile
|
Poista tarpeeton ohjelmistomoduuleja järjestelmäkuorman vähentämiseksi. |
AOV:n lepotilassa suosi suorittimen sammuttamista. |
Laitteistoresurssit: Piirin sisältämä 10/100 Mbit/s Ethernet MAC ja PHY (RMII-liitäntä). SDIO 3.0 -liitäntä tukee ulkoisia Wi-Fi- ja Bluetooth-moduuleja, ja USB 2.0 OTG on integroitu. Lisävarusteiden resurssit sisältävät viisi I2C-liitintä, kaksi SPI-liitintä, kuusi UART-liitintä ja I2S-ääniliitäntän.
Ethernet tarjoaa luotettavan langattoman tukiverkon. Ulkoinen Wi-Fi 6 - ja Bluetooth 5.2 -moduuli voidaan liittää SDIO:n kautta joustavaan langattomaan toimintoon. Sydämenlyöntiraportointi ja automaattinen uudelleenyhdistäminen pitävät verkkoyhteyden käytettävissä.
Smart Encoding 2.0 on yläkerroksen SDK-ohjelmistosalgoritmi, joka tukee sopeutuvaa bittinopeuden säätöä. Vertailussa perinteiseen CBR-muuttumattomaan bittinopeuteen se voi vähentää kaistanleveyden käyttöä ja tallennustarpeita.
Älialajärjestelmä sisältää laitteistopohjaisen äänikoodauksen ja -purkamisen sekä kaksikanavaisen 24-bittisen ADC:n ja yksikanavaisen DAC:n. Tyypillinen signaali-kohinasuhde on 90 dB, ja sekä differentiaali- että yksinkertaiset mikrofonianturisyötteet ovat tuettuja.
Buildrootia käytetään upotetun Linux-järjestelmän rakentamiseen, ytimen ja sovelluspalveluiden keventämiseen sekä OTA-firmwarepäivitysten tukemiseen.
Piiri sisältää täydellisen laitteistopohjaisen turvallisuusmoottorin, jossa on laitteistopohjainen kryptografian yksikkö, joka tukee SHA-1-, SHA-256-, AES-, DES-, TDES-, RSA-, ECC- ja SM2-algoritmeja sekä todellisen satunnaislukugeneraattorin ja turvallisen OTP-muistin. TrustZone ja turvallinen käynnistys ovat tuettuja. Nämä toiminnot mahdollistavat firmwaren salauksen, turvallisen avaintallennuksen ja laitteisto-ohjelmistoturvatason erottelun tietosuojan varmistamiseksi turvallisuustuotteissa.
Ydinvaatimus |
Suositeltu konfiguraatio |
Tärkeimmät liitännät |
Laitteistorajoitus |
|
Matalan virrankulutuksen IPC tai älykäs ovikello |
Pitkä käyttöaika ilman latausta AOV-toiminnossa ja yö näkö |
RV1106G2
|
MIPI-CSI
|
Enintään 5 MP 30 kuvaa sekunnissa |
Teollinen optinen viivakoodilukija |
Korkean nopeuden kuvaukset ja laukaisutiedon keruu |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Enintään 8 MP, 15 kuvaa sekunnissa |
Älykäs vähittäiskauppa tai älykäs hylly |
Usean kameran visuaalinen analyysi |
RV1106 BGA
|
Kaksinkertainen MIPI-CSI,
|
Edellyttää tiukkaa DDR-virransyöttösuunnittelua |
Sisätilojen DMS- tai kameratallennuslaite |
Toiminta laajalla lämpötila-alueella |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Ympäristön lämpötila: -20–85 °C; liitoksen lämpötila: ≤125 °C |
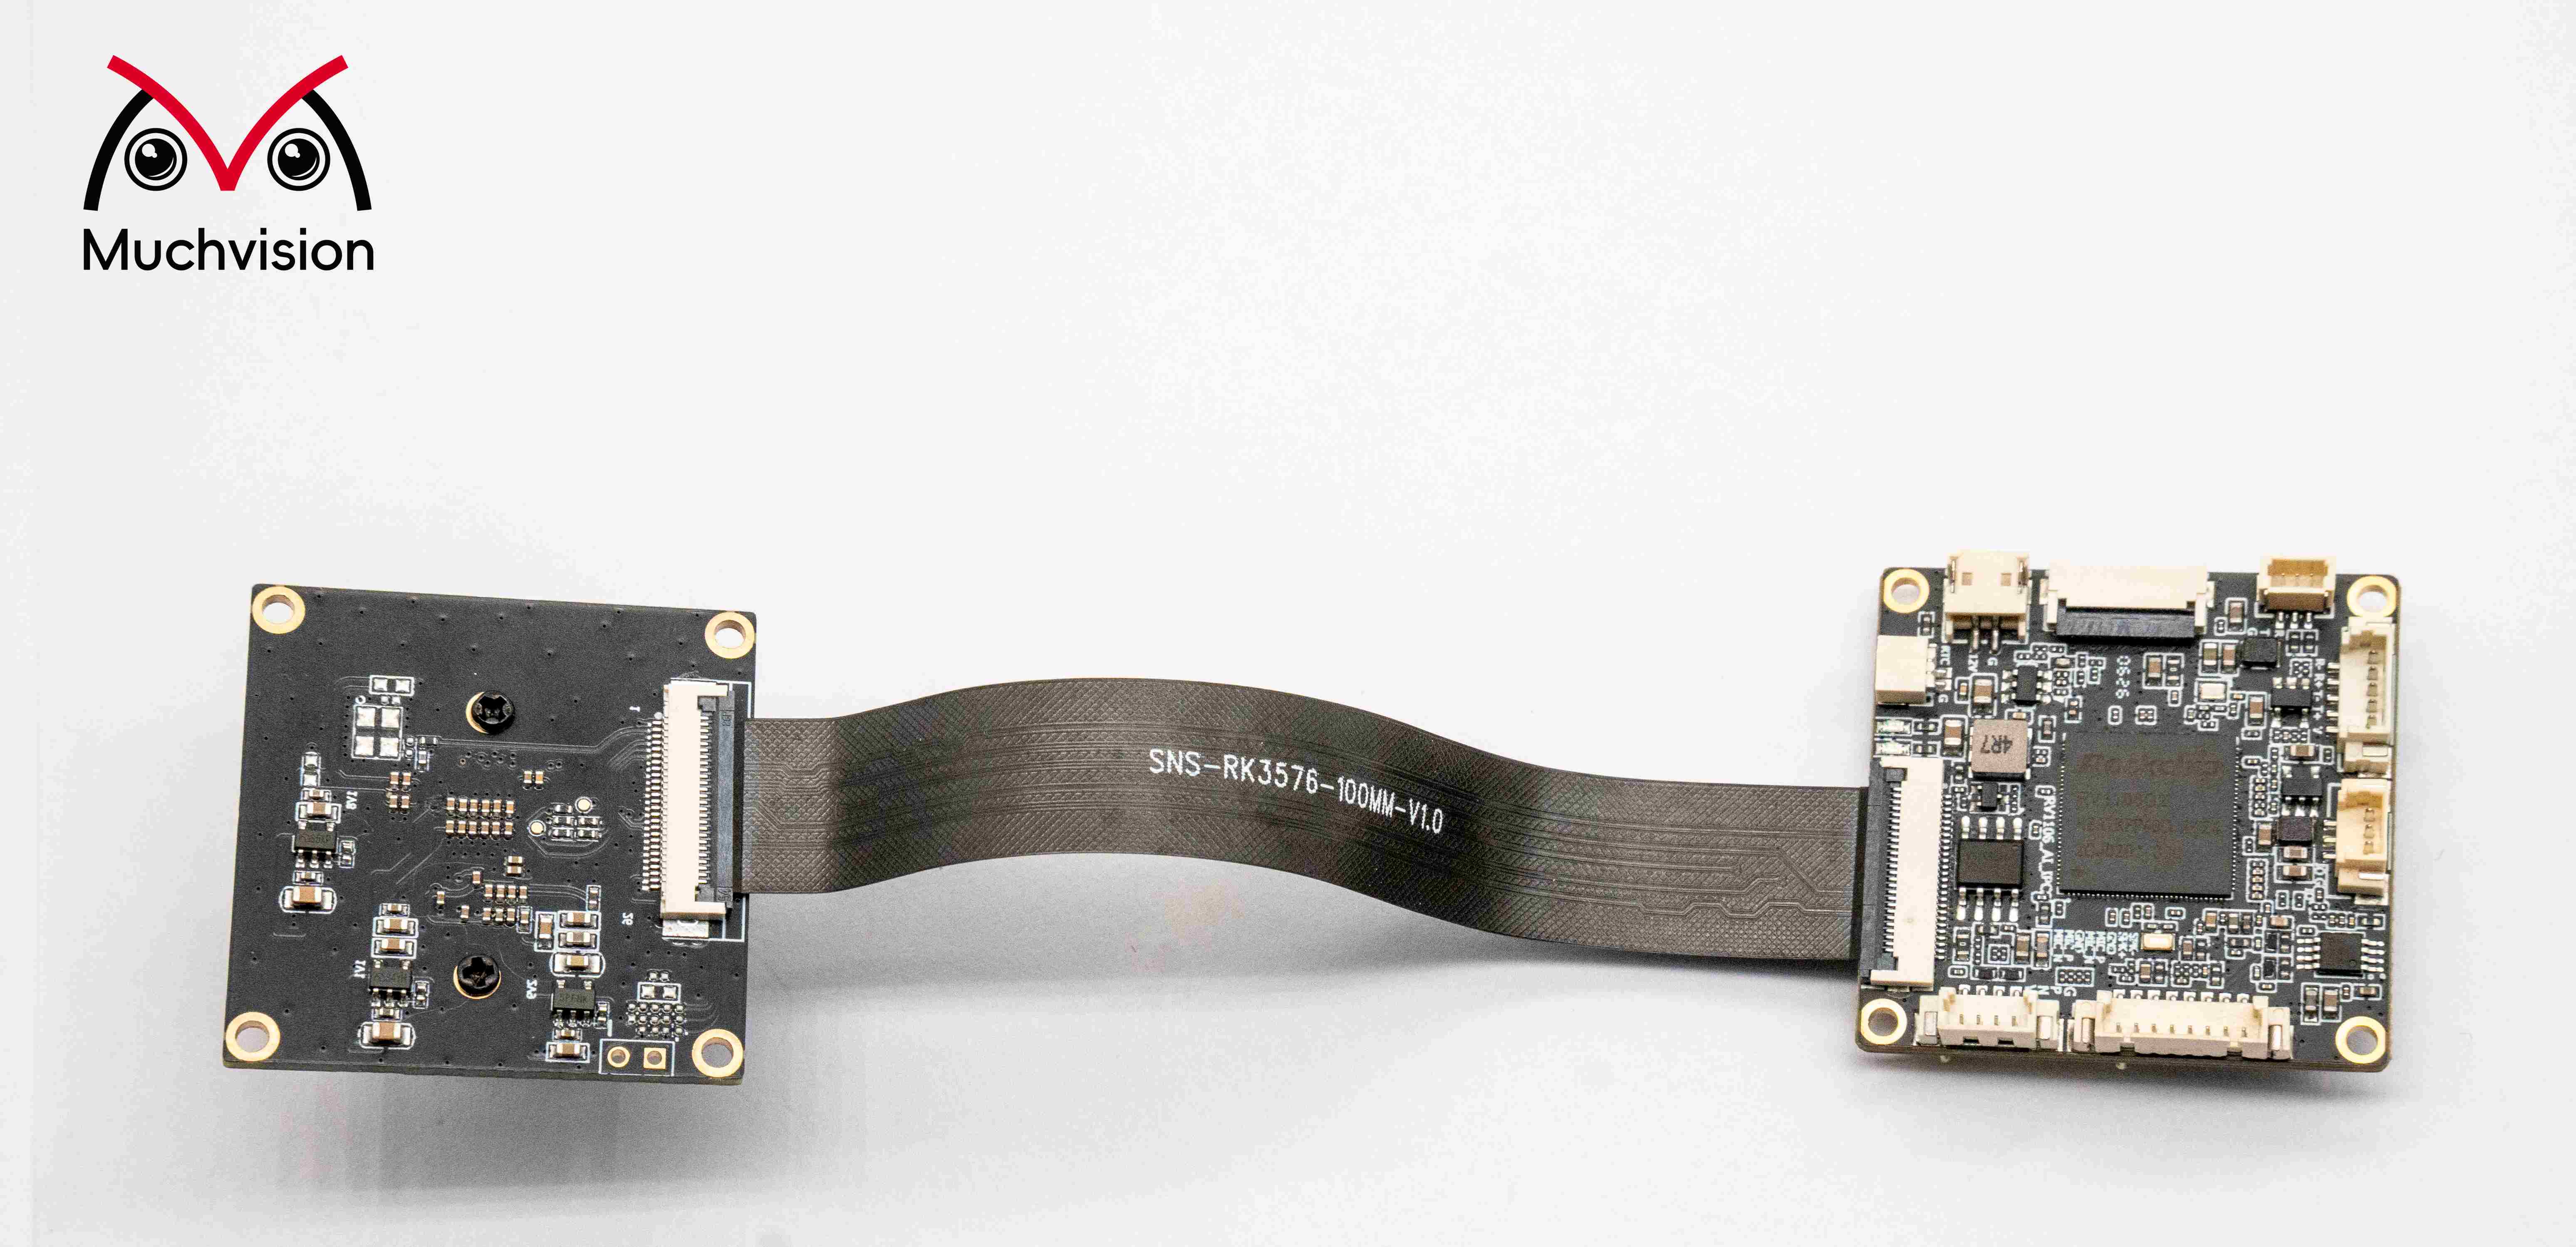
Tarjoamme RV1106-perustaisen PCBA-laitteiston suunnittelun ja mukautetut kokonaisnäköispäätökset, mukaan lukien kytkentäkaavio- ja PCB-suunnittelu, komponenttivalinnat, alapuolella olevien ajurien sovitus, algoritmien siirto ja virheenkorjaus sekä kokonaisjärjestelmän integrointi. Kysy kipinän valinnasta, laitteiston suunnittelusta, ohjelmiston siirrosta, suorituskyvyn optimoinnista tai mukautetuista projekteista teknistä tukea meiltä: [email protected]
 Uusimmat uutiset
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






