 ×

Az akksi- vagy napelemes táplálású, felügyelet nélküli látási IoT-alkalmazásokban nehéz egyidejűleg elérni az ultra-hosszú várakozási időt és a valós idejű, távolról vezérelhető kapcsolatot. Ez egy kulcsfontosságú szűk keresztmetszet, amely korlátozza a kültéri környezeti monitorozás, az általános biztonsági és a felügyelet nélküli ipari ellenőrzési projektek nagy léptékű telepítését.
Ezeknek az iparági kihívásoknak a kezelésére a Rockchip bemutatta az RV1106 sorozatú látáselemző SoC-kat az AIoT látási alkalmazásokhoz. A chipek egy CPU-t, egy NPU-t, egy ISP-t és egy videókódoló motort integrálnak alacsony fogyasztású, költségérzékeny beágyazott látási AI-eszközök számára. Alkalmazási területek például akkumulátoros biztonsági kamerák, mezőgazdasági és erdészeti figyelőrendszerek, vízgazdálkodási állomások figyelése, valamint felügyelet nélküli ipari ellenőrzések.
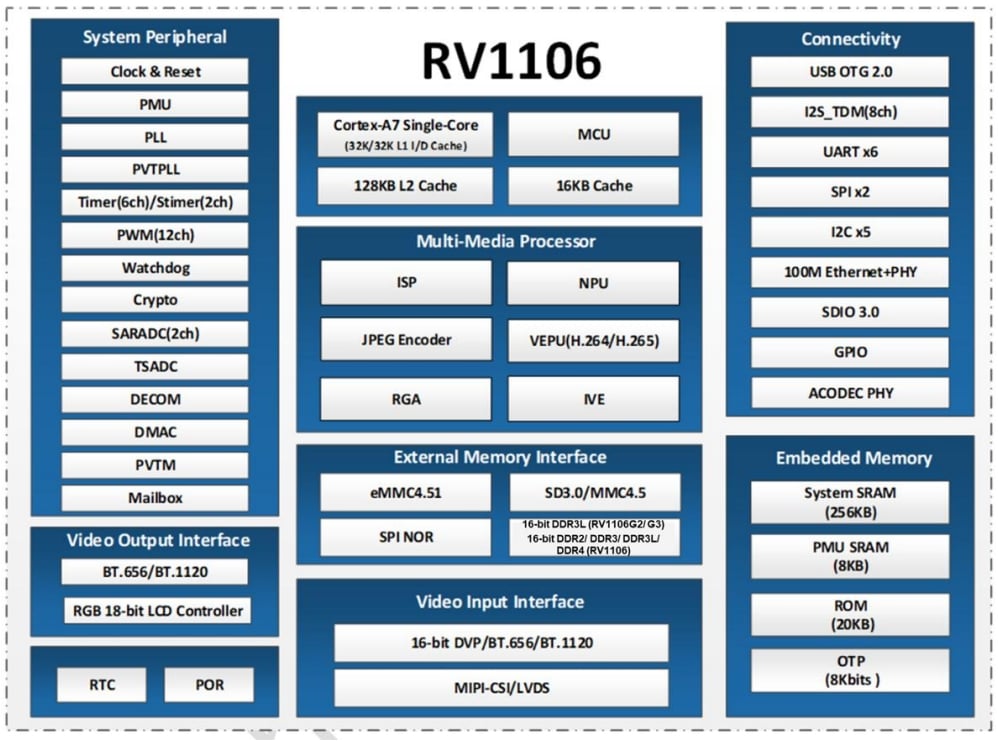
Funkcionális modul |
Architektúra műszaki adatok és teljesítmény |
Műszaki érték |
CPU és MCU |
Egymagos, 32 bites ARM Cortex-A7 processzor NEON és FPU egységgel. 32 KB-os utasításgyorsítótárral (I-Cache), 32 KB-os adatgyorsítótárral (D-Cache), egyesített 128 KB-os L2 gyorsítótárral és független MCU-val 16 KB-os gyorsítótárral. A hivatalos kézikönyv nem ad meg órajelfrekvenciát; a tipikus SDK-konfiguráció 1,2 GHz. A heterogén ütemezés a fő alkalmazást az A7-re, az alacsony fogyasztású, valós idejű megszakításokat az MCU-ra osztja ki. Alvó üzemmódban az A7 lekapcsolható, míg az MCU továbbra is aktív marad. A teljesítmény a teljesítménytartomány-stratégia függvénye. |
Támogatja az AOV alacsony fogyasztású alvás-és-felébredés mechanizmust, amely kiegyensúlyozza a rendszer számítási teljesítményét és az akkumulátor élettartamát. |
NPU |
Hardveres neurális hálózati gyorsító, amely támogatja a kevert INT4, INT8 és INT16 kvantálást, valamint a modellkonverziót TensorFlow, PyTorch, Caffe, TFLite és ONNX-NN formátumból. A teoretikus csúcsteljesítmény 1 TOPS. A gyakorlati teljesítmény körülbelül 0,5 TOPS az RV1106G2 esetében, míg az RV1106G3 elérheti a teljes 1 TOPS-ot. A következtetési teljesítményt a memória kapacitása, sávszélessége és a modell mérete korlátozza. |
Helyi perem-AI futtatása emberfelismerésre, tárgyfelismerésre és arcfelismerésre. A hardveres gyorsítás csökkenti a CPU terhelést, és megszünteti a felhőalapú számítási igényt. |
Isp |
Hardveres ISP két MIPI-CSI/LVDS bemenettel és egy DVP bemenettel, legfeljebb három kamera támogatásával. A képfeldolgozási funkciók közé tartozik az HDR-MGE, a 3DNR/2DNR, a 3A, az LSC, a ködeltávolítás és a torzulás-korrekció. Az RV1106G2 akár 5 Mpix @ 30 FPS-t támogat. Az RV1106G3 és az RV1106 akár 8 Mpix @ 15 FPS-t támogat. A képkockasebesség korlátozva van az átviteli sávszélességgel, az energiafogyasztással és a kódolási útvonallal. |
Képek előfeldolgozása összetett megvilágítási körülmények mellett, és nagy minőségű YUV adatfolyamok kimenete kódoláshoz és AI-alapú következtetéshez, ezzel csökkentve a szoftveres képfeldolgozási terhelést. |
VENC videókódoló |
Hardveres kódolómotor támogatással H.264 High Profile, H.265 Main Profile és JPEG formátumokhoz, hat különböző bitsebesség-szabályozási móddal és legfeljebb 60 Mbps maximális bitsebességgel. Az RV1106G2 5 Mpix @ 30 FPS-t támogat; az RV1106G3 és az RV1106 akár 8 Mpix @ 15 FPS-t támogat. A JPEG rögzítés akár 4 Mpix @ 60 FPS-t támogat több kimeneti adatfolyammal. |
A hardveres tömörítés felszabadítja a CPU-erőforrásokat biztonsági funkciókhoz, például többszörös adatfolyam-előnézethez, helyi rögzítéshez és eseményrögzítéshez. |
RKIVE intelligens videomotor |
Dedikált hardveres látási feldolgozó egység GMM-, Canny-, CCL-, optikai áramlás-, szűrési és morfológiai operátorokkal. A mozgásérzékelés és az előtér-szegmentálás hardveresen fut, minimális CPU-használat mellett. A feldolgozási képkockasebesség követi az ISP kimeneti korlátozását. |
Hardveresen valósítja meg a jelenetváltás-érzékelést és az előtér-kinyerést, csökkentve a CPU-terhelést a képváltozás-érzékelésnél az alacsony fogyasztású AOV üzemmódban. |
Memória-részrendszer |
Az RV1106G2 integrált 1 Gb (128 MB) DDR3L memóriát tartalmaz a SIP-ben.
|
Az SIP megoldás kiküszöböli a külső DDR-eszközöket és a PCB-vezetékezést, csökkentve ezzel a BOM-költséget. A BGA-verzió támogatja a többkamerás rendszereket és az összetett algoritmusokat futtató fejlett látási berendezéseket. |
Energiakezelés |
Több elkülönített tápfeszültség-tartomány támogatja a független tápfeszültség-tartomány-kapcsolást és több alvó- és ébresztési forrást. Az adatlap nem tartalmaz hivatalos teljesítményadatokat. Mérnöki mérések szerint a teljes funkcióüzemben kb. 500 mW, az AOV-állványüzemben kb. 40 mW a fogyasztás. A korábbi becslések (0,8 W és 0,1 W) helyett a gyártási prototípuson végzett mérések eredményeit kell használni. |
Támogatja a litium-akkumulátoros és napelemes termékek futásidejű értékelését, és segít meghatározni a tápfeszültség-tartomány-kapcsolási stratégiákat az alacsony fogyasztású AOV-üzemhez. |
Csomag |
Az RV1106G2/G3 egy 12,3 × 12,3 mm-es QFN128 csomagolást használ 0,35 mm-es tűtávolsággal és MSL3 minősítéssel. Az RV1106 egy 14 × 11 mm-es BGA313 csomagolást használ 0,6 mm-es golyó távolsággal. A QFN hőelvezetése a fenék oldali E-PAD teljes földelésétől függ. A BGA nagyobb perifériás bővítést tesz lehetővé, míg a QFN kompakt, de kevesebb hőterhelési tartalékkal rendelkezik. |
Az RV1106G2/G3 kis méretű termékekhez, például ajtócsengőkhöz és kis akkumulátoros kamerákhoz alkalmas. Az RV1106 bővíthető, többkamerás tervekhez készült. A hardver elrendezésnek megfelelő földelést és hőelvezetést kell biztosítania. |
A napi üzemelés és hosszú várakozási idő az AOV (folyamatos videó) funkcióra, több elkülönített tápfeszültség-tartományra és gyors felébredési mechanizmusra épül. A hardvertervezésnek meg kell felelnie a chip abszolút maximális értékeinek és ajánlott üzemi feltételeinek.
AOV-mód és többszintű energiatervezés: Az AOV folyamatos, alacsony képkockasebességű rögzítést kombinál az MI-alapú eseményindítással, hogy kielégítse az akkumulátorral működő eszközök folyamatos megfigyelési igényeit. Hosszú várakozási időszakban az MCU kezeli az érzékelőt és a kép-pufferet, miközben a Cortex-A7 és az NPU mély alvó üzemmódba lép. Csak a lényeges energiaellátási tartományok maradnak aktívak, lehetővé téve az alacsony képkockasebességű rögzítést és kódolást 1 FPS sebességgel. Amikor egy személyt, járművet vagy más céltárgyat észlelnek, egy hardveres megszakítás felébreszti az egész chipet, és átkapcsolja a rendszert normál képkockasebességű rögzítésre és MI-következtetésre.
Működési Mód |
Alapállapot |
Tipikus fogyasztás |
Akkumulátor-teljesítmény (5200 mAh) |
AOV-várakozási állapot |
RISC-V MCU fut; A7/NPU alvó állapotban |
Körülbelül 40 mW (mérnöki referencia) |
Körülbelül 14 nap napsütés nélkül (prototípus referencia) |
Eseményindítású felébredés |
A7/NPU teljes sebességgel fut normál képkockasebességű kódolással |
Dinamikus terhelés |
Az eseményindítási gyakoriságtól függ |
Folyamatos felvétel |
Minden modul aktív |
Dinamikus teljesítmény |
Külső tápegység ajánlott |
Videóbemeneti interfész hardveres erőforrásai:
A kép-előfeldolgozás után az ISP YUV adatokat bocsát ki. A VENC támogatja az adatlapban megadott mind a hat sebességvezérlési módot.
Indítási tárolási lehetőségek: SPI Flash, eMMC 4.51 és SD/MMC. A firmware letölthető USB-n vagy UART-on keresztül.
On-chip memória: 256 KB megosztott SRAM, 8 KB PMU-SRAM, 20 KB Boot ROM és 8 Kbit OTP.
2 RKNN eszközkészlet és modell kvantálási üzembe helyezése: Az NPU támogatja a kevert INT4, INT8 és INT16 kvantálást, miközben az RKNN-Toolkit2 végzi a modellkonverziót. Az INT8 egyensúlyt teremt a pontosság és a sebesség között, az INT4 csökkenti a modell méretét. Egy PaddleDetection objektumfelismerési sebesség 25 FPS – ez egy mérnöki teszteredmény. Az üzembe helyezéshez az RKNN modellt a DDR memóriacsoportba kell betölteni, és a következtetési interfészt a C/C++ API-n keresztül kell meghívni.
3 Könnyűsúlyú látási könyvtár optimalizálása: Beágyazott rendszerekben az OpenCV-mobile könnyített verzióját használják, amelyből eltávolították a GUI komponenseket a méret csökkentése és az indítási sebesség növelése érdekében. Egy hibrid architektúra, amely a könnyűsúlyú könyvtár előfeldolgozását kombinálja az NPU következtetéssel, csökkenti a CPU kihasználtságot, és illeszkedik a hosszú távú várakozási üzemmódban működő eszközök energiakeretéhez.
Színpadon |
Alapmodul |
Fejlesztési keretrendszer vagy eszköz |
Teljesítményoptimalizálás |
Hardveres korlátozás |
Képfelvesz |
VI + MIPI-CSI/DVP |
MPP SDK |
Hardveres útvonalak összekötése a memóriamásolási ráhulladék csökkentése érdekében |
Legfeljebb három szinkronizált érzékelőbemenet támogatott. Az RV1106G2 legfeljebb 5 MP felbontásnál 30 FPS sebességgel működik. |
Képjavítás |
Isp |
Hardveres regiszterkonfiguráció |
Hardveres képfeldolgozási gyorsítás engedélyezése, például HDR és 3DNR |
Az ISP hardver támogatja legfeljebb négy érzékelő időosztásos többszörözését. |
Videó kódolás |
VENC |
MPP VENC API |
Hat különböző bitsebesség-szabályozási mód konfigurálása és intelligens kódolás engedélyezése |
A maximális kódolási bitsebesség 60 Mbps. |
Mesterséges intelligencia-inferencia |
NPU |
RKNN-Toolkit2 |
Kevert INT4-, INT8- és INT16-kvantálás használata |
A memóriával kapcsolatos erőforrásokat az integrált SIP DDR vagy a külső DDR konfiguráció korlátozza. |
Látási feldolgozás |
Cortex-A7 CPU |
OpenCV-mobile
|
Szükségtelen szoftvermodulok eltávolítása a rendszerterhelés csökkentése érdekében |
AOV alvó üzemmódban elsődlegesen a CPU kikapcsolása történik. |
Hardveres erőforrások: Chipbe integrált 10/100 Mbit/s Ethernet MAC és PHY (RMII interfész). Egy SDIO 3.0 interfész támogatja a külső Wi-Fi és Bluetooth modulokat, és USB 2.0 OTG is integrálva van. A perifériás erőforrások közé tartozik öt I2C interfész, két SPI interfész, hat UART interfész, valamint egy I2S hanginterfész.
Az Ethernet megbízható vezetékes hátteret biztosít. Külső Wi-Fi 6 és Bluetooth 5.2 modul csatlakoztatható az SDIO-n keresztül rugalmas vezeték nélküli üzembe helyezés érdekében. A szívverés-jelentés és az automatikus újrállás fenntartja a hálózati kapcsolatot.
A Smart Encoding 2.0 egy felsőbb rétegbeli SDK szoftveralgoritmus, amely támogatja az adaptív bitsebesség-beállítást. A hagyományos CBR (állandó bitsebességű) működéshez képest csökkentheti a sávszélesség-igényt és a tárhelyszükségletet.
Az audio alrendszer hardveres audio kodekot integrál, kétcsatornás 24 bites ADC-vel és egycsatornás DAC-kel. A tipikus jel-zaj arány 90 dB, és mind differenciális, mind egyszerű (single-ended) mikrofonbemenetek támogatottak.
A Buildroot-t használják az beágyazott Linux rendszer összeállítására, a kernel és az alkalmazásszolgáltatások leegyszerűsítésére, valamint az OTA firmware-frissítések támogatására.
A chip egy teljes hardveres biztonsági motort tartalmaz, amely egy hardveres kriptográfiai egységet is magában foglal, támogatva a SHA-1, SHA-256, AES, DES, TDES, RSA, ECC és SM2 algoritmusokat, valamint egy igazi véletlenszám-generátort és biztonságos OTP-t. A TrustZone és a biztonságos indítás (secure boot) is támogatott. Ezek a funkciók lehetővé teszik a firmware titkosítását, a biztonságos kulcstárolást és a hardver-szoftver biztonsági tartományának elkülönítését az adatvédelem érdekében biztonsági termékekben.
Alapvető követelmény |
Ajánlott konfiguráció |
Fő interfészek |
Hardveres korlátozás |
|
Alacsony fogyasztású IP-kamera vagy okos kapucsengő |
Hosszú távú várakozási üzemmódú AOV és éjszakai látás |
RV1106G2
|
MIPI-CSI
|
Legfeljebb 5 MP, 30 FPS sebességgel |
Ipari optikai vonalkódolvasó |
Gyors sebességű rögzítés és kiváltott adatfelvétel |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Legfeljebb 8 MP, 15 képkocka/másodperc sebességgel |
Okos kiskereskedelem vagy okos polc |
Többkamerás látáselemzés |
RV1106 BGA
|
Kétszeres MIPI-CSI,
|
Szigorú DDR tápegység-tervezés szükséges |
Belüljáratú DMS vagy műszerfal-kamera |
Széles hőmérséklet-tartományban történő üzemelés |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Környezeti hőmérséklet: –20–85 °C; csomóponti hőmérséklet: ≤125 °C |
RV1106-alapú PCBA hardvertervezést és testre szabott teljes látási megoldásokat kínálunk, beleértve a kapcsolási rajzot és a nyomtatott áramkör-tervezést, az alkatrész-kiválasztást, az alacsonyszintű meghajtóadaptációt, az algoritmusok áttelepítését és hibakeresését, valamint a teljes rendszerintegrációt. Ha kérdése van a chippel kapcsolatos választással, a hardvertervezéssel, a szoftveráttelepítéssel, a teljesítményoptimalizálással vagy egyedi projektekkel kapcsolatban, lépjen velünk kapcsolatba műszaki támogatásért: [email protected]
 Friss hírek
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






