
ໃນການນຳໃຊ້ອຸປະກອນ IoT ທີ່ມີຄວາມສາມາດໃນການເບິ່ງເຫັນໂດຍບໍ່ຕ້ອງມີຜູ້ຄຸມຄອງ ເຊິ່ງຂັບເຄື່ອນດ້ວຍຖ່ານໄຟ ຫຼື ລະບົບພະລັງງານແສງຕາເວັນ, ມັນເປັນເລື່ອງທີ່ຍາກທີ່ຈະບັນລຸທັງເວລາຢູ່ໃນສະຖານະພາບພັກຜ່ອນທີ່ຍາວນານຫຼາຍ ແລະ ຄວາມສາມາດໃນການເຊື່ອມຕໍ່ທີ່ຄວບຄຸມໄດ້ແບບທັນທີ. ນີ້ເປັນອຸປະສັກຫຼັກທີ່ຈຳກັດການນຳໃຊ້ຢ່າງກວ້າງຂວາງຂອງໂຄງການຕ່າງໆ ເຊັ່ນ: ການຕິດຕາມສິ່ງແວດລ້ອມຂ້າງນອກ, ການປ້ອງກັນຄວາມປອດໄພທົ່ວໄປ, ແລະ ການກວດສອບອຸດສາຫະກຳໂດຍບໍ່ຕ້ອງມີຜູ້ຄຸມຄອງ.
ເພື່ອແກ້ໄຂບັນຫາເຫຼົ່ານີ້ໃນອຸດສາຫະກຳ, Rockchip ໄດ້ນຳເອົາຊິບ RV1106 series ມາໃຊ້ໃນການປະມວນຜົນດ້ານທັດສະນະສຳລັບການນຳໃຊ້ AIoT. ຊິບເຫຼົ່ານີ້ປະກອບດ້ວຍ CPU, NPU, ISP ແລະ ເຄື່ອງປຸງແຕ່ງວີດີໂອ (video codec engine) ເພື່ອໃຊ້ໃນອຸປະກອນ AI ດ້ານທັດສະນະທີ່ຝັງຕົວ ໂດຍມີການໃຊ້ພະລັງງານຕໍ່າ ແລະ ມີຄ່າໃຊ້ຈ່າຍຕໍ່າ. ການນຳໃຊ້ປະກອບມີກ້ອງປ້ອງກັນທີ່ໃຊ້ຖ່ານ, ການຕິດຕາມດ້ານກະສິກຳ ແລະ ປ່າໄມ້, ການຕິດຕາມສະຖານີຈັດຕັ້ງນ້ຳ, ແລະ ການກວດສອບອຸດສາຫະກຳທີ່ບໍ່ມີຜູ້ຄຸມຄວບຄຸມ.
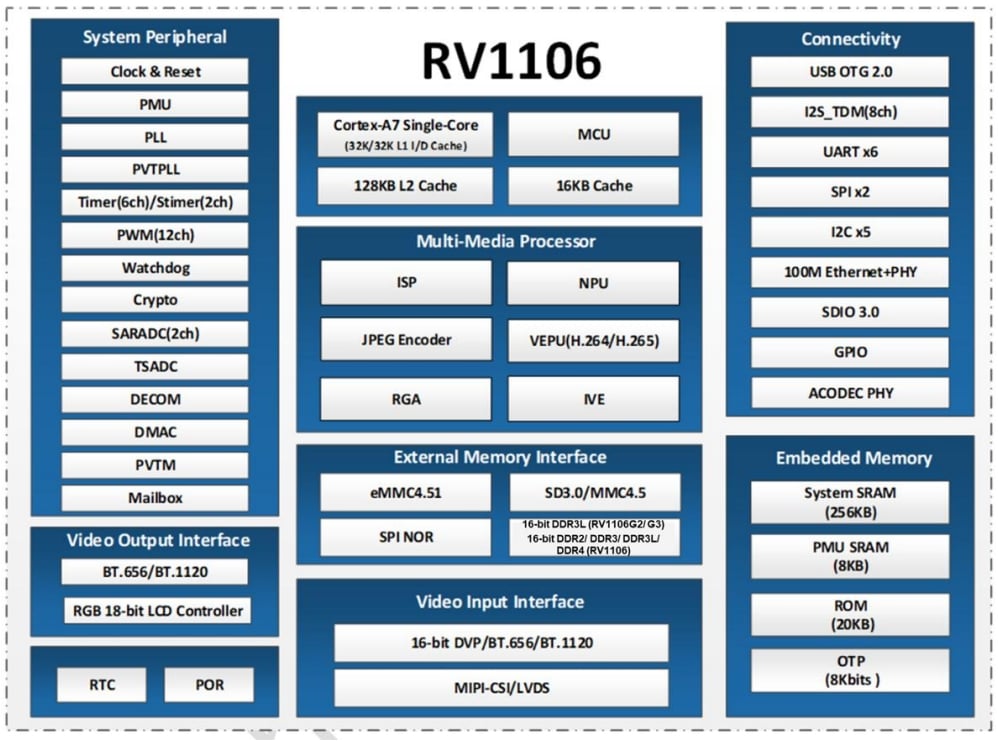
ໂມດູນການເຮັດວຽກ |
ຂໍ້ມູນດ້ານສະຖາປັດຕະຍາ ແລະ ຄວາມປະສິດທິຜົນ |
ມູນຄ່າດ້ານວິສະວະກຳ |
CPU ແລະ MCU |
ໂປເຊສເຊີ່ແບບດຽວກັນ 32-bit ARM Cortex-A7 ທີ່ມີ NEON ແລະ FPU. ມີ I-Cache 32KB, D-Cache 32KB, L2 cache ລວມທັງໝົດ 128KB, ແລະ MCU ແບບແຍກຕ່າງຫາກທີ່ມີ cache 16KB. ຄູ່ມືຢ່າງເປັນທາງການບໍ່ໄດ້ລະບຸຄວາມຖີ່ຂອງໂຄງຈັກ; ການຕັ້ງຄ່າ SDK ທົ່ວໄປແມ່ນ 1.2 GHz. ການຈັດສັນເຮັດວຽກແບບບໍ່ເທົ່າທຽມກັນຈະໃຫ້ໂປເຊສເຊີ່ A7 ດຳເນີນການແອັບຯພິເຄີດຫຼັກ ແລະ ໃຫ້ MCU ຈັດການການຕັດສິນໃຈເວລາຈິງທີ່ໃຊ້ພະລັງງານຕ່ຳ. ໃນເວລາທີ່ຢູ່ໃນສະຖານະການນອນ, ໂປເຊສເຊີ່ A7 ສາມາດປິດໄດ້ ໂດຍທີ່ເຫຼືອເພີ່ງ MCU ເທົ່ານັ້ນທີ່ຍັງເຮັດວຽກ. ຄວາມເປັນເອກະລາດຂອງການປະຕິບັດຂຶ້ນກັບຍຸດທະສາດການຈັດສັນພະລັງງານ. |
ສະໜັບສະໜູນເຄື່ອງຈັກ AOV ສຳລັບການນອນ-ຕື່ນທີ່ໃຊ້ພະລັງງານຕ່ຳ, ເຊິ່ງຊ່ວຍຮັກສາດຸດຍະສອນລະຫວ່າງປະສິດທິພາບການຄຳນວນຂອງລະບົບ ແລະ ອາຍຸການໃຊ້ງານຂອງຖ່ານ. |
NPU |
ເຄື່ອງເລື່ອງສຳລັບເຄືອຂ່າຍປະສາດທີ່ເຮັດດ້ວຍຮາດແວ ສາມາດຮອງຮັບການປັບຄ່າປະເພດ INT4, INT8, ແລະ INT16 ໃນຮູບແບບປະສົມ, ແລະ ສາມາດປ່ຽນແປງຮູບແບບຈາກ TensorFlow, PyTorch, Caffe, TFLite, ແລະ ONNX-NN. ປະສິດທິພາບສູງສຸດທາງທິດສະດີແມ່ນ 1 TOPS. ປະສິດທິພາບໃນການນຳໃຊ້ຈິງແມ່ນປະມານ 0.5 TOPS ໃນ RV1106G2, ໃນຂະນະທີ່ RV1106G3 ສາມາດບັນລຸປະສິດທິພາບສູງສຸດທີ່ 1 TOPS ໄດ້ຢ່າງເຕັມທີ່. ປະສິດທິພາບການຄຳນວນຂອງແບບຈິງຈະຖືກຈຳກັດໂດຍຄວາມຈຸຂອງໜ່ວຍຄວາມຈຳ, ຄວາມໄວຂອງແບນດ໌ວິດ, ແລະ ຂະໜາດຂອງແບບ. |
ເຮັດວຽກ AI ທ້ອງຖິ່ນທີ່ເຂົ້າໃຈເຖິງມະນຸດ, ວັດຖຸ ແລະ ການຈົດຈໍາໜ້າ. ການເລື່ອນຄວາມໄວ້ດ້ວຍຮາດແວຊ່ວຍຫຼຸດພາບການໃຊ້ CPU ແລະ ບໍ່ຕ້ອງອີງໃສ່ການຄຳນວນໃນເຄື່ອງແວຟາກ. |
ISP |
ISP ຮາດແວທີ່ມີສອງຊ່ອງເຂົ້າ MIPI-CSI/LVDS ແລະ ໜຶ່ງຊ່ອງເຂົ້າ DVP ເຊິ່ງສາມາດເຊື່ອມຕໍ່ກັບກ້ອງໄດ້ສູງສຸດ 3 ໂຕ. ຟັງຊັນປຸງແຕ່ງຮູບພາບລວມມີ HDR-MGE, 3DNR/2DNR, 3A, LSC, ການລົບຝຸ່ນ, ແລະ ການປັບປຸງຮູບພາບທີ່ເບີ່ງເບື້ອງ. RV1106G2 ສາມາດຮອງຮັບຮູບພາບໄດ້ສູງສຸດ 5MP @ 30FPS; RV1106G3 ແລະ RV1106 ສາມາດຮອງຮັບໄດ້ສູງສຸດ 8MP @ 15FPS. ອັດຕາເຟຣມແມ່ນຈຳກັດໂດຍຄວາມກວ້າງຂອງແບນດ໌ວິດທ໌, ການບໍລິໂພກພະລັງງານ ແລະ ສາຍການເຂົ້າຫຼັກ. |
ປຸງແຕ່ງຮູບພາບເບື້ອງຕົ້ນໃນສະພາບແວດລ້ອມທີ່ມີແສງສະຫວ່າງສັບສົນ ແລະ ສົ່ງອອກສະຕີມ YUV ມີຄຸນນະພາບສູງສຳລັບການເຂົ້າຫຼັກ ແລະ ການຄຳນວນ AI, ເຊິ່ງຊ່ວຍຫຼຸດພາບການປຸງແຕ່ງຮູບພາບດ້ວຍຊອບແວ. |
ເຄື່ອງເຂົ້າຫຼັກວີດີໂອ VENC |
ເຄື່ອງເຂົ້າຫຼັກຮາດແວທີ່ສະຫນັບສະຫນູນ H.264 High Profile, H.265 Main Profile ແລະ JPEG, ມີຫົກຮູບແບບການຄວບຄຸມອັດຕາບິດ ແລະ ອັດຕາບິດສູງສຸດ 60 Mbps. RV1106G2 ສາມາດເຂົ້າຫຼັກຮູບພາບໄດ້ສູງສຸດ 5MP @ 30FPS; RV1106G3 ແລະ RV1106 ສາມາດເຂົ້າຫຼັກໄດ້ສູງສຸດ 8MP @ 15FPS. ການຈັບຮູບ JPEG ສາມາດເຮັດໄດ້ສູງສຸດ 4MP @ 60FPS ໂດຍສາມາດສົ່ງອອກສະຕີມຫຼາຍຊຸດ. |
ການບີບອັດຮາດແວເຮັດໃຫ້ຊີພູມີເວລາຫຼາຍຂື້ນສຳລັບການປະຕິບັດໜ້າທີ່ດ້ານຄວາມປອດໄພ ເຊັ່ນ: ການເບິ່ງຈໍານວນຫຼາຍສາຍ, ການບັນທຶກທີ່ເຄື່ອງ, ແລະ ການຈັບເຫດການ. |
ເຄື່ອງຈັກວິເຄາະວີດີໂອອັດຈີນເທີເລັດ RKIVE |
ໜ່ວຍປະມວນຜົນທັດສະນະດ້ວຍຮາດແວເອງ ມີຕົວດຳເນີນການ GMM, Canny, CCL, optical-flow, filtering, ແລະ morphology. ການຈັບການເคลື່ອນໄຫວ ແລະ ການແຍກພາກສ່ວນທີ່ຢູ່ຕໍ່ໜ້າເກີດຂື້ນໃນຮາດແວ ໂດຍໃຊ້ຊີພູນ້ອຍທີ່ສຸດ. ອັດຕາການປະມວນຜົນຕາມເວລາຂອງແຕ່ລະເຟຣມຈະຢູ່ໃນຂອບເຂດທີ່ ISP ສາມາດສົ່ງອອກໄດ້. |
ປະຕິບັດການຈັບການປ່ຽນແປງຂອງທັດສະນີ ແລະ ການດຶງເອົາວັດຖຸທີ່ຢູ່ຕໍ່ໜ້າໃນຮາດແວ ເຊິ່ງຊ່ວຍຫຼຸດຜ່ອນພາລະງານຂອງຊີພູໃນການຈັບການປ່ຽນແປງຂອງຮູບພາບໃນການເຮັດວຽກ AOV ທີ່ໃຊ້ພະລັງງານຕ່ຳ. |
ລະບົບຄວາມຈຳ |
RV1106G2 ຜະສົມຄວາມຈຳ DDR3L ຈຳນວນ 1Gb (128MB) ໃນ SIP.
|
ວິທີແກ້ໄຂ SIP ຂຈາຍອຸປະກອນ DDR ດ້ານນອກ ແລະ ການເດີນສາຍ PCB ເພື່ອຫຼຸດຜ່ອນຕົ້ນທຶນ BOM. ລຸ້ນ BGA ໃຫ້ການຮອງຮັບລະບົບກ້ອງຫຼາຍຕົວ ແລະ ອຸປະກອນມືອາຊີບດ້ານການເບິ່ງທີ່ເຮັດວຽກດ້ວຍອັລກົຣິດີມທີ່ສັບສົນ. |
ການຈັດການພະລັງງານ |
ມີຫຼາຍເຂດພະລັງງານທີ່ຖືກແຍກອອກຢ່າງເປັນອິດສະຫຼະ ເພື່ອຮອງຮັບການປ່ຽນເຂດພະລັງງານຢ່າງເປັນອິດສະຫຼະ ແລະ ມີທີ່ມາຫຼາຍແຫ່ງສຳລັບການນອນແລະຕື່ນ. ເອກະສານຂໍ້ມູນບໍ່ໄດ້ໃຫ້ຕົວເລກພະລັງງານທາງການ. ການວັດແທກຈາກທີມງານວິສະວະກຳສະແດງໃຫ້ເຫັນວ່າກິນພະລັງງານປະມານ 500 mW ໃນເວລາທີ່ເຮັດວຽກເຕັມທີ່ ແລະ ປະມານ 40 mW ໃນສະຖານະການ AOV ຢູ່ໃນໂหมดຄາດເດີ່ງ. ຕົວເລກຄາດເດີ່ງກ່ອນໜ້ານີ້ທີ່ເທົ່າກັບ 0.8 W ແລະ 0.1 W ຈະຕ້ອງຖືກແທນທີ່ດ້ວຍຕົວເລກຈາກການວັດແທກໃນຕົ້ນແບບຜະລິດຕະພັນ. |
ຮອງຮັບການປະເມີນຜົນໃນເວລາທີ່ເຮັດວຽກ ສຳລັບຜະລິດຕະພັນທີ່ຂັບເຄື່ອນດ້ວຍຖ່ານລີເທີ້ມ ແລະ ແສງຕາເວັນ ແລະ ຊ່ວຍກຳນົດຍຸດທະສາດການປ່ຽນເຂດພະລັງງານເພື່ອການເຮັດວຽກ AOV ທີ່ມີການບໍລິໂພກພະລັງງານຕ່ຳ. |
ການຫໍ່ຫຸ້ມ |
RV1106G2/G3 ໃຊ້ແຜງບັນຈຸ QFN128 ຂະໜາດ 12.3 x 12.3 ມມ ດ້ວຍໄລຍະຫ່າງລະຫວ່າງຂາ 0.35 ມມ ແລະ ມີອັດຕາ MSL3. RV1106 ໃຊ້ແຜງບັນຈຸ BGA313 ຂະໜາດ 14 x 11 ມມ ດ້ວຍໄລຍະຫ່າງລະຫວ່າງລູກເບິ່ງ 0.6 ມມ. ການຖ່າຍເອີ້ງຄວາມຮ້ອນຂອງ QFN ຂຶ້ນກັບການຕໍ່ດິນຢ່າງເຕັມທີ່ຂອງ E-PAD ດ້ານລຸ່ມ. BGA ໃຫ້ພື້ນທີ່ຂະຫຍາຍອຸປະກອນເພີ່ມເຕີມໄດ້ຫຼາຍຂຶ້ນ ໃນຂະນະທີ່ QFN ມີຂະໜາດເລັກກວ່າ ແຕ່ມີຄວາມສາມາດໃນການຖ່າຍເອີ້ງຄວາມຮ້ອນຕ່ຳກວ່າ. |
RV1106G2/G3 ເໝາະສຳລັບຜະລິດຕະພັນທີ່ມີຂະໜາດເລັກ ເຊັ່ນ: ໂທລະສັບປະຕູ ແລະ ເຄື່ອງຖ່າຍຮູບຖ່າຍທີ່ໃຊ້ຖ່ານໄຟຂະໜາດນ້ອຍ. RV1106 ເໝາະສຳລັບການອອກແບບທີ່ມີການຂະຫຍາຍຈຳນວນກ້ອງຫຼາຍຕົວ. ການຈັດແບ່ງຮູບຮ່າງຂອງເຄື່ອງຮັບ-ສົ່ງຕ້ອງຮັບປະກັນການຕໍ່ດິນທີ່ຖືກຕ້ອງ ແລະ ການຖ່າຍເອີ້ງຄວາມຮ້ອນທີ່ດີ. |
ການເຮັດວຽກໄດ້ທັງມື້ດ້ວຍເວລາຢູ່ໃນສະຖານະພາບສຳລັບເວລາດົນນານ ຂຶ້ນກັບ AOV (Always on Video), ແຕ່ລະເຂດພະລັງງານທີ່ແຍກອອກຈາກກັນ, ແລະ ໂມດູນເປີດເຄື່ອງຢ່າງໄວວາ. ການອອກແບບຮາດແວຕ້ອງເຂົ້າກັນໄດ້ກັບຄ່າຂອບເຂດສູງສຸດທີ່ກຳນົດໄວ້ຂອງຊິບ ແລະ ເງື່ອນໄຂການໃຊ້ງານທີ່ແນະນຳ.
ໂໝດ AOV ແລະ ການຈັດສີມພະລັງງານຫຼາຍລະດັບ: AOV ປະສົມຜະສານການຖ່າຍຮູບຕໍ່ເນື່ອງທີ່ມີອັດຕາເຟຣມຕ່ຳ ກັບການເປີດໃຊ້ງານດ້ວຍ AI ເມື່ອເກີດເຫດການ ເພື່ອປະຕິບັດຄວາມຕ້ອງການການຕິດຕາມຢ່າງຕໍ່ເນື່ອງຂອງອຸປະກອນທີ່ຂັບເຄື່ອນດ້ວຍຖ່ານ. ໃນໄລຍະທີ່ຢູ່ໃນສະຖານະການຢູ່ນິ່ງເປັນເວລາຍາວ, MCU ຈະຄວບຄຸມເຊັນເຊີ ແລະ ບັຟເຟີຮູບພາບ ໃນຂະນະທີ່ Cortex-A7 ແລະ NPU ເຂົ້າສູ່ສະຖານະການນອນເລິກ. ມີພຽງແຕ່ເຂດພະລັງງານທີ່ຈຳເປັນເທົ່ານັ້ນທີ່ຍັງຄົງເຮັດວຽກ, ເພື່ອໃຫ້ສາມາດຖ່າຍຮູບ ແລະ ລະຫັດຮູບພາບທີ່ອັດຕາເຟຣມຕ່ຳ 1 FPS. ເມື່ອມີການຈັບຈຸດຄົນ, ລົດ ຫຼື ເປົ້າໝາຍອື່ນໆ, ການຂັດຂວາງດ້ວຍຮ່າງກາຍຈະເຮັດໃຫ້ຊິບທັງໝົດຕື່ນຂຶ້ນ ແລະ ປ່ຽນລະບົບໄປສູ່ການບັນທຶກທີ່ອັດຕາເຟຣມປົກກະຕິ ແລະ ການສົ່ງຜົນຂອງ AI.
ຮູບແບບການເຮັດວຽກ |
ສະຖານະພາບຫຼັກ |
กำลังไฟฟ้าทั่วไป |
ປະສິດທິພາບຖ່ານ (5200 mAh) |
ສະຖານະການຢູ່ນິ່ງຂອງ AOV |
RISC-V MCU ກຳລັງເຮັດວຽກ; A7/NPU ຢູ່ໃນສະຖານະການນອນ |
ປະມານ 40 mW (ອ້າງອີງຈາກການວິສະວະກຳ) |
ປະມານ 14 ມື້ໂດຍບໍ່ມີແສງຕາເວັນ (ອ້າງອີງຈາກຕົ້ນແບບ) |
ການຕື່ນຂຶ້ນເມື່ອເກີດເຫດການ |
A7/NPU ກຳລັງເຮັດວຽກທີ່ຄວາມໄວສູງສຸດ ພ້ອມກັບການລະຫັດຮູບພາບທີ່ອັດຕາເຟຣມປົກກະຕິ |
ໂຫຼັດຖະຫຼວງທີ່ເຄື່ອນໄຫວ |
ຂຶ້ນກັບຄວາມຖີ່ທີ່ເກີດເຫດການ |
ການບັນທຶກຢ່າງຕໍ່ເນື່ອງ |
ມີດົນສະເປີທັງໝົດໃນສະຖານະການເປີດ |
ພະລັງງານຕໍ່ໄປ |
ແນະນຳໃຫ້ໃຊ້ພະລັງງານຈາກພາຍນອກ |
ຊັບພະຍາກອນຮາດແວຂອງອິນເຕີເຟດການປ້ອນວີດີໂອ:
ຫຼັງຈາກການປະມວນຜົນຮູບພາບເບື້ອງຕົ້ນ, ISP ຈະສົ່ງອອກຂໍ້ມູນຮູບແບບ YUV. VENC ສະໜັບສະໜູນຮູບແບບການຄວບຄຸມອັດຕາທັງໝົດຫົກຮູບແບບທີ່ລະບຸໄວ້ໃນເອກະສານຂໍ້ມູນ.
ທາງເລືອກການເກັບບັນທຶກເວລາເລີ່ມຕົ້ນ: SPI Flash, eMMC 4.51, ແລະ SD/MMC. ແຟີມແວສາມາດດາວໂຫຼດໄດ້ຜ່ານ USB ຫຼື UART.
ຄວາມຈຳໃນຊິບ: SRAM ຮ່ວມກັນ 256KB, PMU-SRAM 8KB, Boot ROM 20KB, ແລະ OTP 8K-bit.
2 RKNN Toolchain ແລະ ການຈັດຕັ້ງປະຕິບັດການປັບຄ່າແບບຈຳກັດຂອງແບບຈຳລອງ: NPU ໃຫ້ການສະໜັບສະໜູນການປັບຄ່າແບບຈຳກັດປະເພດປະສົມ INT4, INT8 ແລະ INT16, ໃນຂະນະທີ່ RKNN-Toolkit2 ດຳເນີນການປ່ຽນແປງແບບຈຳລອງ. INT8 ເຮັດໃຫ້ຄວາມຖືກຕ້ອງ ແລະ ຄວາມໄວ້ຢູ່ໃນສະຫຼາກສົມດຸນ, ແລະ INT4 ຫຼຸດຜ່ອນຂະໜາດຂອງແບບຈຳລອງ. ອັດຕາການຈັບວັດຖຸດ້ວຍ PaddleDetection ແມ່ນ 25 FPS ເຊິ່ງເປັນຜົນໄດ້ຮັບຈາກການທົດສອບດ້ານວິສະວະກຳ. ການຈັດຕັ້ງປະຕິບັດຕ້ອງໂຫຼດແບບຈຳລອງ RKNN ເຂົ້າໄປໃນບ່ອນເກັບຄວາມຈຳ DDR ແລະ ໃຊ້ອິນເຕີເຟດການສົ່ງຜົນໄດ້ຮັບຜ່ານ API ຂອງ C/C++.
3 ການປັບປຸງຫ້ອງສະມາດທາງດ້ານທັດສະນະທີ່ເບົາ: ລະບົບຝັງຕົວໃຊ້ຫ້ອງສະມາດ OpenCV-mobile ທີ່ຖືກຫຼຸດຜ່ອນລົງ ໂດຍການລຶບອົງປະກອບ GUI ເພື່ອຫຼຸດຜ່ອນຂະໜາດ ແລະ ເຮັດໃຫ້ເລີ່ມຕົ້ນໄດ້ໄວຂຶ້ນ. ວິທີການທີ່ປະສົມປະສານລະຫວ່າງການປະມວນຜົນລ່ວງໆດ້ວຍຫ້ອງສະມາດທີ່ເບົາ ແລະ ການສົ່ງຜົນໄດ້ຮັບດ້ວຍ NPU ຫຼຸດຜ່ອນການໃຊ້ CPU ແລະ ເໝາະສົມກັບງົບດ້ານພະລັງງານຂອງອຸປະກອນທີ່ຢູ່ໃນສະຖານະພາບພັກຢູ່ໄດ້ດົນ.
ລະບົບເຫດການ |
ໝວດຫຼັກ |
ເຟຣມເວີກການພັດທະນາ ຫຼື ເຄື່ອງມື |
ການເພີ່ມຄວາມມື້ງຍິງຂອງລົດ |
ຂໍ້ຈຳກັດດ້ານຮ່າງກາຍ |
ການຖ່າຍຮູບ |
VI + MIPI-CSI/DVP |
MPP SDK |
ເຊື່ອມຕໍ່ເສັ້ນທາງຮ່າງກາຍເພື່ອຫຼຸດຜ່ອນຄ່າໃຊ້ຈ່າຍດ້ານການຄັດລອກຄວາມຈຳ |
ສາມາດຮອງຮັບການປ້ອນຂໍ້ມູນຈາກເຊັນເຊີທີ່ເຊື່ອມຕໍ່ແບບເວລາດຽວກັນໄດ້ສູງສຸດสามຕົວ. RV1106G2 ສາມາດຮອງຮັບຄວາມເຫຼືອມໃສ່ສູງສຸດ 5MP ຢູ່ທີ່ 30 FPS. |
ການປັບປຸງຮູບພາບ |
ISP |
ການຕັ້ງຄ່າລົງທະບຽນຂອງຮາດແວ |
ເປີດໃຊ້ງານການເລື່ອນຮູບພາບດ້ວຍຮາດແວເຊັ່ນ: HDR ແລະ 3DNR |
ຮາດແວ ISP ສາມາດຮອງຮັບການແບ່ງເວລາໃຊ້ງານເຊັນເຊີໄດ້ສູງສຸດສີ່ຕົວ. |
ການເຂິ່ນວີດີໂອ |
VENC |
API VENC MPP |
ຕັ້ງຄ່າໂหมดການຄວບຄຸມອັດຕາໄດ້ຫົກໂหมด ແລະ ເປີດໃຊ້ງານການເຂົ້າລະຫັດຢ່າງສຸກເສີນ |
ອັດຕາບິດສູງສຸດທີ່ສາມາດເຂົ້າລະຫັດໄດ້ແມ່ນ 60 Mbps. |
ການສົ່ງຜົນທາງປັນຍາປະດິດສ້າງ |
NPU |
RKNN-Toolkit2 |
ໃຊ້ການປັບຄ່າປະສົມ INT4, INT8, ແລະ INT16 |
ຊັບພະຍາກອນໜ່ວຍຄວາມຈຳຖືກຈຳກັດໂດຍ DDR ຂອງ SIP ທີ່ຕິດຕັ້ງຢູ່ພາຍໃນ ຫຼື ໂດຍການຕັ້ງຄ່າ DDR ດ້ານນອກ |
ການປະມວນຜົນດ້ານທັດສະນະ |
CPU Cortex-A7 |
OpenCV-mobile
|
ລຶບໂມດູນຊອບແວທີ່ບໍ່ຈຳເປັນອອກເພື່ອຫຼຸດຜ່ອນໄລຍະການໂຫຼດຂອງລະບົບ |
ໃນໂໝດນອນ AOV, ສະເໝີໃຫ້ຄວາມສຳຄັນກັບການປິດ CPU |
ຊັບພະຍາກອນດ້ານຮາດແວ: ແທງເຊີບທີ່ມີ Ethernet MAC ແລະ PHY ສຳລັບ 10/100M (ສະຖານທີ່ຕໍ່ຕັ້ງ RMII). ສະຖານທີ່ຕໍ່ຕັ້ງ SDIO 3.0 ສາມາດໃຊ້ເຊື່ອມຕໍ່ອຸປະກອນ Wi-Fi ແລະ Bluetooth ພາຍນອກ, ແລະ USB 2.0 OTG ຖືກຕິດຕັ້ງໄວ້ໃນຕົວ. ຊັບພະຍາກອນດ້ານອຸປະກອນປະກອບມີ: I2C ສຳລັບ 5 ຈຸດ, SPI ສຳລັບ 2 ຈຸດ, UART ສຳລັບ 6 ຈຸດ, ແລະ ສະຖານທີ່ຕໍ່ຕັ້ງສຽງ I2S.
ເຄືອຂ່າຍ Ethernet ໃຫ້ຄວາມເຊື່ອຖືໄດ້ຜ່ານສາຍ. ອຸປະກອນ Wi-Fi 6 ແລະ Bluetooth 5.2 ພາຍນອກສາມາດເຊື່ອມຕໍ່ຜ່ານ SDIO ເພື່ອໃຫ້ມີຄວາມຍືດຫຍຸ່ນໃນການຕັ້ງຄ່າເຄືອຂ່າຍບໍ່ມີສາຍ. ການລາຍງານສັນຍານຫົວໃຈ (heartbeat) ແລະ ການເຊື່ອມຕໍ່ຄືນອັດຕະໂນມັດຊ່ວຍຮັກສາການເຊື່ອມຕໍ່ເຄືອຂ່າຍໃຫ້ຢູ່ໃນສະຖານະພາບໃຊ້ງານໄດ້ຢູ່ເสมີ.
Smart Encoding 2.0 ແມ່ນອັລກົຣິດີມຊອບແວ SDK ຂັ້ນສູງທີ່ສະຫນັບສະຫນູນການປັບອັດຕາບິດ (bit-rate) ຢ່າງເປັນພິເສດ. ເມື່ອທຽບກັບການເຮັດວຽກ CBR ທີ່ມີອັດຕາບິດຖາວອນທຳມະດາ, ມັນສາມາດຫຼຸດຜ່ອນການໃຊ້ບັນດາວິທີ (bandwidth) ແລະ ຄວາມຕ້ອງການດ້ານການຈັດເກັບຂໍ້ມູນ.
ລະບົບສຽງປະກອບດ້ວຍ codec ສຽງທີ່ເຮັດດ້ວຍຮາດແວ ທີ່ມີ ADC 24-bit ສຳລັບ 2 ຊ່ອງ ແລະ DAC ສຳລັບ 1 ຊ່ອງ. ອັດຕາສັນຍານຕໍ່ເສີຍງ (SNR) ໃນທົ່ວໄປແມ່ນ 90 dB, ແລະ ສະຫນັບສະຫນູນທັງສອງຮູບແບບຂອງການເຂົ້າສຽງຈາກໄມໂຄຣໂຟອນ: ຮູບແບບຄູ່ (differential) ແລະ ຮູບແບບດຽວ (single-ended).
ໃຊ້ Buildroot ເພື່ອສ້າງລະບົບ Linux ສຳລັບອຸປະກອນຝັງ, ລົດເລືອນເຄື່ອງຈັກແລະບໍລິການການນຳໃຊ້, ແລະສະຫນັບສະຫນູນການອັບເດດເຟີມແວຣ໌ຜ່ານ OTA.
ຊິບປະກອບດ້ວຍເຄື່ອງຈັກຄວາມປອດໄພທີ່ຄົບຖ້ວນດ້ານຮ່າງກາຍ, ມີຫົວໜ່ວຍເຂົ້າລະຫັດທີ່ຮອງຮັບອັລກົຣິດທຶມ SHA-1, SHA-256, AES, DES, TDES, RSA, ECC, ແລະ SM2, ພ້ອມທັງເຄື່ອງສຸ່ມຕົວເລກທີ່ແທ້ຈິງ ແລະ OTP ທີ່ປອດໄພ. ລະບົບ TrustZone ແລະການເລີ່ມຕົ້ນທີ່ປອດໄພຖືກສະຫນັບສະຫນູນ. ໜ້າທີ່ເຫຼົ່ານີ້ເຮັດໃຫ້ເກີດການເຂົ້າລະຫັດເຟີມແວຣ໌, ການຈັດເກັບຄີທີ່ປອດໄພ, ແລະການແຍກແຍະເຂດຄວາມປອດໄພລະຫວ່າງຮ່າງກາຍ ແລະ ຊອບແວຣ໌ເພື່ອປ້ອງກັນຄວາມເປັນສ່ວນຕົວໃນຜະລິດຕະພັນທີ່ກ່ຽວຂ້ອງກັບຄວາມປອດໄພ.
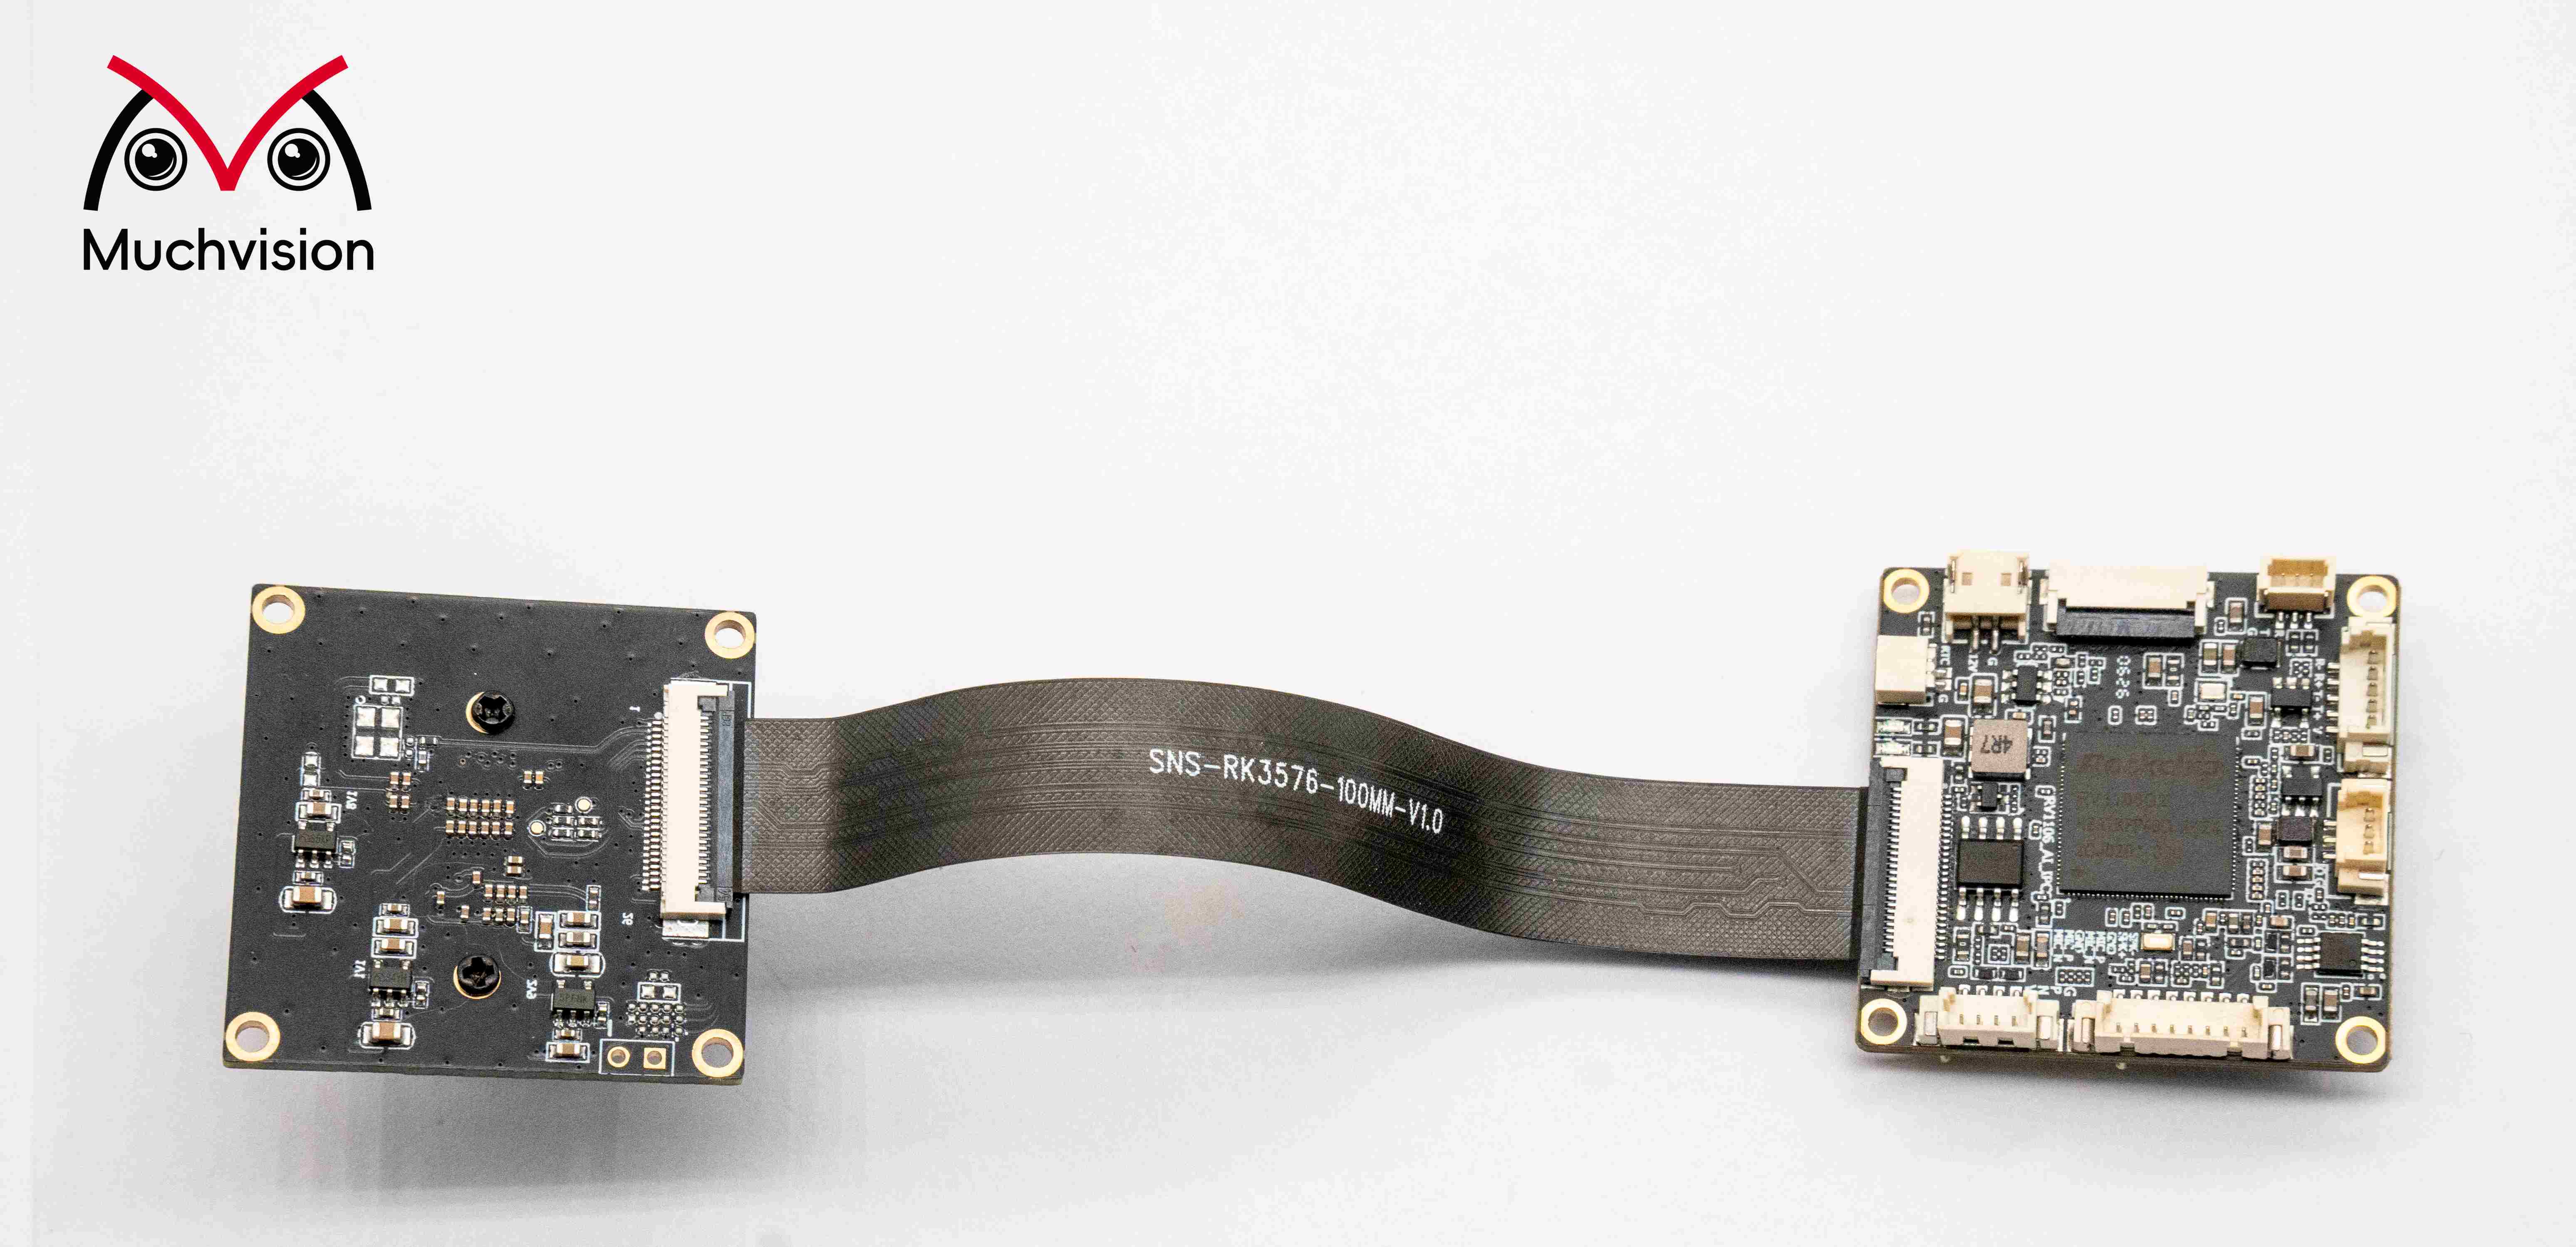
ຄວາມຕ້ອງການຫຼັກ |
ການຈັດຕັ້ງທີ່ແນະນຳ |
ສະຖານີສຳຄັນ |
ຂໍ້ຈຳກັດດ້ານຮ່າງກາຍ |
|
IPC ທີ່ໃຊ້ພະລັງງານຕ່ຳ ຫຼື ໂທລະສັບປະຕູອັຈຈິມ |
AOV ທີ່ສາມາດຢືນຢູ່ໄດ້ດົນ ແລະ ການເບິ່ງໃນເວລາຄື້ນ |
RV1106G2
|
MIPI-CSI,
|
ສູງສຸດ 5MP ຢູ່ 30 FPS |
ເຄື່ອງສະແກນບາໂຄດດ້ວຍເລນສະເປັກທາງອຸດສາຫະກຳ |
ການຈັບພາບໄວແລະການຮັບຂໍ້ມູນທີ່ຖືກເປີດໃຊ້ງານ |
RV1106G3
|
MIPI-CSI, UART, GPIO |
ສູງສຸດ 8MP ຢູ່ 15 FPS |
ຮ້ານຄ້າອັດຈະລິຍະ ຫຼື ເຄື່ອງຈັດສິນຄ້າອັດຈະລິຍະ |
ການວິເຄາະທັດສະນະດ້ວຍກ້ອງຫຼາຍຕົວ |
RV1106 BGA
|
MIPI-CSI ຄູ່
|
ຕ້ອງການການອອກແບບລະບົບຈ່າຍພະລັງງານ DDR ຢ່າງເຂັ້ມງວດ |
ລະບົບ DMS ພາຍໃນຫ້ອງຂັບຂີ່ ຫຼື ແຄມເລຣາຕິດຕາມການຂັບຂີ່ |
ປະຕິບັດງານໄດ້ໃນຊ່ວງອຸນຫະພູມກວ້າງ |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
ອຸນຫະພູມແວດລ້ອມ: -20 ເຖິງ 85 ອົງສາເຊີເລີອດ; ອຸນຫະພູມຈຸດເຊື່ອມຕໍ່: <=125 ອົງສາເຊີເລີອດ |
ພວກເຮົາສະເໜີການອອກແບບ hardware PCBA ແລະ ວິທີແກ້ໄຂດ້ານການເບິ່ງເຫັນທີ່ປັບແຕ່ງຕາມຄວາມຕ້ອງການໂດຍອີງໃສ່ RV1106, ລວມທັງການອອກແບບສຳລັບສີເມືອດ ແລະ PCB, ການເລືອກສ່ວນປະກອບ, ການປັບຕົວໄດເວີລະດັບຕ່ຳ, ການຍ້າຍ ແລະ ການທົດສອບອັລກົລີດີມ, ແລະ ການປະສົມປະສານລະບົບທັງໝົດ. ສຳລັບຄຳຖາມທີ່ກ່ຽວຂ້ອງກັບການເລືອກຊິບ, ການອອກແບບ hardware, ການຍ້າຍ software, ການປັບປຸງປະສິດທິພາບ, ຫຼື ໂຄງການທີ່ປັບແຕ່ງຕາມຄວາມຕ້ອງການ, ກະລຸນາຕິດຕໍ່ພວກເຮົາເພື່ອຮັບການຊ່ວຍເຫຼືອດ້ານເຕັກນິກ: [email protected]
 ຂ່າວຮ້ອນ
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







