 ×

Dans les applications IoT de vision sans surveillance, alimentées par des batteries ou des systèmes photovoltaïques solaires, il est difficile pour les dispositifs d’atteindre à la fois une autonomie en veille ultra-longue et une connectivité contrôlable en temps réel. Il s’agit d’un goulot d’étranglement clé qui limite le déploiement à grande échelle de projets de surveillance environnementale extérieure, de sécurité générale et d’inspection industrielle sans surveillance.
Pour répondre à ces défis sectoriels, Rockchip a lancé la série de SoC RV1106 dédiée au traitement de la vision pour les applications AIoT. Ces puces intègrent une unité centrale (CPU), une unité de traitement neuronale (NPU), un processeur d’image (ISP) et un moteur de codage/décodage vidéo, afin de permettre le développement d’appareils embarqués intelligents à faible consommation et à coût maîtrisé. Leurs domaines d’application comprennent les caméras de sécurité alimentées par batterie, la surveillance agricole et forestière, la surveillance des stations hydrauliques, ainsi que l’inspection industrielle non surveillée.
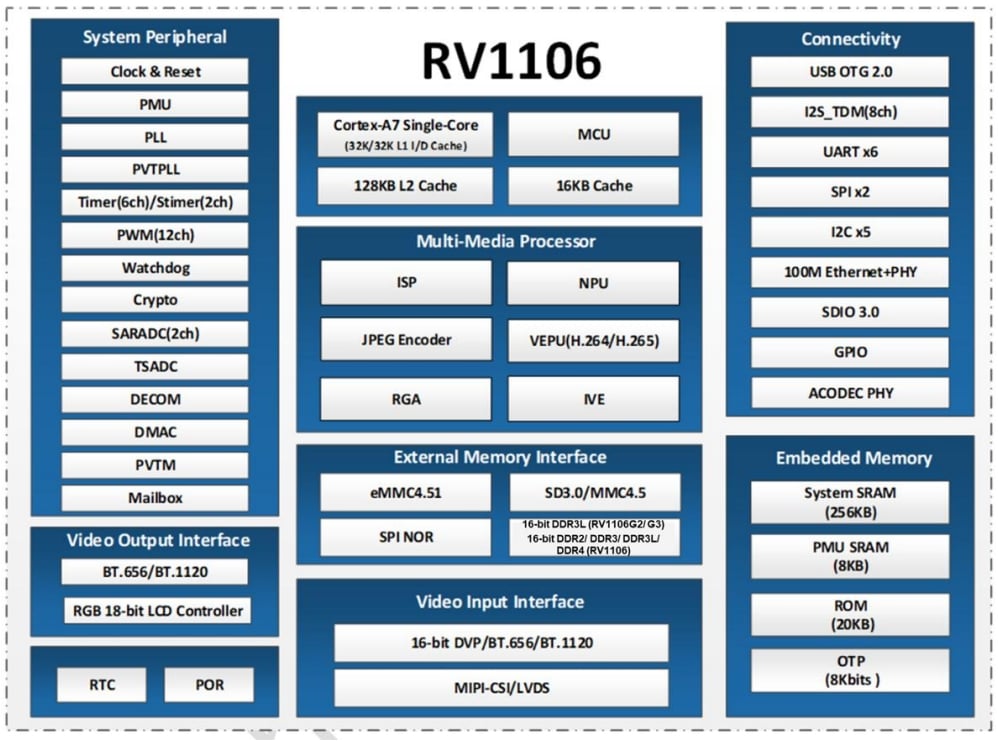
Module fonctionnel |
Spécifications architecturales et performances |
Valeur technique |
CPU et MCU |
Processeur ARM Cortex-A7 monocœur 32 bits avec unités NEON et FPU. Il dispose d’un cache d’instructions (I-Cache) de 32 Ko, d’un cache de données (D-Cache) de 32 Ko, d’un cache L2 unifié de 128 Ko et d’une unité de contrôle microprogrammée (MCU) indépendante dotée d’un cache de 16 Ko. La fréquence d’horloge n’est pas spécifiée dans le manuel officiel ; une configuration type du SDK est de 1,2 GHz. La planification hétérogène affecte l’application principale au cœur A7 et les interruptions temps réel à faible consommation à la MCU. En mode veille, le cœur A7 peut être mis hors tension tandis que seule la MCU reste active. Les performances dépendent de la stratégie appliquée aux domaines d’alimentation. |
Prend en charge le mécanisme de veille et de réveil à faible puissance AOV, assurant un équilibre entre les performances de calcul du système et l’autonomie de la batterie. |
NPU |
Accélérateur matériel de réseau neuronal prenant en charge les quantifications mixtes INT4, INT8 et INT16, ainsi que la conversion de modèles depuis TensorFlow, PyTorch, Caffe, TFLite et ONNX-NN. Ses performances théoriques maximales atteignent 1 TOPS. Ses performances pratiques s’élèvent à environ 0,5 TOPS sur le RV1106G2, tandis que le RV1106G3 permet d’atteindre pleinement les 1 TOPS. Les performances d’inférence sont limitées par la capacité mémoire, la bande passante et la taille du modèle. |
Exécute une intelligence artificielle locale en périphérie pour la détection de personnes, la détection d’objets et la reconnaissance faciale. L’accélération matérielle réduit la charge du processeur central et élimine le besoin de calcul dans le nuage. |
Isp |
ISP matériel avec deux entrées MIPI-CSI/LVDS et une entrée DVP, prenant en charge jusqu’à trois caméras. Les fonctions de traitement d’image comprennent HDR-MGE, 3DNR/2DNR, 3A, LSC, désembuage et correction de distorsion. Le RV1106G2 prend en charge jusqu’à 5 M à 30 images par seconde. Le RV1106G3 et le RV1106 prennent en charge jusqu’à 8 M à 15 images par seconde. Le taux d’images est limité par la bande passante, la consommation électrique et le chemin de codage. |
Prétraite les images dans des conditions d’éclairage complexes et produit des flux YUV de haute qualité destinés au codage et à l’inférence IA, réduisant ainsi la charge logicielle liée au traitement d’image. |
Encodeur vidéo VENC |
Moteur de codage matériel prenant en charge H.264 High Profile, H.265 Main Profile et JPEG, avec six modes de contrôle de débit et un débit binaire maximal de 60 Mbit/s. Le RV1106G2 prend en charge 5 MP à 30 images par seconde ; le RV1106G3 et le RV1106 prennent en charge jusqu’à 8 MP à 15 images par seconde. La capture JPEG prend en charge jusqu’à 4 MP à 60 images par seconde, avec plusieurs flux de sortie. |
La compression matérielle libère des ressources processeur pour les fonctions de sécurité, telles que la prévisualisation multistream, l’enregistrement local et la capture d’événements. |
Moteur vidéo intelligent RKIVE |
Unité matérielle dédiée au traitement de la vision, dotée d’opérateurs GMM, Canny, CCL, flux optique, filtrage et morphologie. La détection de mouvement et la segmentation du premier plan s’exécutent en matériel, avec une consommation minimale de ressources processeur. Le débit d’images traitées suit la limite de sortie de l’ISP. |
Implémente la détection de changement de scène et l’extraction du premier plan en matériel, réduisant la surcharge processeur liée à la détection de changement d’image en mode AOV à faible consommation. |
Sous-système mémoire |
Le RV1106G2 intègre 1 Go (128 Mo) de DDR3L dans le SIP.
|
La solution SIP élimine les dispositifs DDR externes et le routage PCB, réduisant ainsi le coût de la nomenclature (BOM). La version BGA prend en charge les systèmes multi-caméras et les équipements de vision avancés exécutant des algorithmes complexes. |
Gestion de l'alimentation |
Plusieurs domaines d’alimentation isolés permettent la commutation indépendante par domaine d’alimentation ainsi que plusieurs sources de veille et de réveil. La fiche technique ne fournit aucune valeur officielle de consommation électrique. Des mesures effectuées en ingénierie indiquent environ 500 mW en fonctionnement pleine puissance et environ 40 mW en veille AOV. Les estimations antérieures de 0,8 W et 0,1 W doivent être remplacées par les mesures obtenues sur le prototype de production. |
Permet l’évaluation en temps réel pour les produits alimentés par batterie lithium ou énergie solaire, et aide à définir les stratégies de commutation par domaine d’alimentation afin d’optimiser la consommation en mode AOV basse puissance. |
Pack |
Le RV1106G2/G3 utilise un boîtier QFN128 de 12,3 × 12,3 mm avec un pas de broches de 0,35 mm et une classification MSL3. Le RV1106 utilise un boîtier BGA313 de 14 × 11 mm avec un pas de billes de 0,6 mm. La dissipation thermique du QFN dépend d’un raccordement à la masse complet de la pastille E-PAD située au fond. Le BGA permet une expansion périphérique plus importante, tandis que le QFN est plus compact mais offre une marge thermique moindre. |
Le RV1106G2/G3 convient aux produits compacts tels que les sonnettes et les petites caméras alimentées par batterie. Le RV1106 cible les conceptions multi-caméras évolutives. La disposition matérielle doit assurer une mise à la masse adéquate et une dissipation thermique efficace. |
Un fonctionnement continu sur toute la journée avec une longue durée de veille repose sur la fonction AOV (« Always on Video »), sur plusieurs domaines d’alimentation isolés et sur un mécanisme de réveil rapide. La conception matérielle doit respecter strictement les valeurs maximales absolues et les conditions de fonctionnement recommandées par le fabricant de la puce.
Mode AOV et planification multi-niveaux de l’alimentation : l’AOV combine une capture continue à faible fréquence d’images avec un déclenchement matériel d’événements basé sur l’intelligence artificielle, afin de répondre aux exigences de surveillance continue des dispositifs alimentés par batterie. En veille prolongée, l’unité de contrôle microprogrammable (MCU) gère le capteur et la mémoire tampon d’images, tandis que le processeur Cortex-A7 et le processeur neuronal (NPU) entrent en veille profonde. Seuls les domaines d’alimentation essentiels restent actifs, permettant ainsi une capture et un codage à faible fréquence d’images (1 image par seconde). Lorsqu’une personne, un véhicule ou tout autre objet cible est détecté, une interruption matérielle réveille l’intégralité de la puce et bascule le système vers l’enregistrement à fréquence d’images normale et l’inférence IA.
Mode de fonctionnement |
État principal |
Puissance typique |
Autonomie de la batterie (5200 mAh) |
Veille AOV |
MCU RISC-V en fonctionnement ; Cortex-A7/NPU en veille |
Environ 40 mW (référence technique) |
Environ 14 jours sans ensoleillement (référence prototype) |
Réveil déclenché par événement |
Cortex-A7/NPU fonctionnant à pleine vitesse avec codage à fréquence d’images normale |
Charge dynamique |
Dépend de la fréquence de déclenchement par événement |
Enregistrement continu |
Tous les modules sont actifs |
Puissance dynamique |
Alimentation externe recommandée |
Ressources matérielles de l’interface d’entrée vidéo :
Après le prétraitement de l’image, l’ISP émet des données YUV. Le VENC prend en charge les six modes de contrôle de débit spécifiés dans la fiche technique.
Options de stockage pour le démarrage : mémoire flash SPI, eMMC 4.51 et carte SD/MMC. Le micrologiciel peut être téléchargé via USB ou UART.
Mémoire intégrée : 256 Ko de SRAM partagée, 8 Ko de PMU-SRAM, 20 Ko de Boot ROM et 8 Kbits de mémoire OTP.
2 Chaîne d’outils RKNN et déploiement de la quantification de modèles : L’unité de traitement neuronale (NPU) prend en charge la quantification mixte en INT4, INT8 et INT16, tandis que RKNN-Toolkit2 effectue la conversion des modèles. L’INT8 équilibre précision et vitesse, et l’INT4 réduit la taille du modèle. Un débit de détection d’objets avec PaddleDetection de 25 images par seconde (FPS) constitue un résultat de test technique. Le déploiement exige le chargement du modèle RKNN dans le pool mémoire DDR et l’appel de l’interface d’inférence via l’API C/C++.
3 Optimisation de la bibliothèque légère pour la vision : Les systèmes embarqués utilisent la version allégée de la bibliothèque OpenCV-mobile, dont les composants d’interface graphique ont été supprimés afin de réduire sa taille et d’accélérer son démarrage. Une architecture hybride combinant un prétraitement basé sur une bibliothèque légère et une inférence sur NPU diminue l’utilisation du processeur central (CPU) et s’adapte au budget énergétique des dispositifs conçus pour une veille prolongée.
Scène |
Module principal |
Cadre ou outil de développement |
Optimisation des performances |
Contrainte matérielle |
Capture d'image |
VI + MIPI-CSI/DVP |
SDK MPP |
Lier les chemins matériels afin de réduire la surcharge liée aux copies mémoire |
Prend en charge jusqu’à trois entrées de capteurs synchronisées. Le RV1106G2 prend en charge jusqu’à 5 mégapixels à 30 images par seconde (FPS). |
Amélioration de l'image |
Isp |
Configuration de l’enregistrement matériel |
Activer l’accélération matérielle des images, telle que la fonction HDR et la réduction numérique du bruit 3D |
Le matériel ISP prend en charge la multiplexion temporelle de jusqu’à quatre capteurs. |
Encodage vidéo |
VENC |
API VENC MPP |
Configurer six modes de contrôle du débit binaire et activer le codage intelligent |
Le débit binaire maximal de codage est de 60 Mbits/s. |
Inférence de l'IA |
NPU |
RKNN-Toolkit2 |
Utiliser une quantification mixte INT4, INT8 et INT16 |
Les ressources mémoire sont limitées par la configuration de la mémoire DDR intégrée SIP ou de la mémoire DDR externe. |
Traitement d'images |
Processeur Cortex-A7 |
OpenCV-mobile
|
Supprimer les modules logiciels superflus afin de réduire la charge système. |
En mode veille AOV, privilégier l’arrêt du processeur. |
Ressources matérielles : MAC et PHY Ethernet intégrés sur puce (10/100 M, interface RMII). Une interface SDIO 3.0 prend en charge des modules externes Wi-Fi et Bluetooth, et l’interface USB 2.0 OTG est intégrée. Les ressources périphériques comprennent cinq interfaces I2C, deux interfaces SPI, six interfaces UART et une interface audio I2S.
L’Ethernet fournit un réseau filaire fiable. Un module externe Wi-Fi 6 et Bluetooth 5.2 peut être connecté via SDIO pour une configuration sans fil flexible. La transmission régulière de signaux de vie (heartbeat) et la reconnexion automatique garantissent la disponibilité permanente de la liaison réseau.
Smart Encoding 2.0 est un algorithme logiciel SDK de couche supérieure qui prend en charge l’ajustement adaptatif du débit binaire. Comparé au fonctionnement conventionnel CBR à débit binaire fixe, il permet de réduire la consommation de bande passante et les besoins de stockage.
Le sous-système audio intègre un codec audio matériel avec un convertisseur analogique-numérique (ADC) 24 bits à deux canaux et un convertisseur numérique-analogique (DAC) à un canal. Le rapport signal/bruit typique est de 90 dB, et les entrées microphones différentielles et simples sont toutes deux prises en charge.
Buildroot est utilisé pour construire le système Linux embarqué, alléger le noyau et les services applicatifs, et prendre en charge les mises à jour logicielles OTA.
La puce intègre un moteur matériel complet de sécurité, doté d'une unité cryptographique matérielle prenant en charge les algorithmes SHA-1, SHA-256, AES, DES, TDES, RSA, ECC et SM2, ainsi qu'un générateur de nombres aléatoires véritables et une mémoire OTP sécurisée. TrustZone et le démarrage sécurisé sont pris en charge. Ces fonctions permettent le chiffrement du micrologiciel, le stockage sécurisé des clés et l'isolement matériel-logiciel des domaines de sécurité afin de protéger la vie privée dans les produits de sécurité.
Exigence fondamentale |
Configuration recommandée |
Interfaces clés |
Contrainte matérielle |
|
IPC à faible consommation ou sonnette intelligente |
Fonction veille prolongée AOV et vision nocturne |
RV1106G2
|
MIPI-CSI
|
Jusqu'à 5 MP à 30 images par seconde |
Scanner optique industriel de codes-barres |
Acquisition à haute vitesse et déclenchée |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Jusqu’à 8 MP à 15 images par seconde |
Commerce intelligent ou rayon intelligent |
Analyse visuelle multi-caméra |
RV1106 BGA
|
Double MIPI-CSI
|
Nécessite une conception stricte de l’alimentation DDR |
Système de surveillance du conducteur (DMS) ou caméra embarquée (Dashcam) à l’intérieur de l’habitacle |
Fonctionnement à large plage de températures |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Température ambiante : -20 à 85 °C ; température de jonction : ≤ 125 °C |
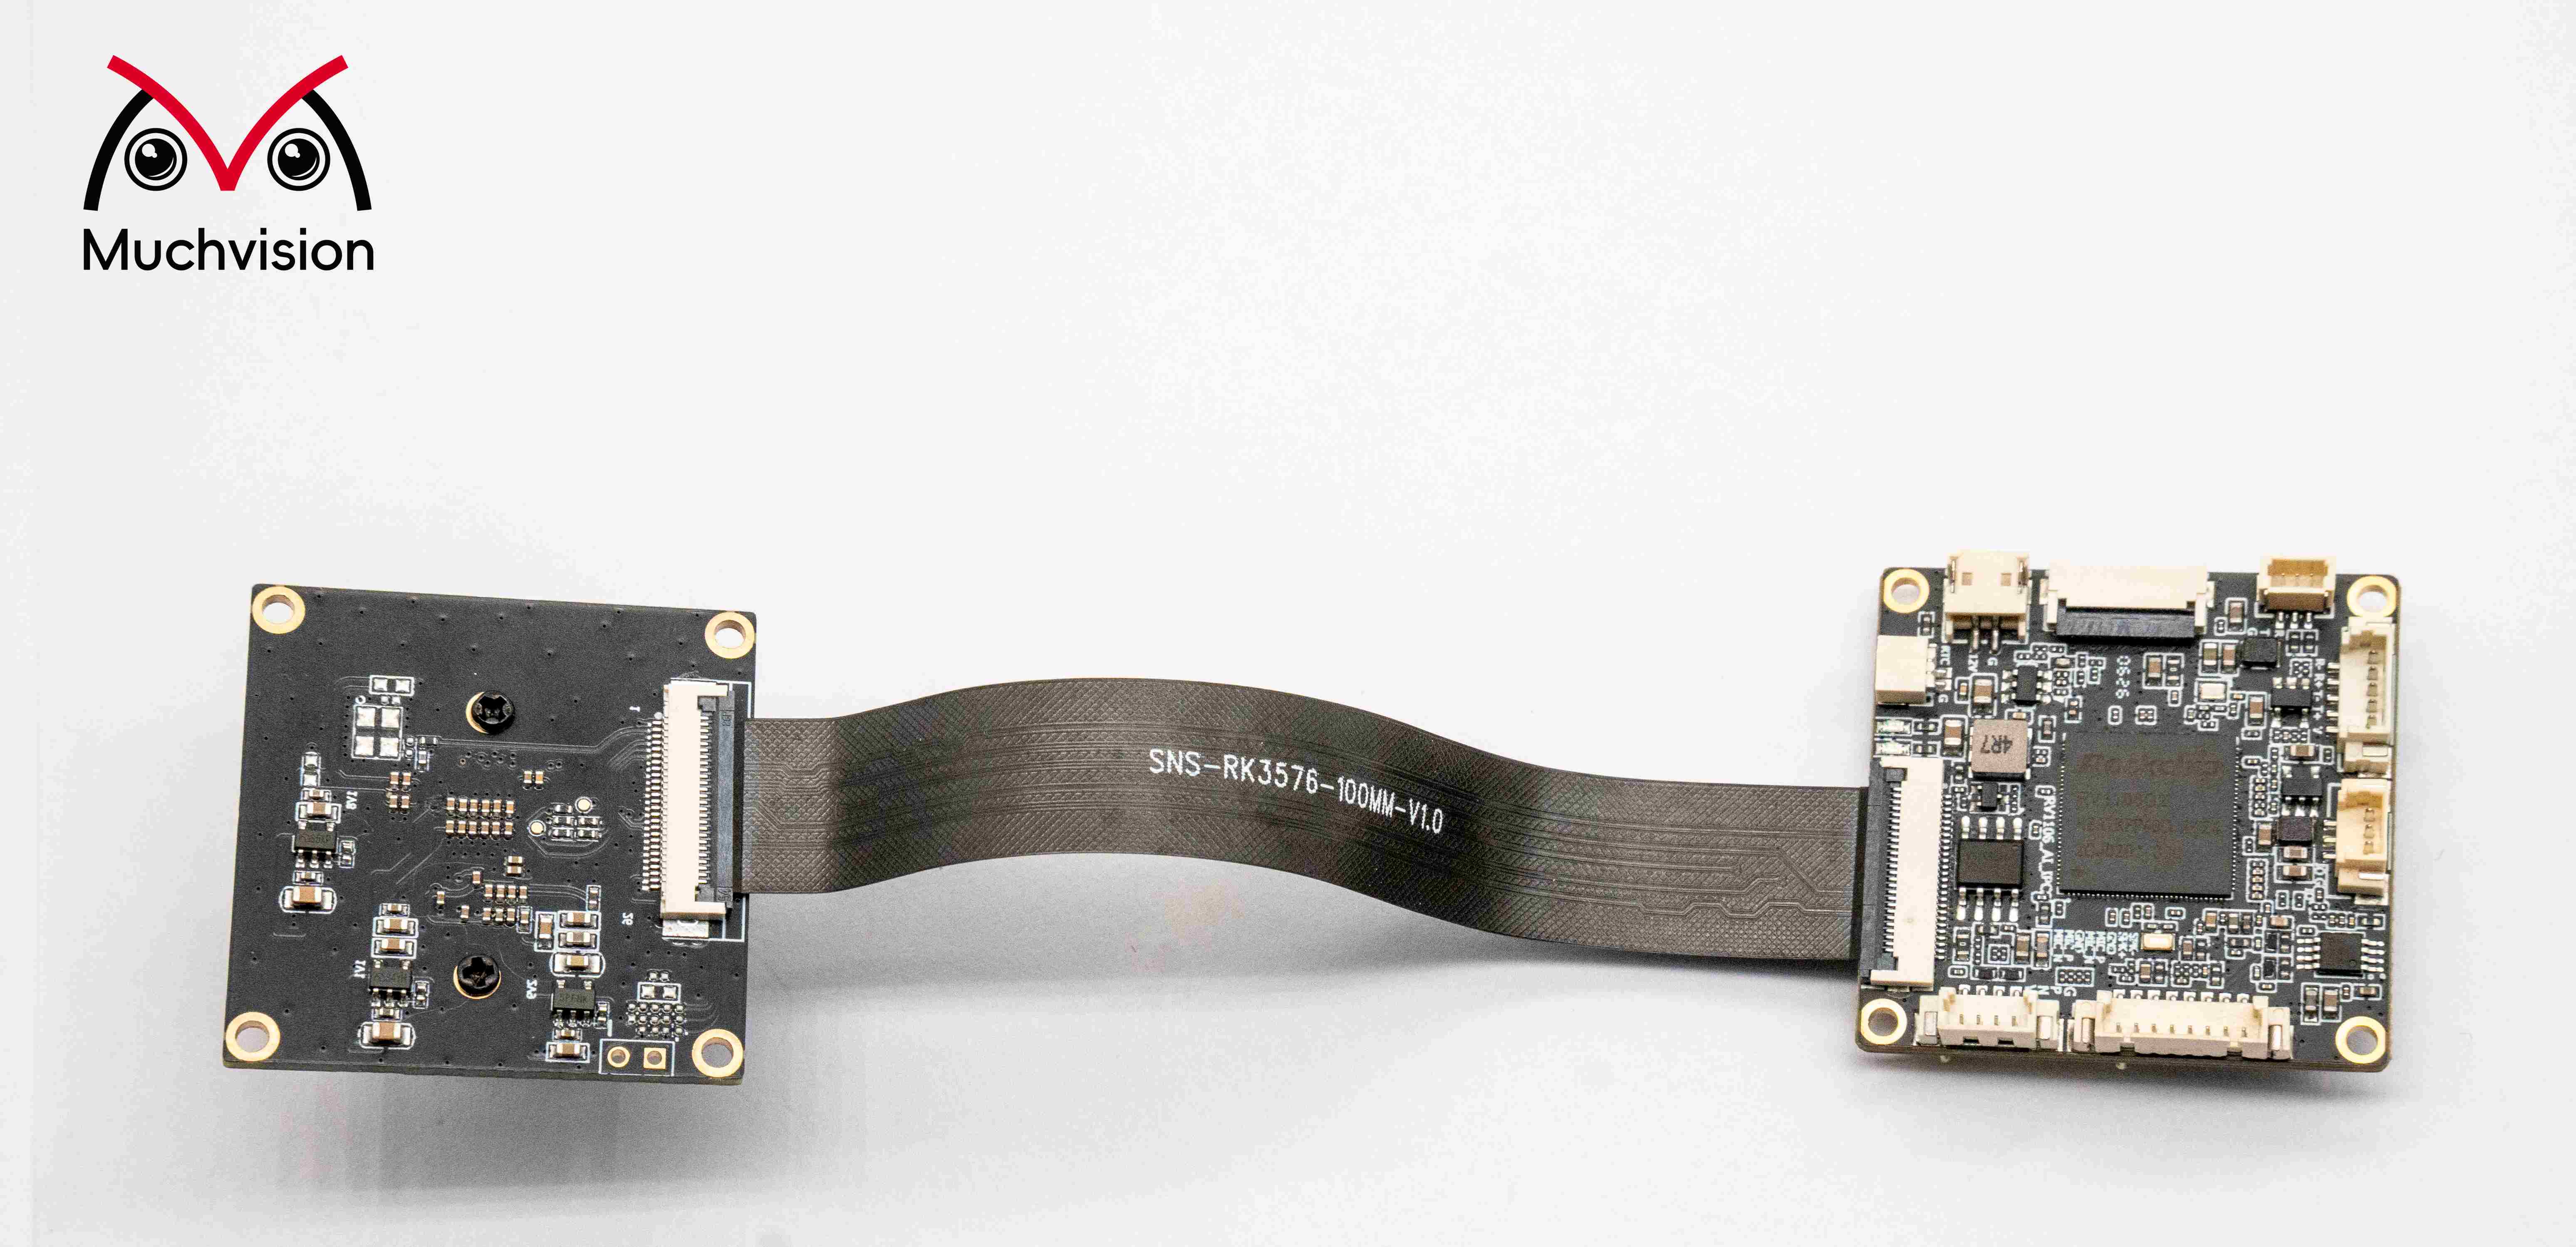
Nous proposons des solutions complètes de vision basées sur le RV1106, incluant la conception matérielle de la carte PCBA, la conception des schémas et du circuit imprimé (PCB), la sélection des composants, l’adaptation des pilotes bas niveau, le portage et le débogage des algorithmes, ainsi que l’intégration système complète. Pour toute question concernant le choix du circuit intégré, la conception matérielle, la migration logicielle, l’optimisation des performances ou des projets sur mesure, contactez-nous pour obtenir un soutien technique : [email protected]
 Actualités chaudes
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






