
ในแอปพลิเคชันอินเทอร์เน็ตของสรรพสิ่ง (IoT) ที่ใช้การมองเห็นแบบไม่มีผู้ควบคุม ซึ่งขับเคลื่อนด้วยแบตเตอรี่หรือระบบโฟโตโวลตาอิกจากพลังงานแสงอาทิตย์ จะยากมากที่อุปกรณ์จะสามารถให้ทั้งเวลาอยู่ในสถานะพร้อมใช้งาน (standby) ได้นานเป็นพิเศษ และยังคงรักษาความสามารถในการเชื่อมต่อแบบเรียลไทม์ที่ควบคุมจากระยะไกลได้ นี่คือข้อจำกัดหลักที่ขัดขวางการนำไปใช้งานในวงกว้างของโครงการต่าง ๆ เช่น การตรวจสอบสิ่งแวดล้อมภายนอกอาคาร การรักษาความปลอดภัยทั่วไป และการตรวจสอบอุตสาหกรรมแบบไม่มีผู้ควบคุม
เพื่อแก้ไขปัญหาเหล่านี้ในอุตสาหกรรม Rockchip ได้เปิดตัวซีพียูประมวลผลภาพรุ่น RV1106 สำหรับแอปพลิเคชันด้านวิชันในระบบ AIoT ชิปเหล่านี้รวมหน่วยประมวลผลกลาง (CPU) หน่วยประมวลผลประมวลผลปัญญาประดิษฐ์ (NPU) หน่วยประมวลผลสัญญาณภาพ (ISP) และเครื่องเข้ารหัส-ถอดรหัสวิดีโอ (video codec engine) เข้าด้วยกัน เพื่อให้เหมาะกับอุปกรณ์ฝังตัวที่ใช้พลังงานต่ำและมีข้อจำกัดด้านต้นทุน สำหรับการใช้งานด้านวิชันที่ขับเคลื่อนด้วยปัญญาประดิษฐ์ แอปพลิเคชันที่เกี่ยวข้อง ได้แก่ กล้องรักษาความปลอดภัยที่ใช้แบตเตอรี่ ระบบตรวจสอบด้านการเกษตรและป่าไม้ ระบบตรวจสอบสถานีบริหารจัดการทรัพยากรน้ำ และการตรวจสอบอุตสาหกรรมแบบไม่มีผู้ควบคุม
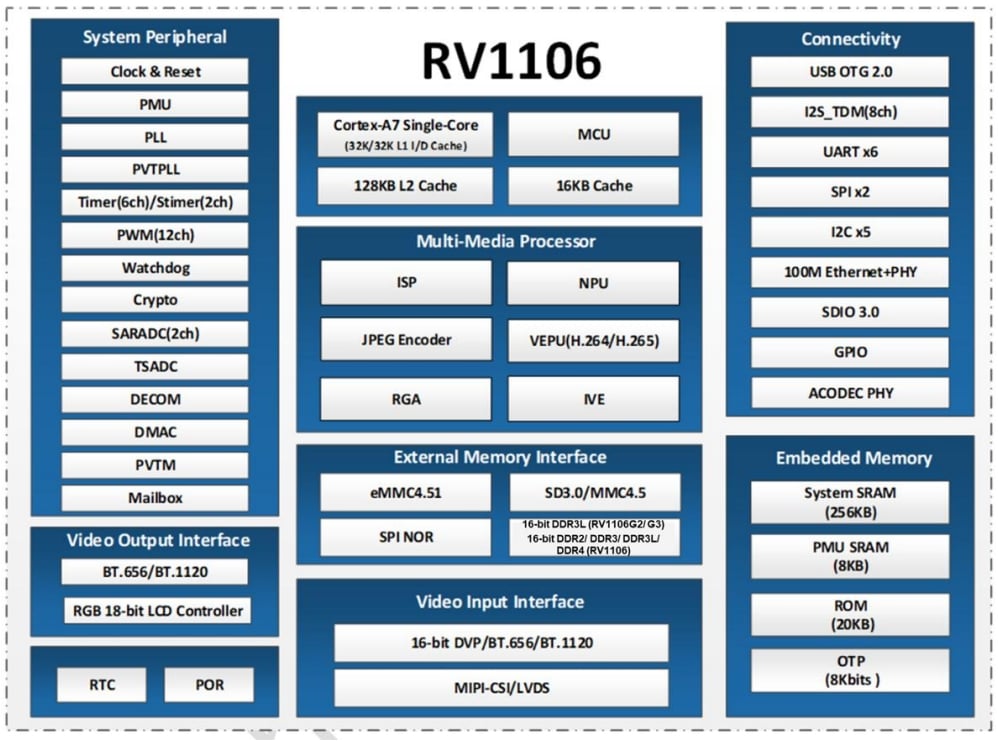
โมดูลการทำงาน |
ข้อมูลจำเพาะด้านสถาปัตยกรรมและประสิทธิภาพ |
มูลค่าเชิงวิศวกรรม |
หน่วยประมวลผลกลาง (CPU) และไมโครคอนโทรลเลอร์ (MCU) |
โปรเซสเซอร์ ARM Cortex-A7 แบบ 32 บิต หนึ่งคอร์ พร้อมเทคโนโลยี NEON และ FPU มีแคชสำหรับคำสั่ง (I-Cache) ขนาด 32 กิโลไบต์ แคชสำหรับข้อมูล (D-Cache) ขนาด 32 กิโลไบต์ แคชระดับที่สอง (L2 cache) แบบรวมศูนย์ขนาด 128 กิโลไบต์ และไมโครคอนโทรลเลอร์ (MCU) แยกต่างหากที่มีแคช 16 กิโลไบต์ คู่มืออย่างเป็นทางการไม่ระบุความถี่นาฬิกาอย่างชัดเจน แต่การตั้งค่า SDK ทั่วไปคือ 1.2 กิกะเฮิร์ตซ์ การจัดสรรงานแบบฮีเทอโรจีเนียส (heterogeneous scheduling) มอบหมายแอปพลิเคชันหลักให้กับคอร์ A7 ส่วนอินเทอร์รัปต์แบบเรียลไทม์ที่ใช้พลังงานต่ำจะถูกส่งไปยัง MCU เมื่อระบบอยู่ในโหมดสลีป คอร์ A7 สามารถปิดการทำงานได้ ในขณะที่ MCU ยังคงทำงานอยู่เพียงตัวเดียว ประสิทธิภาพโดยรวมขึ้นอยู่กับกลยุทธ์การจัดการโดเมนพลังงาน |
รองรับกลไกการนอนหลับและตื่นขึ้น (sleep-and-wake) แบบ AOV ที่ใช้พลังงานต่ำ ซึ่งช่วยสมดุลระหว่างประสิทธิภาพการประมวลผลของระบบกับอายุการใช้งานแบตเตอรี่ |
NPU |
แอคเซเลอเรเตอร์ฮาร์ดแวร์สำหรับเครือข่ายประสาทเทียม รองรับการปริมาณค่า (quantization) แบบผสมผสานระหว่าง INT4, INT8 และ INT16 รวมทั้งแปลงโมเดลจาก TensorFlow, PyTorch, Caffe, TFLite และ ONNX-NN ประสิทธิภาพสูงสุดเชิงทฤษฎีคือ 1 TOPS ประสิทธิภาพจริงอยู่ที่ประมาณ 0.5 TOPS บนชิป RV1106G2 ขณะที่ RV1106G3 สามารถให้ประสิทธิภาพเต็มตามที่ระบุไว้คือ 1 TOPS อย่างไรก็ตาม ประสิทธิภาพการอนุมาน (inference performance) จะถูกจำกัดด้วยความจุของหน่วยความจำ แบนด์วิดธ์ และขนาดของโมเดล |
ทำงานด้วยระบบปัญญาประดิษฐ์แบบเอจ (edge AI) ที่รันบนอุปกรณ์ท้องถิ่น เพื่อตรวจจับมนุษย์ ตรวจจับวัตถุ และระบุใบหน้า การเร่งความเร็วด้วยฮาร์ดแวร์ช่วยลดภาระการใช้งานซีพียู และไม่จำเป็นต้องพึ่งการประมวลผลผ่านคลาวด์ |
Isp |
ไอเอสพี (ISP) แบบฮาร์ดแวร์ รองรับอินพุตสองช่องแบบ MIPI-CSI/LVDS และหนึ่งช่องแบบ DVP สามารถเชื่อมต่อกล้องได้สูงสุดสามตัว ฟังก์ชันการประมวลผลภาพประกอบด้วย HDR-MGE, 3DNR/2DNR, ระบบควบคุมแสง-โฟกัส-สี (3A), LSC, การกำจัดหมอกในภาพ (defogging) และการแก้ไขภาพบิดเบี้ยว (distortion correction) รุ่น RV1106G2 รองรับความละเอียดสูงสุด 5 ล้านพิกเซล ที่ 30 เฟรมต่อวินาที ส่วนรุ่น RV1106G3 และ RV1106 รองรับสูงสุด 8 ล้านพิกเซล ที่ 15 เฟรมต่อวินาที อัตราเฟรมขึ้นอยู่กับแบนด์วิดท์ การใช้พลังงาน และเส้นทางการเข้ารหัส |
ประมวลผลภาพเบื้องต้นภายใต้สภาวะแสงที่ซับซ้อน และส่งออกสตรีม YUV คุณภาพสูงสำหรับการเข้ารหัสและการอนุมานด้วยปัญญาประดิษฐ์ ช่วยลดภาระการประมวลผลภาพด้วยซอฟต์แวร์ |
เอนโค้เดอร์วิดีโอ (VENC) |
เอนโค้ดเดอร์ฮาร์ดแวร์ รองรับมาตรฐาน H.264 High Profile, H.265 Main Profile และ JPEG มีโหมดควบคุมอัตราบิตหกแบบ และอัตราบิตสูงสุด 60 เมกะบิตต่อวินาที รุ่น RV1106G2 รองรับความละเอียด 5 ล้านพิกเซล ที่ 30 เฟรมต่อวินาที ส่วนรุ่น RV1106G3 และ RV1106 รองรับสูงสุด 8 ล้านพิกเซล ที่ 15 เฟรมต่อวินาที การจับภาพแบบ JPEG รองรับสูงสุด 4 ล้านพิกเซล ที่ 60 เฟรมต่อวินาที และรองรับสตรีมเอาต์พุตหลายช่องพร้อมกัน |
การบีบอัดฮาร์ดแวร์ช่วยปลดปล่อยทรัพยากรของซีพียูสำหรับฟังก์ชันด้านความปลอดภัย เช่น การแสดงภาพพรีวิวแบบหลายสตรีม การบันทึกข้อมูลในตัวเครื่อง และการจับเหตุการณ์ |
RKIVE Intelligent Video Engine |
หน่วยประมวลผลวิชันเฉพาะทางแบบฮาร์ดแวร์ รองรับอัลกอริธึม GMM, Canny, CCL, optical-flow, filtering และ morphology การตรวจจับการเคลื่อนไหวและการแยกส่วนวัตถุหน้า (foreground segmentation) ดำเนินการผ่านฮาร์ดแวร์โดยใช้ทรัพยากรซีพียูน้อยที่สุด อัตราเฟรมที่ประมวลผลสอดคล้องกับขีดจำกัดเอาต์พุตของ ISP |
ดำเนินการตรวจจับการเปลี่ยนแปลงฉาก (scene-change detection) และการแยกส่วนวัตถุหน้า (foreground extraction) ผ่านฮาร์ดแวร์ ลดภาระงานของซีพียูในการตรวจจับการเปลี่ยนแปลงภาพภายใต้โหมด AOV แบบประหยัดพลังงาน |
ระบบย่อยหน่วยความจำ |
RV1106G2 รวมหน่วยความจำ DDR3L ขนาด 1 กิกะบิต (128 เมกะไบต์) ไว้ภายใน SIP
|
วิธีการแก้ปัญหา SIP ช่วยตัดอุปกรณ์ DDR ภายนอกและเส้นทางการวางสายบนแผงวงจรพิมพ์ (PCB) ออก ทำให้ลดต้นทุนรายการวัสดุ (BOM) ได้ เวอร์ชัน BGA รองรับระบบกล้องหลายตัวและอุปกรณ์ภาพขั้นสูงที่ทำงานด้วยอัลกอริทึมซับซ้อน |
การจัดการพลังงาน |
รองรับโดเมนพลังงานที่แยกจากกันหลายโดเมน ซึ่งช่วยให้สามารถสลับโหมดพลังงานแต่ละโดเมนได้อย่างอิสระ และรองรับแหล่งจ่ายไฟสำหรับโหมดนอนหลับและปลุกหลายแหล่ง คู่มือข้อมูลจำเพาะ (datasheet) ไม่ได้ระบุค่ากำลังไฟอย่างเป็นทางการ ผลการวัดโดยวิศวกรแสดงว่าใช้กำลังไฟประมาณ 500 มิลลิวัตต์ขณะทำงานแบบเต็มประสิทธิภาพ และประมาณ 40 มิลลิวัตต์ในโหมดพร้อมใช้งาน (AOV standby) ค่าประมาณก่อนหน้าที่ระบุไว้ที่ 0.8 วัตต์ และ 0.1 วัตต์ จำเป็นต้องแทนที่ด้วยค่าที่วัดได้จากต้นแบบผลิตจริง |
รองรับการประเมินประสิทธิภาพการใช้พลังงานแบบเรียลไทม์สำหรับผลิตภัณฑ์ที่ใช้แบตเตอรี่ลิเธียมและพลังงานแสงอาทิตย์ และช่วยกำหนดกลยุทธ์การสลับโดเมนพลังงานเพื่อให้การใช้งาน AOV อยู่ในโหมดประหยัดพลังงาน |
แพ็กเกจ |
RV1106G2/G3 ใช้แพ็กเกจ QFN128 ขนาด 12.3 x 12.3 มม. ระยะห่างของขา 0.35 มม. และมีอันดับ MSL3 RV1106 ใช้แพ็กเกจ BGA313 ขนาด 14 x 11 มม. ระยะห่างของบอล 0.6 มม. การระบายความร้อนของ QFN ขึ้นอยู่กับการต่อกราวด์พื้นที่ E-PAD ด้านล่างอย่างสมบูรณ์ ขณะที่ BGA ให้ความสามารถในการขยายอุปกรณ์รอบข้างได้มากกว่า ส่วน QFN มีขนาดเล็กกะทัดรัดแต่มีช่องว่างความร้อนน้อยกว่า |
RV1106G2/G3 เหมาะสำหรับผลิตภัณฑ์ขนาดเล็ก เช่น กระดิ่งประตูและกล้องแบตเตอรี่ขนาดเล็ก ส่วน RV1106 เหมาะสำหรับการออกแบบกล้องหลายตัวที่สามารถขยายระบบได้ การจัดวางฮาร์ดแวร์ต้องให้การต่อกราวด์และการระบายความร้อนที่เหมาะสม |
การใช้งานตลอดทั้งวันพร้อมเวลาสแตนด์บายยาวนาน ขึ้นอยู่กับเทคโนโลยี AOV (Always on Video) โดเมนพลังงานที่แยกจากกันหลายชุด และกลไกปลุกเครื่องอย่างรวดเร็ว การออกแบบฮาร์ดแวร์ต้องสอดคล้องกับค่าสูงสุดสัมบูรณ์ (absolute maximum ratings) และเงื่อนไขการใช้งานที่แนะนำของชิป
โหมด AOV และการจัดสรรพลังงานแบบหลายระดับ: AOV ผสานการจับภาพความเร็วต่ำอย่างต่อเนื่องเข้ากับการกระตุ้นเหตุการณ์โดยใช้ปัญญาประดิษฐ์ เพื่อตอบสนองความต้องการการเฝ้าสังเกตอย่างต่อเนื่องของอุปกรณ์ที่ใช้แบตเตอรี่เป็นแหล่งพลังงาน ในช่วงเวลาที่อยู่ในสถานะพร้อมใช้งานนานๆ ไมโครคอนโทรลเลอร์ (MCU) จะจัดการเซนเซอร์และบัฟเฟอร์ภาพ ขณะที่คอร์ตีซ์-เอ7 (Cortex-A7) และหน่วยประมวลผลปัญญาประดิษฐ์ (NPU) เข้าสู่ภาวะนอนลึก (deep sleep) มีเพียงโดเมนพลังงานที่จำเป็นเท่านั้นที่ยังคงทำงานอยู่ ทำให้สามารถจับภาพและเข้ารหัสได้ที่อัตรา 1 เฟรมต่อวินาที (FPS) อย่างต่อเนื่อง เมื่อมีการตรวจจับบุคคล ยานพาหนะ หรือเป้าหมายอื่นใด ฮาร์ดแวร์จะส่งสัญญาณขัดจังหวะ (hardware interrupt) เพื่อปลุกชิปทั้งตัวให้กลับมาทำงาน และเปลี่ยนระบบไปสู่โหมดบันทึกภาพที่อัตราเฟรมปกติพร้อมการประมวลผลปัญญาประดิษฐ์
โหมดการทำงาน |
สถานะหลัก |
กำลังไฟฟ้าปกติ |
สมรรถนะแบตเตอรี่ (5200 มิลลิแอมแปร์-ชั่วโมง) |
โหมดพร้อมใช้งานของ AOV |
ไมโครคอนโทรลเลอร์ RISC-V กำลังทำงาน; คอร์ตีซ์-เอ7 และ NPU อยู่ในภาวะพัก |
ประมาณ 40 มิลลิวัตต์ (อ้างอิงจากงานวิศวกรรม) |
ประมาณ 14 วัน โดยไม่มีแสงแดด (อ้างอิงจากต้นแบบ) |
การปลุกเมื่อเกิดเหตุการณ์ |
คอร์ตีซ์-เอ7 และ NPU ทำงานที่ความเร็วสูงสุด พร้อมการเข้ารหัสที่อัตราเฟรมปกติ |
ความจุแบบไดนามิก |
ขึ้นอยู่กับความถี่ของการกระตุ้นโดยเหตุการณ์ |
การบันทึกต่อเนื่อง |
โมดูลทั้งหมดทำงานอยู่ |
พลังงานแบบไดนามิก |
แนะนำให้ใช้แหล่งจ่ายไฟภายนอก |
ทรัพยากรฮาร์ดแวร์ของอินเทอร์เฟซอินพุตวิดีโอ:
หลังการปรับแต่งภาพเบื้องต้น ISP จะส่งออกข้อมูลรูปแบบ YUV ส่วน VENC รองรับโหมดควบคุมอัตราการเข้ารหัสทั้งหกแบบตามที่ระบุไว้ในเอกสารข้อมูลจำเพาะ
ตัวเลือกหน่วยความจำสำหรับการบูต: SPI Flash, eMMC 4.51 และ SD/MMC สามารถดาวน์โหลดเฟิร์มแวร์ผ่านพอร์ต USB หรือ UART ได้
หน่วยความจำภายในชิป: SRAM แบบใช้ร่วมกัน 256 KB, PMU-SRAM 8 KB, Boot ROM 20 KB และ OTP ขนาด 8 K-bit
ชุดเครื่องมือ RKNN และการปรับใช้แบบจำลองที่ผ่านการลดความแม่นยำ: หน่วยประมวลผล NPU รองรับการลดความแม่นยำแบบผสมผสานในระดับ INT4, INT8 และ INT16 ขณะที่ RKNN-Toolkit2 ทำหน้าที่แปลงแบบจำลองให้เหมาะสมกับ NPU การลดความแม่นยำเป็นระดับ INT8 ให้สมดุลระหว่างความแม่นยำกับความเร็ว ส่วน INT4 จะช่วยลดขนาดของแบบจำลองลง ค่าอัตราการตรวจจับวัตถุจากไลบรารี PaddleDetection ที่ได้ 25 เฟรมต่อวินาที เป็นผลลัพธ์จากการทดสอบเชิงวิศวกรรมเท่านั้น การปรับใช้งานจริงต้องโหลดแบบจำลอง RKNN ลงในพูลหน่วยความจำ DDR ก่อนเรียกใช้อินเทอร์เฟซการอนุมานผ่าน API ภาษา C/C++
การเพิ่มประสิทธิภาพไลบรารีการมองเห็นสำหรับระบบฝังตัว: ระบบที่ฝังตัวใช้ไลบรารี OpenCV-mobile ที่ผ่านการปรับให้เบาบาง โดยตัดส่วนประกอบ GUI ออก เพื่อลดขนาดโดยรวมและเร่งเวลาเริ่มต้นการทำงาน สถาปัตยกรรมแบบผสมผสานที่รวมการเตรียมข้อมูลล่วงหน้าด้วยไลบรารีเบาบางเข้ากับการอนุมานบน NPU ช่วยลดการใช้งาน CPU และสอดคล้องกับงบประมาณพลังงานของอุปกรณ์ที่ต้องอยู่ในโหมดพร้อมใช้งานเป็นเวลานาน
เวที |
โมดูลหลัก |
กรอบงานหรือเครื่องมือสำหรับพัฒนา |
การปรับแต่งประสิทธิภาพ |
ข้อจำกัดด้านฮาร์ดแวร์ |
การจับภาพ |
VI + MIPI-CSI/DVP |
MPP SDK |
ผูกเส้นทางฮาร์ดแวร์เข้าด้วยกันเพื่อลดภาระงานจากการคัดลอกข้อมูลในหน่วยความจำ |
รองรับอินพุตเซนเซอร์แบบซิงโครไนซ์ได้สูงสุดสามช่อง ชิป RV1106G2 รองรับความละเอียดสูงสุด 5 ล้านพิกเซล ที่อัตราเฟรม 30 เฟรมต่อวินาที |
การปรับปรุงภาพ |
Isp |
การกำหนดค่าการลงทะเบียนฮาร์ดแวร์ |
เปิดใช้งานการเร่งภาพฮาร์ดแวร์ เช่น HDR และ 3DNR |
ฮาร์ดแวร์ ISP รองรับการแบ่งเวลาแบบมัลติเพล็กซ์สำหรับเซนเซอร์สูงสุดสี่ตัว |
การเข้ารหัสวิดีโอ |
VENC |
API VENC ของ MPP |
กำหนดโหมดควบคุมอัตราบิตได้หกแบบ และเปิดใช้งานการเข้ารหัสอัจฉริยะ |
อัตราบิตสูงสุดที่สามารถเข้ารหัสได้คือ 60 Mbps |
การวิเคราะห์ AI |
NPU |
RKNN-Toolkit2 |
ใช้การปรับค่าความแม่นยำแบบผสมระหว่าง INT4, INT8 และ INT16 |
ทรัพยากรหน่วยความจำจำกัดโดยการตั้งค่า DDR แบบรวมอยู่ใน SIP หรือ DDR ภายนอก |
การประมวลผลภาพ |
หน่วยประมวลผลกลางคอร์เทกซ์-เอ7 |
โอเพนซีวี-โมบายล์
|
ลบโมดูลซอฟต์แวร์ที่ไม่จำเป็นออก เพื่อลดภาระของระบบ |
ในโหมดสลีปของเอโอวี ให้จัดลำดับความสำคัญของการปิดหน่วยประมวลผลกลาง |
ทรัพยากรฮาร์ดแวร์: ชิปแบบบูรณาการแมคและไฟซิกส์สำหรับอีเธอร์เน็ตความเร็ว 10/100 เมกะบิตต่อวินาที (อินเทอร์เฟซอาร์เอ็มไอไอ) อินเทอร์เฟซเอสดีไอโอ 3.0 รองรับโมดูลไว-ไฟและบลูทูธภายนอก และมียูเอสบี 2.0 โอทีจีแบบบูรณาการ ทรัพยากรรอบข้างประกอบด้วยอินเทอร์เฟซไอ2ซีห้าช่อง อินเทอร์เฟซเอสพีไอสองช่อง อินเทอร์เฟซยูอาร์ทหกช่อง และอินเทอร์เฟซเสียงไอ2เอส
อีเธอร์เน็ตให้โครงข่ายแบบมีสายที่เชื่อถือได้ สามารถเชื่อมต่อโมดูลไว-ไฟ 6 และบลูทูธ 5.2 ภายนอกผ่านอินเทอร์เฟซเอสดีไอโอเพื่อการจัดหาความสามารถไร้สายอย่างยืดหยุ่น การรายงานสัญญาณชีพและการเชื่อมต่อใหม่โดยอัตโนมัติช่วยรักษาสถานะการเชื่อมต่อเครือข่ายไว้เสมอ
สมาร์ทเอนโคดดิง 2.0 คืออัลกอริทึมซอฟต์แวร์เอสดีเคชั้นสูงที่รองรับการปรับอัตราบิตแบบปรับตัวได้ เมื่อเปรียบเทียบกับการใช้งานซีบีอาร์ (CBR) แบบคงที่ทั่วไป จะช่วยลดการใช้แบนด์วิดธ์และข้อกำหนดด้านการจัดเก็บข้อมูล
ระบบย่อยเสียงรวมชิปโคเด็กซ์เสียงฮาร์ดแวร์ที่มีแอดคันเวอร์เตอร์อะนาล็อก-ดิจิทัล (ADC) แบบสองช่องทาง 24 บิต และแอดคันเวอร์เตอร์ดิจิทัล-อะนาล็อก (DAC) แบบหนึ่งช่องทาง อัตราส่วนสัญญาณต่อสัญญาณรบกวนโดยทั่วไปอยู่ที่ 90 เดซิเบล และรองรับการรับสัญญาณไมโครโฟนทั้งแบบดิฟเฟอเรนเชียลและแบบซิงเกิลเอนเด็ด
ใช้บิลด์รูท (Buildroot) ในการสร้างระบบลินุกซ์แบบฝังตัว ทำให้เคอร์เนลและบริการแอปพลิเคชันมีขนาดกะทัดรัดยิ่งขึ้น และรองรับการอัปเดตเฟิร์มแวร์ผ่านโอทีเอ (OTA)
ชิปตัวนี้มีเครื่องยนต์ด้านความปลอดภัยแบบฮาร์ดแวร์ครบวงจร ซึ่งประกอบด้วยหน่วยการเข้ารหัสแบบฮาร์ดแวร์ที่รองรับอัลกอริทึม SHA-1, SHA-256, AES, DES, TDES, RSA, ECC และ SM2 พร้อมตัวสร้างเลขสุ่มแท้จริง (true random-number generator) และหน่วย OTP ที่ปลอดภัย นอกจากนี้ยังรองรับ TrustZone และ secure boot ฟังก์ชันเหล่านี้ช่วยให้สามารถเข้ารหัสเฟิร์มแวร์ จัดเก็บคีย์อย่างปลอดภัย และแยกโดเมนความปลอดภัยระหว่างฮาร์ดแวร์กับซอฟต์แวร์ เพื่อคุ้มครองความเป็นส่วนตัวในผลิตภัณฑ์ด้านความปลอดภัย
ข้อกำหนดหลัก |
การกำหนดค่าที่แนะนำ |
อินเทอร์เฟซหลัก |
ข้อจำกัดด้านฮาร์ดแวร์ |
|
กล้องวงจรปิดแบบใช้พลังงานต่ำหรือกริ่งประตูอัจฉริยะ |
โหมดสแตนด์บายยาวนานและการมองเห็นในเวลากลางคืน |
RV1106G2
|
MIPI-CSI
|
สูงสุด 5 ล้านพิกเซล ที่อัตรา 30 เฟรมต่อวินาที |
สแกนเนอร์บาร์โค้ดออปติคอลสำหรับงานอุตสาหกรรม |
การจับภาพความเร็วสูงและการรับภาพแบบกระตุ้น |
RV1106G3
|
MIPI-CSI, UART, GPIO |
สูงสุด 8 ล้านพิกเซล ที่ 15 เฟรมต่อวินาที |
ค้าปลีกอัจฉริยะ หรือชั้นวางสินค้าอัจฉริยะ |
การวิเคราะห์ภาพด้วยกล้องหลายตัว |
RV1106 BGA
|
MIPI-CSI แบบคู่
|
ต้องการการออกแบบแหล่งจ่ายไฟแบบ DDR อย่างเข้มงวด |
ระบบตรวจสอบผู้ขับขี่ภายในห้องโดยสาร (DMS) หรือกล้องติดหน้ารถ (Dashcam) |
การใช้งานที่อุณหภูมิแบบกว้าง |
RV1106G3 |
MIPI/DVP, อีเธอร์เน็ต, USB OTG |
อุณหภูมิแวดล้อม: -20 ถึง 85 องศาเซลเซียส; อุณหภูมิที่ข้อต่อ: ไม่เกิน 125 องศาเซลเซียส |
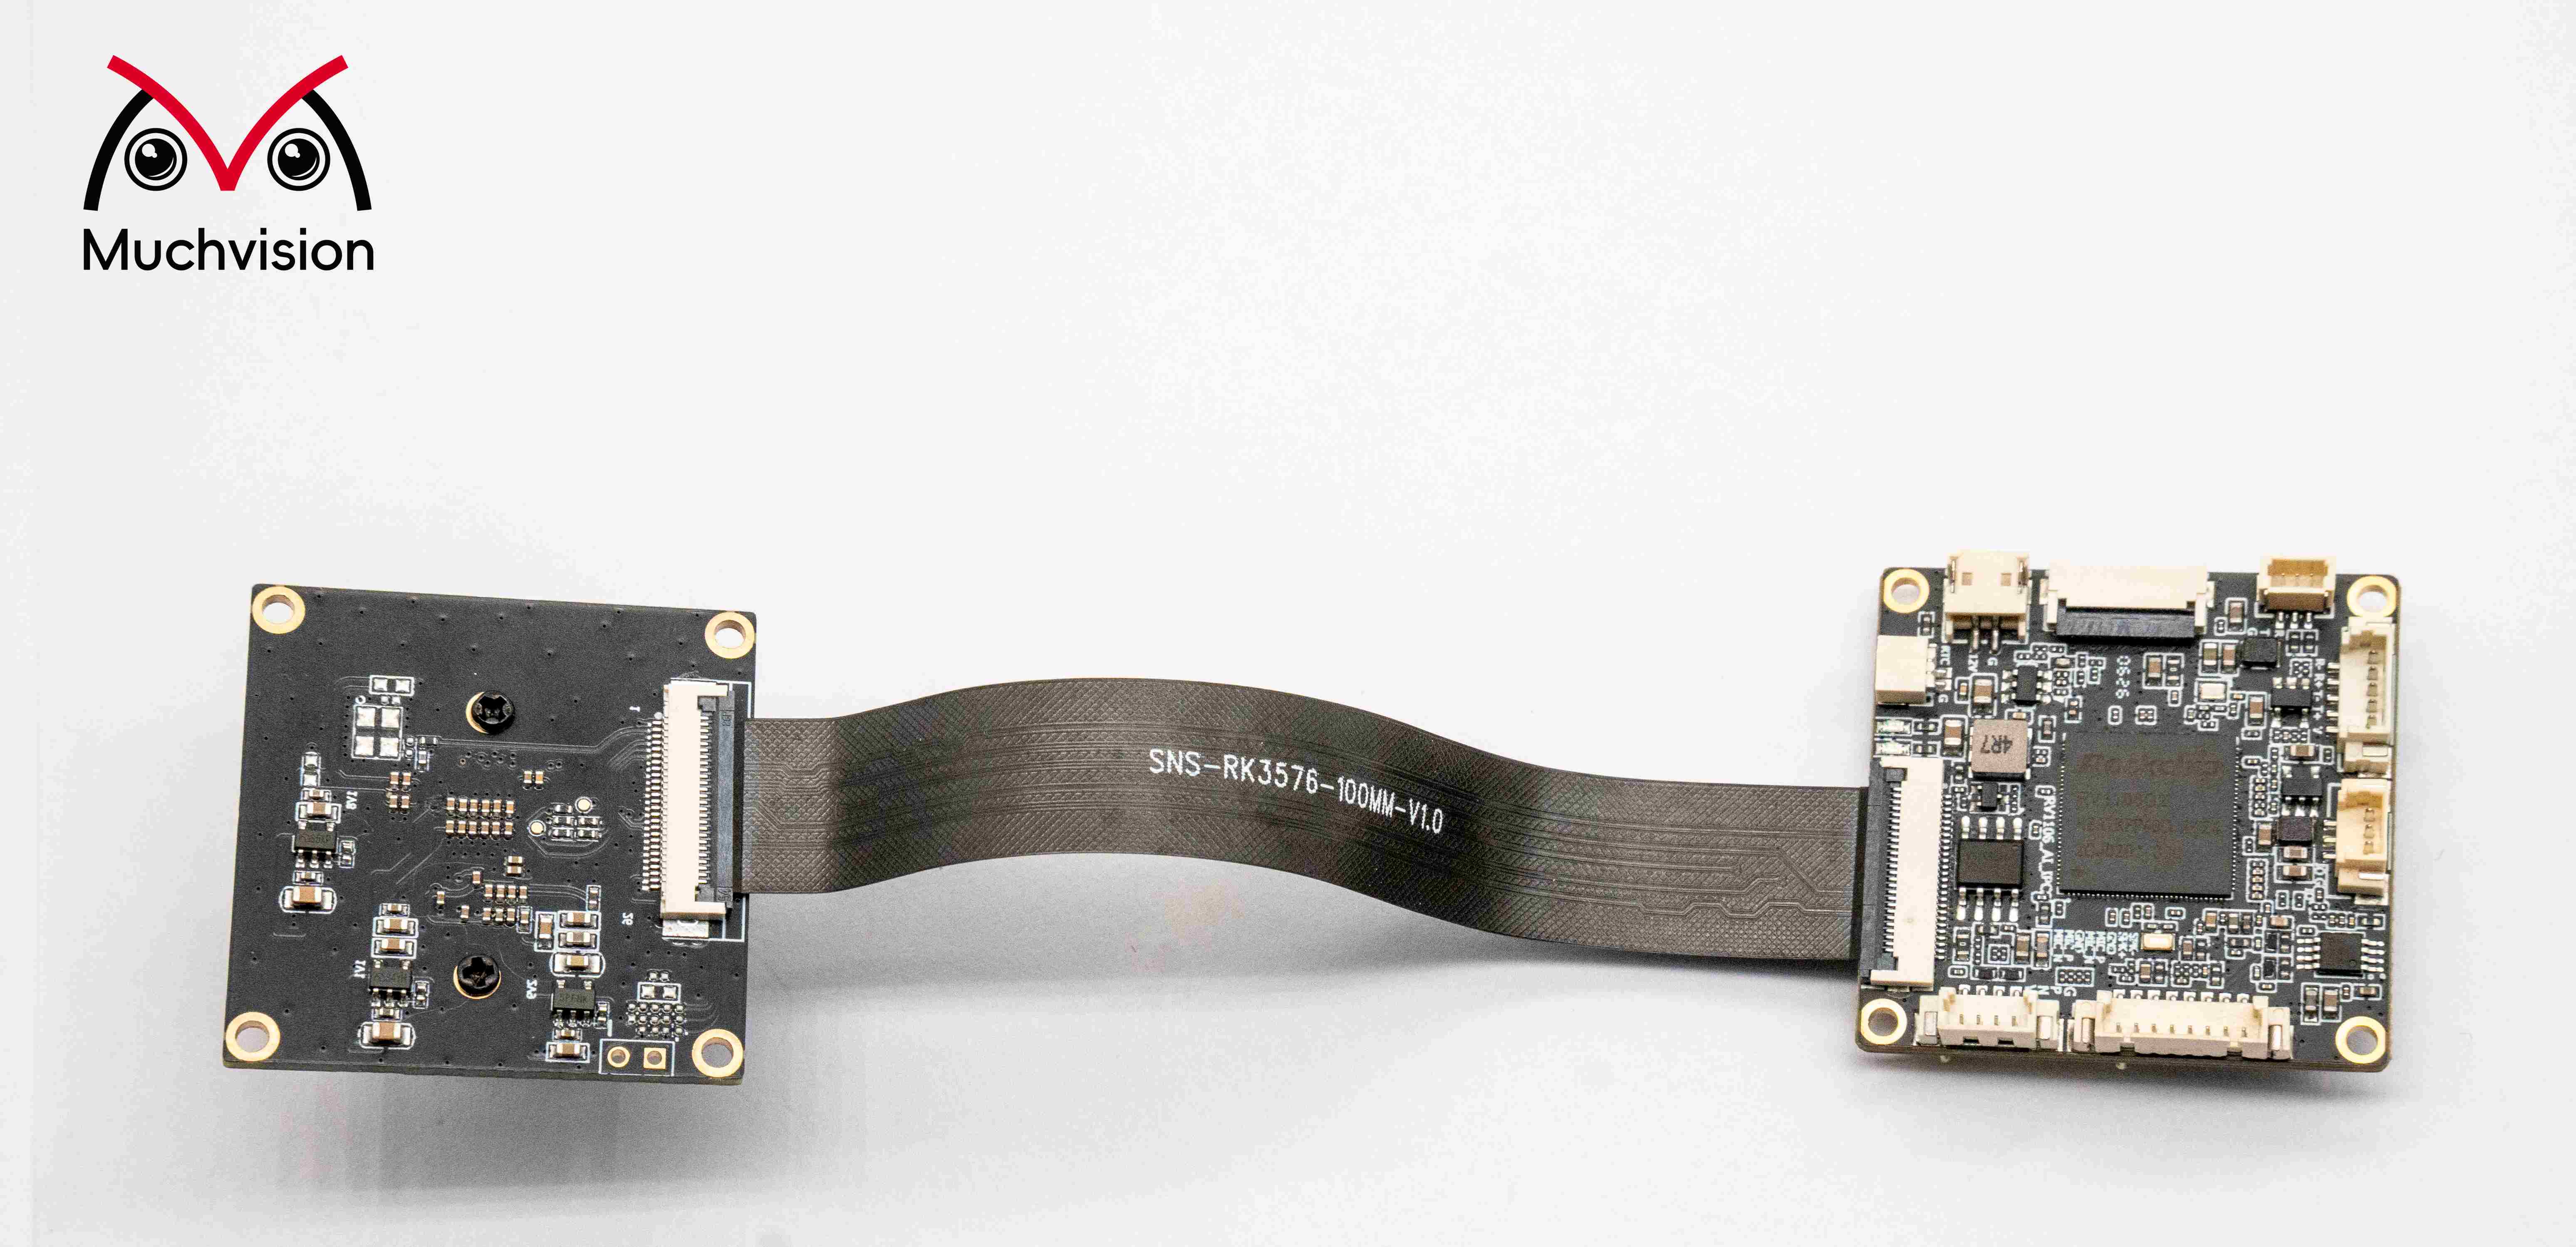
เราให้บริการออกแบบฮาร์ดแวร์ PCBA ที่ใช้ชิป RV1106 และโซลูชันวิชันแบบครบวงจรที่ปรับแต่งได้ ซึ่งรวมถึงการออกแบบแผนผังวงจร (schematic) และแผงวงจรพิมพ์ (PCB) การเลือกชิ้นส่วน การปรับแต่งไดรเวอร์ระดับต่ำ การนำอัลกอริธึมมาใช้งานและการดีบัก รวมถึงการผสานรวมระบบทั้งหมด หากมีคำถามเกี่ยวกับการเลือกชิป การออกแบบฮาร์ดแวร์ การย้ายซอฟต์แวร์ การเพิ่มประสิทธิภาพประสิทธิภาพ หรือโครงการที่ปรับแต่งเฉพาะ โปรดติดต่อเราเพื่อรับการสนับสนุนทางเทคนิค: [email protected]
 ข่าวร้อนแรง
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







