
En aplicaciones de IoT de visión sin supervisión, alimentadas por baterías o sistemas fotovoltaicos solares, es difícil que los dispositivos logren tanto un tiempo de espera ultra largo como una conectividad controlable en tiempo real. Este es un cuello de botella clave que limita la implementación a gran escala de proyectos de monitoreo ambiental exterior, seguridad general e inspección industrial sin supervisión.
Para abordar estos desafíos del sector, Rockchip presentó la serie RV1106 de SoC de procesamiento visual para aplicaciones de visión AIoT. Estos chips integran una CPU, una NPU, un ISP y un motor de codificación/decodificación de vídeo, diseñados para dispositivos embebidos de IA visual de bajo consumo y bajo costo. Sus aplicaciones incluyen cámaras de seguridad alimentadas por batería, monitoreo agrícola y forestal, monitoreo de estaciones de conservación hídrica y control industrial sin supervisión.
Módulo Funcional |
Especificaciones de arquitectura y rendimiento |
Valor de ingeniería |
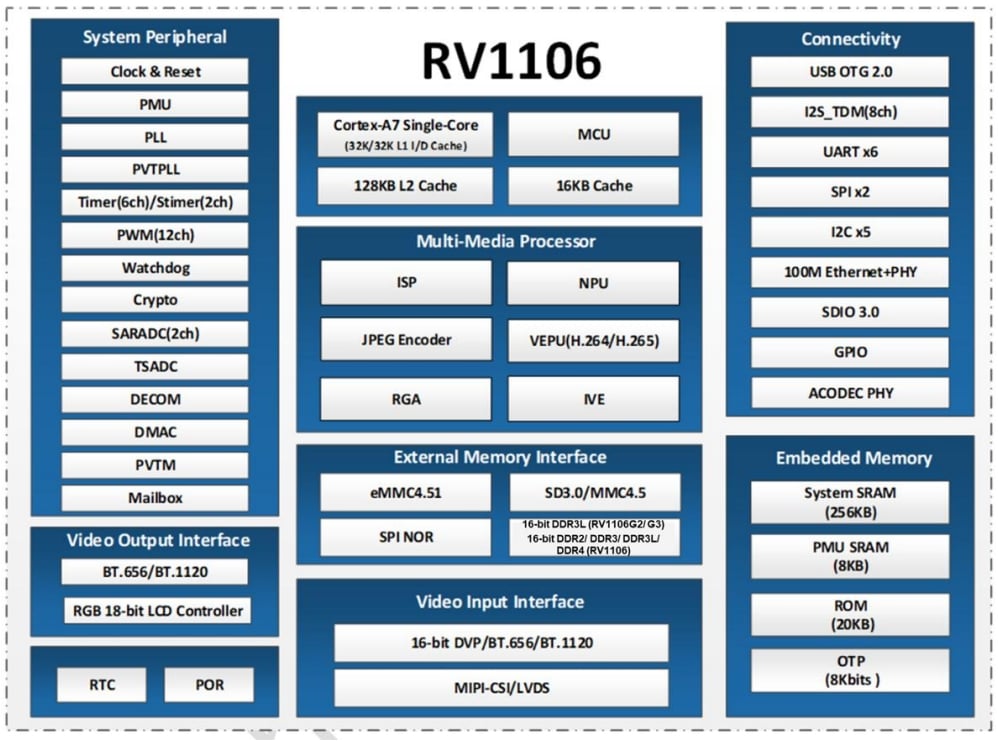
CPU y MCU |
Procesador de un solo núcleo de 32 bits ARM Cortex-A7 con NEON y FPU. Cuenta con 32 KB de caché de instrucciones (I-Cache), 32 KB de caché de datos (D-Cache), una caché L2 unificada de 128 KB y una MCU independiente con 16 KB de caché. El manual oficial no especifica una frecuencia de reloj; una configuración típica del SDK es de 1,2 GHz. La programación heterogénea asigna la aplicación principal al núcleo A7 y las interrupciones en tiempo real de bajo consumo a la MCU. Durante el modo de suspensión, el núcleo A7 puede apagarse mientras solo la MCU permanece activa. El rendimiento depende de la estrategia de dominios de alimentación. |
Admite el mecanismo de suspensión y activación de bajo consumo AOV, equilibrando el rendimiento computacional del sistema con la duración de la batería. |
NPU |
Acelerador de redes neuronales por hardware que admite cuantización mixta en INT4, INT8 e INT16, así como conversión de modelos desde TensorFlow, PyTorch, Caffe, TFLite y ONNX-NN. Su rendimiento teórico máximo es de 1 TOPS. El rendimiento práctico es de aproximadamente 0,5 TOPS en el RV1106G2, mientras que el RV1106G3 puede alcanzar los 1 TOPS completos. El rendimiento de inferencia está limitado por la capacidad de memoria, el ancho de banda y el tamaño del modelo. |
Ejecuta inteligencia artificial local en el borde para la detección de personas, la detección de objetos y el reconocimiento facial. La aceleración por hardware reduce la carga de la CPU y elimina la necesidad de computación en la nube. |
Isp |
ISP por hardware con dos entradas MIPI-CSI/LVDS y una entrada DVP, compatible con hasta tres cámaras. Las funciones de procesamiento de imagen incluyen HDR-MGE, 3DNR/2DNR, 3A, LSC, eliminación de niebla y corrección de distorsión. El RV1106G2 admite hasta 5 M a 30 FPS; el RV1106G3 y el RV1106 admiten hasta 8 M a 15 FPS. La velocidad de fotogramas está limitada por el ancho de banda, el consumo de energía y la ruta de codificación. |
Preprocesa imágenes bajo condiciones de iluminación complejas y emite flujos YUV de alta calidad para la codificación y la inferencia de IA, reduciendo la carga de procesamiento de imagen por software. |
Codificador de vídeo VENC |
Motor de codificación por hardware que admite H.264 High Profile, H.265 Main Profile y JPEG, con seis modos de control de tasa y una tasa de bits máxima de 60 Mbps. El RV1106G2 admite 5 MP a 30 FPS; el RV1106G3 y el RV1106 admiten hasta 8 MP a 15 FPS. La captura JPEG admite hasta 4 MP a 60 FPS, con múltiples flujos de salida. |
La compresión por hardware libera recursos de la CPU para funciones de seguridad, como la previsualización de múltiples flujos, la grabación local y la captura de eventos. |
Motor inteligente de vídeo RKIVE |
Unidad de procesamiento de visión por hardware dedicada con operadores GMM, Canny, CCL, flujo óptico, filtrado y morfología. La detección de movimiento y la segmentación del primer plano se ejecutan en hardware con un uso mínimo de la CPU. La velocidad de procesamiento de fotogramas sigue el límite de salida del ISP. |
Implementa la detección de cambio de escena y la extracción del primer plano en hardware, reduciendo la sobrecarga de la CPU para la detección de cambios en la imagen durante el funcionamiento AOV de bajo consumo. |
Subsistema de memoria |
RV1106G2 integra 1 Gb (128 MB) de DDR3L en el SIP.
|
La solución SIP elimina los dispositivos DDR externos y el enrutamiento de PCB, reduciendo el costo de la lista de materiales (BOM). La versión BGA admite sistemas multicámara y equipos de visión avanzados que ejecutan algoritmos complejos. |
Gestión de Energía |
Varios dominios de alimentación aislados admiten conmutación independiente por dominio de alimentación y múltiples fuentes de modo de reposo y de activación. La hoja de datos no proporciona cifras oficiales de consumo eléctrico. Las mediciones de ingeniería indican aproximadamente 500 mW durante la operación con todas las funciones activas y aproximadamente 40 mW en modo de espera AOV. Las estimaciones anteriores de 0,8 W y 0,1 W deben reemplazarse con las mediciones obtenidas del prototipo de producción. |
Admite la evaluación en tiempo de ejecución para productos con batería de litio y productos alimentados por energía solar, y ayuda a definir estrategias de conmutación por dominio de alimentación para una operación AOV de bajo consumo. |
Paquete |
RV1106G2/G3 utiliza un encapsulado QFN128 de 12,3 × 12,3 mm con un espaciado de patillas de 0,35 mm y una clasificación MSL3. RV1106 utiliza un encapsulado BGA313 de 14 × 11 mm con un espaciado de esferas de 0,6 mm. La disipación térmica del QFN depende de la conexión a tierra completa de la E-PAD inferior. El BGA ofrece mayor expansión periférica, mientras que el QFN es compacto pero dispone de menor margen térmico. |
RV1106G2/G3 resulta adecuado para productos compactos, como timbres y cámaras pequeñas con batería. RV1106 está dirigido a diseños multi-cámara ampliables. El diseño físico del hardware debe garantizar una conexión a tierra adecuada y una disipación térmica eficaz. |
El funcionamiento durante todo el día con largos tiempos de espera depende de AOV (video siempre activo), múltiples dominios de energía aislados y un mecanismo de activación rápida. El diseño hardware debe cumplir con los valores máximos absolutos y las condiciones operativas recomendadas del chip.
Modo AOV y programación de energía multinivel: AOV combina la captura continua a baja velocidad de fotogramas con la activación por eventos mediante IA para satisfacer los requisitos de vigilancia continua de dispositivos alimentados por batería. Durante largos periodos de espera, la MCU gestiona el sensor y el búfer de imágenes, mientras que el Cortex-A7 y la NPU entran en modo de sueño profundo. Solo permanecen activos los dominios de energía esenciales, lo que permite la captura y codificación a baja velocidad de fotogramas (1 FPS). Cuando se detecta una persona, un vehículo u otro objetivo, una interrupción de hardware despierta todo el chip y cambia el sistema al modo de grabación a velocidad normal de fotogramas y a inferencia mediante IA.
Modo de operación |
Estado principal |
Potencia típica |
Rendimiento de la batería (5200 mAh) |
Espera AOV |
MCU RISC-V en ejecución; A7/NPU en reposo |
Aproximadamente 40 mW (referencia técnica) |
Aproximadamente 14 días sin luz solar (referencia del prototipo) |
Activación por evento |
A7/NPU funcionando a velocidad máxima con codificación a velocidad normal de fotogramas |
Carga dinámica |
Depende de la frecuencia de activación por eventos |
Grabación continua |
Todos los módulos activos |
Potencia dinámica |
Se recomienda alimentación externa |
Recursos de hardware de la interfaz de entrada de vídeo:
Tras el preprocesamiento de imagen, el ISP emite datos YUV. VENC admite los seis modos de control de tasa especificados en la hoja técnica.
Opciones de almacenamiento de arranque: SPI Flash, eMMC 4.51 y SD/MMC. El firmware puede descargarse mediante USB o UART.
Memoria integrada: 256 KB de SRAM compartida, 8 KB de PMU-SRAM, 20 KB de Boot ROM y 8 Kbit de OTP.
2 Cadena de herramientas RKNN y despliegue de cuantización de modelos: La NPU admite cuantización mixta en INT4, INT8 e INT16, mientras que RKNN-Toolkit2 realiza la conversión del modelo. INT8 equilibra precisión y velocidad, e INT4 reduce el tamaño del modelo. Una tasa de detección de objetos de PaddleDetection de 25 FPS es un resultado de prueba de ingeniería. El despliegue requiere cargar el modelo RKNN en el grupo de memoria DDR y llamar a la interfaz de inferencia mediante la API en C/C++.
3 Optimización de biblioteca ligera para visión: Los sistemas embebidos utilizan la versión simplificada de OpenCV-mobile, con los componentes de interfaz gráfica de usuario eliminados, para reducir su tamaño y acelerar el arranque. Una arquitectura híbrida que combina el preprocesamiento con bibliotecas ligeras y la inferencia en la NPU reduce la utilización de la CPU y se adapta al presupuesto de potencia de dispositivos con largos tiempos de espera.
Escenario |
Módulo principal |
Marco o herramienta de desarrollo |
Optimización del rendimiento |
Restricción de hardware |
Captura de imagen |
VI + MIPI-CSI/DVP |
SDK de MPP |
Vincular rutas de hardware para reducir la sobrecarga de copia de memoria |
Admite hasta tres entradas sincronizadas de sensores. RV1106G2 admite hasta 5 MP a 30 FPS. |
Mejora de imagen |
Isp |
Configuración del registro de hardware |
Habilitar la aceleración de imágenes por hardware, como HDR y 3DNR |
El hardware del ISP admite la multiplexación por división temporal de hasta cuatro sensores. |
Codificación de video |
VENC |
API de VENC de MPP |
Configurar seis modos de control de tasa y habilitar la codificación inteligente |
La tasa de bits máxima de codificación es de 60 Mbps. |
Inferencia de IA |
NPU |
RKNN-Toolkit2 |
Usar cuantización mixta en INT4, INT8 e INT16 |
Los recursos de memoria están limitados por la configuración de DDR integrada SIP o DDR externa. |
Procesamiento de visión |
CPU Cortex-A7 |
OpenCV-mobile
|
Eliminar módulos de software innecesarios para reducir la carga del sistema |
En el modo de reposo AOV, priorizar la desconexión de alimentación de la CPU. |
Recursos hardware: MAC y PHY Ethernet integrados en el chip de 10/100 M (interfaz RMII). Una interfaz SDIO 3.0 admite módulos externos de Wi-Fi y Bluetooth, y se integra USB 2.0 OTG. Los recursos periféricos incluyen cinco interfaces I2C, dos interfaces SPI, seis interfaces UART y una interfaz de audio I2S.
Ethernet proporciona una infraestructura cableada fiable. Se puede conectar un módulo externo de Wi-Fi 6 y Bluetooth 5.2 mediante SDIO para una provisión inalámbrica flexible. Los informes de latido y la reconexión automática mantienen el enlace de red disponible.
Smart Encoding 2.0 es un algoritmo de software SDK de capa superior que admite el ajuste adaptativo de la tasa de bits. En comparación con la operación convencional CBR de tasa de bits fija, puede reducir el uso de ancho de banda y los requisitos de almacenamiento.
El subsistema de audio integra un códec de audio por hardware con un ADC de 24 bits de dos canales y un DAC de un solo canal. La relación señal-ruido típica es de 90 dB, y se admiten entradas de micrófono tanto diferenciales como en modo single-ended.
Buildroot se utiliza para compilar el sistema Linux embebido, optimizar el kernel y los servicios de aplicaciones, y admitir actualizaciones de firmware OTA.
El chip incluye un motor de seguridad hardware completo con una unidad criptográfica hardware que admite los algoritmos SHA-1, SHA-256, AES, DES, TDES, RSA, ECC y SM2, además de un generador de números aleatorios verdaderos y una memoria OTP segura. Se admiten TrustZone y arranque seguro. Estas funciones permiten el cifrado del firmware, el almacenamiento seguro de claves y el aislamiento del dominio de seguridad entre hardware y software para la protección de la privacidad en productos de seguridad.
Requisito Fundamental |
Configuración recomendada |
Interfaces clave |
Restricción de hardware |
|
IPC de bajo consumo o timbre inteligente |
AOV de larga espera y visión nocturna |
RV1106G2
|
MIPI-CSI,
|
Hasta 5 MP a 30 FPS |
Escáner industrial de códigos de barras ópticos |
Captura de alta velocidad y adquisición activada por disparo |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Máximo de 8 MP a 15 FPS |
Venta inteligente o estante inteligente |
Análisis visual multi-cámara |
RV1106 BGA
|
Doble MIPI-CSI
|
Requiere un diseño estricto de la fuente de alimentación DDR |
Sistema de monitoreo del conductor en la cabina (DMS) o cámara para el tablero (Dashcam) |
Funcionamiento a temperaturas amplias |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Temperatura ambiente: -20 a 85 °C; temperatura de unión: ≤ 125 °C |
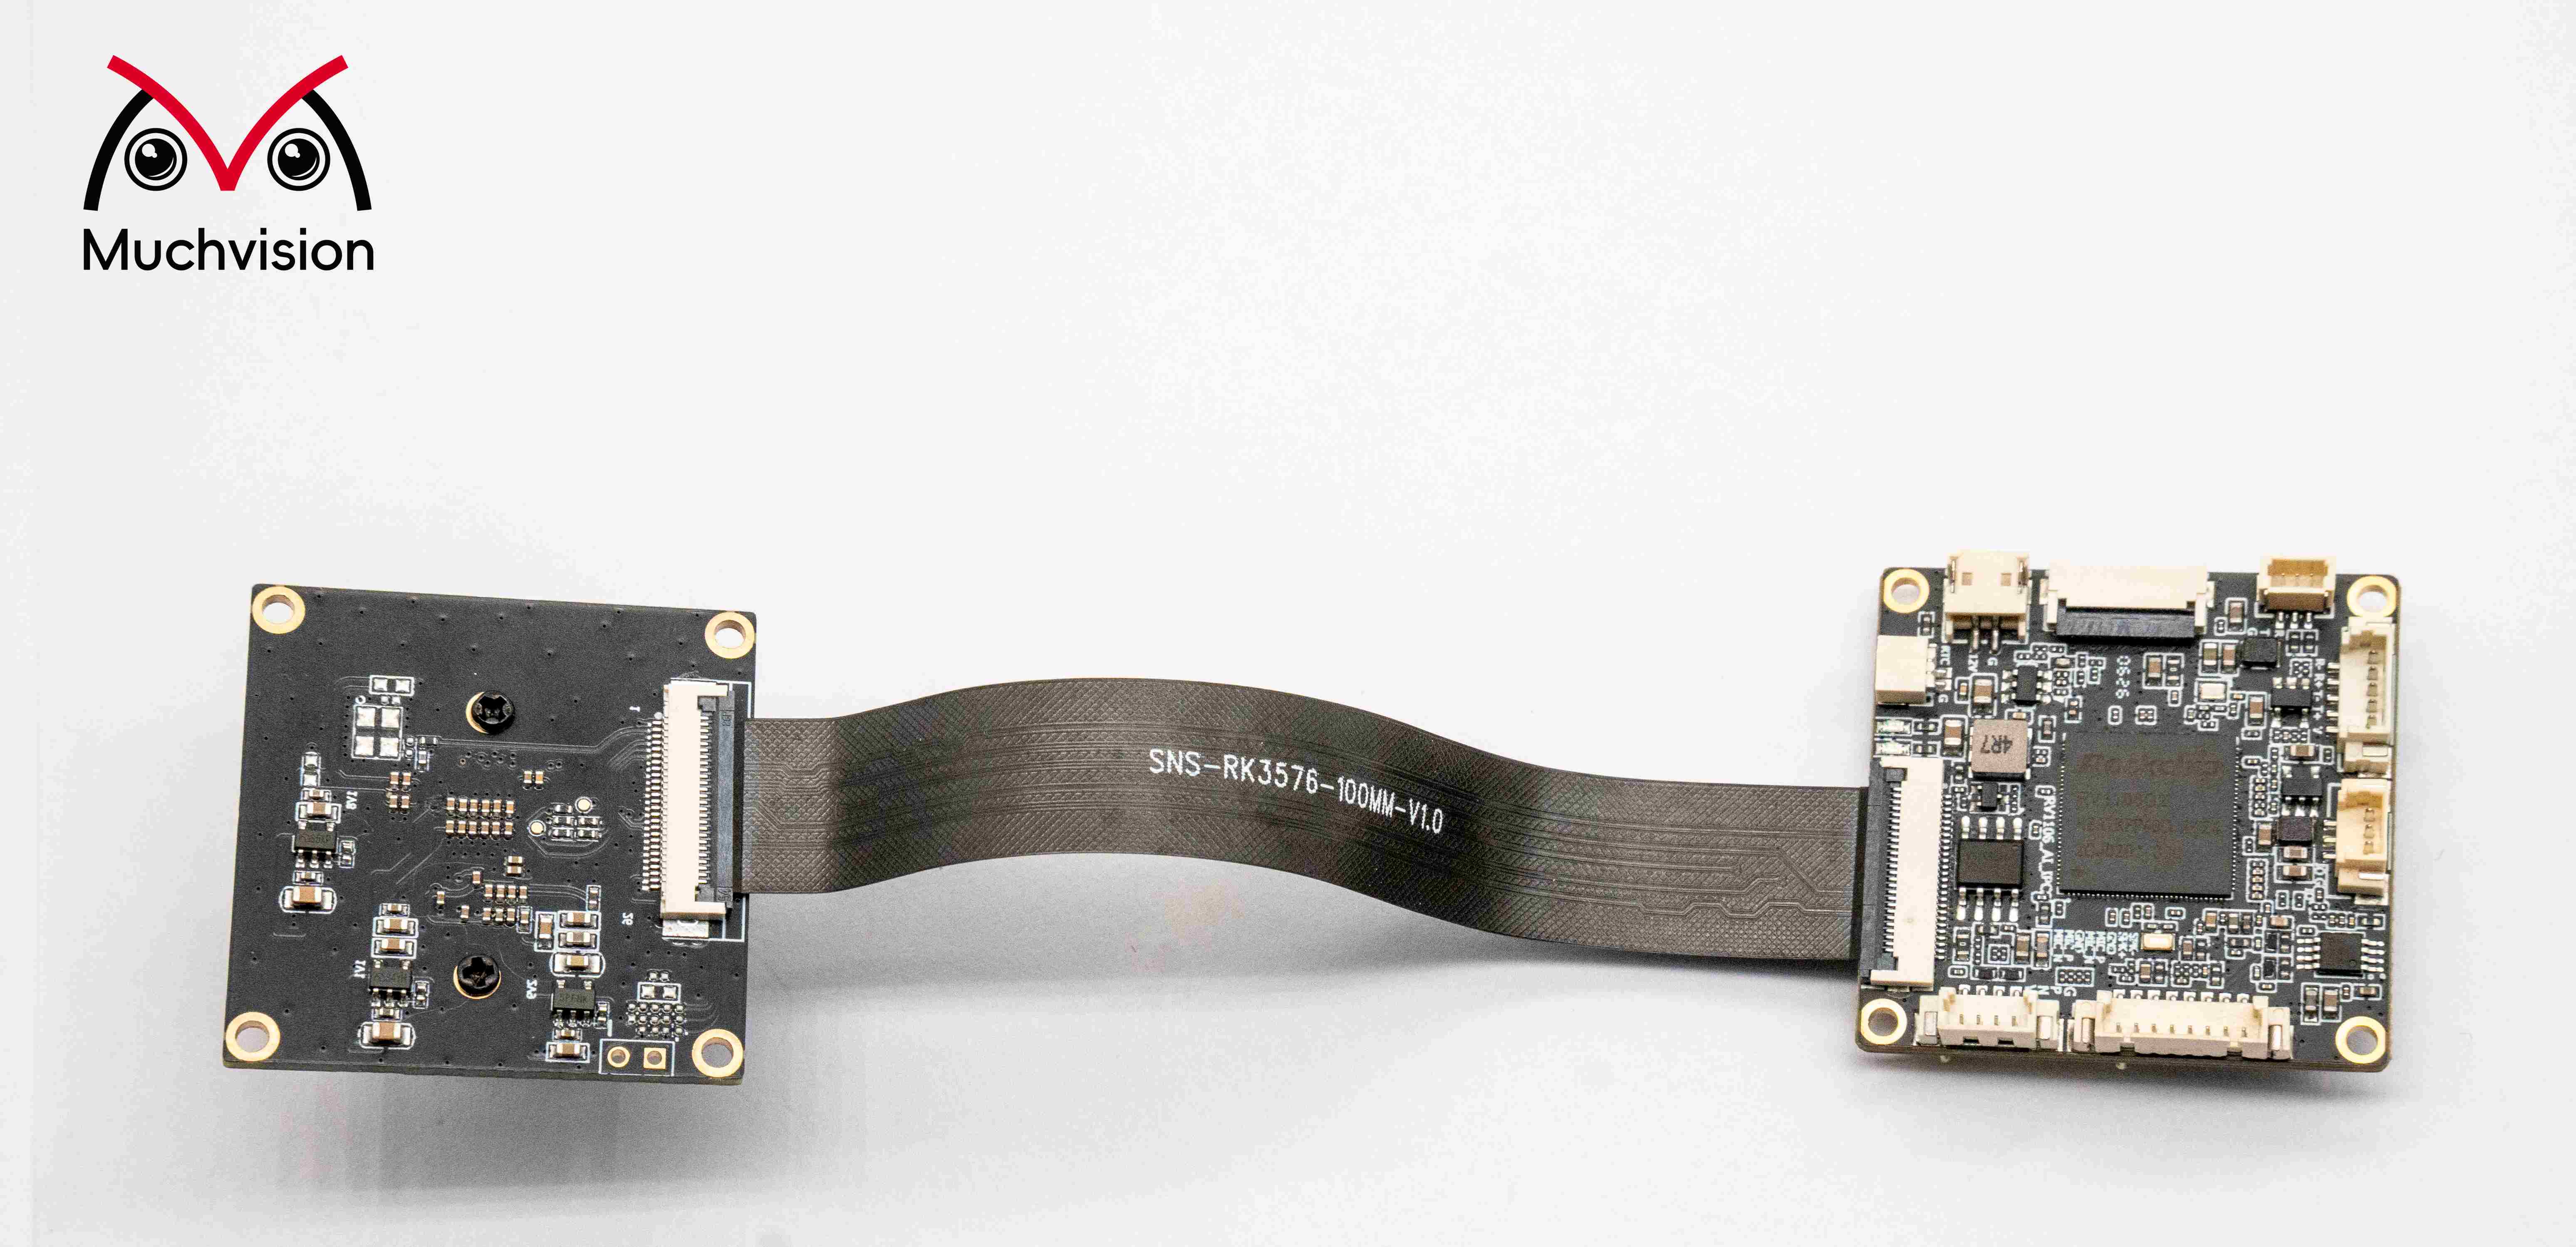
Ofrecemos diseños de hardware PCBA basados en RV1106 y soluciones integrales personalizadas de visión, incluidos los diseños de esquemático y PCB, selección de componentes, adaptación de controladores de bajo nivel, traslado y depuración de algoritmos, e integración completa del sistema. Para consultas sobre selección de chips, diseño de hardware, migración de software, optimización de rendimiento o proyectos personalizados, contáctenos para soporte técnico: [email protected]
 Noticias destacadas
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN







