 ×

Em aplicações de IoT de visão não supervisionadas, alimentadas por baterias ou sistemas fotovoltaicos solares, é difícil que os dispositivos atinjam simultaneamente tempo de espera ultra longo e conectividade controlável em tempo real. Este é um gargalo crítico que limita a implantação em larga escala de projetos de monitoramento ambiental externo, segurança geral e inspeção industrial não supervisionada.
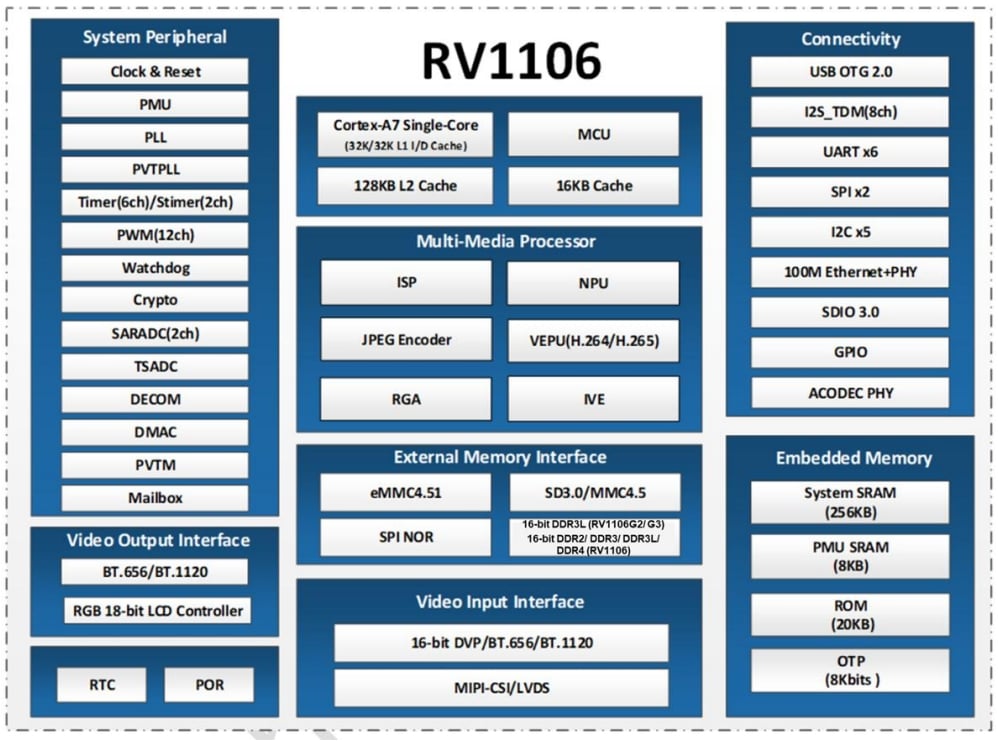
Para resolver esses desafios do setor, a Rockchip introduziu a série RV1106 de SoCs de processamento de visão para aplicações de IA na Internet das Coisas (AIoT). Os chips integram uma CPU, uma NPU, um ISP e um mecanismo de codificação/decodificação de vídeo, destinados a dispositivos de IA de visão embarcados de baixo consumo energético e sensíveis ao custo. As aplicações incluem câmeras de segurança alimentadas por bateria, monitoramento agrícola e florestal, monitoramento de estações de conservação hídrica e inspeção industrial não assistida.
Módulo Funcional |
Especificações de arquitetura e desempenho |
Valor de Engenharia |
CPU e MCU |
Processador ARM Cortex-A7 de 32 bits com núcleo único, suporte a NEON e FPU. Possui cache de instruções (I-Cache) de 32 KB, cache de dados (D-Cache) de 32 KB, cache L2 unificado de 128 KB e uma unidade de controle independente (MCU) com cache de 16 KB. O manual oficial não especifica a frequência de clock; uma configuração típica do SDK é de 1,2 GHz. O agendamento heterogêneo atribui a aplicação principal ao núcleo A7 e interrupções em tempo real de baixo consumo à MCU. Durante o modo de suspensão (sleep), o núcleo A7 pode ser desligado, permanecendo ativa apenas a MCU. O desempenho depende da estratégia adotada para os domínios de energia. |
Suporta o mecanismo de sono e ativação de baixo consumo AOV, equilibrando o desempenho computacional do sistema com a duração da bateria. |
NPU |
Acelerador de rede neural em hardware que suporta quantização mista em INT4, INT8 e INT16, além de conversão de modelos provenientes de TensorFlow, PyTorch, Caffe, TFLite e ONNX-NN. O desempenho teórico de pico é de 1 TOPS. O desempenho prático é de aproximadamente 0,5 TOPS no RV1106G2, enquanto o RV1106G3 consegue entregar os 1 TOPS completos. O desempenho de inferência é limitado pela capacidade de memória, pela largura de banda e pelo tamanho do modelo. |
Executa IA de borda local para detecção de humanos, detecção de objetos e reconhecimento facial. A aceleração por hardware reduz a carga da CPU e elimina a necessidade de computação em nuvem. |
Isp |
ISP por hardware com duas entradas MIPI-CSI/LVDS e uma entrada DVP, suportando até três câmeras. As funções de processamento de imagem incluem HDR-MGE, 3DNR/2DNR, 3A, LSC, remoção de névoa e correção de distorção. O RV1106G2 suporta até 5 MP a 30 FPS. O RV1106G3 e o RV1106 suportam até 8 MP a 15 FPS. A taxa de quadros é limitada pela largura de banda, pelo consumo de energia e pelo caminho de codificação. |
Pré-processa imagens sob condições complexas de iluminação e gera fluxos YUV de alta qualidade para codificação e inferência de IA, reduzindo a carga de processamento de imagem por software. |
Codificador de Vídeo VENC |
Motor de codificação por hardware que suporta H.264 High Profile, H.265 Main Profile e JPEG, com seis modos de controle de taxa e taxa de bits máxima de 60 Mbps. O RV1106G2 suporta 5 MP a 30 FPS; o RV1106G3 e o RV1106 suportam até 8 MP a 15 FPS. A captura JPEG suporta até 4 MP a 60 FPS, com múltiplos fluxos de saída. |
A compressão por hardware libera recursos da CPU para funções de segurança, como pré-visualização de múltiplos fluxos, gravação local e captura de eventos. |
Motor Inteligente de Vídeo RKIVE |
Unidade dedicada de processamento de visão por hardware com operadores GMM, Canny, CCL, fluxo óptico, filtragem e morfologia. A detecção de movimento e a segmentação do primeiro plano são executadas por hardware, com uso mínimo da CPU. A taxa de quadros processados segue o limite de saída do ISP. |
Implementa detecção de mudança de cena e extração do primeiro plano por hardware, reduzindo a sobrecarga da CPU para detecção de alterações na imagem durante a operação AOV de baixo consumo. |
Subsistema de Memória |
O RV1106G2 integra 1 Gb (128 MB) de DDR3L no SIP.
|
A solução SIP elimina dispositivos DDR externos e o roteamento de PCB, reduzindo o custo da lista de materiais (BOM). A versão BGA suporta sistemas multicâmera e equipamentos avançados de visão que executam algoritmos complexos. |
Gestão de Energia |
Múltiplos domínios de energia isolados suportam comutação independente por domínio de energia e múltiplas fontes de modo de espera e de ativação. A folha de dados não fornece valores oficiais de consumo de energia. Medições de engenharia indicam aproximadamente 500 mW durante operação com todas as funções ativas e aproximadamente 40 mW no modo de espera AOV. As estimativas anteriores de 0,8 W e 0,1 W devem ser substituídas pelas medições obtidas no protótipo de produção. |
Suporta avaliação em tempo de execução para produtos alimentados por baterias de lítio e por energia solar, ajudando a definir estratégias de comutação por domínio de energia para operação AOV de baixo consumo. |
Pacote |
RV1106G2/G3 utiliza um invólucro QFN128 de 12,3 x 12,3 mm com espaçamento de pinos de 0,35 mm e classificação MSL3. RV1106 utiliza um invólucro BGA313 de 14 x 11 mm com espaçamento de esferas de 0,6 mm. A dissipação térmica do QFN depende do aterramento completo da E-PAD inferior. O BGA oferece maior expansão periférica, enquanto o QFN é compacto, mas possui menor margem térmica. |
RV1106G2/G3 é adequado para produtos compactos, como campainhas e câmeras pequenas com bateria. RV1106 destina-se a projetos multi-câmera expansíveis. O layout de hardware deve garantir aterramento adequado e dissipação térmica. |
Operação contínua ao longo do dia com longo tempo de espera depende de AOV (Vídeo Sempre Ativo), múltiplos domínios de energia isolados e um mecanismo de ativação rápida. O projeto de hardware deve estar em conformidade com as classificações máximas absolutas do chip e com suas condições operacionais recomendadas.
Modo AOV e Agendamento de Energia em Múltiplos Níveis: O AOV combina captura contínua em baixa taxa de quadros com acionamento por evento baseado em IA para atender aos requisitos de monitoramento contínuo de dispositivos alimentados por bateria. Durante longos períodos de espera, a MCU gerencia o sensor e o buffer de imagens, enquanto o Cortex-A7 e a NPU entram em modo de sono profundo. Apenas os domínios de energia essenciais permanecem ativos, permitindo captura e codificação em baixa taxa de quadros a 1 FPS. Quando uma pessoa, um veículo ou outro alvo é detectado, uma interrupção de hardware desperta todo o chip e muda o sistema para gravação em taxa de quadros normal e inferência por IA.
Modo de Operação |
Estado Principal |
Potência Típica |
Desempenho da Bateria (5200 mAh) |
Espera AOV |
MCU RISC-V em execução; A7/NPU em repouso |
Aproximadamente 40 mW (referência técnica) |
Aproximadamente 14 dias sem exposição solar (referência de protótipo) |
Despertar por Evento |
A7/NPU em plena velocidade, com codificação em taxa de quadros normal |
Carga dinâmica |
Depende da frequência de acionamento por evento |
Registo contínuo |
Todos os módulos ativos |
Potência dinâmica |
Recomenda-se alimentação externa |
Recursos de hardware da interface de entrada de vídeo:
Após o pré-processamento de imagem, o ISP emite dados YUV. O VENC suporta todos os seis modos de controle de taxa especificados na folha técnica.
Opções de armazenamento para inicialização: SPI Flash, eMMC 4.51 e SD/MMC. O firmware pode ser transferido via USB ou UART.
Memória integrada: 256 KB de SRAM compartilhada, 8 KB de PMU-SRAM, 20 KB de Boot ROM e 8 Kbit de OTP.
2 Cadeia de ferramentas RKNN e implantação de quantização de modelos: A NPU suporta quantização mista em INT4, INT8 e INT16, enquanto o RKNN-Toolkit2 executa a conversão do modelo. O INT8 equilibra precisão e velocidade, e o INT4 reduz o tamanho do modelo. Uma taxa de detecção de objetos PaddleDetection de 25 FPS é um resultado de teste de engenharia. A implantação exige carregar o modelo RKNN no pool de memória DDR e chamar a interface de inferência por meio da API em C/C++.
3 Otimização de biblioteca leve para visão: Sistemas embarcados utilizam a versão simplificada da biblioteca OpenCV-mobile, com componentes GUI removidos para reduzir o tamanho e acelerar a inicialização. Uma arquitetura híbrida que combina pré-processamento com biblioteca leve e inferência na NPU reduz a utilização da CPU e se adequa ao orçamento de energia de dispositivos com longo tempo de espera.
Palco |
Módulo principal |
Framework ou ferramenta de desenvolvimento |
Otimização de Desempenho |
Restrição de hardware |
Captura de Imagem |
VI + MIPI-CSI/DVP |
SDK MPP |
Vincular caminhos de hardware para reduzir a sobrecarga de cópia de memória |
Suporta até três entradas de sensores sincronizadas. O RV1106G2 suporta até 5 MP a 30 FPS. |
Melhoria de imagem |
Isp |
Configuração do registro de hardware |
Ativar aceleração de imagem por hardware, como HDR e 3DNR |
O hardware do ISP suporta multiplexação por divisão de tempo de até quatro sensores. |
Codificação de vídeo |
VENC |
API VENC do MPP |
Configurar seis modos de controle de taxa e ativar a codificação inteligente |
A taxa máxima de codificação é de 60 Mbps. |
Inferência de IA |
NPU |
RKNN-Toolkit2 |
Usar quantização mista em INT4, INT8 e INT16 |
Os recursos de memória são limitados pela configuração da DDR integrada no SIP ou pela DDR externa. |
Processamento de Visão |
CPU Cortex-A7 |
OpenCV-mobile
|
Remover módulos de software desnecessários para reduzir a carga do sistema |
No modo de sono AOV, priorizar o desligamento da CPU. |
Recursos de hardware: MAC e PHY Ethernet integrados no chip de 10/100 M (interface RMII). Uma interface SDIO 3.0 suporta módulos externos Wi-Fi e Bluetooth, e o USB 2.0 OTG está integrado. Recursos periféricos incluem cinco interfaces I2C, duas interfaces SPI, seis interfaces UART e uma interface de áudio I2S.
A Ethernet fornece uma infraestrutura cabeada confiável. Um módulo externo Wi-Fi 6 e Bluetooth 5.2 pode ser conectado por meio de SDIO para provisionamento sem fio flexível. Relatórios de pulsação e reconexão automática mantêm o link de rede disponível.
Smart Encoding 2.0 é um algoritmo de software SDK de camada superior que suporta ajuste adaptativo da taxa de bits. Em comparação com a operação convencional CBR de taxa de bits fixa, ele pode reduzir o uso de largura de banda e os requisitos de armazenamento.
O subsistema de áudio integra um codec de áudio em hardware com um ADC de 24 bits de dois canais e um DAC de um canal. A relação sinal-ruído típica é de 90 dB, e são suportadas entradas de microfone diferenciais e não diferenciais.
O Buildroot é usado para construir o sistema Linux embarcado, otimizar o kernel e os serviços de aplicação e suportar atualizações de firmware OTA.
O chip inclui um motor de segurança de hardware completo com uma unidade criptográfica de hardware que suporta os algoritmos SHA-1, SHA-256, AES, DES, TDES, RSA, ECC e SM2, além de um gerador de números aleatórios verdadeiros e memória OTP segura. São suportados TrustZone e inicialização segura. Essas funções permitem a criptografia de firmware, o armazenamento seguro de chaves e a isolamento de domínios de segurança entre hardware e software para proteção da privacidade em produtos de segurança.
Requisito Fundamental |
Configuração Recomendada |
Principais Interfaces |
Restrição de hardware |
|
IPC de baixo consumo ou campainha inteligente |
AOV com longa autonomia e visão noturna |
RV1106G2
|
MIPI-CSI
|
Máximo de 5 MP a 30 FPS |
Leitor óptico industrial de códigos de barras |
Captura em alta velocidade e aquisição acionada |
RV1106G3
|
MIPI-CSI, UART, GPIO |
Máximo de 8 MP a 15 FPS |
Varejo Inteligente ou Prateleira Inteligente |
Análise visual multicrocâmera |
RV1106 BGA
|
Dual MIPI-CSI
|
Requer projeto rigoroso de fonte de alimentação DDR |
Sistema DMS para interior do veículo ou câmera de painel |
Operação em ampla faixa de temperatura |
RV1106G3 |
MIPI/DVP, Ethernet, USB OTG |
Temperatura ambiente: -20 a 85 °C; temperatura de junção: ≤125 °C |
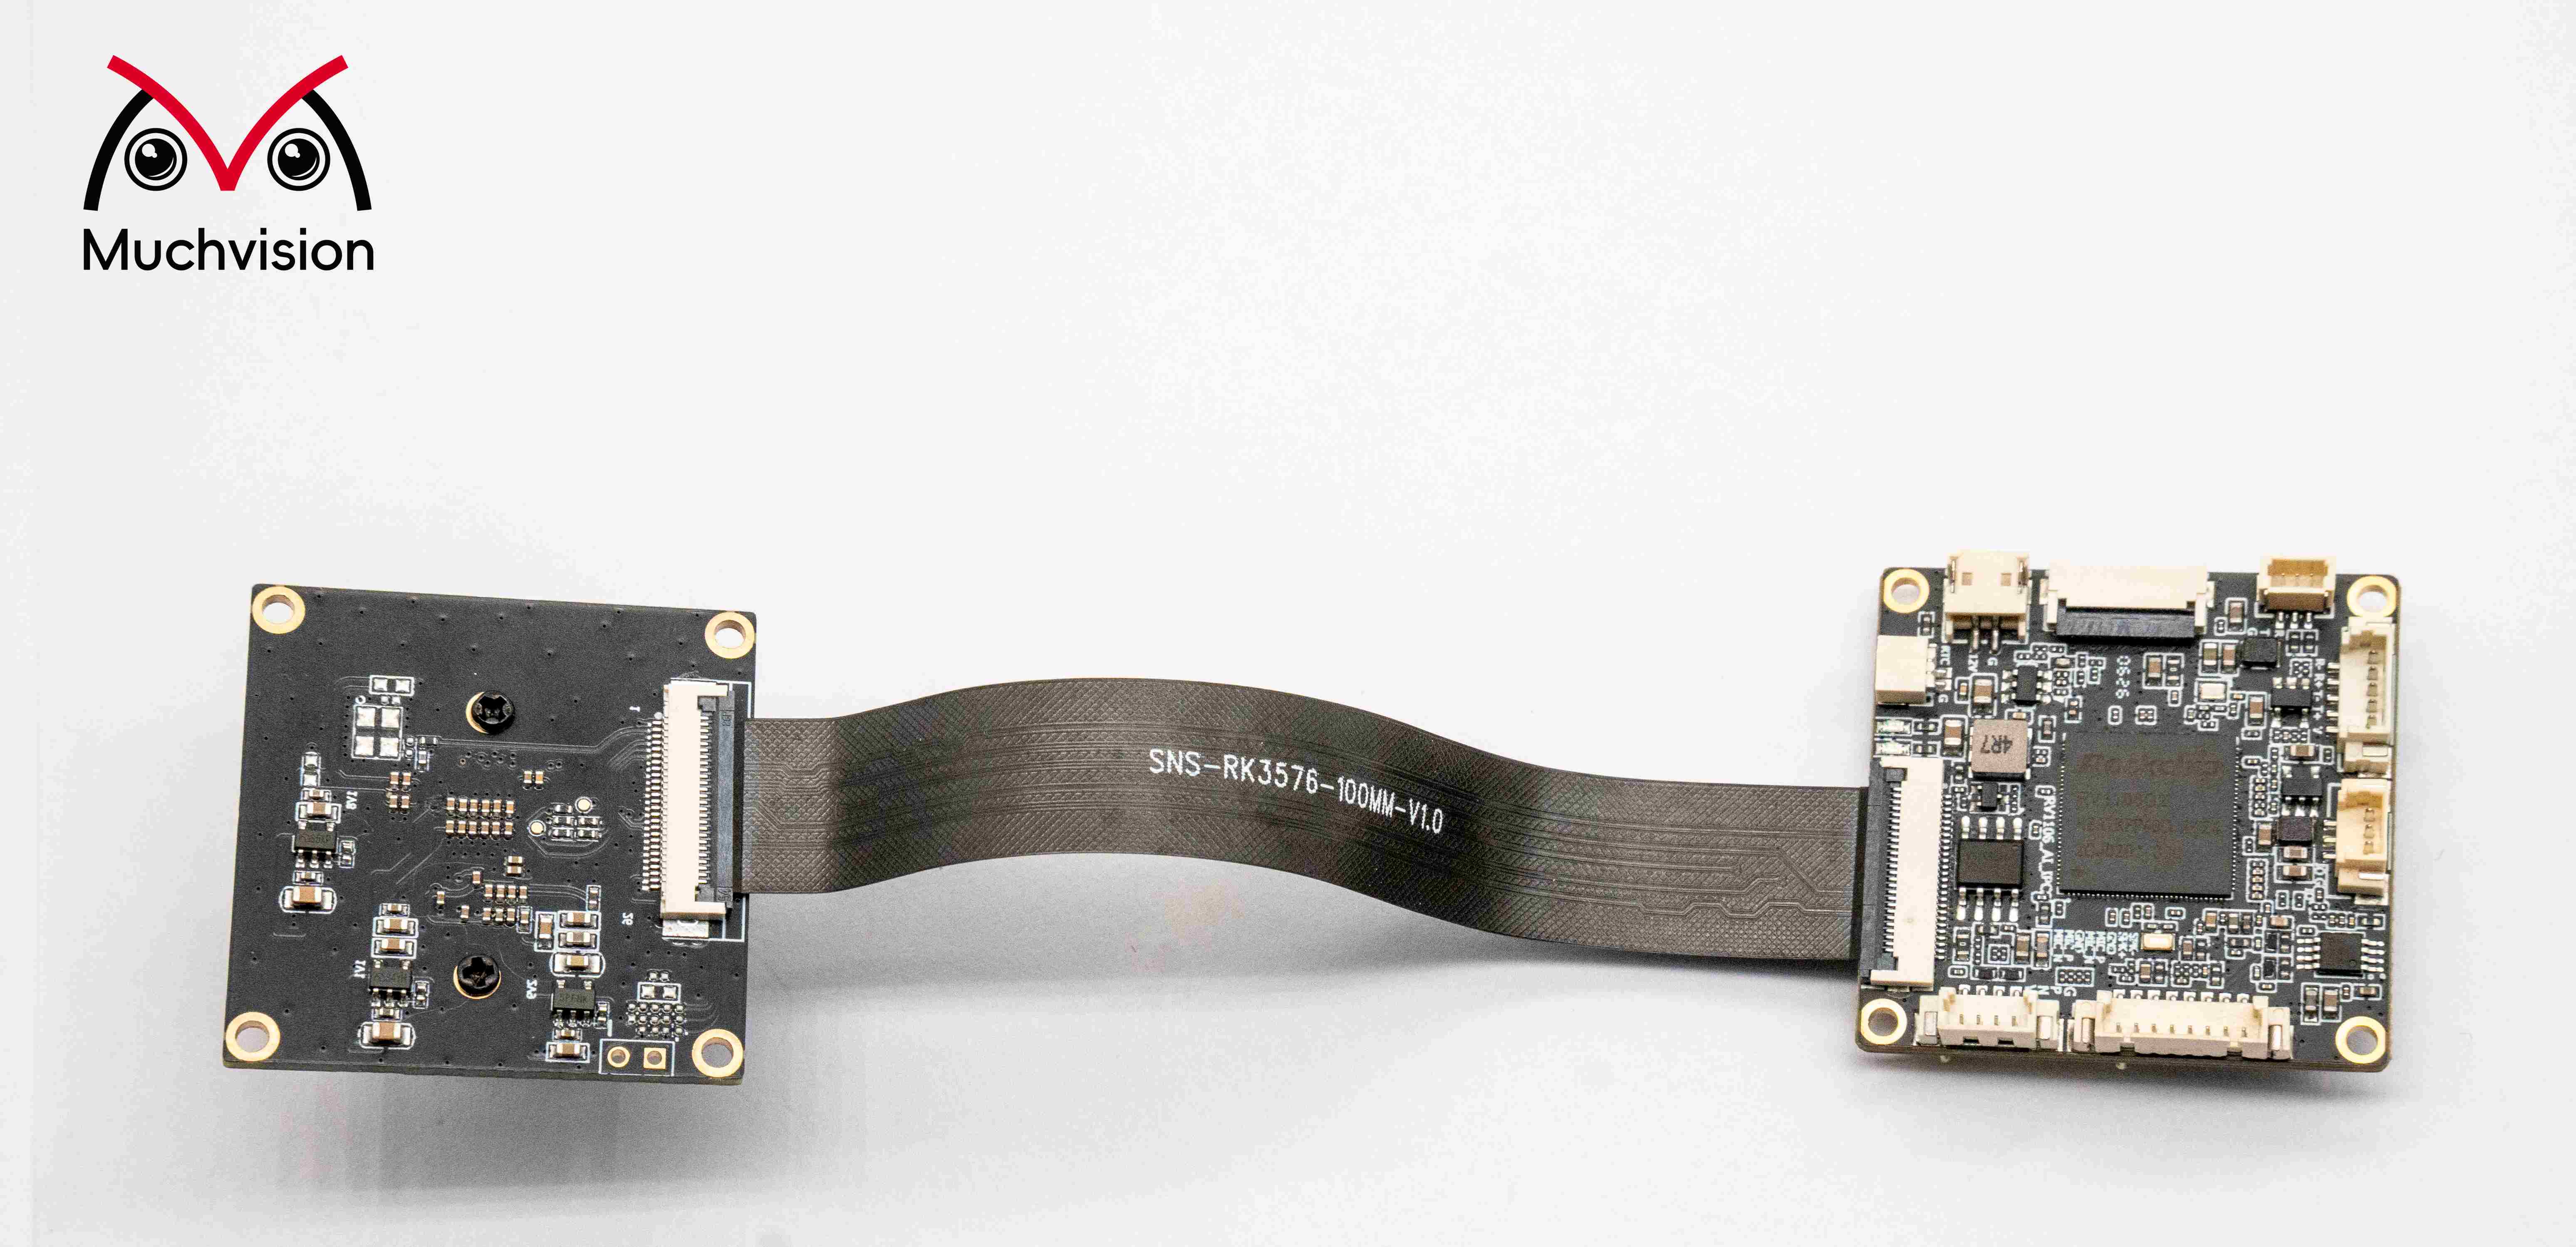
Oferecemos projeto de hardware PCBA baseado no RV1106 e soluções completas personalizadas de visão, incluindo projeto esquemático e de PCB, seleção de componentes, adaptação de drivers de baixo nível, portabilidade e depuração de algoritmos, e integração de sistema completo. Para dúvidas sobre seleção de chips, projeto de hardware, migração de software, otimização de desempenho ou projetos personalizados, entre em contato conosco para suporte técnico: [email protected]
 Notícias em Alta
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24
2026-08-19

 EN






