
RK3576 är en processor som utvecklats av Rockchip för industriell vision, smart säkerhet och AI-baserad vision. Den integrerar en ISP V3.9-bildsignalprocessor (som stödjer upp till 16 MP) och tre MIPI CSI-2-mottagarmoduler (två D-PHY V2.0-moduler och en C/D-PHY-modul). Varje D-PHY-linje stödjer en maximal hastighet på 4,5 Gbps, varje C-PHY-trio stödjer 2,5 Gsps och varje CSI-port stödjer fyra virtuella kanaler.
RK3576-kameralösningen är utformad kring Linux Media-ramverket och V4L2-subdev-underenhetens modell. Den fullständiga datapathen är: bildsensor → MIPI CSI-mottagarkontrollenhet → VICAP-videoinspelningsenhet → ISP V3.9. Sensorn fungerar som en oberoende underenhet och arbetar tillsammans med MIPI CSI, VICAP och ISP:n för att bilda en komplett bildinsamlingspipeline.
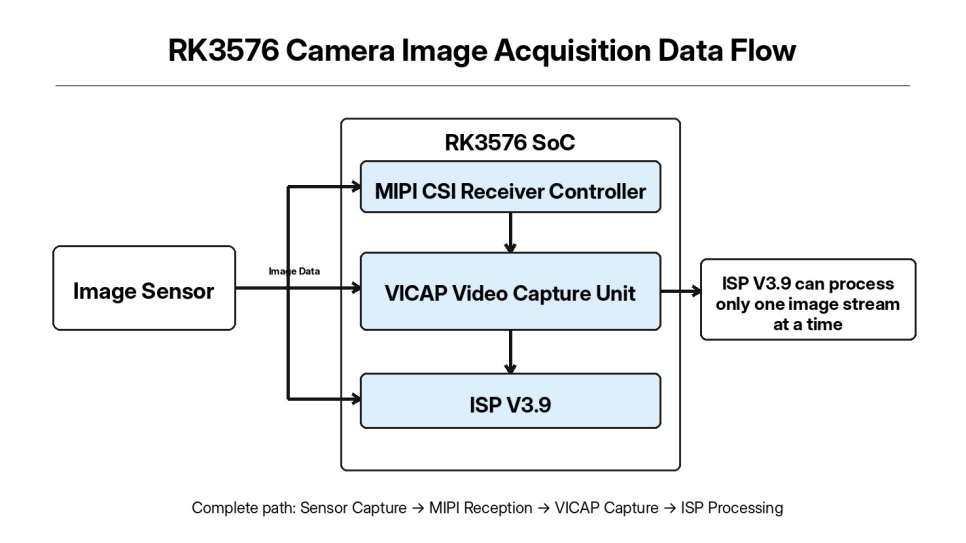
Även om RK3576 tillhandahåller tre MIPI CSI-mottagarkanaler och VICAP kan ta emot flera bildströmmar samtidigt är ISP V3.9 hårdvara med en enda kanal och kan utföra ISP-algoritmprocessning på endast en bildström åt gången.
Under projektdebugging kan problem inkludera ovanlig I2C-kommunikation, en instabil MIPI-länk eller misslyckad upprättning av media-pipelinen, vilket i slutändan förhindrar att den första bildramen skickas ut. Den här artikeln beskriver ett komplett debuggningsarbetsflöde ur ett tekniskt implementeringsperspektiv och kan användas som referens för inbäddad vision-debugging.
Vid drivrutinsfelsökning beror de flesta problem vi stöter på inte på själva drivrutinskoden, utan på lågnivåproblem såsom hårdvarukoppling, strömföljd eller saknad kernelkonfiguration. Därför bör den underliggande hårdvaran och kernelmiljön kontrolleras och verifieras innan utvecklingen av sensordrivrutiner påbörjas.
Viktiga hårdvarukontroller inkluderar sensorernas spänningsnivåer, I2C-bussen, MIPI-differenslänkarna samt GPIO-pinnarna för återställning/strömkontroll.
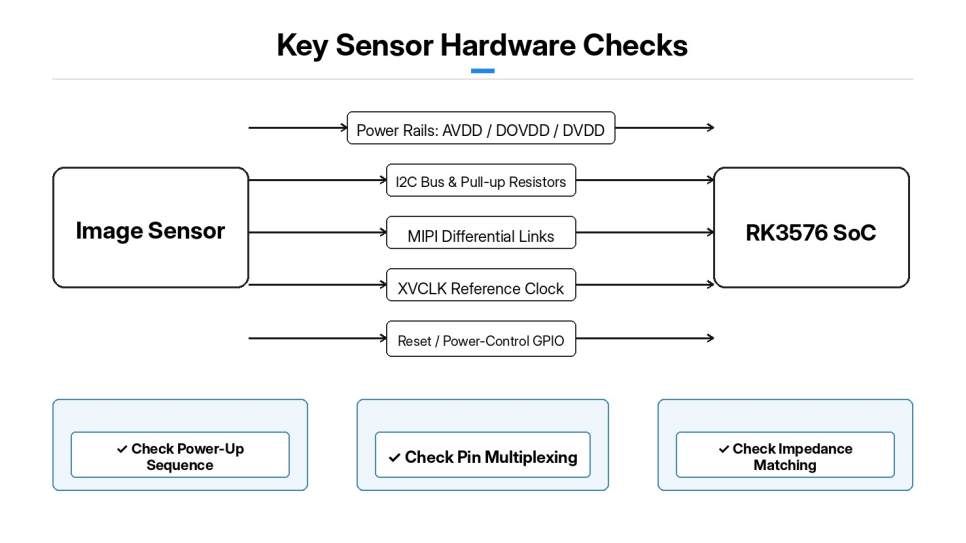
Sensorernas strömföring vid uppstart är en av de mest kritiska delarna av felsökningen. Flera spänningsnivåer, såsom AVDD, DOVDD och DVDD, måste strikt följa den strömföringsordning vid uppstart som anges av sensorn. För stor avvikelse i spänningsnivån eller felaktig tidsinställning vid strömföring vid uppstart/nedstängning kan direkt orsaka kommunikationsfel via I2C samt ovanlig sensorfunktion.
I2C-buss: Kontrollera konfigurationen av pinomkoppling (pin-multiplexing) och sensorns slavadress, och bekräfta att I2C-uppdragsmotstånden är korrekt monterade.
MIPI: Bekräfta vilken CSI-kanal som används av hårdvaran, antalet MIPI-linjer och impedansanpassning på de differentiella signalledningarna. Bekräfta även att sensorreferensklockan (XVCLK) som genereras av RK3576 fungerar korrekt.
Återställnings-/strömsparkontrollpinnar: Fastställ logiknivån för aktiveringsnivå (aktiv hög/aktiv låg) och säkerställ att GPIO-konfigurationen stämmer överens med schemat.
Kärnkonfiguration: Kontrollera kärnalternativen för mediasubsystemet, V4L2-subenheter, MIPI-CSI-styrmodul- och PHY-drivrutiner, VICAP samt ISP V3.9. Om en nödvändig komponent inte är inbyggd i kärnan, eller är byggd som en modul men inte laddas korrekt, kan mediepipelinen inte identifiera kamerahårdvaran. Efter att kärnan har byggts och flashats bör man först kontrollera läsningsstatus för varje drivrutinsmodul. Granska dmesg-loggen och bekräfta att det inte finns några fel, till exempel saknade moduler eller initieringsfel.
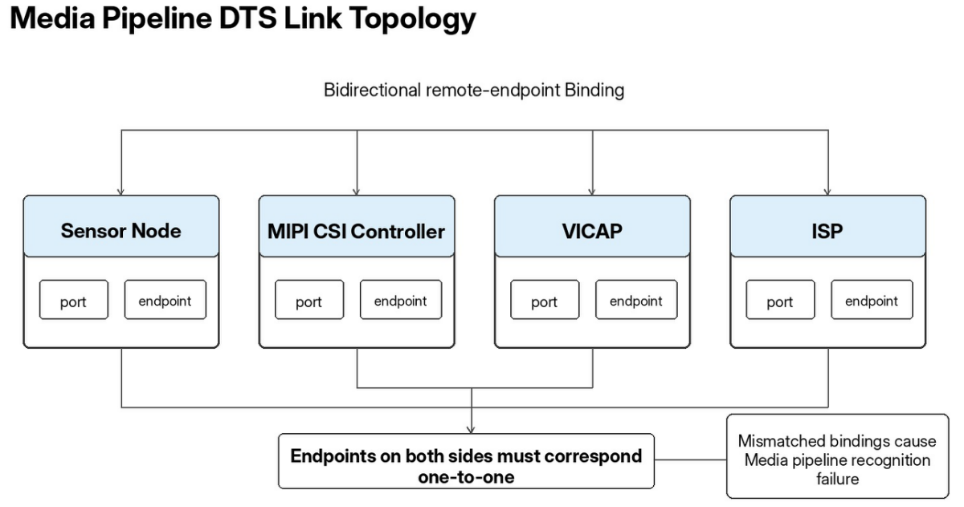
RK3576-kamerans enhetsstruktur: Den beskriver hårdvaruresurser och använder port- och slutnodsnoder för att binda bildrörslänkarna mellan sensorn, MIPI CSI, VICAP och ISP.
Sensornoden är kopplad under motsvarande I2C-bussnod och definierar I2C-slavadressen, återställningskontakten, strömavbrottskontrollkontakten och sensorns referensklocka. Egenskaper kan konfigureras för att försena sensorns initiering tills CSI PHY-hårdvaran är redo, vilket undviker tidsrelaterade konflikter orsakade av en icke-redo PHY. Slutnoden inom sensornodens port pekar på MIPI CSI:s ingång och anger antalet MIPI-datalinjer.
MIPI CSI-styrnoden innehåller två portar: ingången är ansluten till bildsensorn och utgången är ansluten till VICAP-enheten. VICAP skickar sedan bilddata till ISP V3.9. Observera att ändpunkter måste referera till varandra i båda riktningarna, och egenskaperna remote-endpoint på båda sidor måste motsvara varandra ett-till-ett. Om den dubbelriktade kopplingen inte stämmer överens kan Media-ramverket inte identifiera den fullständiga datapathen. Efter att ha modifierat, kompilerat och flashat DTS bör du först granska dmesg-loggen för att bekräfta att alla enhetsnoder befinner sig i normalt tillfälle och att inga upprepade fel med fördröjd identifiering uppstår. Upprepad fördröjd identifiering indikerar vanligtvis en felaktig konfiguration av GPIO, klocka eller strömförsörjningsresurser.
Drivrutinen för RK3576-plattformens sensor är utvecklad baserat på V4L2-subdev-ramverket. Drivrutinen skapar inte en /dev/video-nod; den finns endast som en media-underenhet. Dess huvudsakliga ansvarsområden inkluderar konfiguration av sensorregister, hantering av strömförsörjning och återställning, konfiguration av bildformat samt kontroll av start/stop för dataströmmen.
Drivrutinen är främst uppdelad i fem moduler: I2C-probe, ström-/återställningskontroll, register-tabeller för lägen, konfiguration av pad-format samt start/stop-kontroll för dataströmmen.
Under förarundersökningssteget läses sensorchipets ID via I2C för att verifiera att chipet identifieras korrekt. Om ID-läsningen misslyckas kan felsökningen fokuseras direkt på hårdvarufel relaterade till I2C, ström och återställning. Ström-/återställningsfunktionerna implementerar den fullständiga sensorns start- och avstängningssekvens: vid uppstart aktiveras varje spänningsnivå sekventiellt, återställningskontakten aktiveras under den angivna fördröjningen, därefter släpps återställningen och sensorn ges tid att stabiliseras internt. Avstängningssekvensen utför motsatta operationer.
Modusregistrerings-tabellerna lagrar fullständiga sensorregistreringskonfigurationer för olika upplösningar, bildfrekvenser och MIPI-hastigheter. När skiktet ovanför byter infångningsparametrar skriver drivrutinen motsvarande fullständiga registreringsuppsättning. Gränssnittet för pad-format konfigurerar media-bus-bildformatet, vilket måste strikt matcha Bayer-formatet som sensorn genererar (till exempel BGGR eller RGGB). En felaktig konfiguration orsakar direkt färgfel i bilden. Gränssnittet för strömstyrning använder stream_on för att skriva registreringskommandon som aktiverar sensorns MIPI-bildutdata, medan stream_off stoppar bildöverföringen. Efter att drivrutinen är implementerad läggs byggalternativ till i kärnans Kconfig och Makefile så att drivrutinen antingen kan byggas in i kärnan eller kompileras som en lastbar kärnmodul.
Det rekommenderas inte att försöka ta bilder omedelbart. Använd en stegvis felsökningsmetod i tre steg: bekräfta att drivrutinsundersökningen lyckas → verifiera att mediepipelinen är fullständigt ansluten → ta råbilder med V4L2.
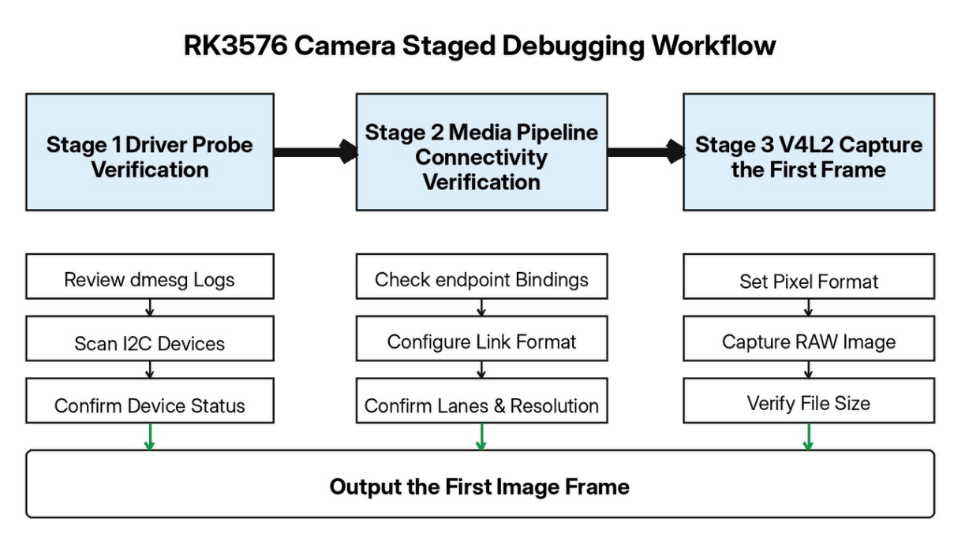
Efter att systemet har startat, granska utdata från dmesg och sök efter loggmeddelanden som skrivs ut av sensordrivrutinen. Använd i2cdetect för att genomsöka motsvarande I2C-buss och bekräfta om sensorns slavadress upptäcks.
Använd media-ctl för att visa listan över mediaenhetsentiteter. Under normala förhållanden bör underenhetentiteter såsom sensor, mipi_csi, vicap och isp39 vara synliga, med varje padport korrekt identifierad.
Under felsökning kan media-ctl användas för att manuellt konfigurera hela pipeline:n: skapa länkar mellan entiteter samt ange bildformat, upplösning och lane-konfiguration för varje underenhetsetapp. Felmeddelanden från media-ctl orsakas vanligtvis av ett antal lanes, ett media-bus-format eller en upplösningsparameter som överskrider sensorns hårdvarukapacitet. En lyckad media-ctl-konfiguration indikerar att programvarusökvägen från sensorn till ISP har etablerats.
VICAP/ISP genererar noden /dev/video, som fungerar som inmatningspunkten för bildinfångning i användarutrymmet. Använd v4l2-ctl för att ställa in bildens pixelformat, infånga en enskild bildram via mmap och spara Bayer-RAWDATA. Om den genererade RAWhöjdens storlek stämmer överens med den teoretiska förväntningen har den första bildramen infångats framgångsrikt. RAWhöjden kan sedan visas med ett professionellt verktyg för bildanalys för att undersöka den ursprungliga Bayer-bilden.
Vi har en mogna RK3576-lösning och professionella kompetenser inom anpassad utveckling, hårdvaruanpassning och implementering av massproduktion. För olika bildsensorer samt upplösnings-/bildfrekvenskrav kan vi erbjuda hårdvarurevisioner, drivrutinsfelsökning och optimering av hela systemet för att effektivt stödja anpassade projekt inom industriell vision, smart säkerhet, AI-baserade visionsterminaler och andra applikationer. Kontakta oss på [email protected].
 Senaste nytt
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN







