
RK3576 er en processor udviklet af Rockchip til industrielle visionssystemer, smart sikkerhed og AI-baserede visionsterminaler. Den integrerer en ISP V3.9-billede-signalmotor (der understøtter op til 16 MP) og tre MIPI CSI-2 modtagermoduler (to D-PHY V2.0-moduler og én C/D-PHY-modul). Hver D-PHY-lane understøtter en maksimal hastighed på 4,5 Gbps, hvert C-PHY-trio understøtter 2,5 Gsps, og hver CSI-port understøtter fire virtuelle kanaler.
RK3576-kameraopløsningen er designet omkring Linux Media-rammeværket og V4L2-subdev-underenhedsmodellen. Den komplette datapath er: billedsensor → MIPI CSI-modtagercontroller → VICAP-videooptagelsesenhed → ISP V3.9. Sensoren fungerer som en uafhængig underenhed og samarbejder med MIPI CSI, VICAP og ISP for at danne en komplet billedindfangningspipeline.
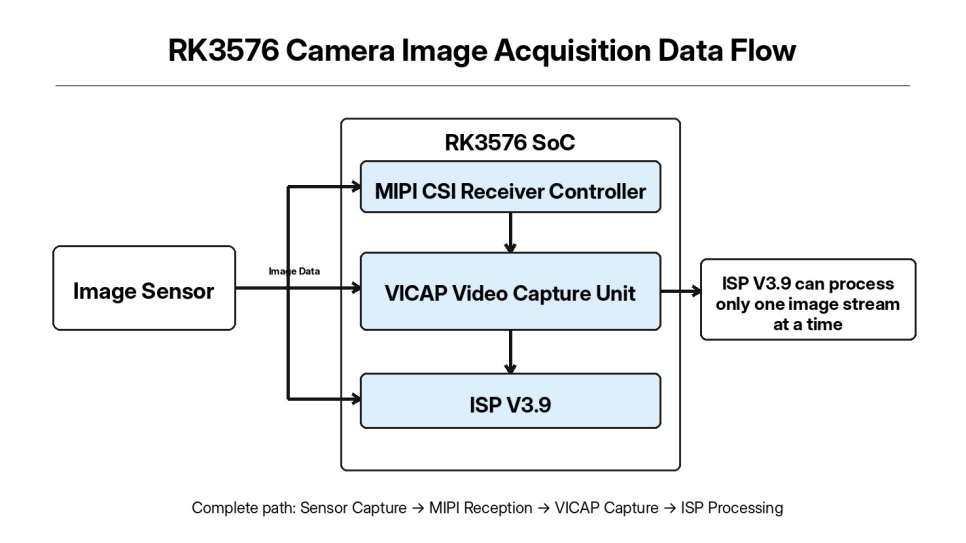
Selvom RK3576 leverer tre MIPI CSI-modtagerkanaler og VICAP kan modtage flere billedstrømme samtidigt, er ISP V3.9 hardware med én enkelt kanal og kan udføre ISP-algoritmebehandling på kun én billedstrøm ad gangen.
Under projektopsporing kan problemer omfatte unormale I2C-kommunikationsforhold, en ustabil MIPI-forbindelse eller manglende etablering af mediepipeline, hvilket til sidst forhindrer output af den første billedramme. Denne artikel beskriver en komplet opsporingsmetode fra et ingeniørmæssigt implementeringsperspektiv og kan bruges som reference for indlejret vision-opsporing.
Ved driverfejlfinding er de fleste problemer, vi støder på, ikke forårsaget af driverkoden selv, men af lavt niveau-problemer såsom hardwareforbindelser, strømfølge eller manglende kernelkonfiguration. Derfor bør den underliggende hardware og kernelmiljø kontrolleres og verificeres før udvikling af sensordriveren påbegyndes.
Vigtige hardwarekontroller omfatter sensorstrømforsyningerne, I2C-bussen, MIPI-differentialforbindelserne samt GPIO-pindene til nulstilling/strømstyring.
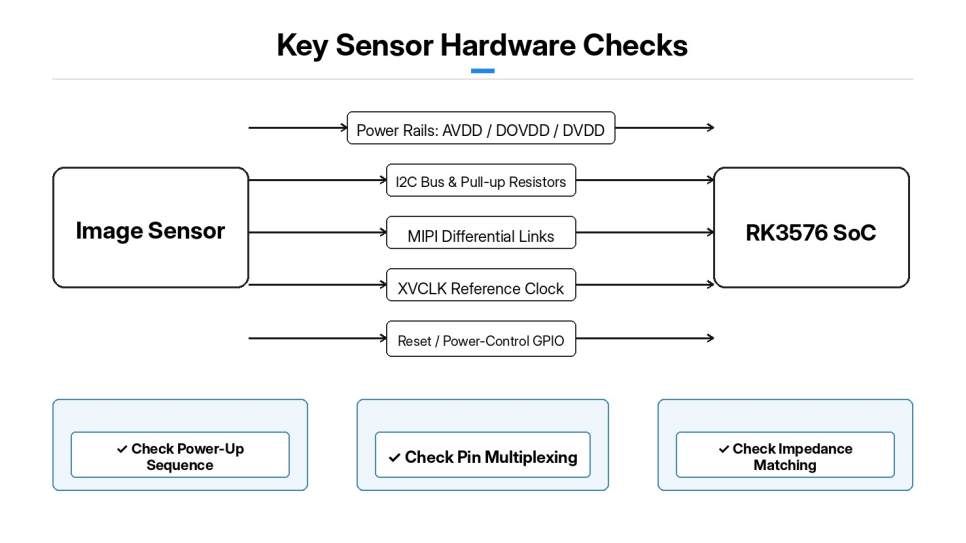
Sensorstrømopstartsfølgen er en af de mest kritiske dele af fejlfinding. Flere strømforsyninger, såsom AVDD, DOVDD og DVDD, skal strengt overholde den strømopstartsfølge, som sensoren specificerer. For stor afvigelse i forsyningssspændingen eller forkert tidsstyring ved strømopstart/strømnedlægning kan direkte føre til I2C-kommunikationsfejl og unormale sensorfunktioner.
I2C-bus: Kontroller konfigurationen af pin-multiplexering og sensorens slave-adresse, og bekræft, at I2C-optrækkelsemodstandene er korrekt monteret.
MIPI: Bekræft den CSI-kanal, som hardwaren bruger, antallet af MIPI-lane og impedansmatchning på de differentielle signallinjer. Bekræft også, at sensorens referenceklokke (XVCLK), som udgår fra RK3576, fungerer korrekt.
Nulstil-/strømnedlægningsstyringspinde: Bestem den aktive logikniveau (aktiv høj/aktiv lav) og sikr, at GPIO-konfigurationen svarer til skematikken.
Kernelkonfiguration: Tjek kernelindstillingerne for mediesubsystemet, V4L2-subdev-underenheder, MIPI-CSI-controller- og PHY-drivere, VICAP og ISP V3.9. Hvis en påkrævet komponent ikke er indbygget i kernelen eller er indbygget som en modul, men ikke indlæses korrekt, kan mediepipeline ikke identificere kamerahardwaren. Efter at kernelen er bygget og flashet, skal indlæsningsstatussen for hver drivertilstand først kontrolleres. Gennemgå dmesg-loggen og bekræft, at der ikke opstår fejl såsom manglende moduler eller initialiseringsfejl.
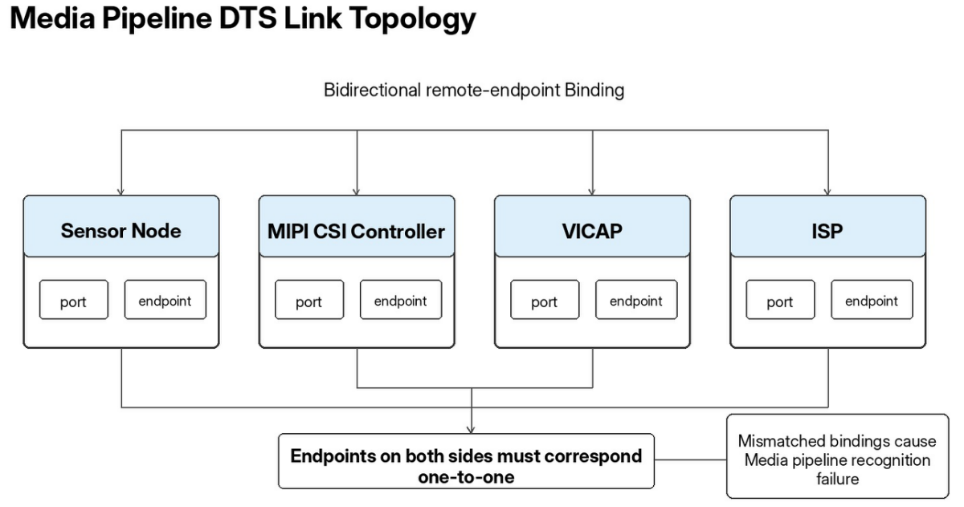
RK3576-kameradevice-træ: Det beskriver hardwareressourcer og bruger port- og endpoint-noder til at binde billedpipelineforbindelserne mellem sensoren, MIPI CSI, VICAP og ISP.
Sensornoden er tilknyttet under den tilsvarende I2C-busnode og definerer I2C-slaveadressen, nulstilningspin, power-down-styringspin og sensorreferenceklokken. Egenskaber kan konfigureres for at udskyde sensorinitialiseringen, indtil CSI PHY-hardwaren er klar, hvilket undgår tidsrelaterede konkurrencer forårsaget af en ikke-klar PHY. Endpointen inde i sensornodens port peger på MIPI CSI-input og specificerer antallet af MIPI-datalinjer.
MIPI CSI-controllerknuden indeholder to porte: input er forbundet til billedsensoren, og output er forbundet til VICAP-enheden. VICAP sender derefter billeddata til ISP V3.9. Bemærk, at endpoints skal referere til hinanden i begge retninger, og at remote-endpoint-egenskaberne på begge sider skal svare én-til-én til hinanden. Hvis den torettede binding ikke matcher, kan Media-frameworket ikke genkende den komplette datapath. Efter at have ændret, kompileret og flashet DTS skal du først gennemgå dmesg-loggen for at bekræfte, at alle enhedsknuder er i normal tilstand og at der ikke opstår vedvarende deferred-probe-fejl. Gentagne deferred-probe-forsøg tyder normalt på en forkert GPIO-, ur- eller strømressourcekonfiguration.
Sensordriveren til RK3576-platformen er udviklet på baggrund af V4L2-subdev-rammeværket. Sensordriveren opretter ikke en /dev/video-node; den eksisterer udelukkende som en Media-underenhed. Dens primære ansvarsområder omfatter konfiguration af sensorregistre, strøm- og nulstilningsstyring, konfiguration af billedformat samt styring af datastrømmens start/stop.
Driveren er primært opdelt i fem moduler: I2C-probe, strøm-/nulstilningsstyring, registratabeler for tilstande, konfiguration af pad-format samt styring af datastrømmens start/stop.
Under chaufførens undersøgelsesfase læses sensorens chip-ID via I2C for at sikre, at chippen genkendes korrekt. Hvis ID-læsningen mislykkes, kan fejlfinding fokuseres direkte på I2C-, strøm- og nulstilningsrelaterede hardwarefejl. Strøm-/nulstilningsfunktionerne udfører den komplette sensor-strømop- og strømned-kørsel: under strømop-kørslen aktiveres hver spændingsforsyningsbane i rækkefølge, nulstilningskontakten aktiveres i den angivne ventetid, derefter frigives nulstillingen, og sensoren gives tid til at stabilisere sig internt. Strømned-kørslen udfører de omvendte handlinger.
Modusregistrer-tabellerne gemmer komplette sensorregistrer-konfigurationer for forskellige opløsninger, billedhastigheder og MIPI-hastigheder. Når laget ovenpå skifter optagelsesparametre, skriver driveren den tilsvarende komplette registrer-sæt. Pad-format-grænsefladen konfigurerer media-bus-billedformatet, som skal nøjagtigt matche Bayer-formatet fra sensoren (f.eks. BGGR eller RGGB). En forkert konfiguration fører direkte til farvefejl i billedet. Stream-control-grænsefladen bruger stream_on til at skrive registrer-kommandoer, der aktiverer sensorens MIPI-billedudsendelse, mens stream_off stopper billedoverførslen. Når driveren er implementeret, tilføjes byggeindstillinger til kernen Kconfig og Makefile, så driveren enten kan indbygges i kernen eller kompileres som en indlæsbar kerne-modul.
Det anbefales ikke at forsøge billedoptagelse med det samme. Brug en lagdelt fejlfindingstilgang i tre faser: bekræft, at drivertilstanden lykkes → verificer, at mediepipelineen er fuldt forbundet → optag råbilleder med V4L2.
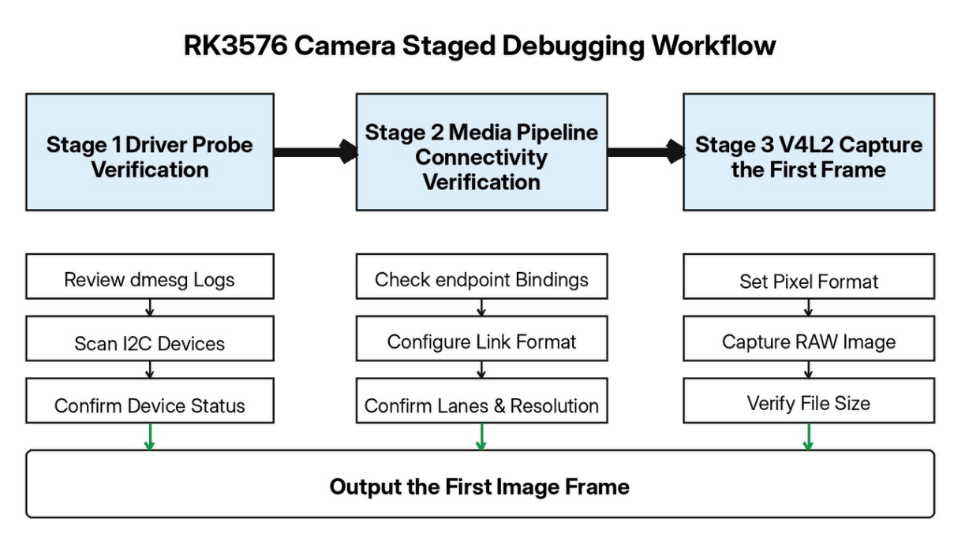
Efter systemopstart skal du gennemgå dmesg-loggen og søge efter logmeddelelserne, som sensordriveren udskriver. Brug i2cdetect til at skanne den tilsvarende I2C-bus og bekræft, om sensorens slave-adresse registreres.
Brug media-ctl til at vise listen over medieenhedens enheder. Under normale forhold skal underenheder som sensor, mipi_csi, vicap og isp39 være synlige, og hver pad-port skal genkendes korrekt.
Under fejlfinding kan media-ctl bruges til manuel konfiguration af hele pipeline: oprettelse af forbindelser mellem enheder samt indstilling af billedformat, opløsning og lane-konfiguration for hver underenhedsfase. Fejl fra media-ctl skyldes typisk en antal lanes, et media-bus-format eller en opløsningsparameter, der overstiger sensorens hardwarekapacitet. En vellykket media-ctl-konfiguration indikerer, at softwarestien fra sensoren til ISP er etableret.
VICAP/ISP genererer /dev/video-noden, som fungerer som adgangspunktet i brugerrummet til billedoptagelse. Brug v4l2-ctl til at indstille billedpixelformatet, optage en enkelt ramme via mmap og gemme Bayer RAW-dataene. Hvis den genererede RAW-fil størrelse stemmer overens med den teoretiske forventning, er den første billedramme blevet optaget korrekt. RAW-filen kan derefter vises med et professionelt billedanalyseværktøj for at inspicere det originale Bayer-billede.
Vi har en moden RK3576-løsning samt professionelle kompetencer inden for brugerdefineret udvikling, hardwaretilpasning og implementering til masseproduktion. For forskellige billedsensorer samt krav til opløsning og billedfrekvens kan vi levere hardwarerevisioner, driverfejlfinding og fuldstændig systemoptimering for at effektivt understøtte brugerdefinerede projekter inden for industrielt syn, smart sikkerhed, AI-baserede visionsterminaler og andre anvendelser. Kontakt os på [email protected].
 Seneste nyheder
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN







