 ×

RK3576 هو معالج طوَّرته شركة Rockchip لتطبيقات الرؤية الصناعية، وأنظمة الأمن الذكية، ومحطات الرؤية الاصطناعية. ويتضمَّن معالج إشارات الصورة ISP V3.9 (الذي يدعم دقة تصل إلى ١٦ ميغابكسل) وثلاث وحدات مستقبلة لواجهة MIPI CSI-2 (وحدتان من نوع D-PHY الإصدار ٢.٠ ووحدة واحدة من نوع C/D-PHY). وتبلغ أقصى سرعة لكل قناة من قنوات D-PHY ٤.٥ جيجابت في الثانية، بينما تبلغ أقصى سرعة لكل ثلاثية من قنوات C-PHY ٢.٥ جيجاسمبول في الثانية، كما تدعم كل منفذ CSI أربعة قنوات افتراضية.
تم تصميم حل الكاميرا الخاص بـ RK3576 حول إطار عمل لينكس المخصص للوسائط (Linux Media framework) ونموذج الأجهزة الفرعية V4L2-subdev. ويتكوَّن مسار البيانات الكامل من: مستشعر الصورة → وحدة التحكم المستقبلة لواجهة MIPI CSI → وحدة التقاط الفيديو VICAP → معالج إشارات الصورة ISP V3.9. ويُدار المستشعر كجهاز فرعي مستقل، ويعمل بالتنسيق مع وحدات MIPI CSI وVICAP ومعالج ISP لتشكيل خط تجميع صور كامل.
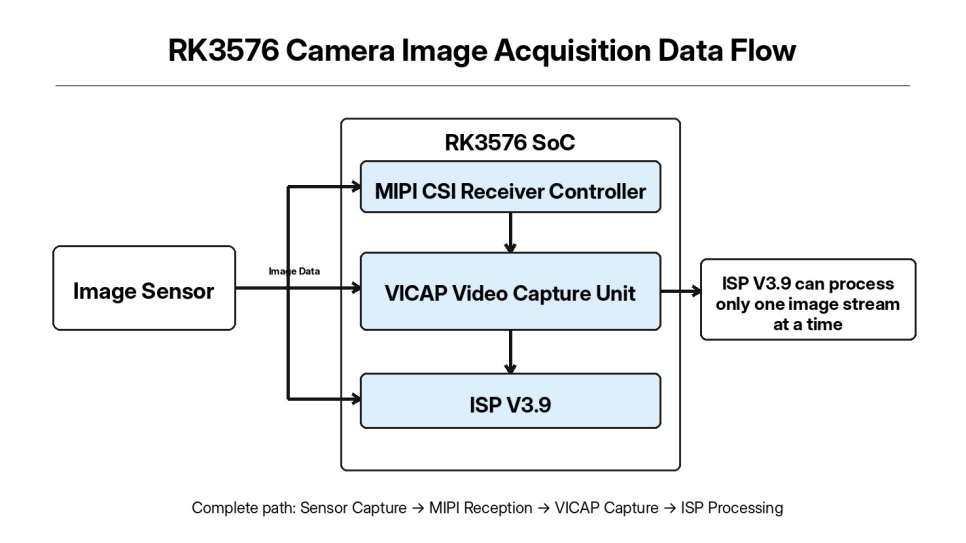
ورغم أن معالج RK3576 يوفّر ثلاث قنوات مستقبلة لواجهة MIPI CSI، وأن وحدة VICAP قادرة على استقبال عدة تدفُّقات صورية في آنٍ واحد، فإن وحدة معالجة الإشارات الصورية (ISP) بالإصدار ٣.٩ هي وحدة أحادية القناة من الناحية المادية، ولا يمكنها تنفيذ خوارزميات معالجة الإشارات الصورية إلا على تدفُّق صوري واحد في كل مرة.
وأثناء تصحيح الأخطاء في المشروع، قد تظهر مشكلات مثل اضطراب في اتصال I2C، أو عدم استقرار في رابط MIPI، أو فشل في إنشاء خط التصوير (Media pipeline)، ما يؤدي في النهاية إلى منع ظهور الإطار الصوري الأول. وتقدِّم هذه المقالة منهجيةً كاملةً لتصحيح الأخطاء من منظور تنفيذي هندسي، ويمكن الاعتماد عليها كمرجعٍ في تصحيح أخطاء الرؤية المدمَّجة.
أثناء تصحيح أخطاء برنامج التشغيل، فإن معظم المشكلات التي نواجهها لا تنتج عن كود برنامج التشغيل نفسه، بل عن مشكلات من المستوى الأدنى مثل توصيلات الأجهزة أو ترتيب تشغيل مصادر الطاقة أو غياب إعدادات النواة. ولذلك، يجب التحقق من بيئة الأجهزة الأساسية ونواة النظام والتأكد من صحتها قبل البدء في تطوير برنامج تشغيل المستشعر.
تشمل الفحوصات الأساسية للأجهزة: دوائر تغذية المستشعر الكهربائية، وحافلة I2C، وروابط MIPI التفاضلية، وأطراف الإدخال/الإخراج العامة (GPIO) الخاصة بإعادة التعيين والتحكم في الطاقة.
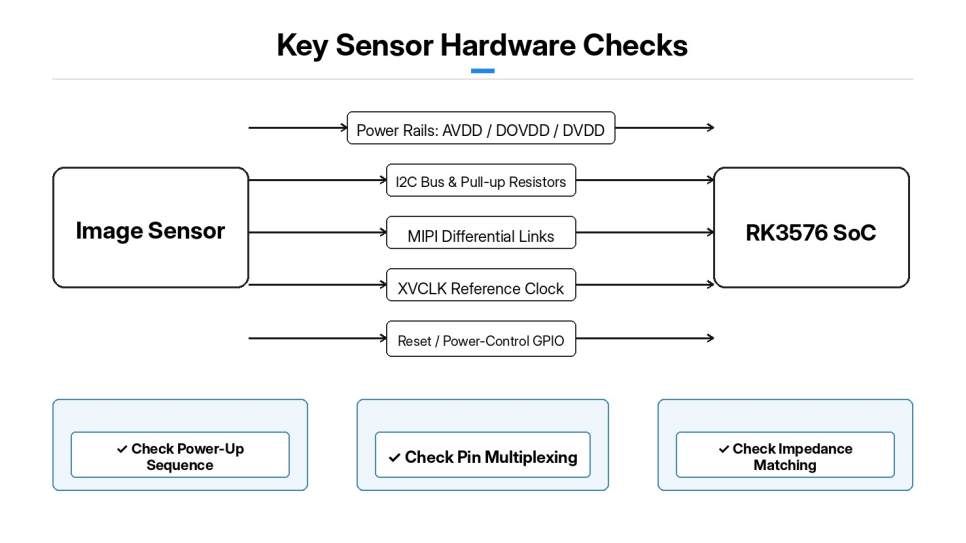
يُعَد ترتيب تشغيل المستشعر واحداً من أهم الجوانب في عملية التصحيح. ويجب أن تتبع دوائر التغذية المتعددة مثل AVDD وDOVDD وDVDD ترتيب التشغيل المحدد بدقة من قِبل المستشعر. كما أن الانحراف الزائد في جهد التغذية أو عدم التزامن في توقيت التشغيل والإيقاف يمكن أن يؤدي مباشرةً إلى فشل اتصالات I2C وتشغيل غير طبيعي للمستشعر.
حافلة I2C: تحقّق من تكوين إعادة تعيين الوظائف المتعددة للطرفيات (pin-multiplexing)، وعنوان العقدة الفرعية (slave address) الخاص بالمستشعر، وتأكد من تركيب مقاومات السحب لأعلى (pull-up resistors) على الحافلة بشكلٍ صحيح.
ميبي: تأكيد قناة سي إس آي التي تستخدمها الأجهزة، وعدد خطوط ميبي، وتطابق المقاومة في خطوط الإشارات التفاضلية. كما يجب التأكيد على أن ساعة المرجع الخاصة بالمستشعر (إكس في كلاك) الخارجة من روك تشايب ٣٥٧٦ تعمل بشكل صحيح.
دبابيس التحكم في إعادة التعيين/الإيقاف المؤقت للطاقة: تحديد منطق المستوى الفعّال (فعّال عند الارتفاع/فعّال عند الانخفاض)، والتأكد من أن تهيئة جي بي أي أو تتوافق مع المخطط الكهربائي.
تهيئة النواة: التحقق من خيارات النواة الخاصة بالنظام الإعلامي، وأجهزة فرعية في٤إل٢، ووحدة تحكم ميبي سي إس آي ومشغّلات فيزيائية، وفي كاب، ومعالج الصور المدمج نسخة ٣.٩. وإذا لم تكن إحدى المكونات المطلوبة مضمنة في النواة، أو كانت مضمنة كوحدة قابلة للتحميل لكنها فشلت في التحميل بشكل صحيح، فلن يتمكن خط التجميع الإعلامي من التعرّف على أجهزة الكاميرا. وبعد بناء النواة وتثبيتها، يُفضَّل أولًا التحقق من حالة تحميل كل وحدة مشغّلة. وراجِع سجل دميسغ وتأكد من عدم وجود أخطاء مثل غياب الوحدات أو فشل التهيئة.
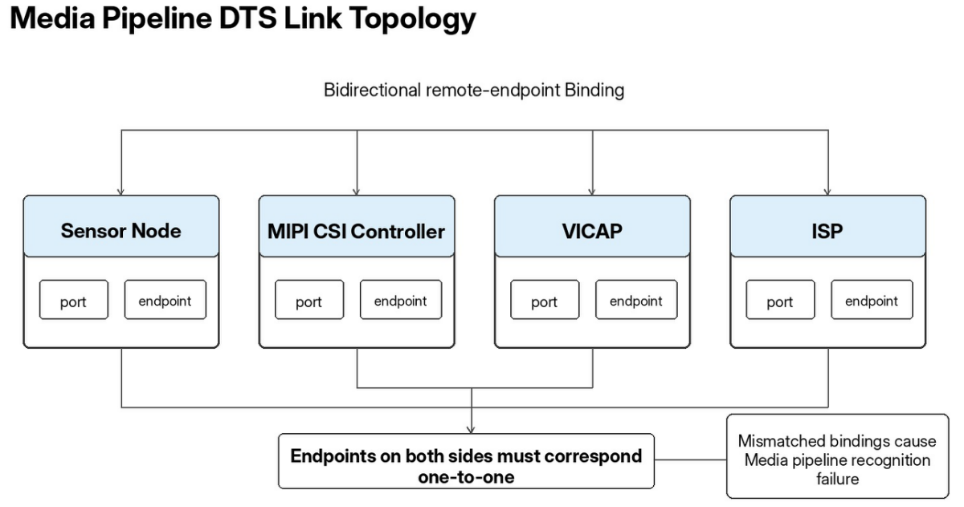
شجرة أجهزة الكاميرا RK3576: تصف موارد الأجهزة وتستخدم عُقد المنفذ (port) وعُقد النهاية (endpoint) لربط روابط خط معالجة الصور بين المستشعر وواجهة MIPI CSI ووحدة VICAP ووحدة ISP.
تُرفق عُقدة المستشعر تحت عُقدة حافلة I2C المقابلة، وتحدد عنوان الطابع الفرعي (slave address) لـ I2C ودبوس إعادة التهيئة (reset pin) ودبوس التحكم في إيقاف التشغيل (power-down control pin) والمرجع الزمني للمستشعر (sensor reference clock). ويمكن تهيئة الخصائص لتأخير بدء تشغيل المستشعر حتى تكون وحدة PHY الخاصة بواجهة MIPI CSI جاهزة، تجنّبًا لمشاكل التزامن الناتجة عن عدم جاهزية وحدة PHY. أما عُقدة النهاية (endpoint) داخل منفذ عُقدة المستشعر فتشير إلى مدخل واجهة MIPI CSI وتحدد عدد قنوات بيانات MIPI.
يحتوي عقدة وحدة التحكم في واجهة MIPI CSI على منفذين: المنفذ المُدخل متصل بمستشعر الصورة، والمنفذ المُخرج متصل بوحدة VICAP. ثم تُخرِج VICAP بيانات الصورة إلى وحدة معالجة الإشارات البصرية ISP الإصدار ٣.٩. لاحظ أن النقاط الطرفية يجب أن تشير إلى بعضها البعض بشكل ثنائي الاتجاه، ويجب أن تتطابق خصائص «النقطة الطرفية البعيدة» عند كلا الطرفين تطابقًا واحدًا لواحد. وإذا لم يتطابق الربط الثنائي الاتجاه، فلن يتمكّن إطار العمل الإعلامي Media framework من التعرُّف على مسار البيانات الكامل. وبعد تعديل ملف DTS وتجهيزه وتحديثه على الجهاز، راجع أولًا سجل dmesg للتأكد من أن جميع عُقد الأجهزة في حالة طبيعية، وأنه لا تظهر أخطاء متكررة في الانتظار المؤجَّل للتشغيل. وعادةً ما يدل تكرار الانتظار المؤجَّل على وجود خطأ في تهيئة إشارات GPIO أو الساعات أو موارد الطاقة.
يتم تطوير برنامج تشغيل مستشعر منصة RK3576 استنادًا إلى إطار عمل V4L2-subdev. ولا ينشئ برنامج التشغيل هذا عقدة /dev/video؛ بل يوجد فقط ككيان جزئي وسائطي (Media subdevice). وتتضمن مسؤولياته الرئيسية تهيئة سجلات المستشعر، وإدارة الطاقة وإعادة التعيين، وتهيئة تنسيق الصورة، والتحكم في بدء/إيقاف التدفق.
ينقسم البرنامج التشغيلي أساسًا إلى خمس وحدات: اكتشاف I2C، والتحكم في الطاقة وإعادة التعيين، وجداول سجلات الوضع، وتهيئة تنسيق الوصلات (pad-format)، والتحكم في بدء/إيقاف التدفق.
أثناء مرحلة استكشاف السائق، يُقرأ معرّف رقاقة المستشعر عبر واجهة I2C للتحقق من أن الرقاقة مُعرَّفة بشكل صحيح. وإذا فشل قراءة المعرّف، يمكن تركيز عملية استكشاف الأخطاء مباشرةً على أعطال الأجهزة المرتبطة بواجهة I2C والطاقة وإعادة التعيين. وتقوم وظائف الطاقة/إعادة التعيين بتنفيذ تسلسل تشغيل وإيقاف المستشعر بالكامل: فعند التشغيل، تُفعَّل كل دارة تغذية بالتتابع، ثم تُفعَّل دبوس إعادة التعيين لمدة التأخير المحددة، وبعد ذلك تُرفع إشارة إعادة التعيين ويُمنح المستشعر وقتاً ليتثبَّت داخلياً. أما تسلسل الإيقاف فينفِّذ العمليات العكسية.
تَخزِن جداول سجِّل الوضعيّة تَهيئةً كاملةً لسجِّلات المستشعر لمختلف الدقّات ومعدّلات الإطارات ومعدّلات MIPI. وعندما يُغيّر الطبقة العليا معايير التقاط الصورة، يكتب المُشغِّل مجموعة السجِّلات الكاملة المقابلة. ويُهيّئ واجهـة تنسيق الوصلات تنسيق صورة الحافّة الوسيطيّة (media-bus)، والذي يجب أن يتطابق بدقة مع تنسيق باير الذي يخرجه المستشعر (مثل BGGR أو RGGB). أمّا التهيئة غير الصحيحة فتؤدي مباشرةً إلى أخطاء في ألوان الصورة. وتستخدم واجهة التحكّم في التدفّق الأمر stream_on لكتابة أوامر السجِّلات التي تفعّل إخراج الصورة عبر MIPI من المستشعر، بينما يوقف الأمر stream_off إرسال الصورة. وبعد تنفيذ المُشغِّل، تُضاف خيارات البناء إلى ملفَي Kconfig وMakefile الخاصَّين بالنواة كي يُبنى المُشغِّل داخل النواة أو يُضمَن كوحدة نواة قابلة للتحميل.
لا يُوصى بمحاولة التقاط الصورة فورًا. استخدم منهجية استكشاف الأخطاء بشكل طبقي على ثلاث مراحل: تأكَّد من نجاح اكتشاف برنامج تشغيل السائق أولًا → ثم تحقَّق من اكتمال الاتصال في خط معالجة الوسائط → وأخيرًا قم بالتقاط الصور الأولية باستخدام واجهة V4L2.
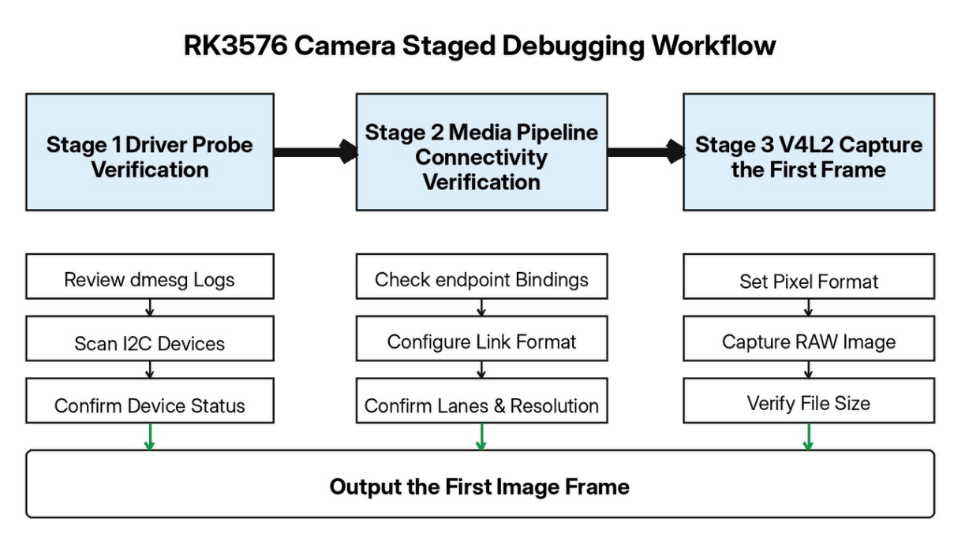
بعد بدء تشغيل النظام، راجع سجل dmesg وابحث عن رسائل السجل التي يطبعها برنامج تشغيل المستشعر. واستخدم الأمر i2cdetect لفحص حافلة I2C المقابلة والتحقق مما إذا كان عنوان المستشعر الفرعي قد تم اكتشافه أم لا.
استخدم الأمر media-ctl لعرض قائمة كيانات جهاز الوسائط. وتحت الظروف العادية، يجب أن تكون كيانات الأجهزة الفرعية مثل المستشعر (sensor) ووحدة استقبال MIPI CSI (mipi_csi) ووحدة معالجة الصور (vicap) ووحدة معالجة الإشارات البصرية (isp39) مرئيةً، مع التعرف الصحيح على كل منفذ (pad port).
أثناء تصحيح الأخطاء، يمكن استخدام الأمر media-ctl لتضبيط خط المعالجة بالكامل يدويًّا: أي إنشاء الروابط بين الكيانات وتحديد تنسيق الصورة والدقة وتكوين القنوات (lane configuration) لكل مرحلة من مراحل الأجهزة الفرعية. وغالبًا ما تنتج أخطاء media-ctl عن عدد قنوات (lane count) أو تنسيق حافلة الوسائط (media-bus format) أو معلَّمة الدقة التي تتجاوز القدرات المادية للمستشعر. أما نجاح تضبيط media-ctl فيدل على أن المسار البرمجي من المستشعر إلى وحدة معالجة الإشارات البصرية (ISP) قد أُنشئ بنجاح.
يُولِّد VICAP/ISP عقدة /dev/video، والتي تشكّل نقطة الدخول في مساحة المستخدم لالتقاط الصور. استخدم الأمر v4l2-ctl لتعيين تنسيق بكسل الصورة، والتقط إطاراً واحداً عبر واجهة mmap، ثم احفظ بيانات باير الأولية (Bayer RAW). وإذا تطابق حجم الملف الأولي الناتج مع القيمة النظرية المتوقعة، فهذا يعني أن الإطار الأول من الصورة قد تم التقاطه بنجاح. وبعد ذلك، يمكن عرض الملف الأولي باستخدام أداة احترافية لتحليل الصور لفحص صورة باير الأصلية.
لدينا حلٌ ناضج لمُعالج RK3576 وقدرات احترافية في التطوير المخصص، وتكيف الأجهزة، وتنفيذ الإنتاج الضخم. وللمستشعرات المختلفة والمتطلبات المتنوعة للدقة ومعدل الإطارات، يمكننا توفير مراجعات للأجهزة، وتصحيح أخطاء التعريفات، وتحسين النظام الكامل لدعم المشاريع المخصصة بكفاءة في مجالات الرؤية الصناعية، والأمن الذكي، وأجهزة الرؤية الاصطناعية، وغيرها من التطبيقات. راسلونا على [email protected].
 أخبار عاجلة
2026-10-24
2026-10-20
2026-10-16
2026-10-12
2026-10-08
2026-09-21

 EN






